 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
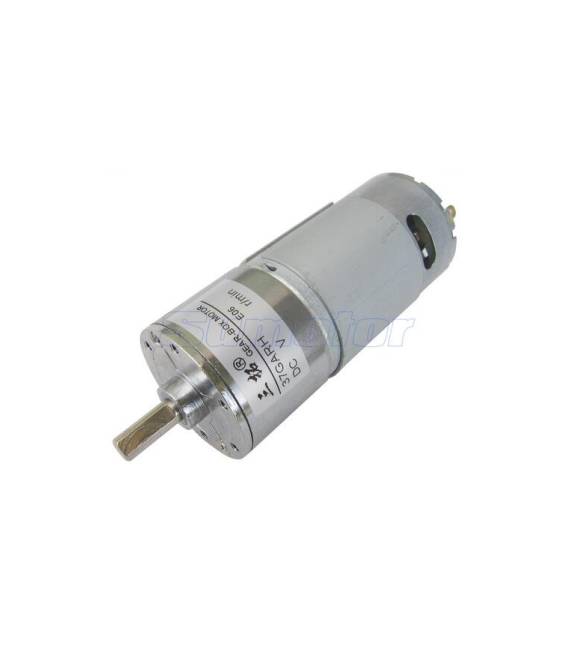
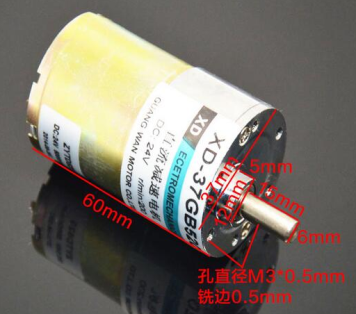
El Motor con reducción 37GARH 24V 600RPM es un componente eléctrico que combina un motor DC con una reducción mecánica. Este diseño permite obtener un par mayor en comparación con un motor DC estándar, a costa de una velocidad reducida.
Características
- Tensión de alimentación: 24V
- Velocidad: 600 RPM
- Modelo: 37GARH
Para qué sirve
El motorreductor 37GARH es ideal para proyectos Arduino y aplicaciones que requieren una reducción de velocidad y un aumento del par. Puede ser utilizado en robótica, automatización doméstica o pequeños mecanismos móviles. Ejemplo de uso: construir un pequeño robot básico que se mueve hacia adelante y atrás utilizando el motorreductor y sensores para controlar las distancias.
Tutorial: Cómo usar Motorreductor 37GARH 24V 600RPM
El motor reductor 37GARH es un componente ideal para proyectos que requieren una combinación de potencia y precisión, como robótica, automatización doméstica o pequeños mecanismos móviles. Este tutorial te guiará a través de la instalación y el enlace del motor de manera simple y directa.
Qué necesitas
- Arduino Uno
- Conexiones de alimentación (fusible, interruptor)
- Resistencia limitadora de corriente
- Sensores para medir la posición
Pasos
- Consulta el datasheet para verificar las especificaciones del motor y prepara el circuito de alimentación con fusible e interruptor.
- Conecta la alimentación al motor respetando los polos positivo y negativo.
- Conecta los señales PWM del Arduino a los controladores del motor (verifica el datasheet para las especificaciones).
- Agrega la resistencia limitadora de corriente entre el Arduino y el motor para protegerlo de sobrecargas de corriente.
- Si es necesario, conecta sensores de posición o retroalimentación al circuito.
- Escribe el sketch Arduino que controla el motor mediante los comandos PWM.
- Prueba la instalación con un movimiento simple del motor hacia adelante y hacia atrás.
- Verifica la estabilidad y la precisión del movimiento, ajustando las configuraciones de control si es necesario.
Código de ejemplo
void setup() {
  pinMode(9, OUTPUT); // Configura il pin PWM per controllare il motore
}

void loop() {
  analogWrite(9, 150); // Imposta la velocità del motore
}
Miniproyecto
Construye un pequeño robot básico que se mueve hacia adelante y hacia atrás usando el motor reductor. Usa sensores para controlar las distancias.
Errores comunes
- No conectes el fusible o el interruptor de seguridad.
- Omite la resistencia limitadora de corriente, arriesgándote a dañar el motor.
- Conecta los señales PWM de manera incorrecta, causando un movimiento no controlado del motor.
Accesorios recomendados
- Resistencia limitadora de corriente
- Arduino Uno
- Sensores de posición
- Conexiones de alimentación
Preguntas frecuentes
¿El motor reductor puede usarse con otros microcontroladores además de Arduino?
Sí, pero asegúrate de que el microcontrolador tenga un señal PWM compatible.
¿Cuál es la velocidad máxima del motor?
Verifica el datasheet para obtener la información correcta.
Valoraciones
No hay valoraciones aún.