 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
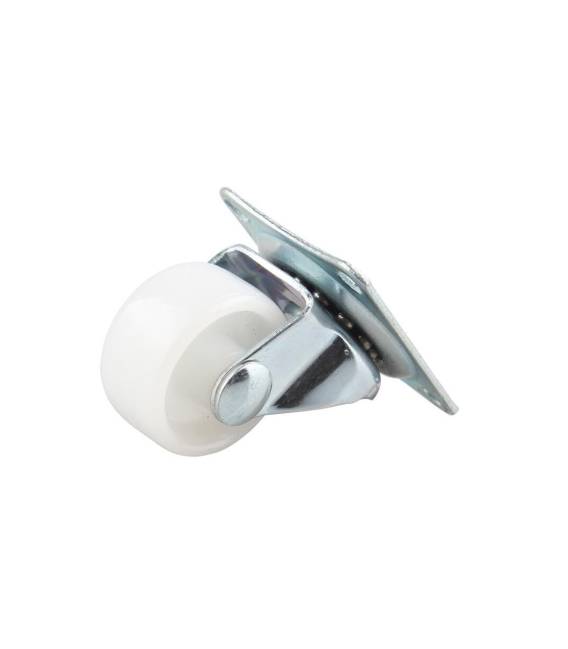
Cos’è La roue omnidirectionnelle universelle de 2 pouces pour Smart Car Rover Robot Arduino est un composant essentiel pour les projets de robotique et d’automatisation. Cette roue permet des mouvements précis dans toutes les directions, la rendant idéale pour la création de rover et de véhicules intelligents. Caractéristiques Roue omnidirectionnelle universelle de 2 pouces Idéalement adaptée aux projets Arduino et robotique A quoi sert la roue La roue est utilisée pour la construction de mini rover, de smart car et d’autres dispositifs robotiques. Elle permet un contrôle précis du mouvement dans toutes les directions grâce à sa structure omnidirectionnelle. Tutoriel : Comment utiliser Roue omnidirectionnelle de 2 pouces Pour contrôler le mouvement dans toutes les directions, cette roue omnidirectionnelle est idéale pour Smart Car, Rover Robot et projets Arduino. Ce dont vous avez besoin Roue omnidirectionnelle de 2 pouces Arduino Motors DC Câbles de protection Étapes 1. Vérifiez le datasheet pour les spécifications de la roue. 2. Montez la roue sur un support compact. 1. Connectez les moteurs DC aux broches de contrôle de l’Arduino. 2. Attachez les câbles de protection aux moteurs. 3. Chargez le code Arduino fourni. 4. Connectez-vous à votre ordinateur avec un câble USB. 5. Chargez le code sur Arduino. 6. Contrôlez le mouvement de la roue. Exemple de code « ` #include Servo motor1, motor2; void setup() { motor1.attach(9); motor2.attach(10); } void loop() { motor1.write(90); motor2.write(90); } « ` Mini-projet Construisez un mini Rover en utilisant la roue omnidirectionnelle et un Arduino. Installez la roue sur un support, connectez les moteurs et contrôlez le mouvement. Erreurs courantes Connecter les moteurs DC à des broches non dédiées. Omettre l’utilisation des câbles de protection. Ne pas vérifier les spécifications sur le datasheet. Ne pas tester le mouvement avant de charger le code. Accessoires recommandés Moteurs DC Câbles de protection Support pour roue Câbles de protection Questions fréquentes Comment puis-je contrôler le mouvement de la roue ?Utilisez les broches digitales de l’Arduino pour contrôler la position des moteurs DC. Quels moteurs DC dois-je utiliser ?Vérifiez le datasheet pour la puissance et la vitesse correctes. Puis-je utiliser ces roues pour des projets de différentes tailles ?Vérifiez le datasheet pour la compatibilité avec vos projets. Comment puis-je protéger mes moteurs ?Utilisez des câbles de protection pour éviter les dommages aux moteurs.
Avis
Il n’y a pas encore d’avis.