 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
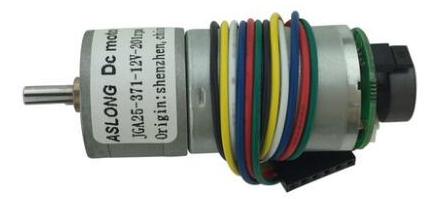
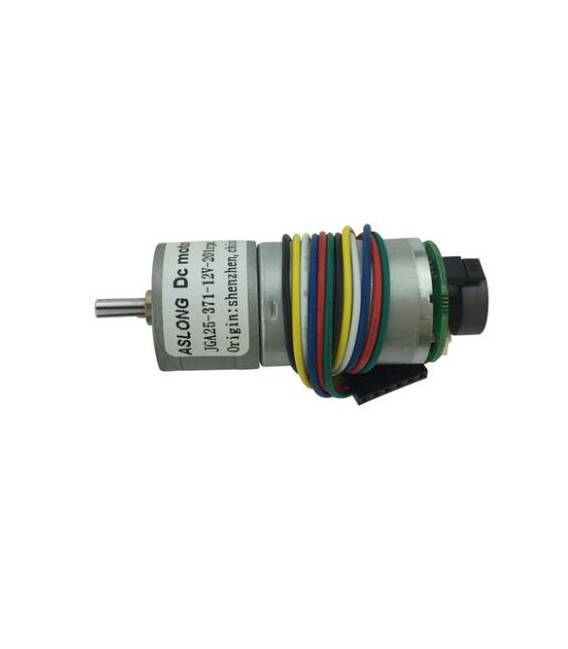
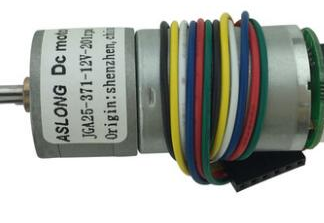
El JGA25-371 es un motor DC con codificador a 12V. Es un componente ideal para proyectos de robótica y impresoras 3D que requieren precisión y control.
Características
- Tipo: Motor DC
- Tensión: 12V
- Relación de reducción: 1:34
- vueltas por minuto (RPM): consulta el datasheet
- Codificador: presente
Para qué sirve
Este motor con codificador es adecuado para proyectos que requieren precisión y control, como robots, impresoras 3D y sistemas de control. La presencia del codificador permite monitorear la posición y la velocidad del motor, haciéndolo ideal para aplicaciones que necesitan retroalimentación.
Tutorial: Cómo usar JGA25-371 Motor DC con codificador DC12V 1:34RPM
Este motor con codificador es ideal para proyectos que requieren precisión y control, adecuados para principiantes e intermedios.
Qué necesitas
- JGA25-371 Motor DC con codificador DC12V 1:34RPM
- Arduino UNO o compatible
- Resistencia 1kΩ
- Cable de alimentación 12V
Pasos
- 1. Consulta el datasheet para las especificaciones del motor.
- 2. Conecta el motor a la fuente de alimentación de 12V.
- 3. Conecta la resistencia de 1kΩ entre VCC y la línea de control del motor.
- 4. Conecta la línea de control del motor a un pin digital de Arduino.
- 5. Carga el siguiente código en Arduino.
- 6. Verifica las señales del encoder en el portal de desarrollo de Arduino.
- 7. Ajusta el código según las especificaciones de tu proyecto.
- 8. Prueba el motor y el sistema de encoder.
Código de ejemplo
```
int motorPin = 9;

void setup() {
  pinMode(motorPin, OUTPUT);
}

void loop() {
  digitalWrite(motorPin, HIGH);
  delay(1000);
  digitalWrite(motorPin, LOW);
  delay(1000);
}
```
Miniproyecto
Crea un robot simple que mueve un brazo hacia adelante y hacia atrás utilizando el motor con encoder.
Errores comunes
- Conecta el motor a una fuente de alimentación diferente de 12V.
- Omite la resistencia de protección.
- No verifiques las señales del encoder.
- No ajustes el código según las especificaciones del proyecto.
Accesorios recomendados
- Arduino UNO o compatible
- Resistencia de 1kΩ
- Cable de alimentación de 12V
- Sensores de posición para probar el motor
Preguntas frecuentes
¿El motor funciona con una fuente de alimentación diferente de 12V?
Verifica en el datasheet las especificaciones de alimentación.
¿Cómo puedo probar las señales del encoder?
Utiliza el portal de desarrollo Arduino para controlar las señales.
¿Cuáles son los accesorios útiles que puedo usar con este motor?
Sensores de posición y Arduino UNO o compatible.
Valoraciones
No hay valoraciones aún.