 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
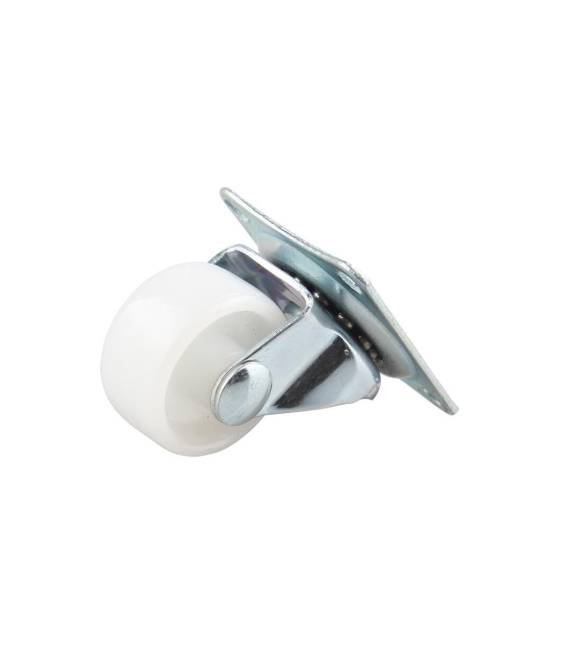
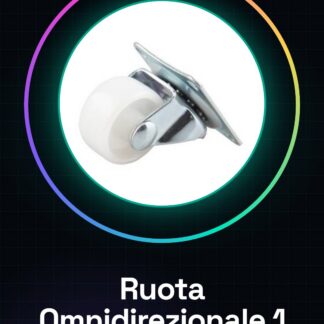
La Rueda Omnidireccional Universal de 1 pulgada es un componente esencial para proyectos de robótica y movilidad omnidireccional. Esta rueda permite a vehículos robóticos como smart cars y rover moverse en todas las direcciones sin necesidad de girar.
Características
- Rueda omnidireccional para Arduino Smart Car y Robot Rover
- Idealmente adecuada para proyectos de robótica que requieren movilidad multidireccional
Para qué sirve
La rueda omnidireccional de 1 pulgada es ideal para usuarios principiantes e intermedios. Puedes utilizarla para crear un robot que se mueve en todas las direcciones. En aproximadamente 30 minutos, puedes montar la rueda y controlarla con tu Arduino.
Tutorial: Cómo usar Rueda Omnidireccional de 1 Pulgada
La rueda omnidireccional de 1 pulgada es ideal para proyectos de robótica y smart cars donde se requiere movilidad multidireccional. Útil para principiantes e intermedios.
Qué necesitas
- Rueda Omnidireccional de 1 Pulgada (1)
- Arduino (1)
- Motores Shield (1)
- Cable USB (1)
Pasos
- 1. Instala la rueda en el chasis del robot.
- 2. Conecta la rueda al Motor Shield.
- 3. Descarga e instala la librería Motor Shield en tu Arduino.
- 4. Conecta el Motor Shield al Arduino.
- 5. Verifica en el datasheet las especificaciones de alimentación.
- 6. Escribe el código para controlar la rueda.
- 7. Prueba la rueda en modo manual.
- 8. Integra la rueda en el código de tu proyecto.
Código de ejemplo
```void setup() { // Inizializza i pin del Motor Shield } void loop() { // Controlla la ruota con i comandi di Arduino }```Miniproyecto
Crea un robot que se mueva en todas las direcciones. En 30 minutos puedes montar la rueda y controlarla con tu Arduino.
Errores comunes
- Olvida comprobar las necesidades de suministro de energía.
- Conexión incorrecta al Motor Shield.
- No inicializar el Motor Shield en el código.
- No usar los comandos de control correctos en el código.
Accesorios recomendados
- Motores Shield
- Arduino
- Cable USB
- Chasis para robot
Preguntas frecuentes
¿Cómo puedo controlar la rueda?
Usa los comandos digitalWrite en el pin del Motor Shield.
¿Cuáles son las especificaciones de alimentación?
Verifica en el datasheet.
¿Puedes sugerir un ejemplo de código?
«`void loop() { motorRun(FORWARD); delay(1000); motorRun(BACKWARD); delay(1000); motorRun(STOP); delay(1000); }«`
¿Cuáles son los requisitos de espacio para montar la rueda?
La rueda tiene un diámetro de 1 pulgada, asegúrate de tener suficiente espacio.
Valoraciones
No hay valoraciones aún.