 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
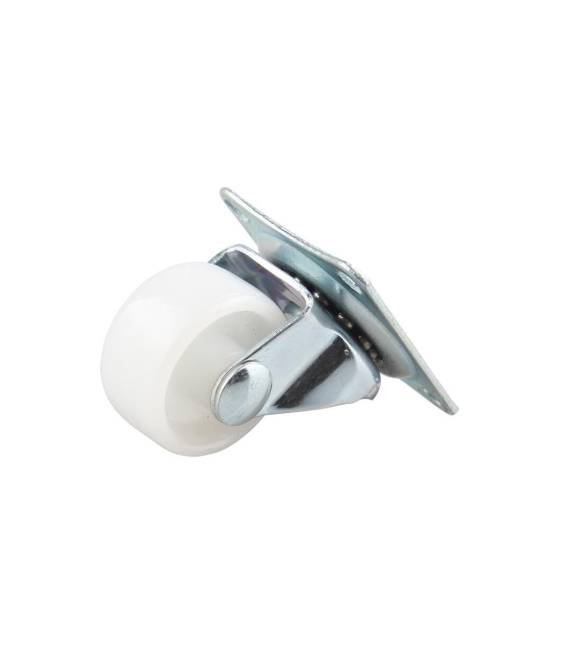
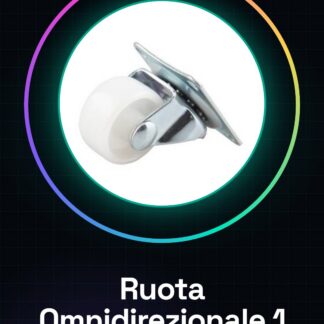
Was ist eine universelle Omnidirektionale Rad? Die universelle Omnidirektionale Rad von 1 Zoll ist ein wesentlicher Bestandteil für Projekte der Robotik und omnidirektionale Mobilität. Diese Rad ermöglicht es Robotfahrzeugen wie Smart Cars und Rover, in alle Richtungen zu bewegen, ohne sich drehen zu müssen.
Eigenschaften:
– Universelle Rad für Arduino Smart Car und Rover Robot
– Ideal für Projekte, die multidirektionale Bewegung erfordern
Für wen ist die universelle Rad 1 Zoll geeignet? Die universelle Rad von 1 Zoll ist ideal für Anfänger und Fortgeschrittene. Sie können sie verwenden, um ein Robotersystem zu erstellen, das in alle Richtungen bewegt werden kann. Innerhalb von etwa 30 Minuten können Sie die Rad montieren und mit Ihrem Arduino steuern.
Anleitung: Wie man eine universelle Rad 1 Zoll verwendet
Die universelle Rad von 1 Zoll ist ideal für Robotik-Projekte und Smart Cars, die multidirektionale Bewegung erfordern. Es ist hilfreich für Anfänger und Fortgeschrittene.
Was benötigt man?
– Universelle Rad 1 Zoll (1)
– Arduino (1)
– Motor Shield (1)
– USB-Kabel (1)
Schritte:
1. Montieren Sie die Rad am Rahmen des Roboters.
2. Verbinden Sie die Rad mit dem Motor Shield.
3. Laden Sie die Motor Shield-Bibliothek auf Ihren Arduino herunter und installieren Sie sie.
4. Verbinden Sie das Motor Shield mit Ihrem Arduino.
5. Überprüfen Sie im Datenblatt die Stromversorgungsspezifikationen.
6. Schreiben Sie den Code, um die Rad zu steuern.
7. Testen Sie die Rad in der manuellen Modus.
8. Integrieren Sie die Rad in den Code Ihres Projekts.
Beispielcode:
„`void setup() { // Initialisieren Sie die Pins des Motor Shield }
void loop() { // Steuern Sie die Rad mit den Arduino-Befehlen }„`
Mini-Projekt: Erstellen Sie ein Robotersystem, das in alle Richtungen bewegt werden kann. Innerhalb von etwa 30 Minuten können Sie die Rad montieren und mit Ihrem Arduino steuern.
Häufige Fehler:
– Vergessen Sie, die Stromversorgungsspezifikationen zu überprüfen.
– Falsche Verkabelung zum Motor Shield.
– Keine Initialisierung des Motor Shield im Code.
– Verwendung falscher Steuerbefehle im Code.
Empfohlene Zubehör:
– Motor Shield
– Arduino
– USB-Kabel
– Robot Rahmen
Häufig gestellte Fragen:
Wie kann ich die Rad steuern? Verwenden Sie die digitalWrite-Befehle auf dem Motor Shield-Pin.
Welche sind die Stromversorgungsspezifikationen? Überprüfen Sie im Datenblatt.
Können Sie einen Codebeispiel vorschlagen?
„`void loop() { motorRun(FORWARD); delay(1000); motorRun(BACKWARD); delay(1000); motorRun(STOP); delay(1000); }„`
Welche sind die Anforderungen an den Montageplatz für die Rad? Die Rad hat einen Durchmesser von 1 Zoll, stellen Sie sicher, dass Sie genügend Platz haben.
Rezensionen
Es gibt noch keine Rezensionen.