 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
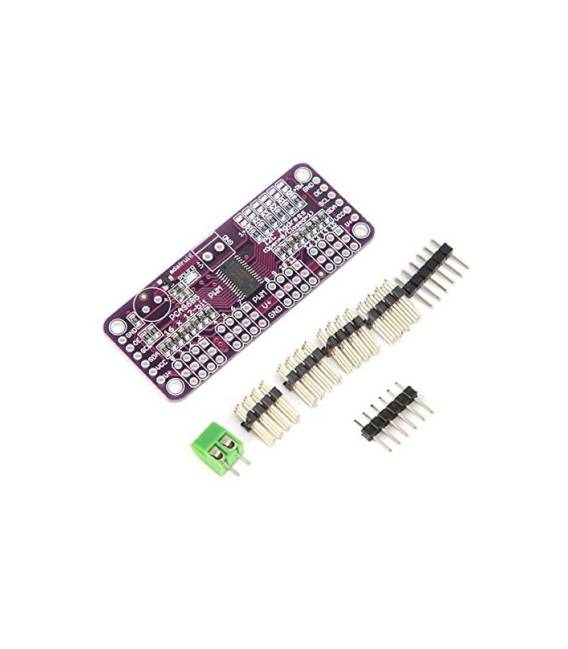
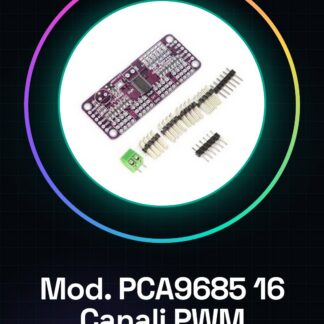
El módulo PCA9685 de 16 canales es un driver PWM I2C que permite el control preciso de 16 servos. Es ideal para proyectos de electrónica y robótica que requieren una alta precisión de control.
Características
- 16 canales PWM
- Control I2C
- Resolución de 12 bits
- Alimentación: 4.5V – 5.5V
Para qué sirve
El módulo PCA9685 es ideal para controlar servos y otros dispositivos que requieren un control PWM. Puede ser utilizado en proyectos de robótica, automatización doméstica y control de dispositivos electrónicos. Es compatible con Arduino y otros microcontroladores basados en I2C.
Tutorial: Cómo usar el módulo PCA9685 16 Canales PWM Servo Control
El PCA9685 es un módulo I2C con 16 canales PWM que se puede utilizar para controlar servos y otros dispositivos que requieren un control PWM. Ideal para proyectos de electrónica y robótica.
Qué necesitas
- Arduino
- Cable I2C (SCL y SDA)
- Resistencia de 1 kΩ
- Servos
Pasos
- 1. Instalación del módulo: Coloca el módulo en tu circuito.
- 2. Conexión: Conecta el VCC del módulo al 5V del Arduino, GND al GND y SDA al pin 20 de I2C.
- 3. Conecta el SCL al pin 21 de I2C.
- 4. Conecta la resistencia de 1 kΩ entre VCC y GND para protección.
- 5. Inserta el siguiente código en el Arduino IDE.
- 6. Configura los canales PWM a través de los comandos de I2C.
- 7. Carga el código en el Arduino.
- 8. Verifica el funcionamiento de los canales con un servomecanismo.
Código de ejemplo
```cpp
#include <Wire.h>
#include <Adafruit_PWMServoDriver.h>

Adafruit_PWMServoDriver pca = Adafruit_PWMServoDriver(); // I2C address 0x40

void setup() {
  Serial.begin(9600);
  pca.begin();
  pca.setPWMFreq(50); // Set frequency to 50Hz
}

void loop() {
  pca.setPWM(0, 0, 300); // Set channel 0 to 1.5ms (90 degrees)
  delay(1000);
}
```
Miniproyecto
Crea un seguimiento de línea simple con 2 servomecanismos controlados por el PCA9685.
Errores comunes
- Olvidar configurar la frecuencia PWM.
- Conectar correctamente los pines I2C.
- No utilizar la resistencia de protección.
- No cargar correctamente el código en el Arduino.
Accesorios recomendados
- Servomecanismos
- Cable I2C
- Resistencia de 1 kΩ
- Arduino IDE
Preguntas frecuentes
¿Cómo puedo verificar la frecuencia PWM?
Revisa el código y asegúrate de que `pca.setPWMFreq(50);` esté configurado correctamente.
¿Cuál es la frecuencia predeterminada del PWM?
La frecuencia predeterminada es de 250Hz, pero puedes modificarla mediante `setPWMFreq()`.
¿Puedo usar servomecanismos de otros modelos?
Sí, pero verifica la frecuencia PWM requerida en el datasheet.
Valoraciones
No hay valoraciones aún.