 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
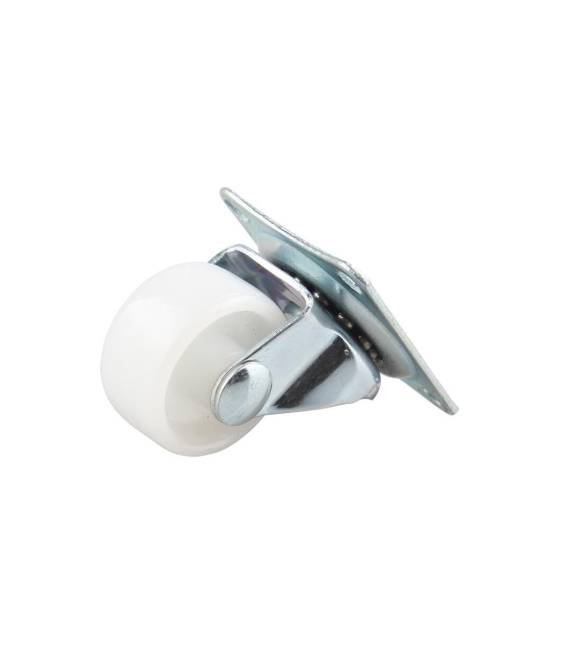
Description
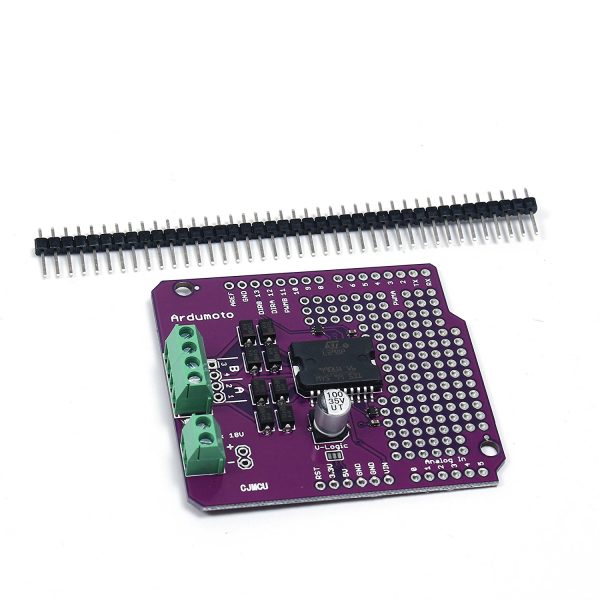
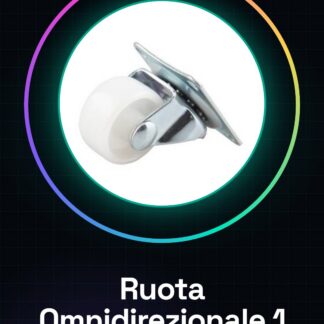
Cos’è La roue omnidirectionnelle universelle de 1 po est un composant essentiel pour les projets de robotique et de mobilité omnidirectionnelle. Cette roue permet aux véhicules robotisés tels que les smart cars et les rovers de se déplacer dans toutes les directions sans avoir à tourner. Caractéristiques Roue omnidirectionnelle pour Arduino Smart Car et Rover Robot Idéale pour les projets de robotique nécessitant une mobilité multidirectionnelle A quoi sert La roue omnidirectionnelle de 1 po est idéale pour les débutants et les intermédiaires. Vous pouvez l’utiliser pour créer un robot qui se déplace dans toutes les directions. Environ 30 minutes suffisent pour monter la roue et la contrôler avec votre Arduino. Tutoriel : Comment utiliser la roue omnidirectionnelle de 1 po La roue omnidirectionnelle de 1 po est idéale pour les projets de robotique et de smart cars nécessitant une mobilité multidirectionnelle. Utile pour les débutants et les intermédiaires. Ce qu’il vous faut Roue omnidirectionnelle de 1 po (1) Arduino (1) Motor Shield (1) Câble USB (1) Étapes 1. Installer la roue sur le châssis du robot. 2. Connecter la roue au Motor Shield. 3. Télécharger et installer la bibliothèque Motor Shield sur votre Arduino. 4. Connecter le Motor Shield à l’Arduino. 5. Vérifier les spécifications d’alimentation dans le datasheet. 6. Écrire le code pour contrôler la roue. 7. Tester la roue en mode manuel. 8. Intégrer la roue dans le code de votre projet. Exemple de code « `void setup() { // Initialise les broches du Motor Shield } void loop() { // Contrôler la roue avec les commandes d’Arduino }« ` Mini-projet Créez un robot qui se déplace dans toutes les directions. En 30 minutes, vous pouvez monter la roue et la contrôler avec votre Arduino. Erreurs courantes Oublier de vérifier les exigences en alimentation. Connexion incorrecte au Motor Shield. Ne pas initialiser le Motor Shield dans le code. Ne pas utiliser les commandes de contrôle correctes dans le code. Accessoires recommandés Motor Shield Arduino Câble USB Châssis pour robot Questions fréquentes Comment puis-je contrôler la roue ?Utilisez les commandes digitalWrite sur la broche du Motor Shield. Quelles sont les spécifications d’alimentation ?Vérifiez le datasheet. Pouvez-vous suggérer un exemple de code ?« `void loop() { motorRun(FORWARD); delay(1000); motorRun(BACKWARD); delay(1000); motorRun(STOP); delay(1000); }« ` Quels sont les exigences d’espace pour monter la roue ?La roue a un diamètre de 1 po, assurez-vous d’avoir assez d’espace.
Avis
Il n’y a pas encore d’avis.