 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
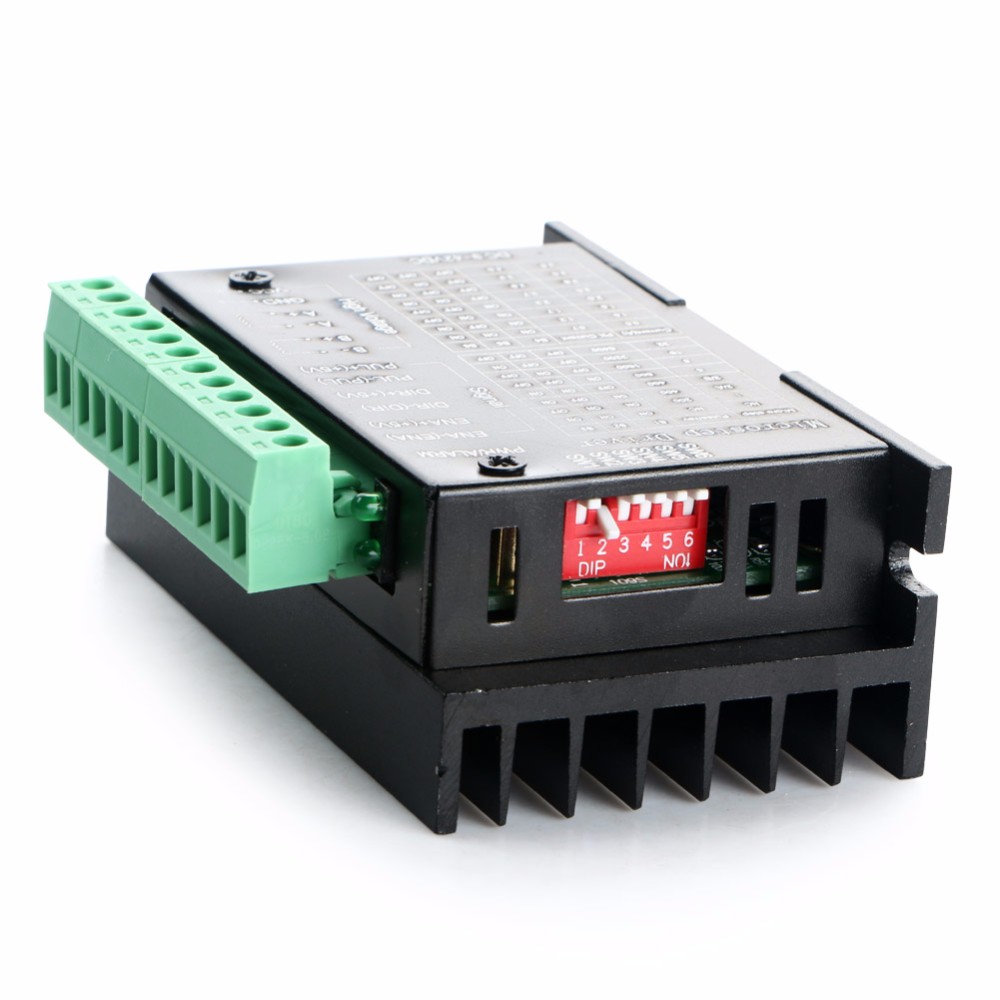
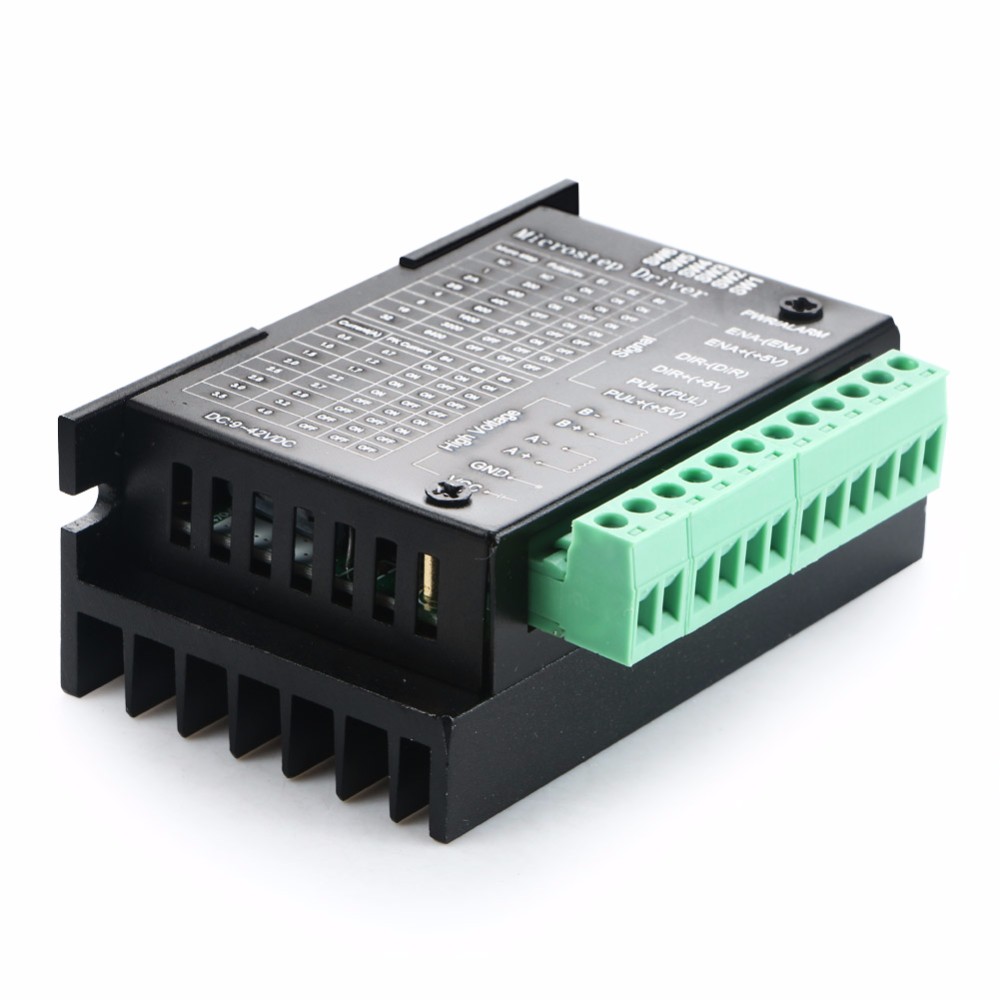
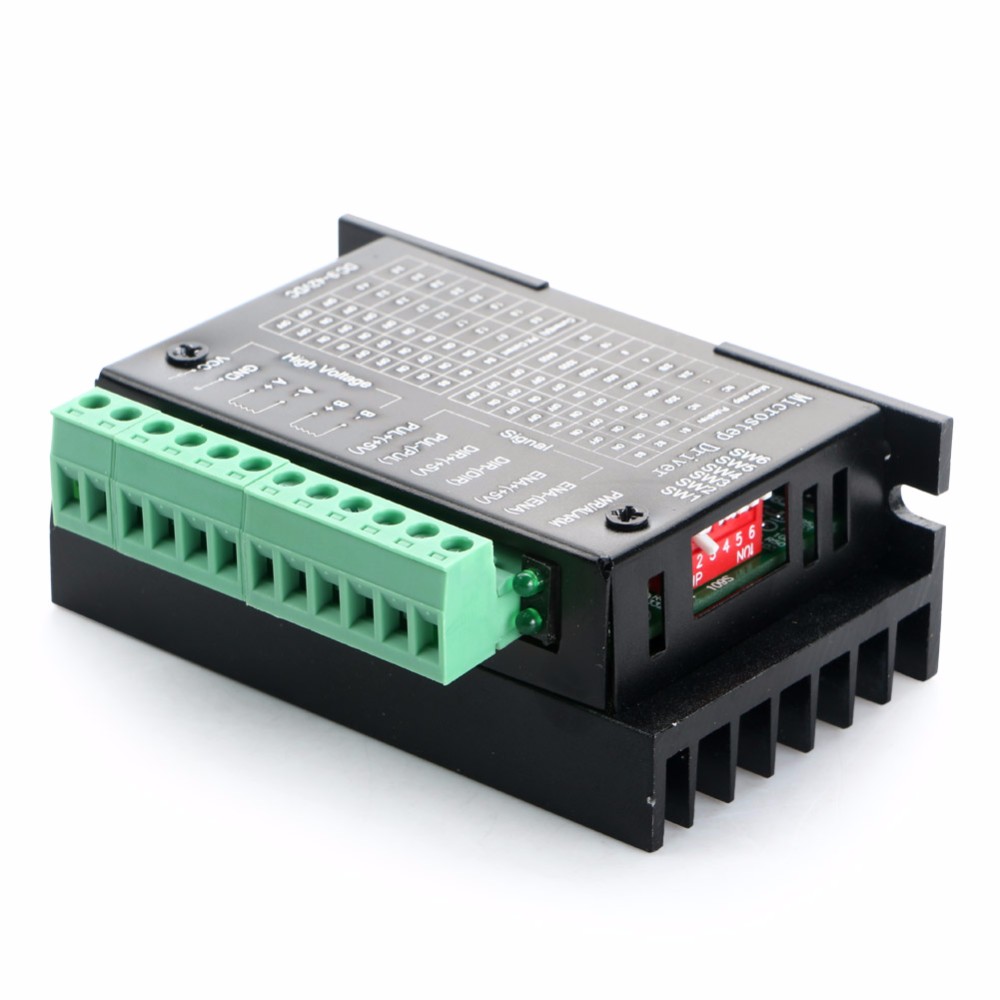
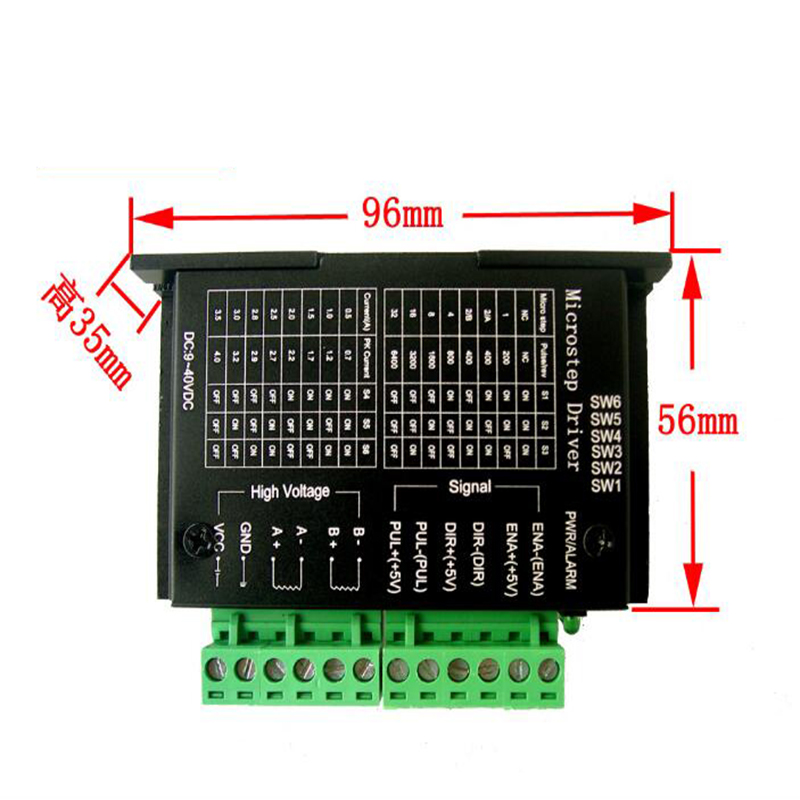
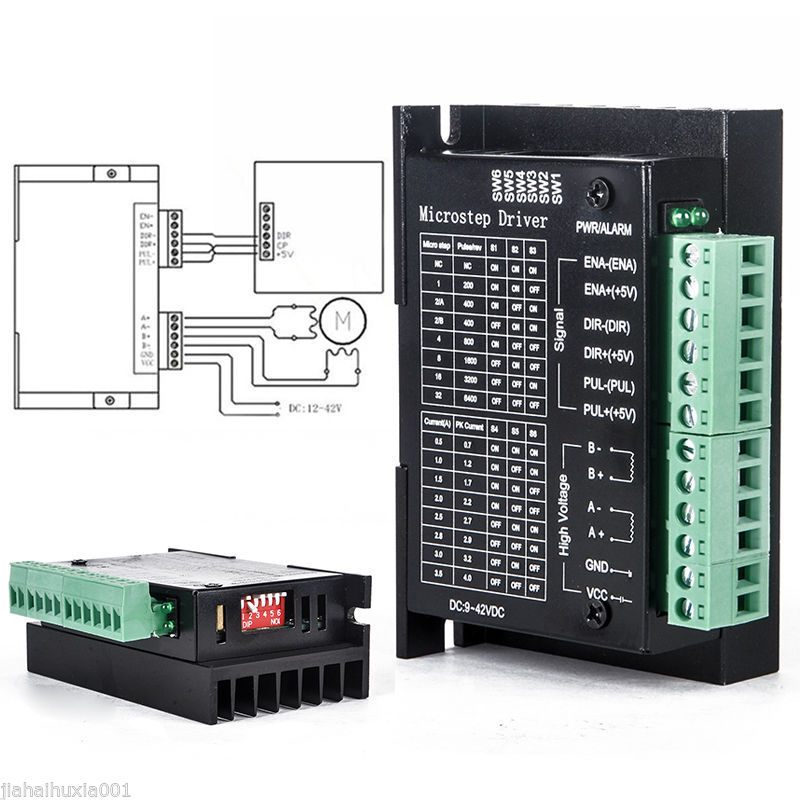
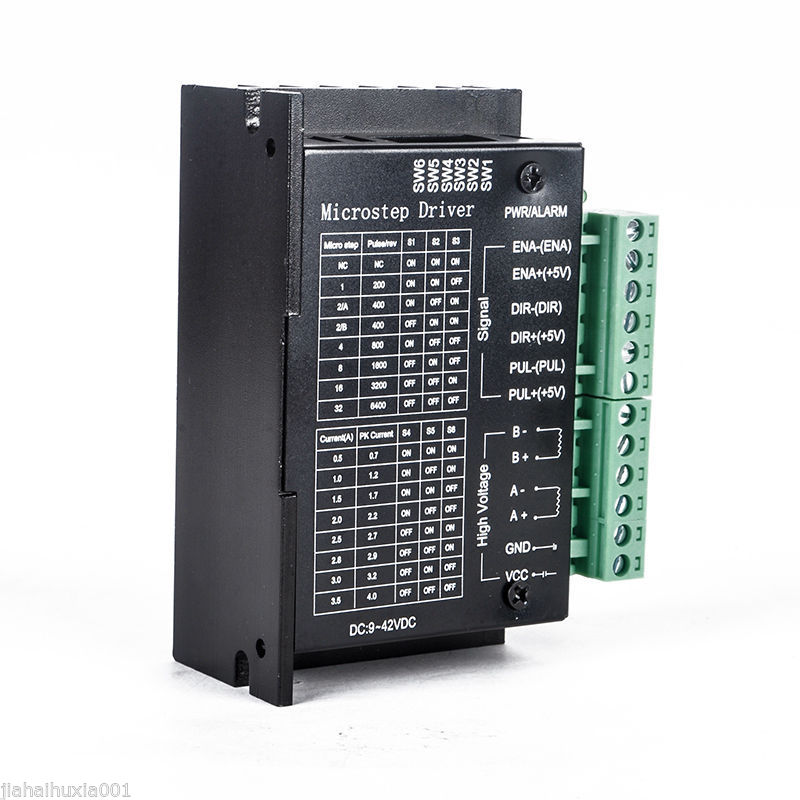
Descripción
Qué es
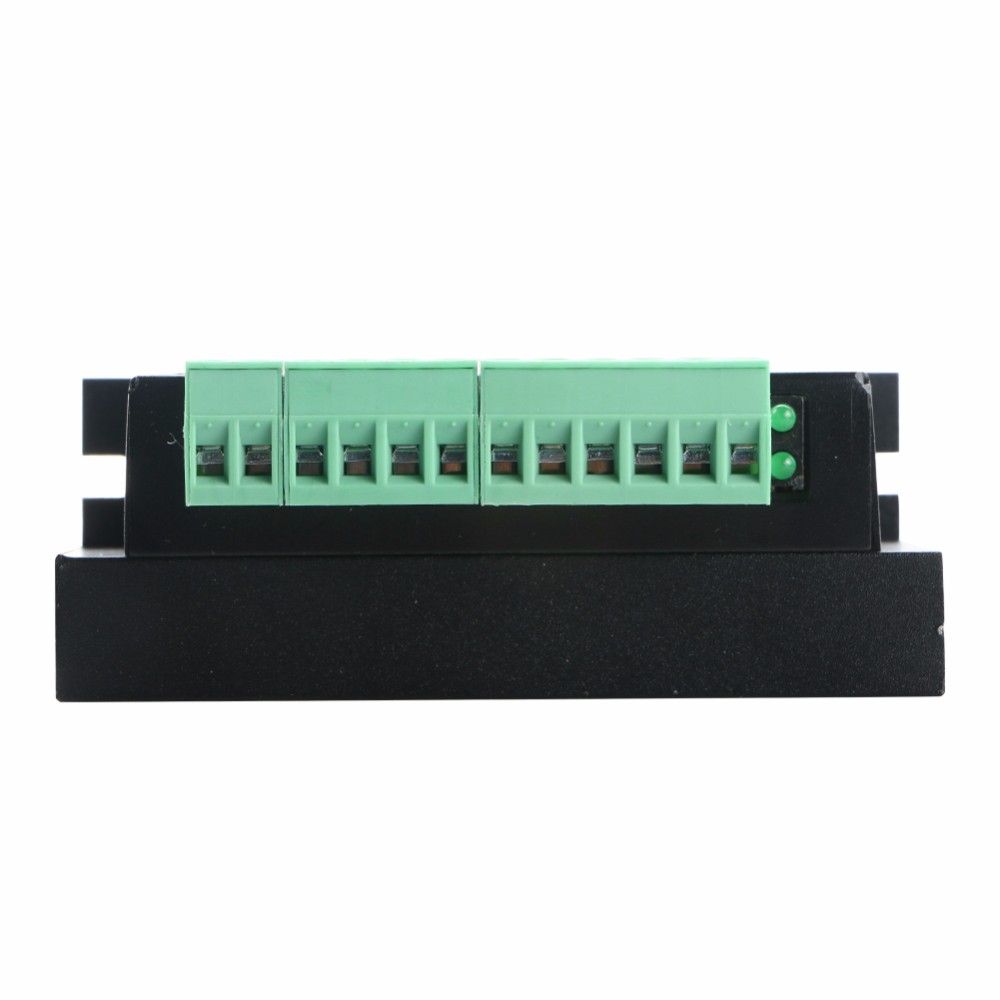
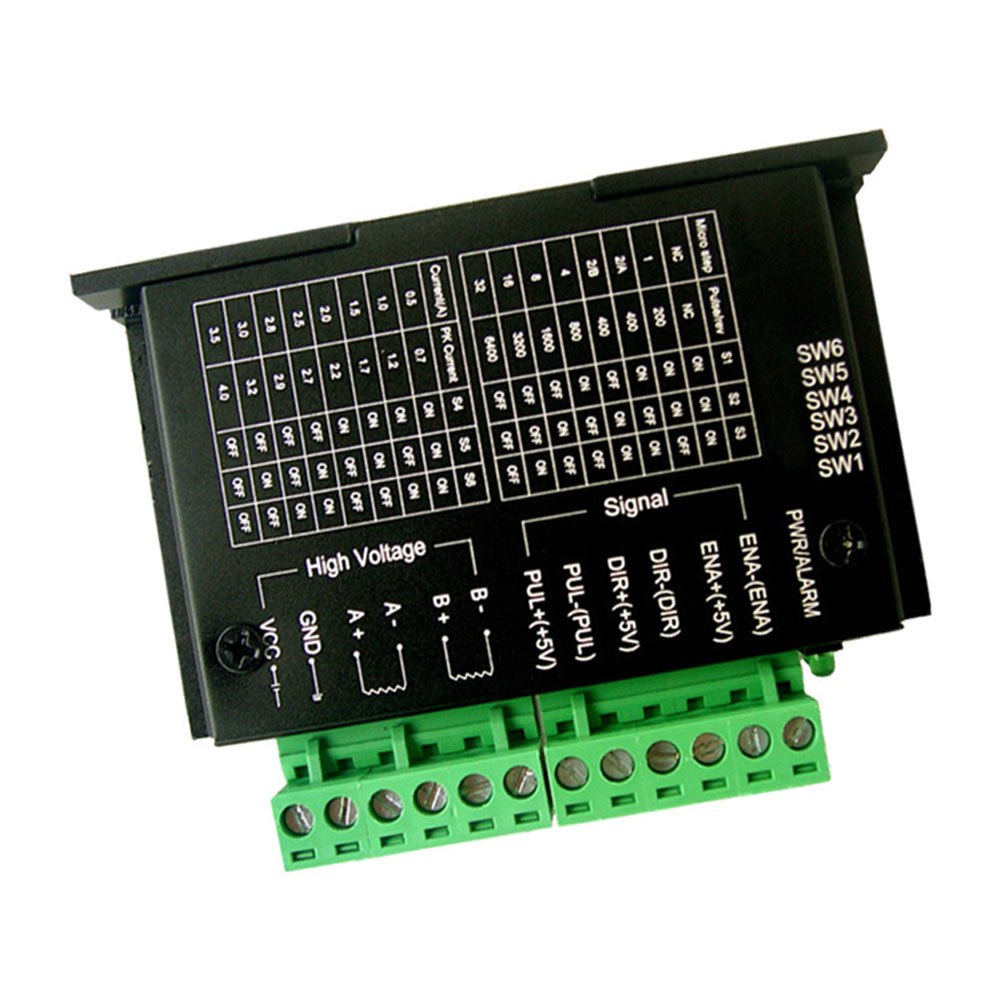
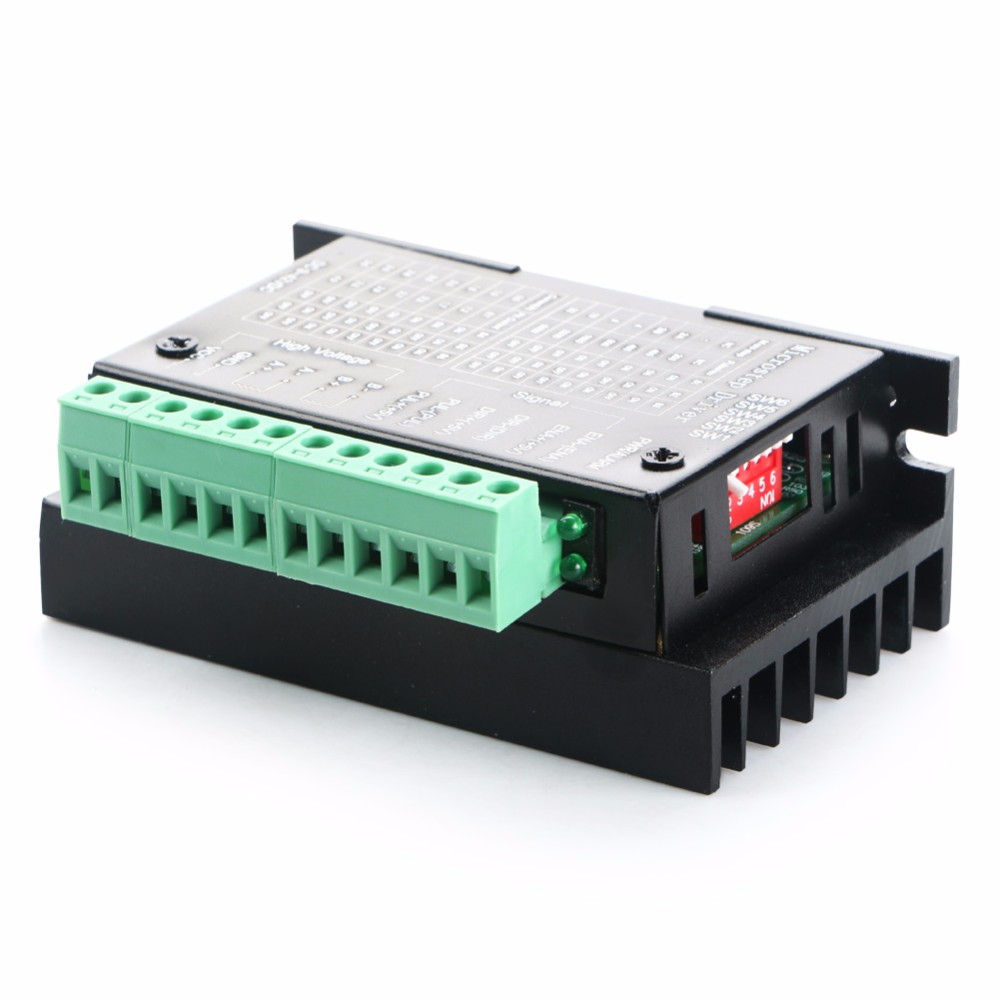
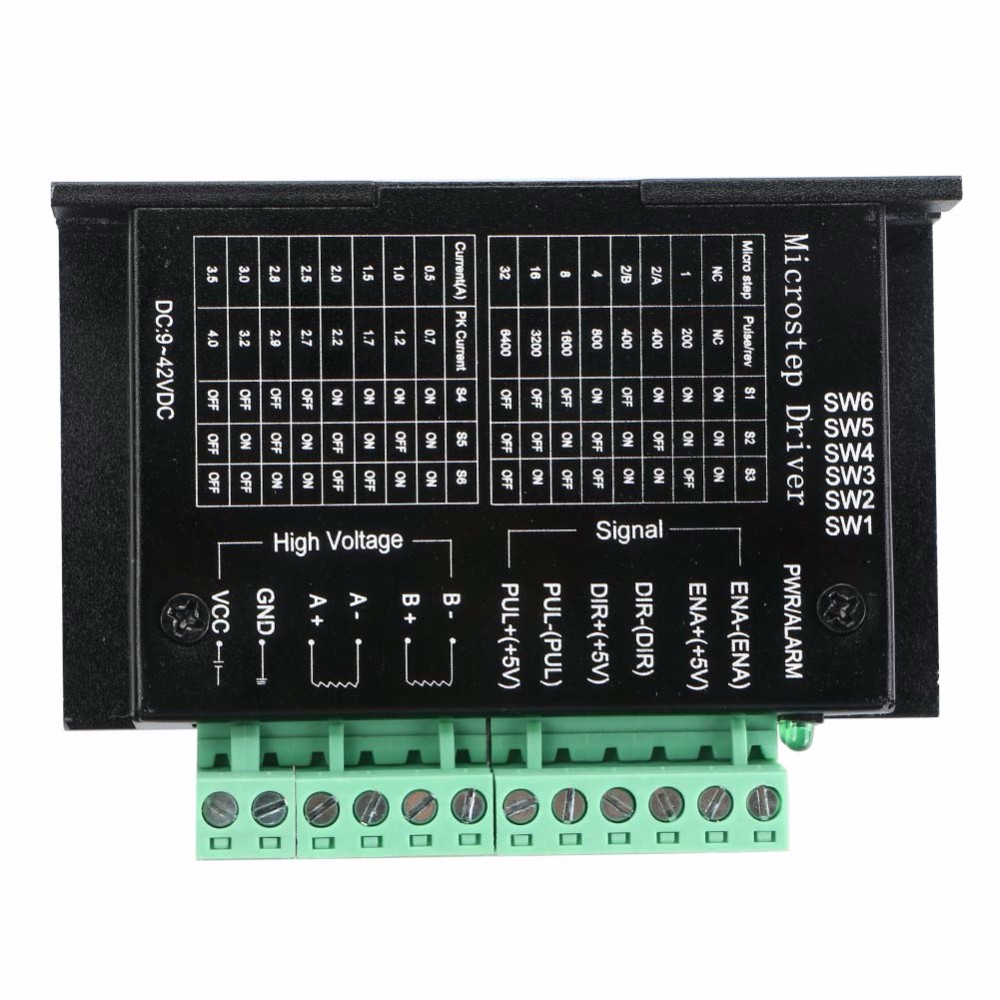
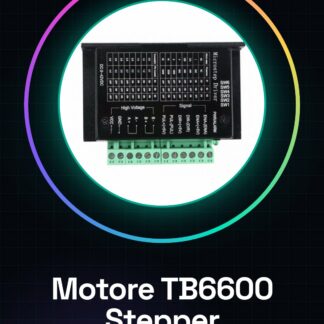
El Motor Stepper Driver Controller de Un Eje TB6600 es un dispositivo de control para motores paso a paso, ideal para aplicaciones como fresado CNC, grabado láser y robótica. Este driver permite el control preciso del motor paso a paso a través de Arduino u otros microcontroladores.
Características
- Tipo de controlador: TB6600
- Corriente de trabajo: 0.2-3.5A
- Fuente de alimentación variable: 9V-42V
Para qué sirve
Los motores paso a paso driver TB6600 se utilizan en proyectos que requieren un control preciso del movimiento, como fresado CNC y grabado láser. Son compatibles con Arduino para la programación y el control.
Tutorial: Cómo usar Motor Stepper Driver TB6600
El motor paso a paso driver TB6600 es un controlador para motores paso a paso ideal para proyectos de fresado CNC, grabado láser y robótica. Esta guía te ayudará a instalarlo y usarlo con Arduino.
Qué necesitas
- Arduino Uno
- Motores paso a paso NEMA 17
- Cable JST
- Conexiones variadas
Pasos
- Conecta el motor paso a paso al driver TB6600 según las indicaciones del datasheet.
- Conecta la alimentación del driver (9V-42V) y asegúrate de que la tensión esté en el rango correcto.
- Conecta el controlador Arduino a la interfaz de control del TB6600 siguiendo las especificaciones.
- Escribe un sketch Arduino para controlar el motor paso a paso, utilizando la biblioteca AccelStepper (verifica en el datasheet).
- Configura los pines de control del driver en el código Arduino y prueba el movimiento del motor.
- Ajusta las configuraciones de velocidad y aceleración en el código para obtener una operación suave.
- Verifica que el motor funcione correctamente sin saltos o vibraciones indeseadas.
- Optimiza ulteriormente los parámetros del driver y del motor según las necesidades específicas del proyecto.
Código de ejemplo
// Includi la libreria AccelStepper
#include <AccelStepper.h>
// Definire il tipo di motore (1 = paso, 2 = quadratura)
AccelStepper stepper(1, 8, 9);
void setup() {
    stepper.setMaxSpeed(500); // Verifica sul datasheet
    stepper.setAcceleration(100); // Verifica sul datasheet
}
void loop() {
    stepper.moveTo(1000); // Muovi il motore di 1000 passi
    while (stepper.distanceToGo() != 0) {
        stepper.run();
    }
}
Miniproyecto
Crea un pequeño cincelador láser CNC usando este driver y un motor paso a paso. Conecta todo a Arduino, escribe un sketch para controlar la posición del motor y usa un Laser Module 5V con un optocoupler para proteger el Arduino.
Errores comunes
- Alimentación inadecuada
- Configuración de pines incorrecta
- Ajustes de velocidad demasiado altos
- Conexión del motor paso a paso incorrecta
Accesorios recomendados
- Motores NEMA 17
- Arduino Uno R3
- Laser Module 5V
- Optocoupler MOC3021
Preguntas frecuentes
El motor tiembla pero no se mueve.
Verifica la tensión de alimentación y que el conector JST esté correctamente insertado.
¿Cómo ajustar la aceleración del motor?
Modifica los valores de la función setAcceleration en el código Arduino.
Valoraciones
No hay valoraciones aún.