 DE
 IT Italiano
 EN English
 ES Español
 FR Français
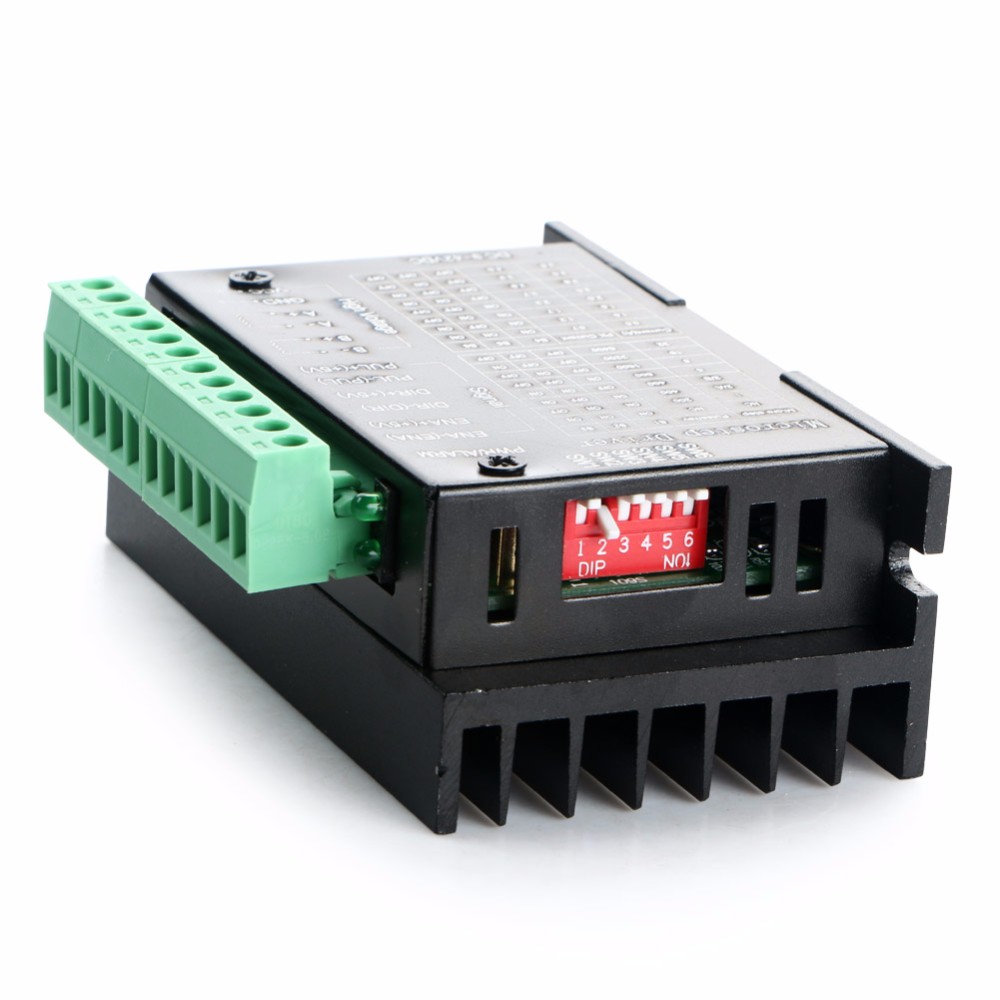
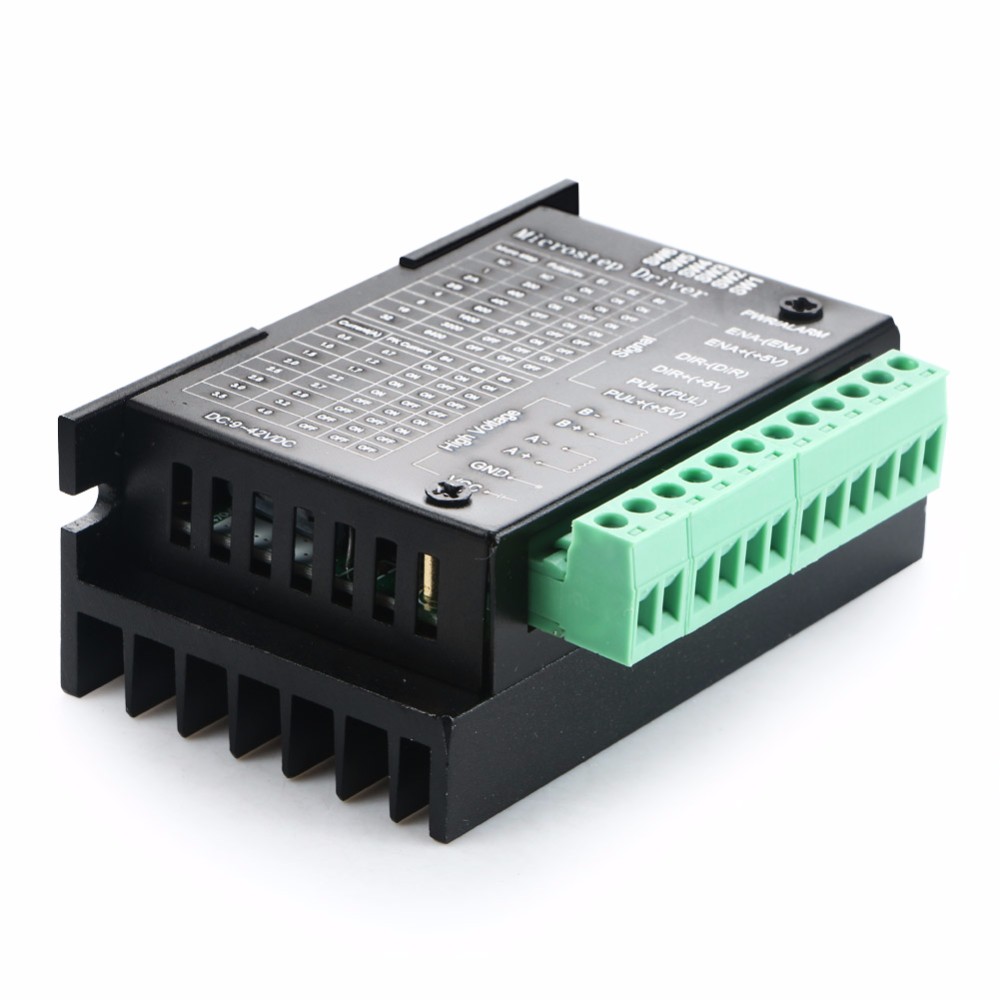
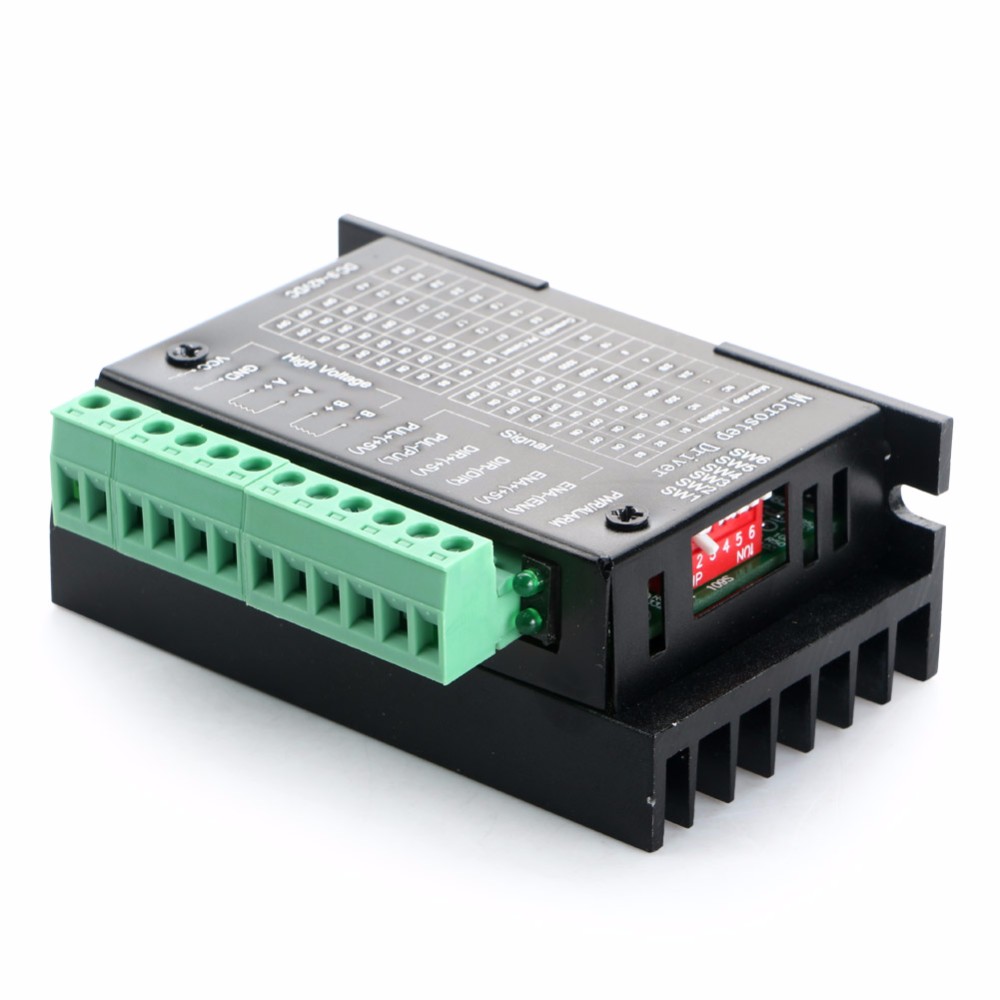
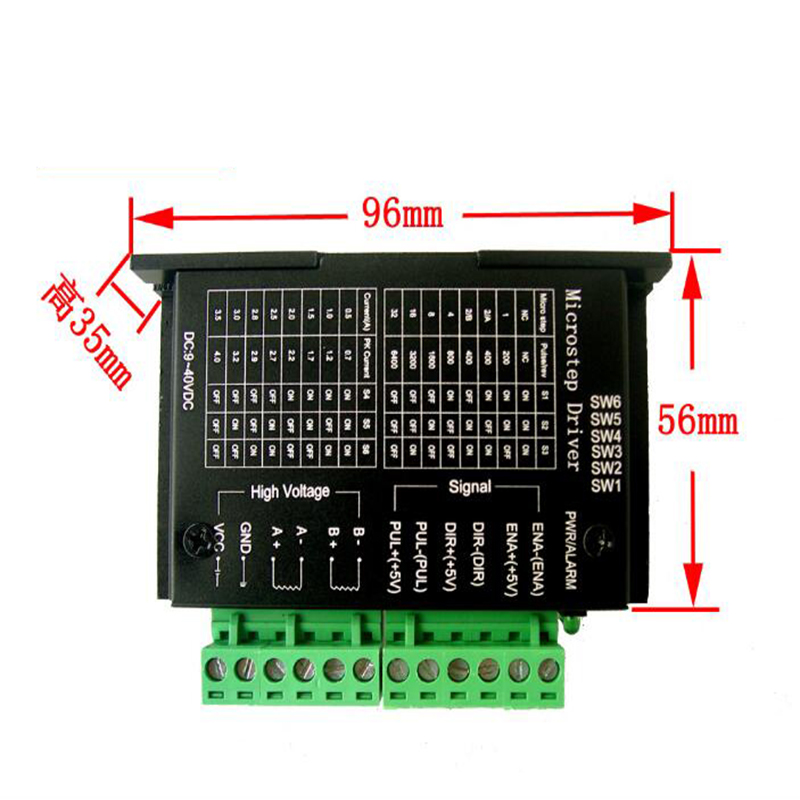
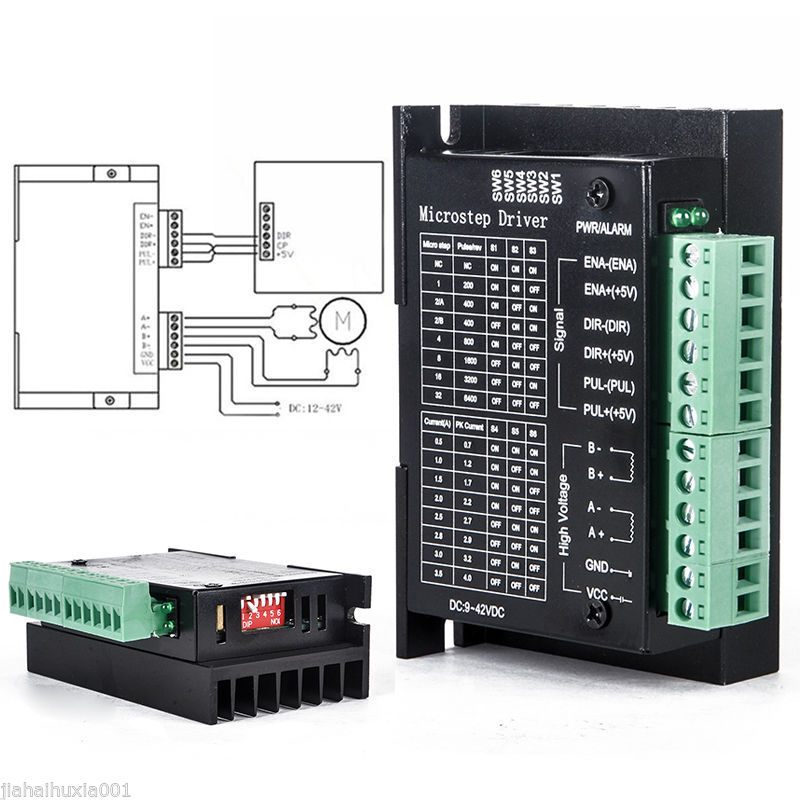
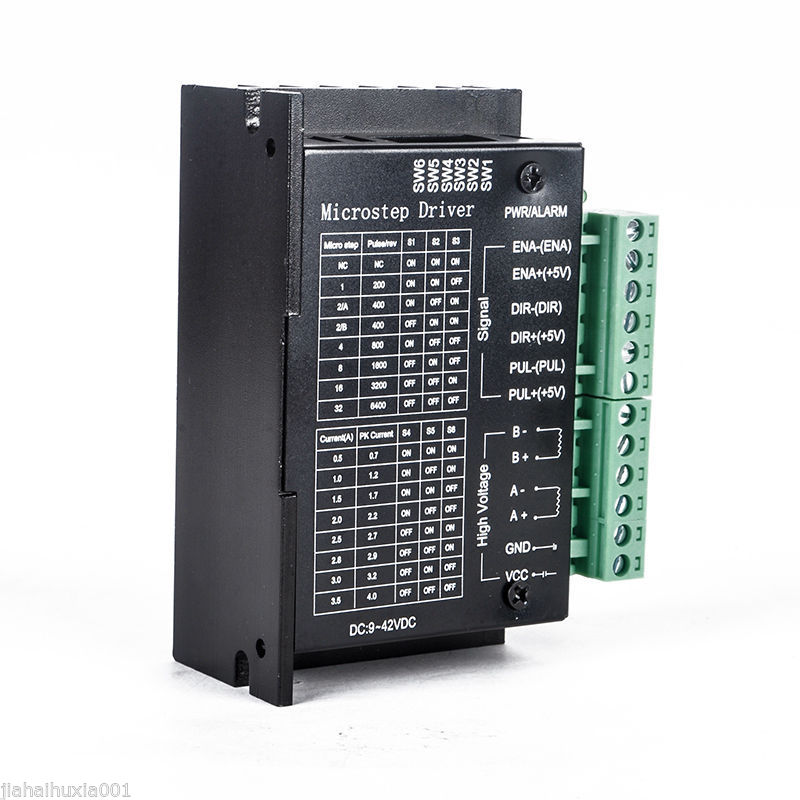
Beschreibung
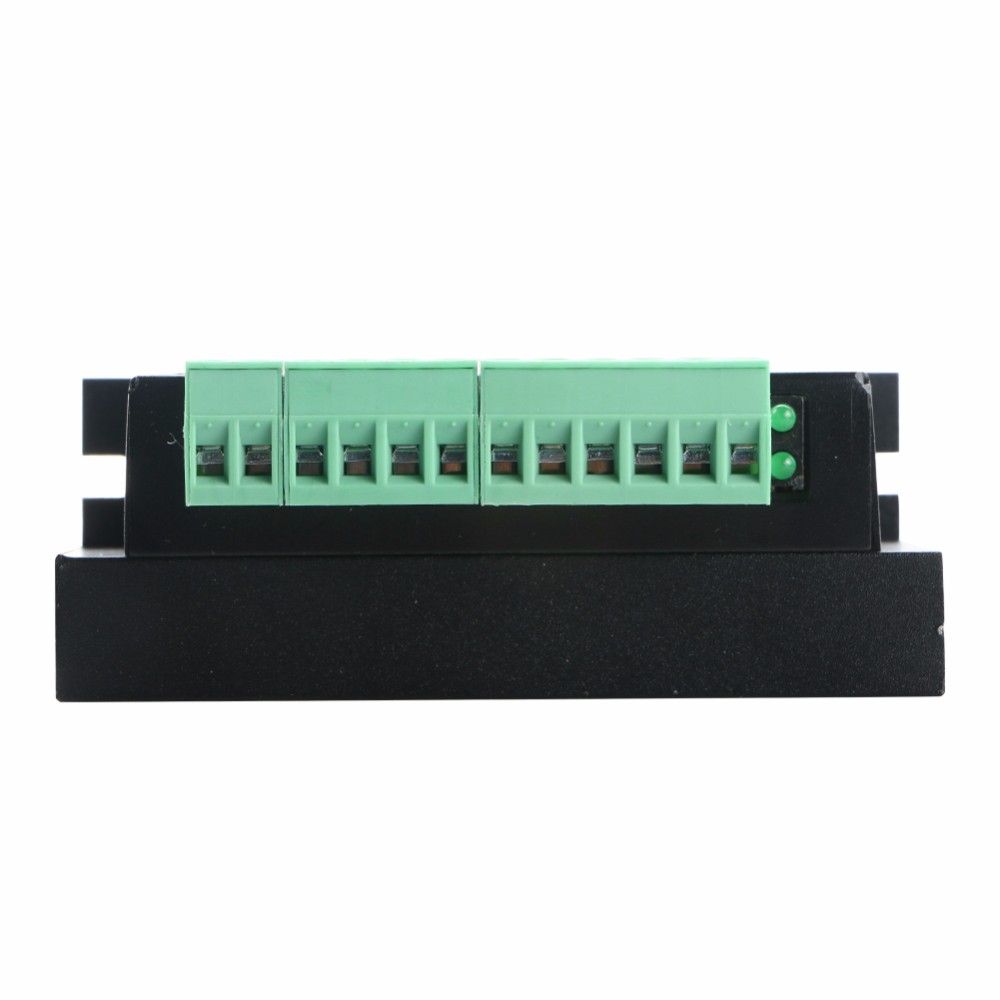
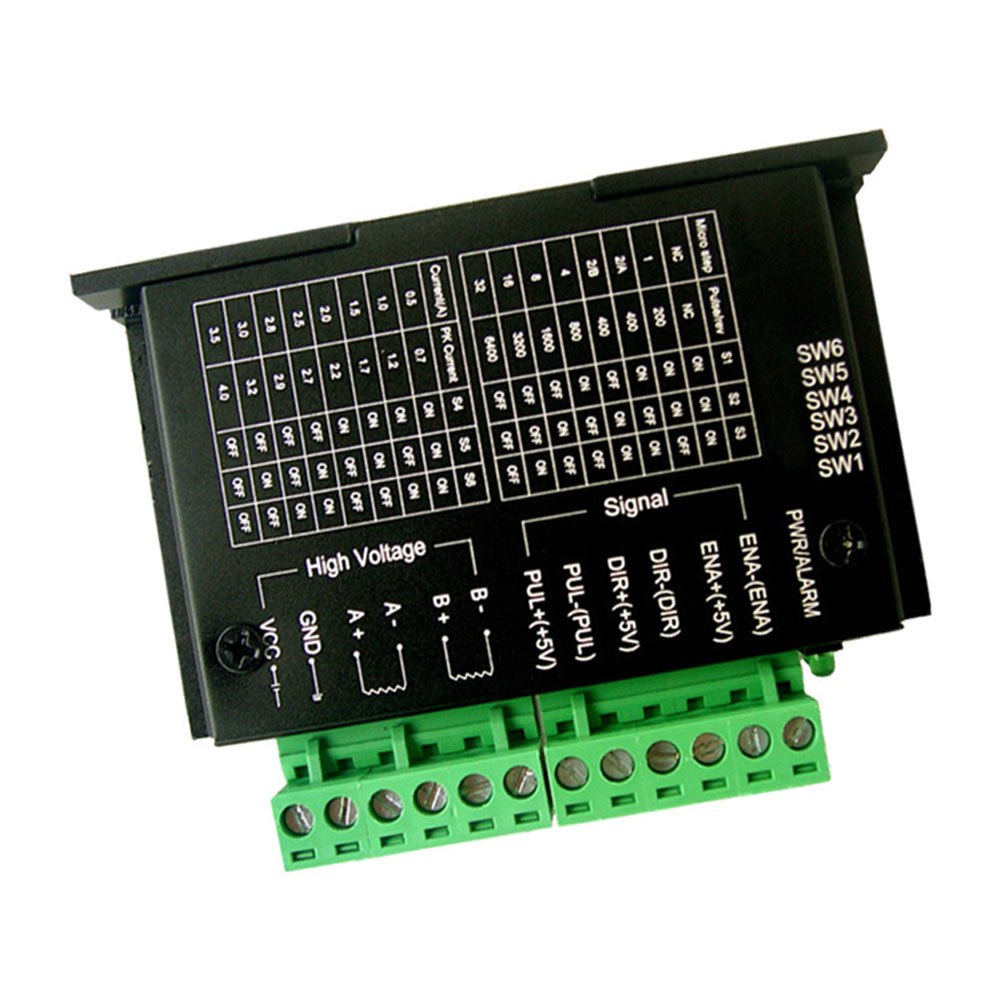
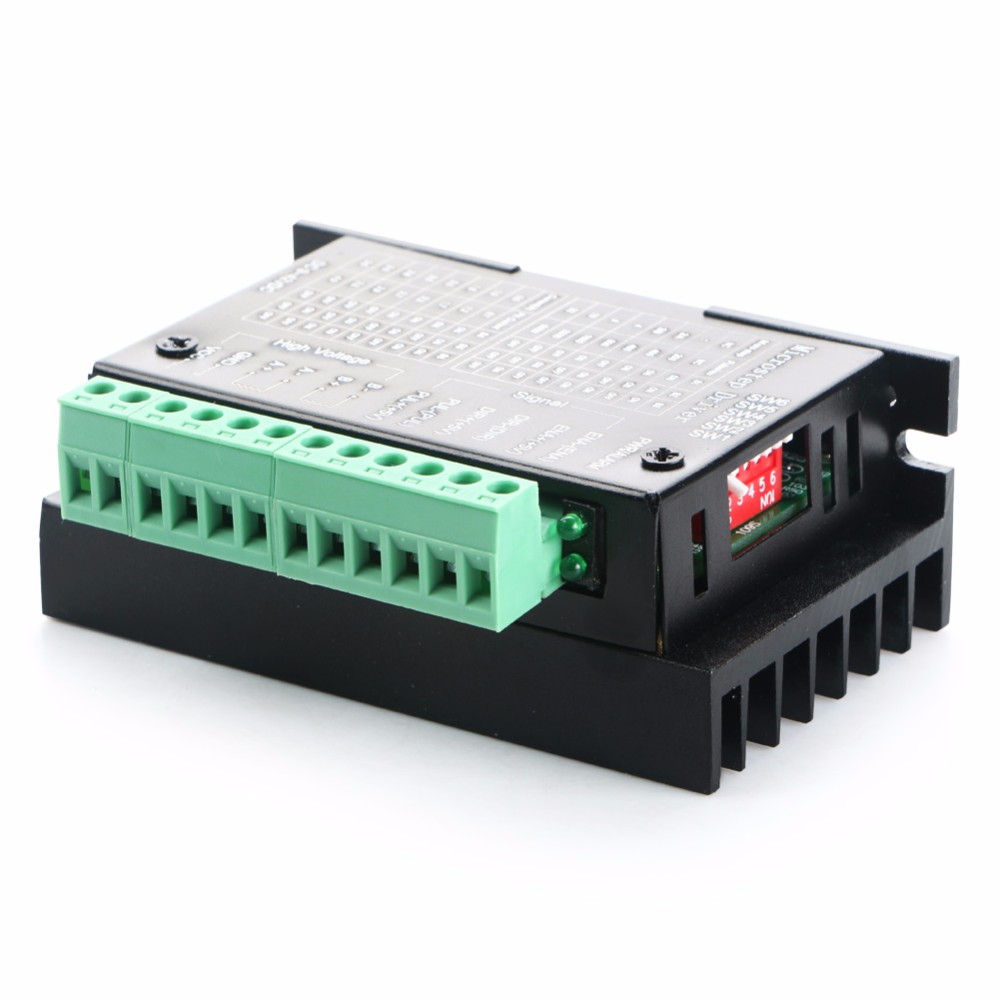
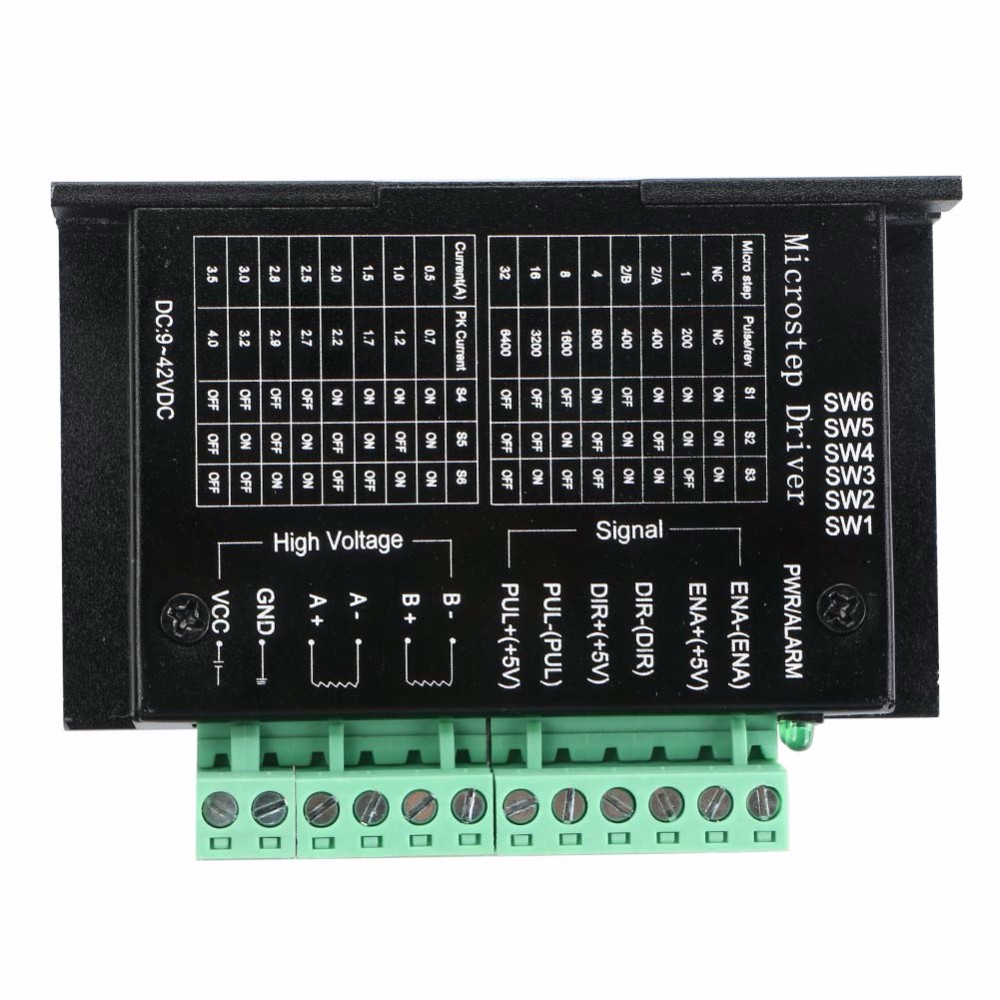
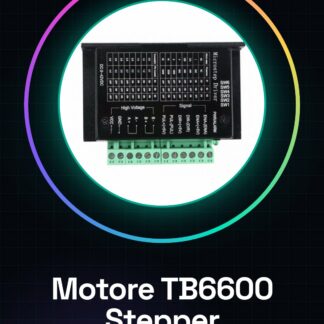
Was ist ein Einzelachse Schrittmotorcontroller TB6600? Ein Schrittmotorcontroller TB6600 ist ein Steuergerät für Schrittmotoren, ideal für Anwendungen wie CNC-Verarbeitung, Laser-Schneider und Robotik. Dieser Treiber ermöglicht präzise Steuerung des Schrittmotors über Arduino oder andere Mikrocontroller.
Eigenschaften
– Controller-Typ: TB6600
– Arbeitsstrom: 0,2-3,5A
– Versorgungsspannung: 9V-42V
Wozu dient der Schrittmotorcontroller TB6600? Schrittmotorcontroller TB6600 werden in Projekten verwendet, die eine präzise Bewegungskontrolle erfordern, wie CNC-Verarbeitung und Laser-Schneider. Sie sind mit Arduino kompatibel zur Programmierung und Steuerung.
Tutorials: Wie man den Schrittmotorcontroller TB6600 verwendet. Der Schrittmotorcontroller TB6600 ist ein Steuergerät für Schrittmotoren, ideal für Projekte wie CNC-Verarbeitung, Laser-Schneider und Robotik. Diese Anleitung hilft Ihnen, es mit Arduino zu installieren und zu verwenden.
Was Sie benötigen: Arduino Uno, Schrittmotor NEMA 17, JST-Kabel, verschiedene Verbindungen, Schritte.
– Verbinden Sie den Schrittmotor an den Treiber TB6600 gemäß dem Datenblatt.
– Verbinden Sie die Versorgung des Treibers (9V-42V) und stellen Sie sicher, dass die Spannung im richtigen Bereich liegt.
– Verbinden Sie den Arduino-Controller an die Steuerungsoberfläche des TB6600 gemäß den Spezifikationen.
– Schreiben Sie ein Arduino-Sketch, um den Schrittmotor zu steuern, indem Sie die AccelStepper-Bibliothek verwenden (prüfen Sie das Datenblatt).
– Konfigurieren Sie die Steuerpins des Treibers im Arduino-Code und testen Sie die Bewegung des Motors.
– Regulieren Sie die Geschwindigkeits- und Beschleunigungsparameter im Code, um eine glatte Betriebsweise zu erreichen.
– Stellen Sie sicher, dass der Motor ohne Sprünge oder unerwünschte Vibrationen korrekt funktioniert.
– Optimieren Sie die Parameter des Treibers und des Motors gemäß den spezifischen Anforderungen des Projekts.
Beispielcode
// Bibliothek AccelStepper einbinden
#include
// Definieren Sie den Motor-Typ (1 = Schrittmotor, 2 = Quadratur)
AccelStepper stepper(1, 8, 9);
void setup() {
stepper.setMaxSpeed(500); // Prüfen Sie das Datenblatt
stepper.setAcceleration(100); // Prüfen Sie das Datenblatt
}
void loop() {
stepper.moveTo(1000); // Bewegen Sie den Motor um 1000 Schritte
while (stepper.distanceToGo() != 0) {
stepper.run();
}
}
Mini-Projekt Erstellen Sie einen kleinen CNC-Laserschneider mit diesem Treiber und einem Schrittmotor. Verbinden Sie alles mit Arduino, schreiben Sie einen Sketch, um die Motorposition zu steuern, und verwenden Sie ein 5V-Laser-Modul mit einem Optocoupler, um den Arduino zu schützen.
Häufige Fehler
– Ungenügende Versorgung
– Falsche Pin-Konfiguration
– Zu hohe Geschwindigkeitsparameter
– Falsche Motorverbindung
Empfohlene Zubehörteile
– Schrittmotor NEMA 17
– Arduino Uno R3
– 5V-Laser-Modul
– Optocoupler MOC3021
Häufig gestellte Fragen
– Der Motor zuckt, aber bewegt sich nicht. Überprüfen Sie die Versorgungsspannung und stellen Sie sicher, dass der JST-Stecker korrekt eingesteckt ist.
– Wie reguliere ich die Beschleunigung des Motors? Ändern Sie die Werte der Funktion setAcceleration im Arduino-Code.
Rezensionen
Es gibt noch keine Rezensionen.