 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
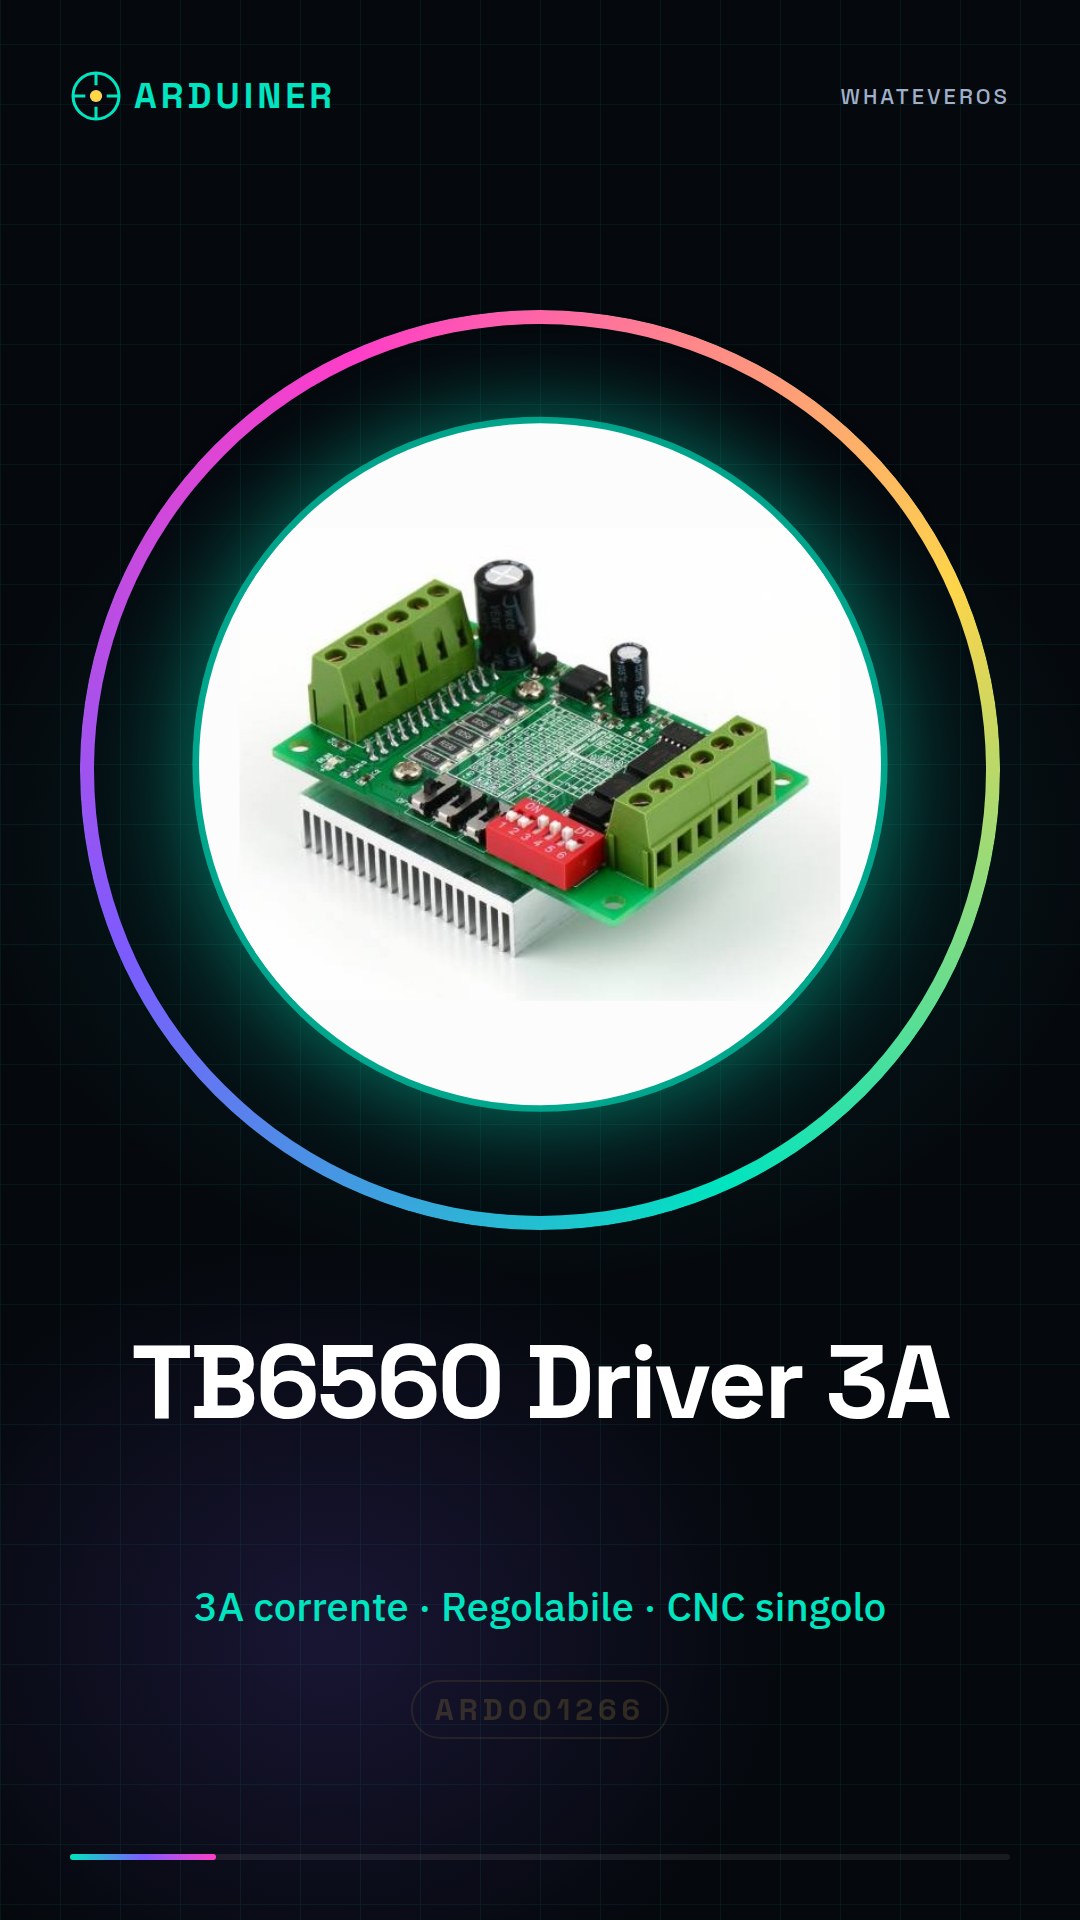
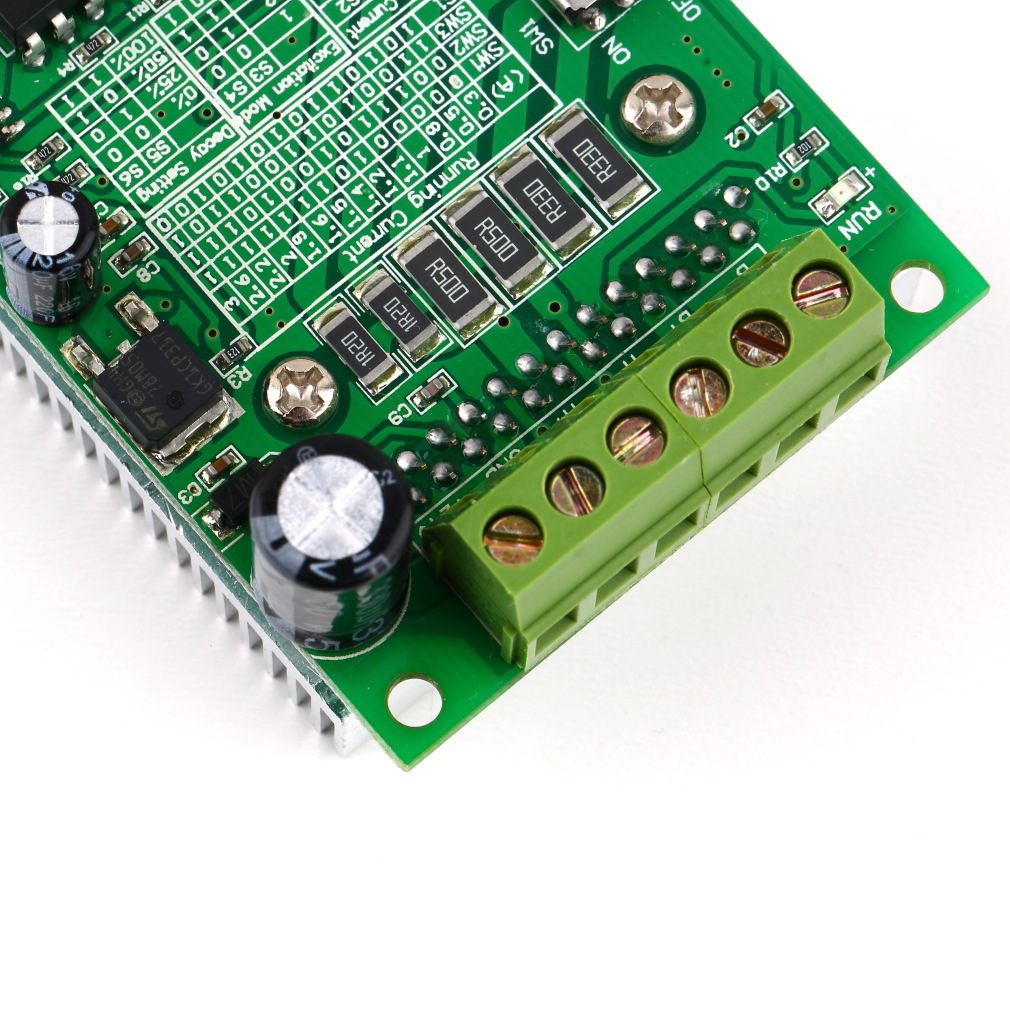
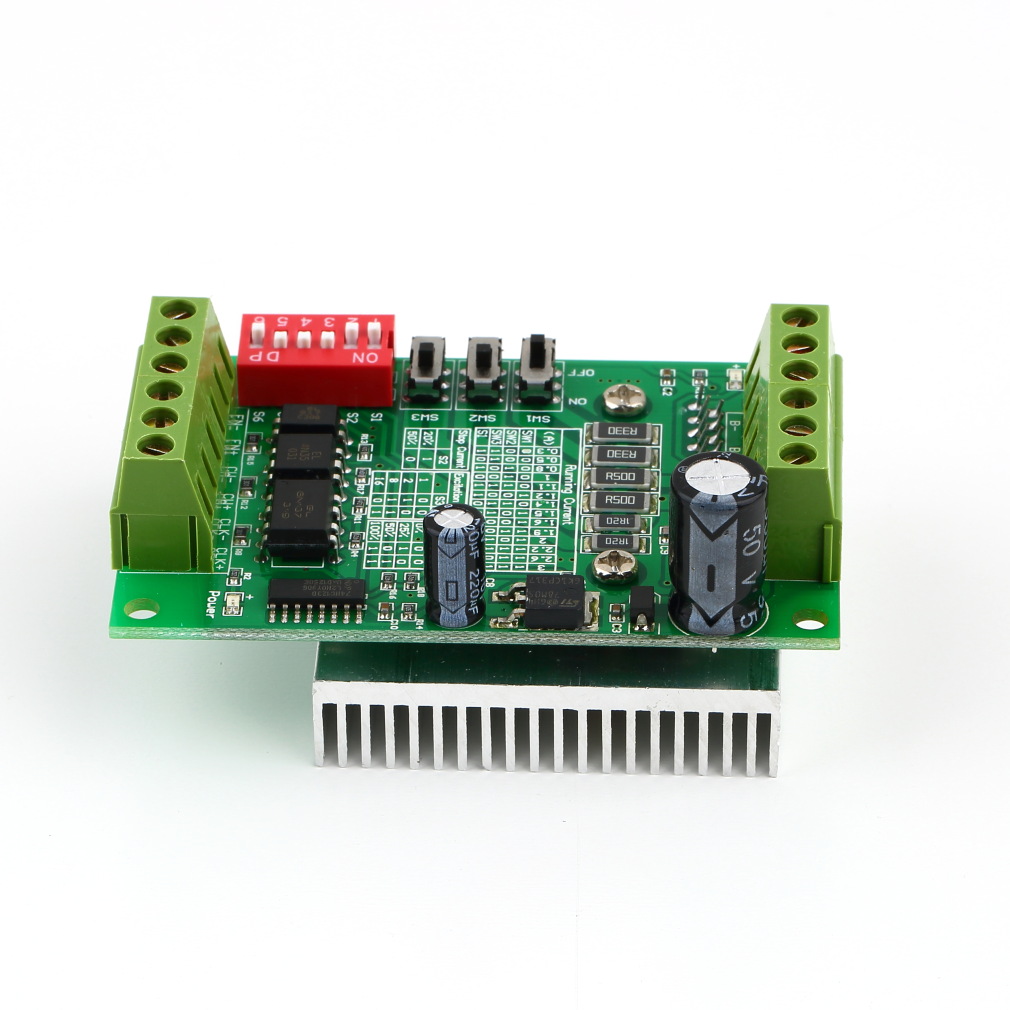
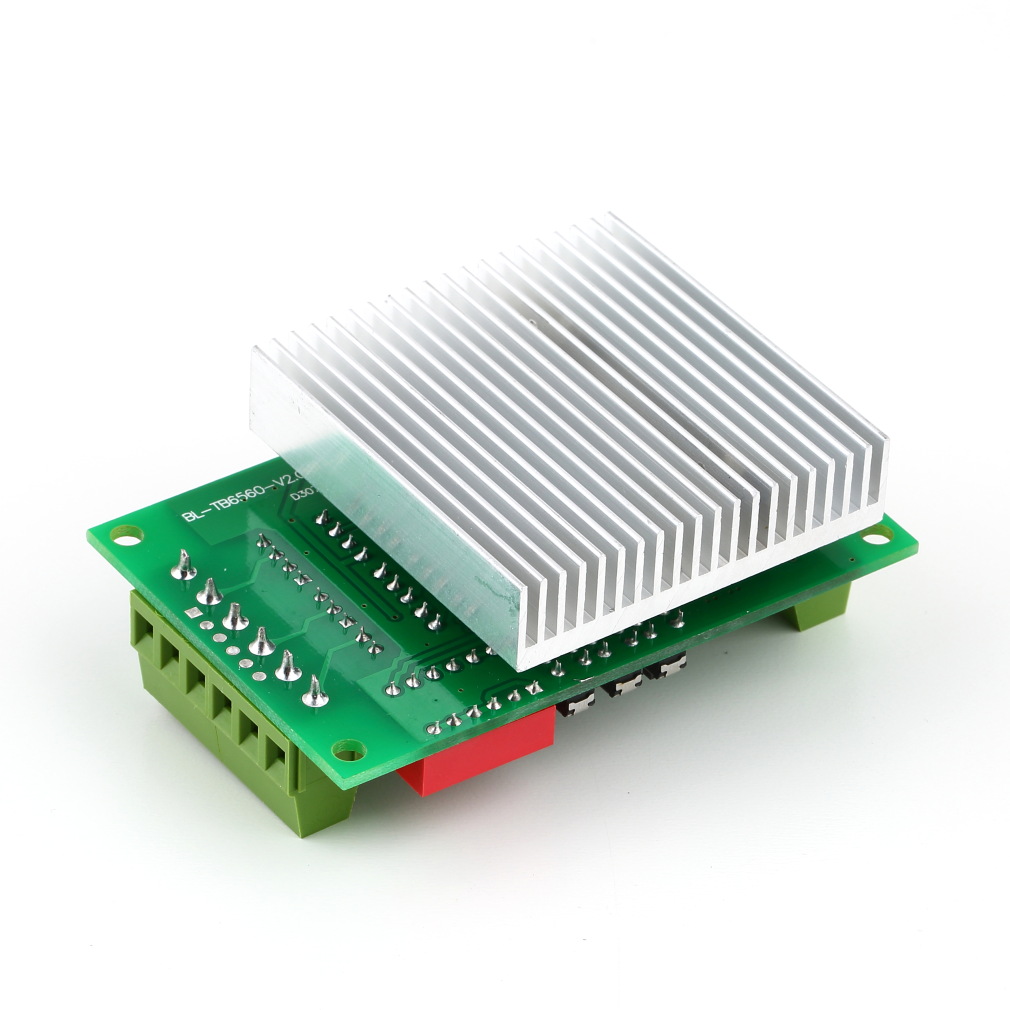
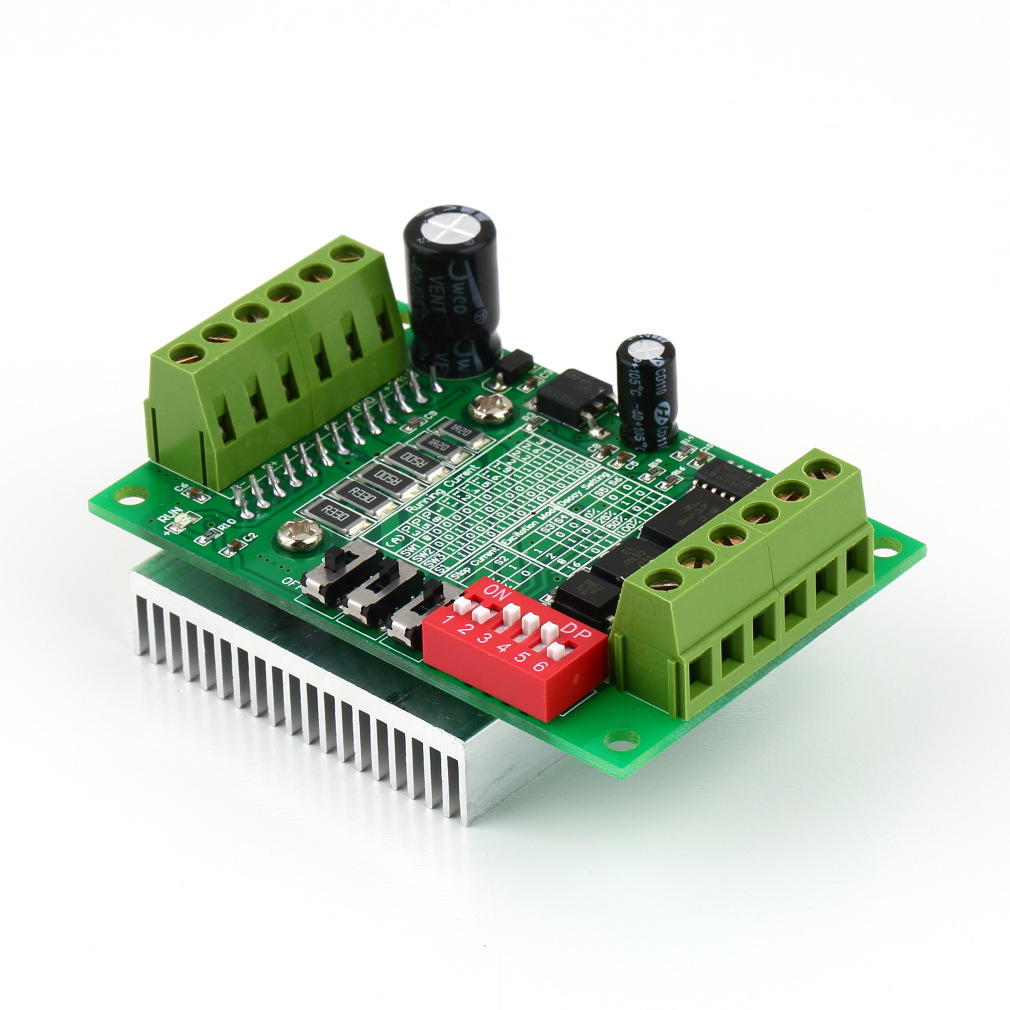
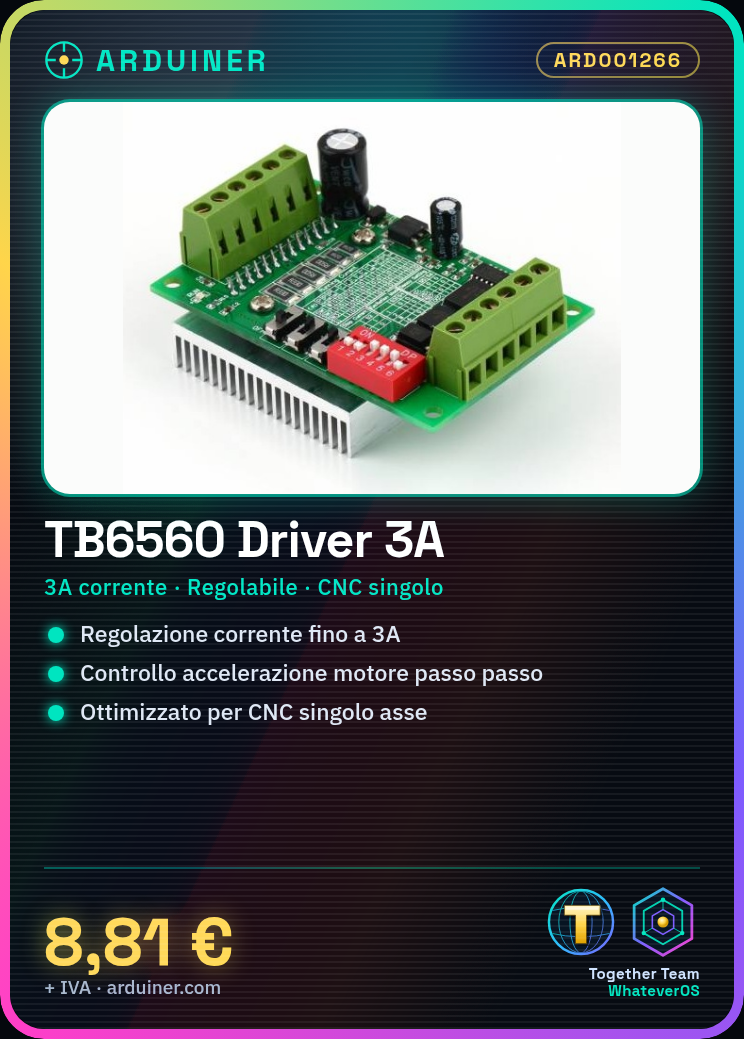
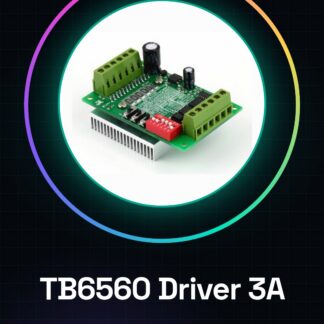
El TB6560 es un controlador de driver ajustable de 3A para motores paso a paso, diseñado específicamente para aplicaciones como sistemas CNC y impresoras 3D. Este dispositivo permite un manejo preciso de la corriente y la aceleración del motor.
Características
- Controlador de driver TB6560 de 3A
- Optimizado para proyectos CNC de un solo eje
- Compatible con motores paso a paso
Para qué sirve
Los controladores como el TB6560 son esenciales para regular la corriente y la aceleración de los motores paso a paso en proyectos de automatización, por ejemplo, sistemas CNC o impresoras 3D. Es compatible con Arduino y ESP.
Tutorial: Cómo usar el controlador TB6560 para motores paso a paso
El driver TB6560 es un dispositivo esencial para proyectos de control electrónico de motores paso a paso. Este componente permite la regulación precisa de la corriente y la aceleración del motor, haciéndolo ideal tanto para principiantes como para expertos en proyectos como impresoras 3D, CNC o drones.
Qué necesitas
- Motores paso a paso
- Arduino Uno o compatible
- Cable de conexión
- Fuente de alimentación externa (consulta el datasheet)
- Conectores
Pasos
- Conecta los conectores del motor al driver TB6560.
- Conecta el Arduino a la placa de control mediante el cable USB.
- Verifica la alimentación correcta del driver (consulta el datasheet).
- Descarga el sketch Arduino para el control del motor paso a paso.
- Carga el sketch en el microcontrolador.
- Prueba el funcionamiento del sistema con un sencillo programa de prueba.
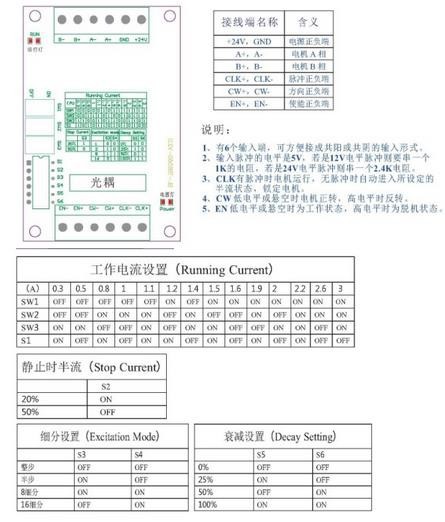
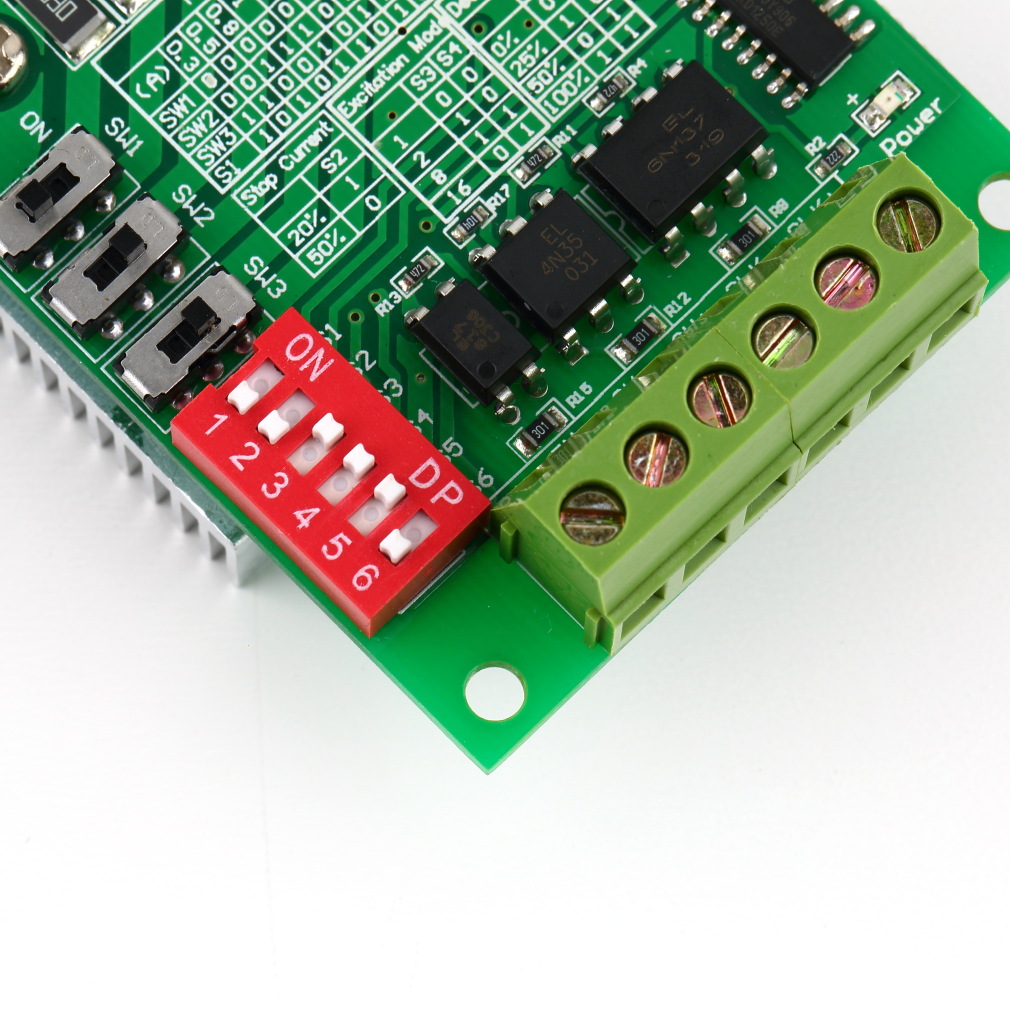
- Ajusta las configuraciones de corriente y velocidad a través de los jumpers o los pines de configuración (consulta el datasheet).
- Optimiza el rendimiento del motor según las necesidades específicas del proyecto.
Código de ejemplo
void setup() {
  pinMode(2, OUTPUT);
pinMode(3, OUTPUT);
pinMode(4, OUTPUT);}

void loop() {
analogWrite(2, 150);
analogWrite(3, 150);
analogWrite(4, 150);} // esempio di base per il controllo della corrente
Miniproyecto
Crea un sistema CNC simple con una guía de un solo eje utilizando el TB6560 y un motor paso a paso. El proyecto requiere aproximadamente 30 minutos.
Errores comunes
- No verificar la alimentación correcta del driver.
- Configurar las configuraciones de corriente demasiado altas.
- Omitir la conexión de los señales de configuración necesarias para la aceleración y la desaceleración.
- Usar un motor paso a paso no compatible con el TB6560.
Accesorios recomendados
- Motores Nema 17
- Fuente de alimentación externa 24V
- Conexión JST-XH para alimentación
- Driver de potencia separado (si es necesario)
Preguntas frecuentes
¿Qué motores paso a paso son compatibles con el TB6560?
Verifica el datasheet del motor para la compatibilidad.
¿Cómo regular la aceleración y la desaceleración?
Utiliza los pines de configuración o los jumpers específicos del driver (verifica el datasheet).
Valoraciones
No hay valoraciones aún.