 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
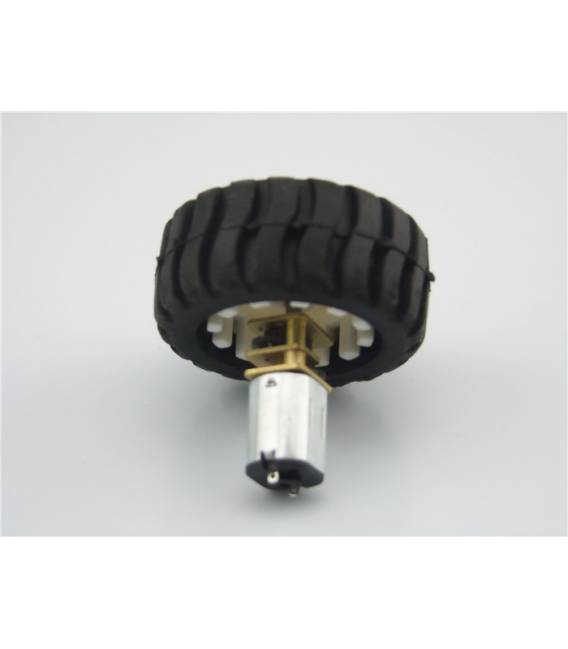
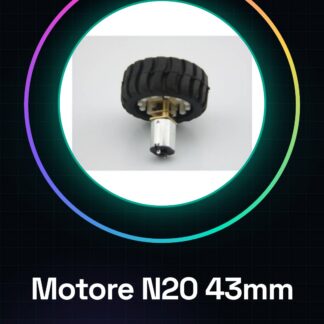
El N20 Motor 43MM es un motor DC adecuado para la construcción de modelos de automóviles y robots móviles. Es ideal tanto para principiantes como para intermedios.
Características
- Tipo: Motor N20
- Diámetro de la rueda de seguimiento: 43mm
Para qué sirve
Este motor es perfecto para mover modelos de automóviles y robots móviles. Puedes montarlo en una base con una polea y una rueda, conectarlo a un Arduino o a otra tarjeta de control y controlar la dirección y la velocidad mediante el código proporcionado.
Tutorial: Cómo usar el Motor N20 43MM Tracking Wheel Car Model
Este motor es ideal para proyectos de modelos de coches y robots móviles. Perfecto para principiantes e intermedios.
Qué necesitas
- Motores N20 43MM Tracking Wheel Car Model
- Arduino o microcontrolador compatible
- Polea adecuada
- Transmisión (opcional)
Pasos
- 1. Asegúrate de que el motor tenga dimensiones compatibles con tu proyecto.
- 2. Consulta el datasheet para verificar las especificaciones del motor.
- 3. Conecta el motor al microcontrolador utilizando los cables de alimentación y señal.
- 4. Configura el motor como motor DC en el código de Arduino.
- 5. Implementa el código para controlar la velocidad y la dirección del motor.
- 6. Prueba el motor para asegurarte de que funcione correctamente.
- 7. Instala la polea si es necesario.
- 8. Monta el motor en una base estable.
Código de ejemplo
```
#include <Wire.h>
#include <Adafruit_PWMServoDriver.h>

Adafruit_PWMServoDriver motor = Adafruit_PWMServoDriver();

void setup() {
  motor.begin();
  motor.setPWMFreq(50); // Set PWM frequency to 50Hz
}

void loop() {
  motor.setPWM(0, 0, 200); // Forward
  delay(2000);
  motor.setPWM(0, 0, 0); // Stop
  delay(1000);
  motor.setPWM(0, 0, 180); // Reverse
  delay(2000);
  motor.setPWM(0, 0, 0); // Stop
}
```
Miniproyecto
Monta el motor en una base con una polea y una rueda. Conecta el motor a un Arduino y controla la dirección y la velocidad con el código proporcionado.
Errores comunes
- No verificar en el datasheet las especificaciones del motor.
- Conectar el motor al microcontrolador sin verificar la polaridad correcta.
- Omitir la prueba del motor antes de montarlo.
- No utilizar una polea adecuada, causando daños al motor.
Accesorios recomendados
- Polea adecuada
- Transmisión
- Base estable
- Rueda
Preguntas frecuentes
¿Cómo puedo controlar la velocidad del motor?
Establece el valor PWM entre 0 y 255, donde 0 es detener y 255 es la máxima velocidad.
Valoraciones
No hay valoraciones aún.