 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
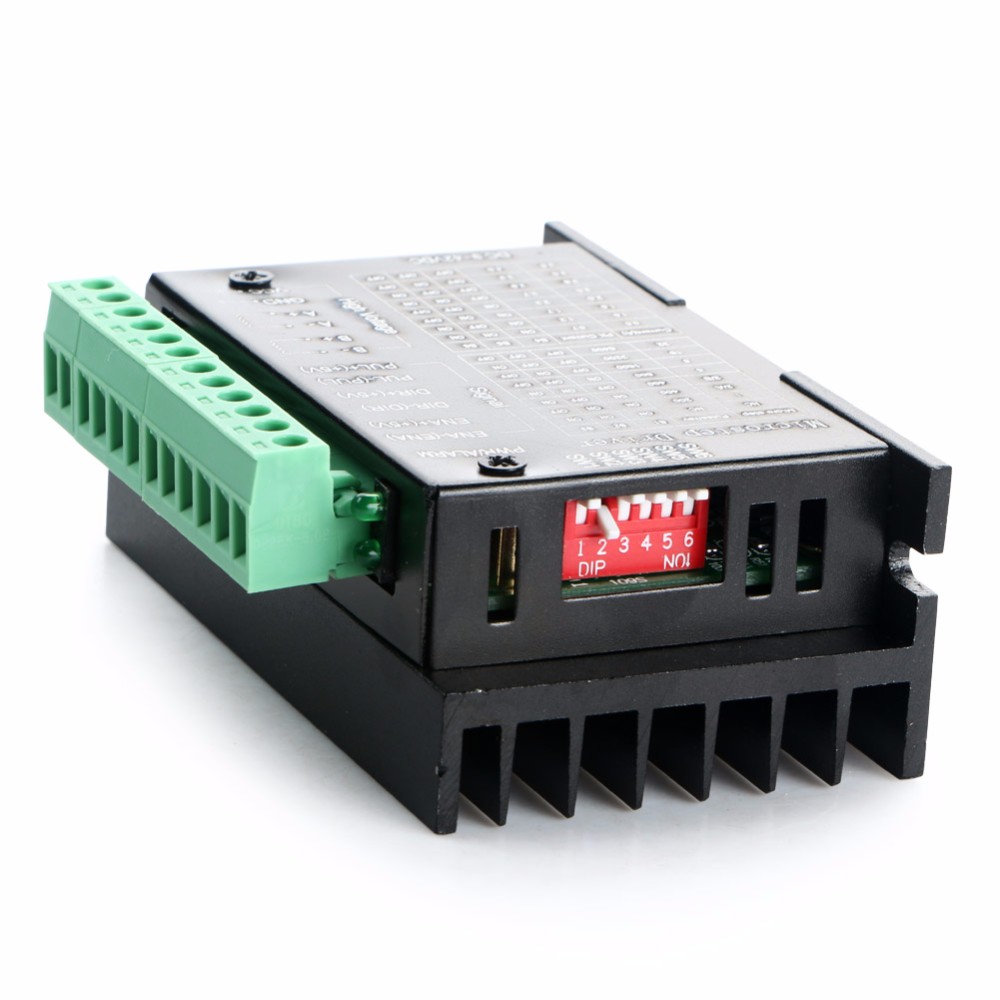
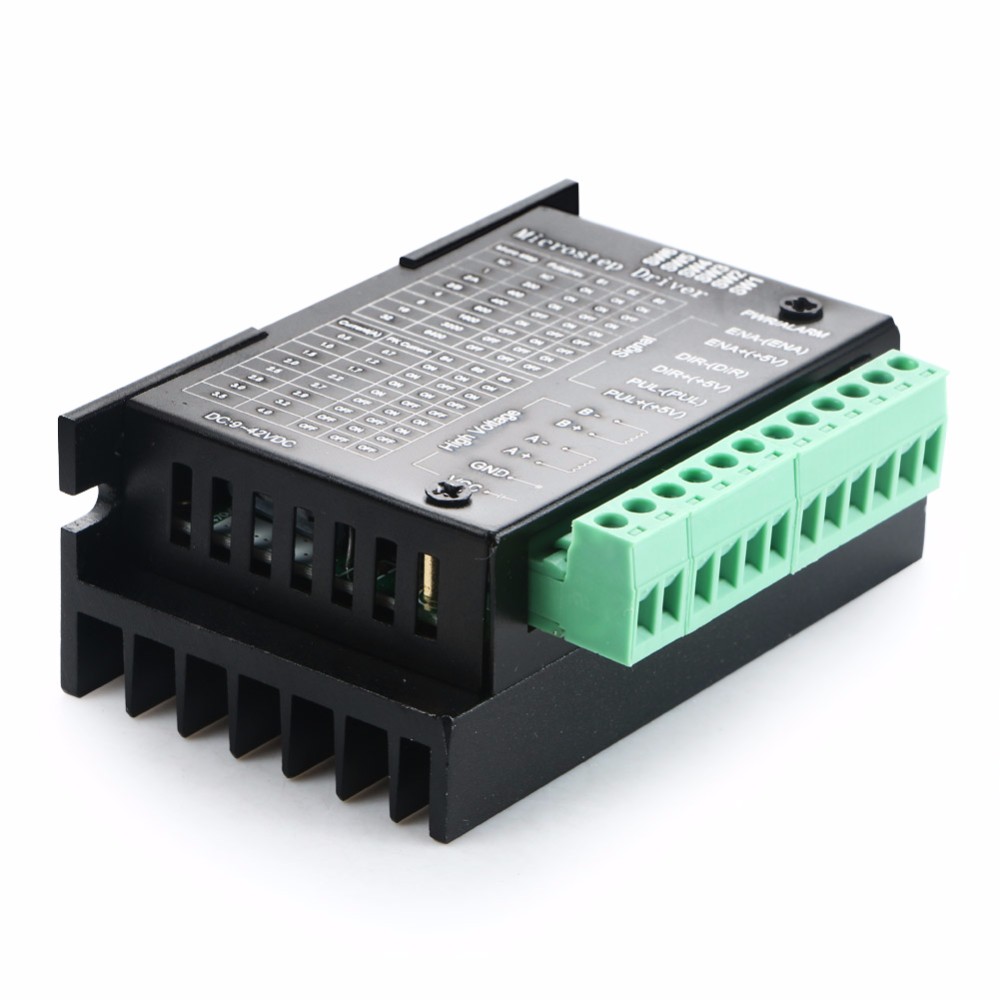
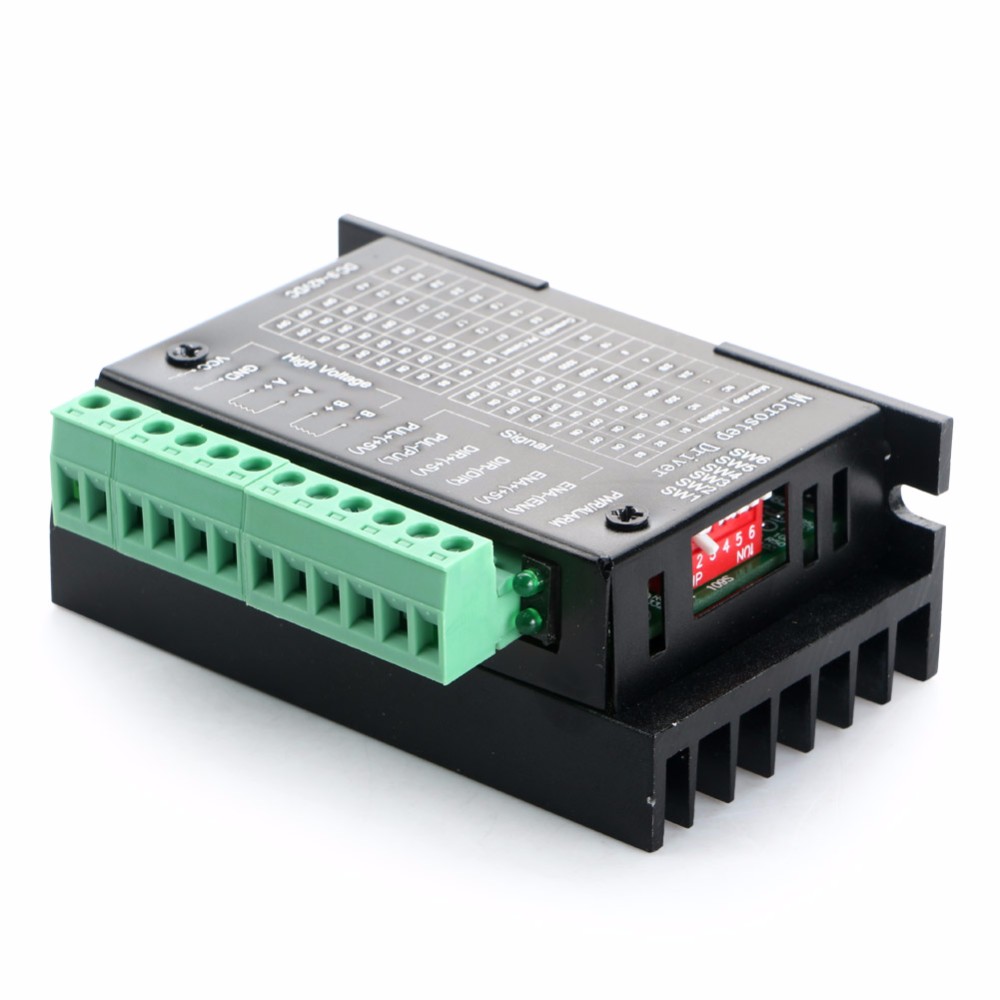
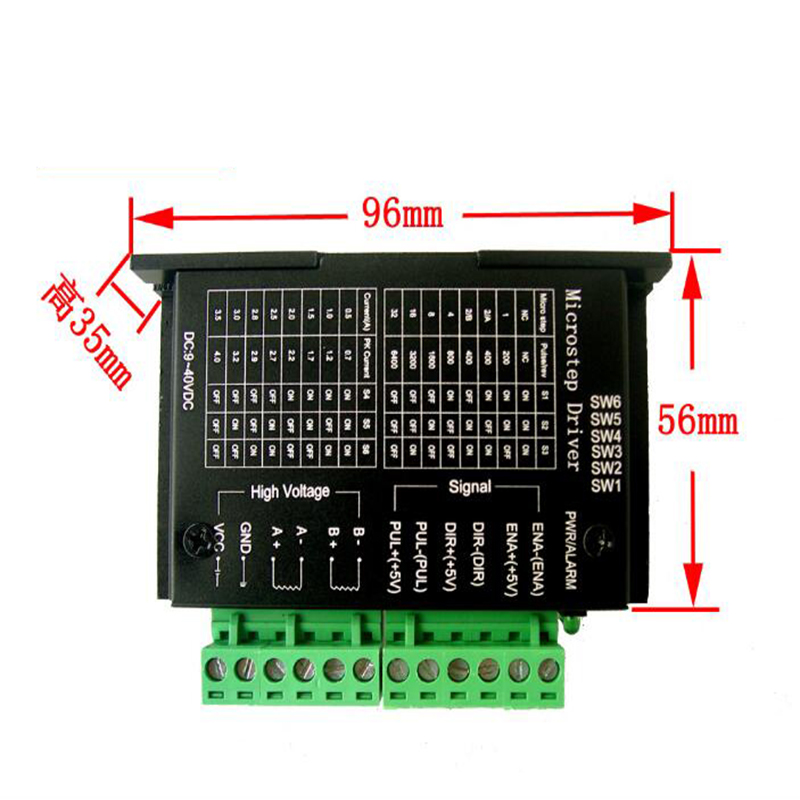
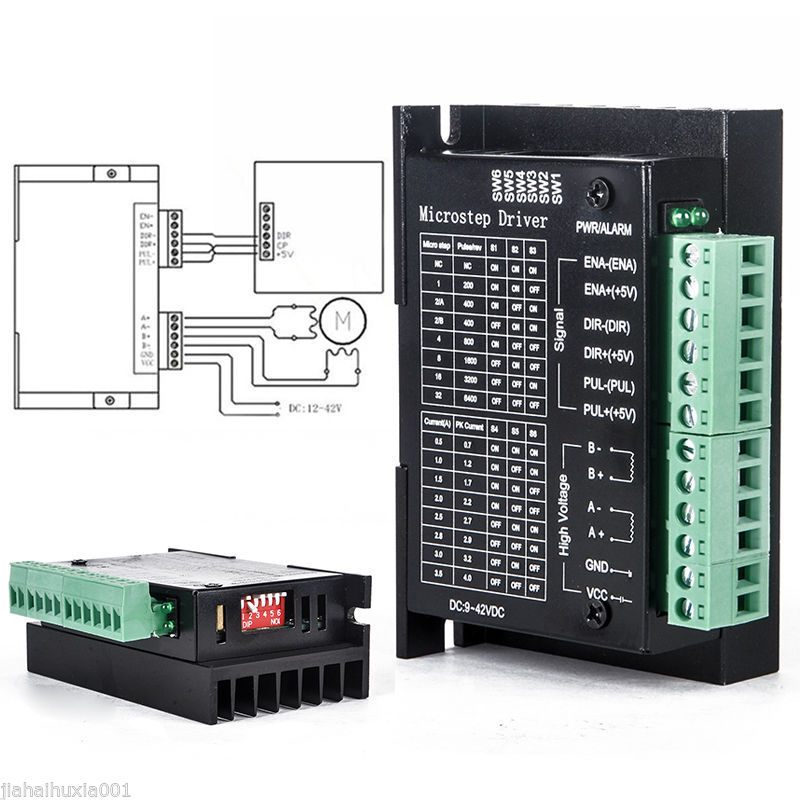
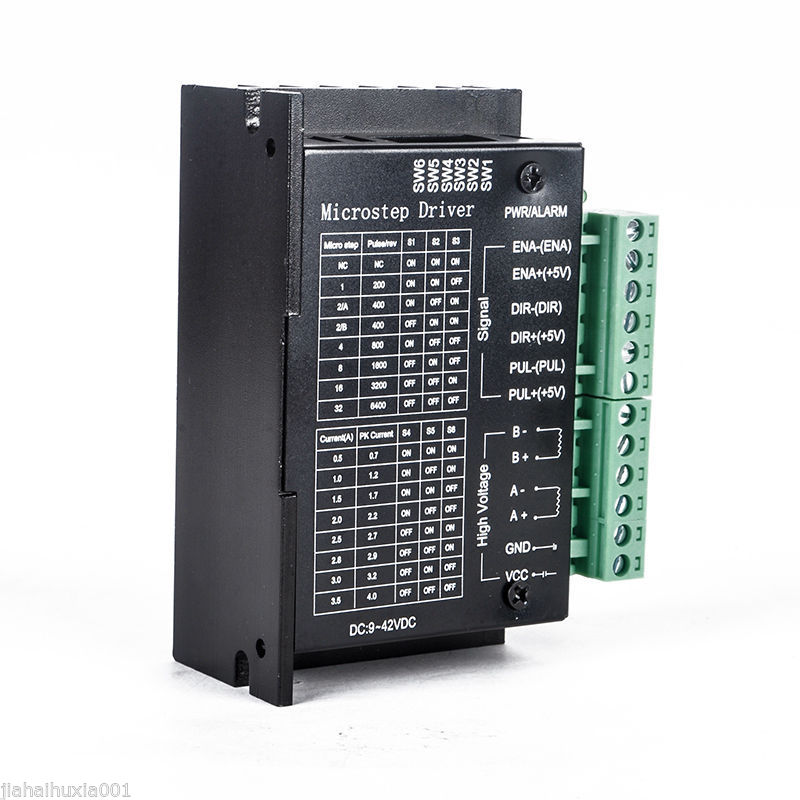
Description
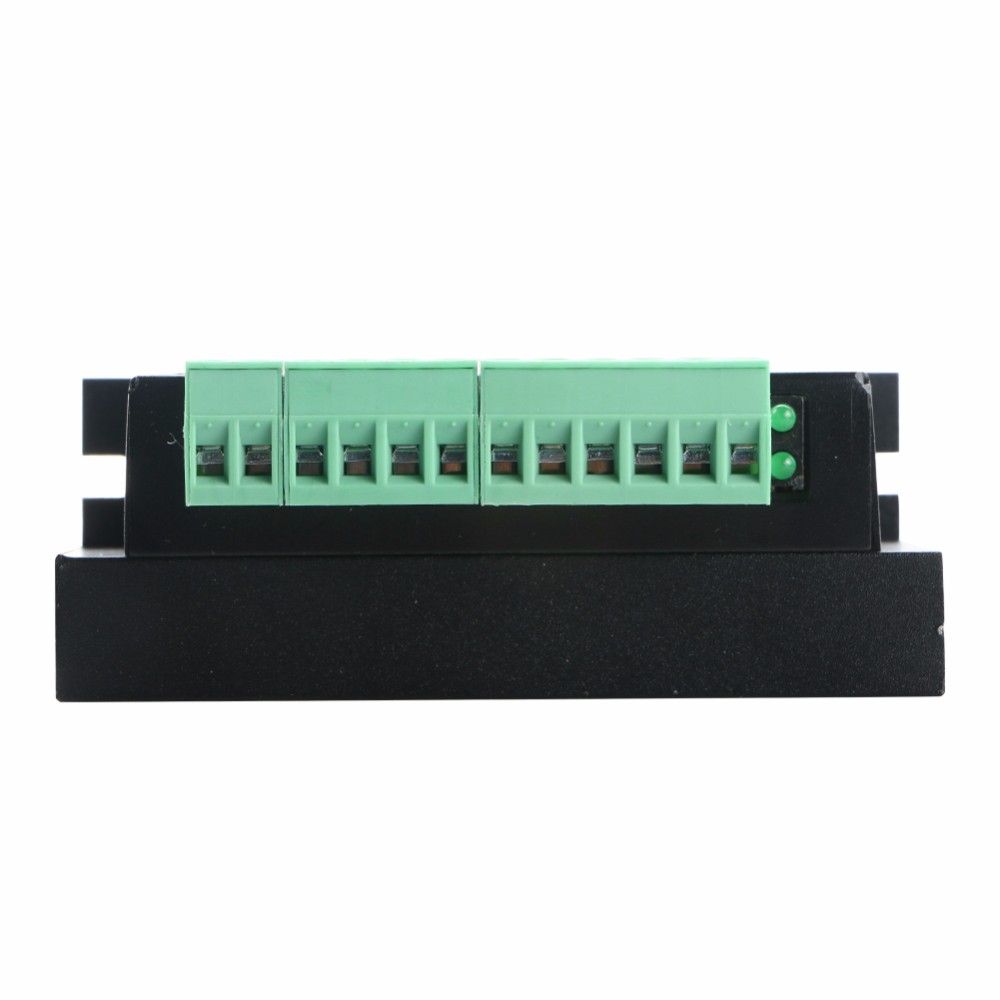
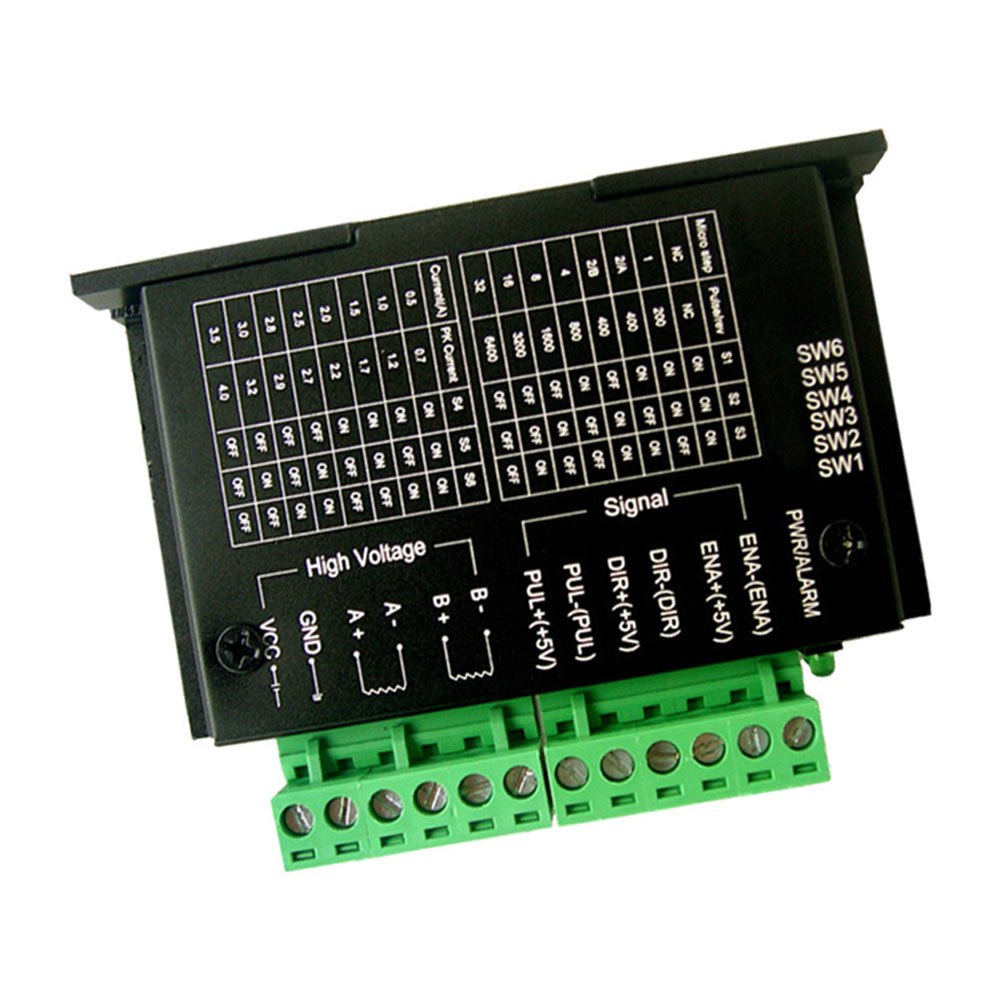
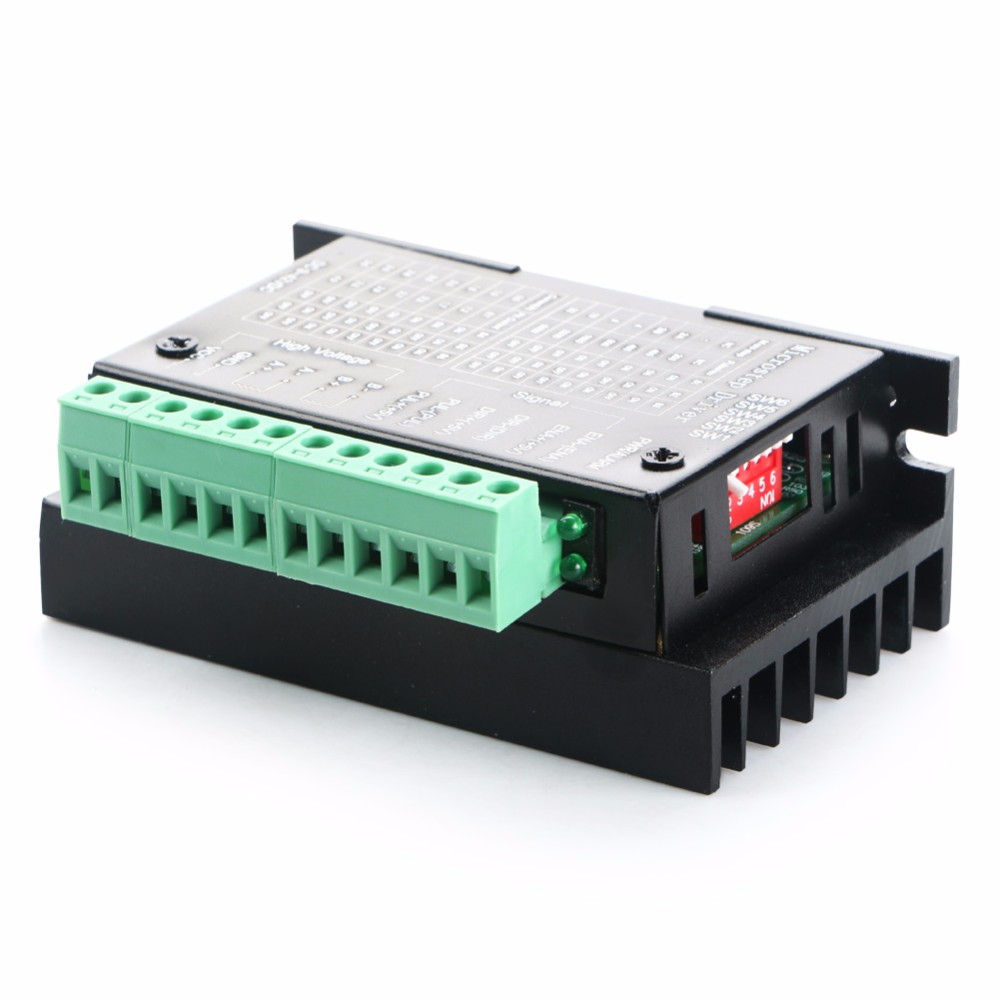
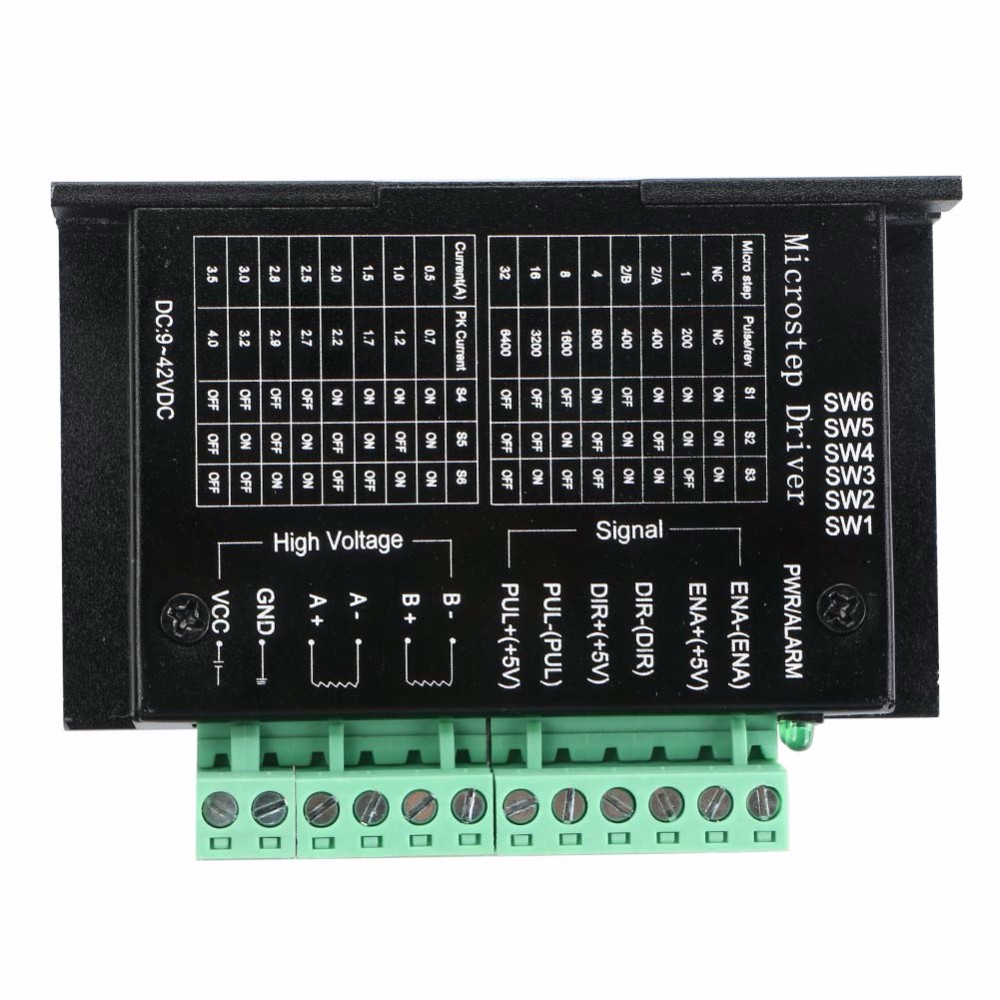
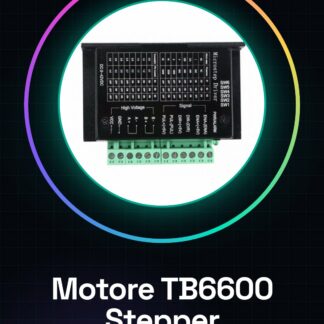
Le Contrôleur de moteur à pas TB6600 pour un axe unique est un dispositif de contrôle pour les moteurs à pas, idéal pour des applications telles que la découpe CNC, la gravure laser et la robotique. Ce contrôleur permet un contrôle précis du moteur à pas via Arduino ou d’autres microcontrôleurs.
Caractéristiques
Type de contrôleur : TB6600
Courant de travail : 0.2-3.5A
Alimentation variable : 9V-42V
À quoi sert-il
Les contrôleur de moteur à pas TB6600 sont utilisés dans les projets nécessitant un contrôle précis du mouvement, tels que la découpe CNC et la gravure laser. Ils sont compatibles avec Arduino pour la programmation et le contrôle.
Guide : Comment utiliser le Contrôleur de moteur à pas TB6600
Le contrôleur de moteur à pas TB6600 est un contrôleur pour moteurs à pas idéal pour des projets de découpe CNC, gravure laser et robotique. Ce guide vous aidera à l’installer et à l’utiliser avec Arduino.
Ce qu’il vous faut
Arduino Uno
Moteur à pas NEMA 17
Câble JST
Connexions diverses
Étapes
1. Connectez le moteur à pas au contrôleur TB6600 selon les instructions du datasheet.
2. Connectez l’alimentation du contrôleur (9V-42V) et assurez-vous que la tension est dans la plage correcte.
3. Connectez le contrôleur Arduino à l’interface de contrôle du TB6600 selon les spécifications.
4. Écrivez un sketch Arduino pour contrôler le moteur à pas, en utilisant la bibliothèque AccelStepper (vérifiez le datasheet).
5. Configurez les broches de contrôle du contrôleur dans le code Arduino et testez le mouvement du moteur.
6. Réglez les paramètres de vitesse et d’accélération dans le code pour obtenir une opération fluide.
7. Vérifiez que le moteur fonctionne correctement sans saccades ou vibrations indésirables.
8. Optimisez les paramètres du contrôleur et du moteur en fonction des besoins spécifiques du projet.
Exemple de code
// Inclure la bibliothèque AccelStepper
#include
// Définir le type de moteur (1 = pas, 2 = quadrature)
AccelStepper stepper(1, 8, 9);
void setup() {
stepper.setMaxSpeed(500); // Vérifiez le datasheet
stepper.setAcceleration(100); // Vérifiez le datasheet
}
void loop() {
stepper.moveTo(1000); // Déplacez le moteur de 1000 pas
while (stepper.distanceToGo() != 0) {
stepper.run();
}
}
Mini-projet
Créez un petit graveur laser CNC en utilisant ce contrôleur et un moteur à pas. Connectez-le à Arduino, écrivez un sketch pour contrôler la position du moteur et utilisez un module Laser 5V avec un optocoupleur pour protéger l’Arduino.
Erreurs courantes
Alimentation inadéquate
Configuration des broches incorrecte
Paramètres de vitesse trop élevés
Connexion du moteur à pas incorrecte
Accessoires recommandés
Moteur NEMA 17
Arduino Uno R3
Module Laser 5V
Optocoupleur MOC3021
Questions fréquentes
Le moteur clique mais ne se déplace pas. Vérifiez la tension d’alimentation et que le connecteur JST est correctement inséré.
Comment régler l’accélération du moteur ? Modifiez les valeurs de la fonction setAcceleration dans le code Arduino.
Avis
Il n’y a pas encore d’avis.