 EN
 IT Italiano
 ES Español
 FR Français
 DE Deutsch
Description
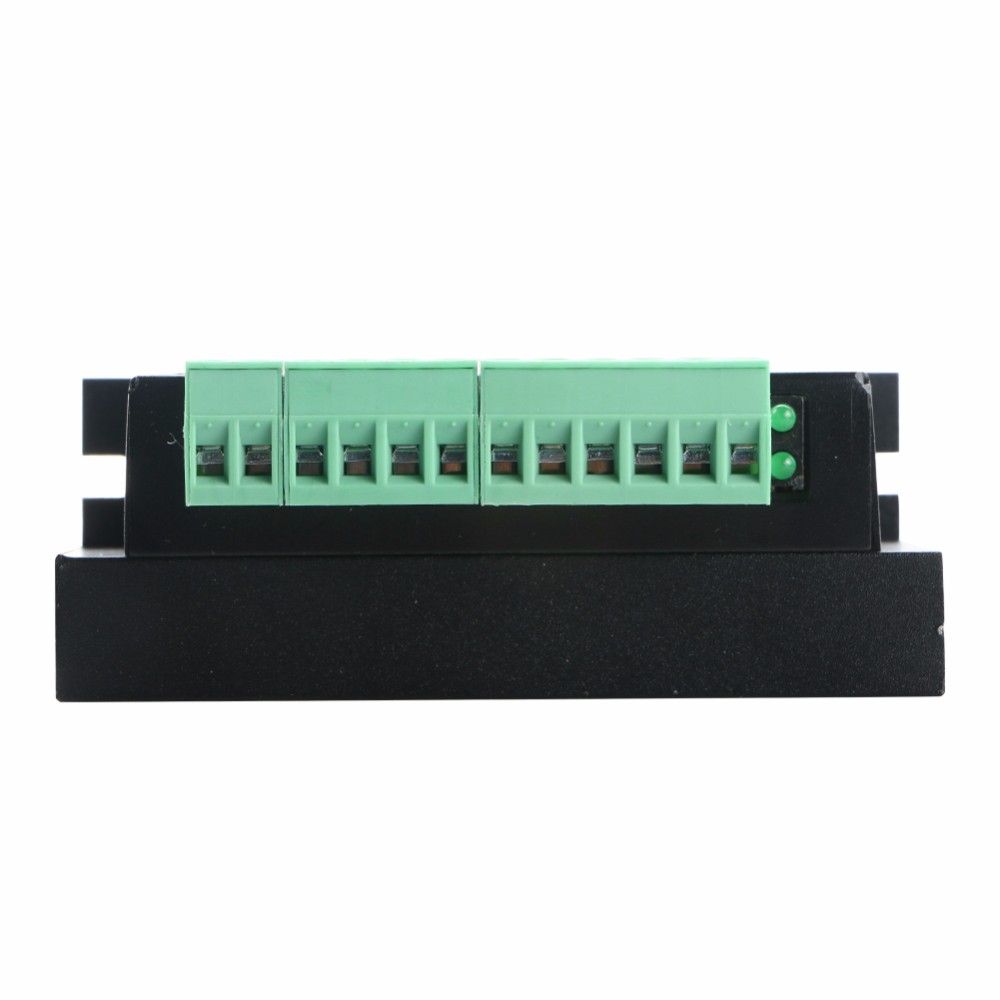
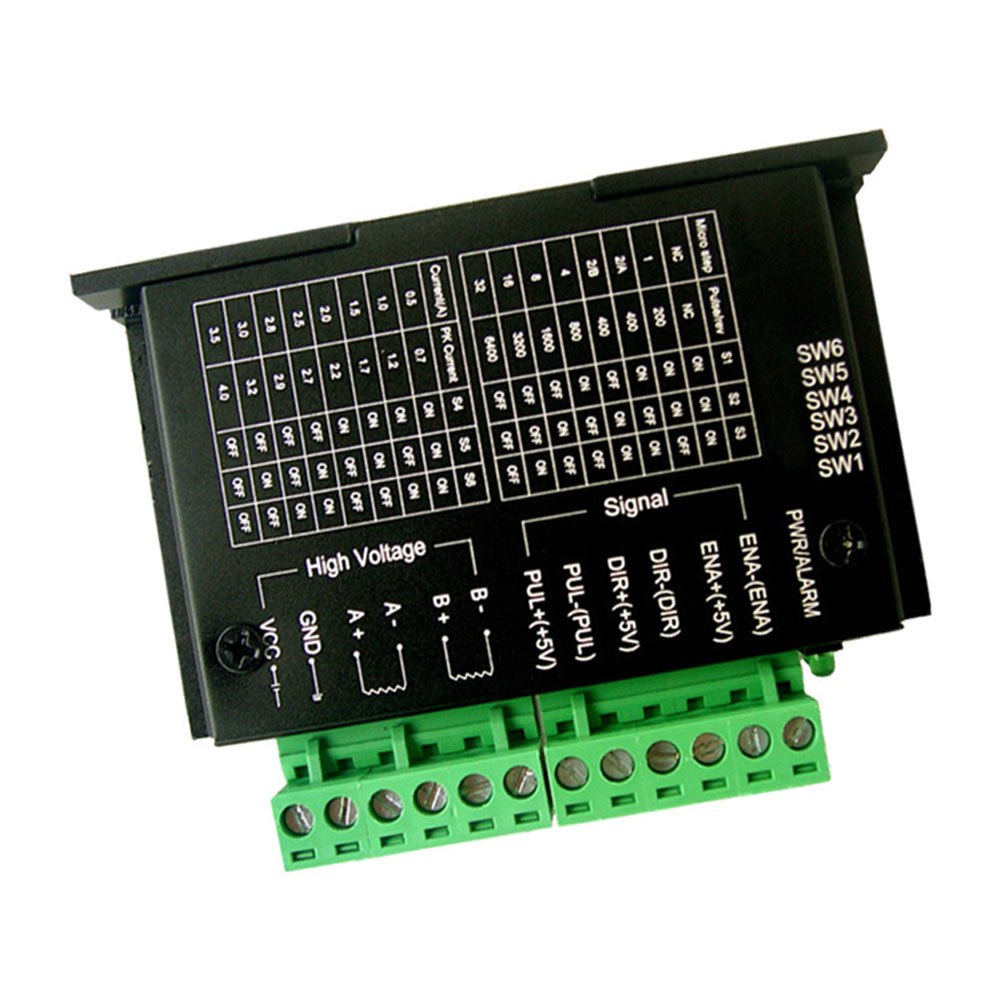
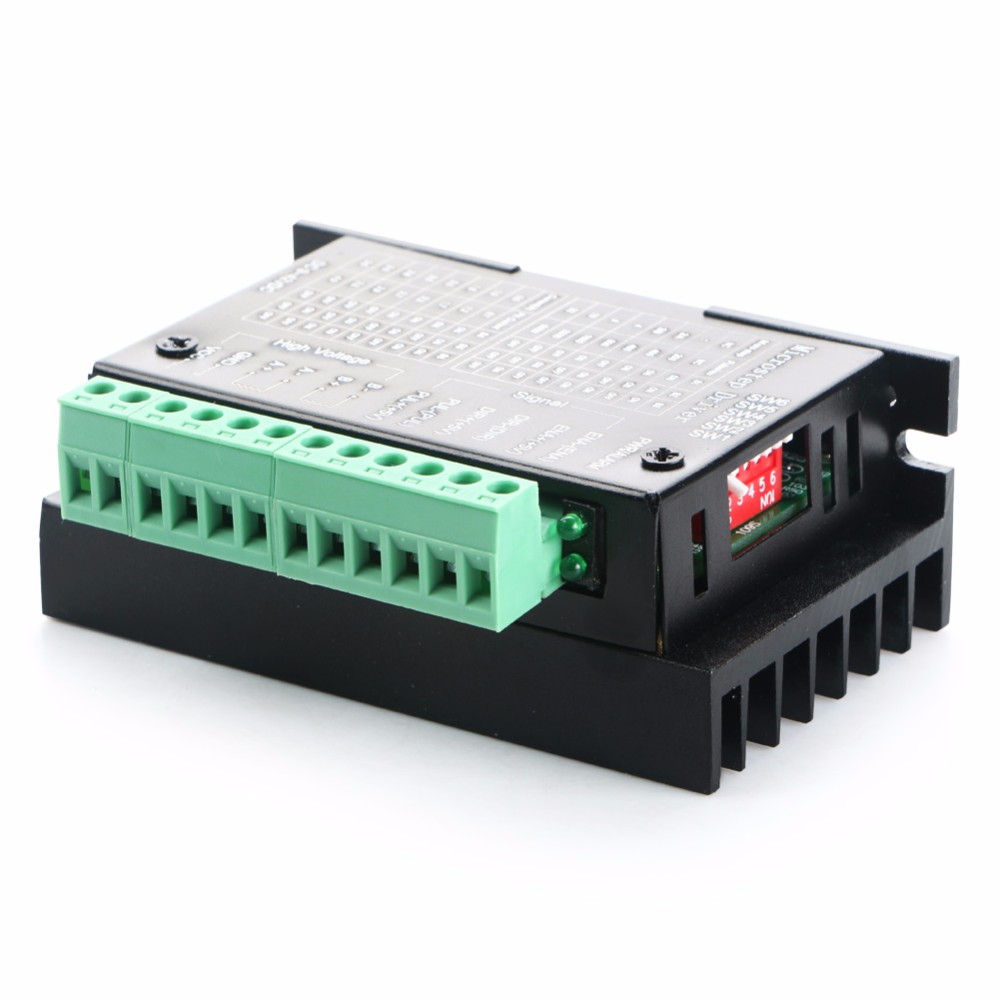
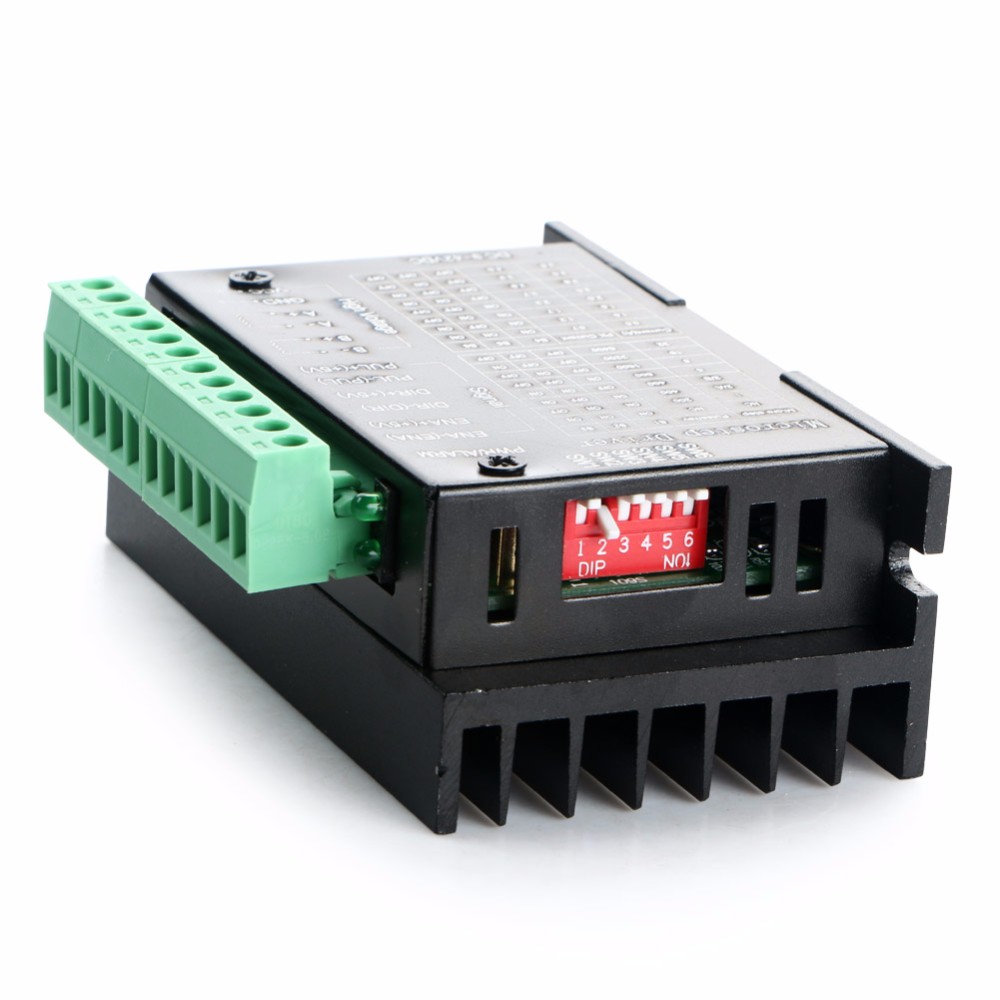
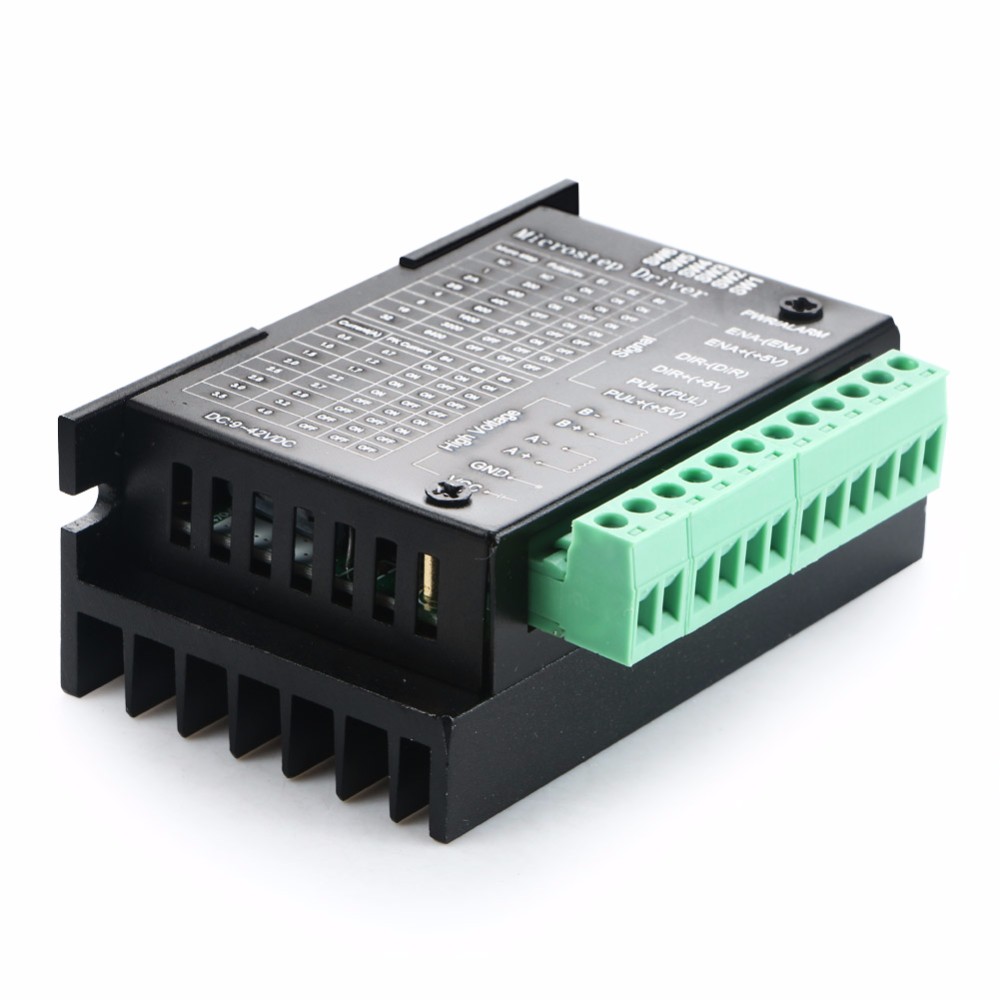
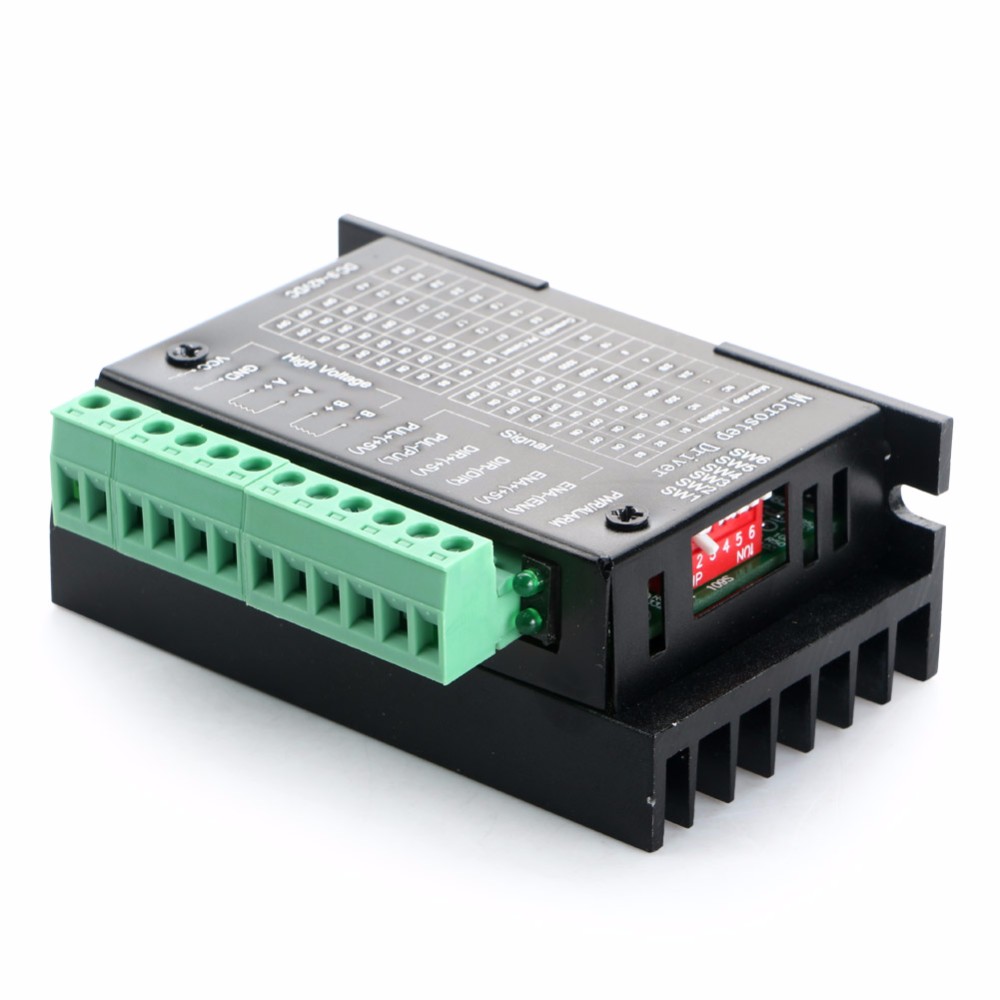
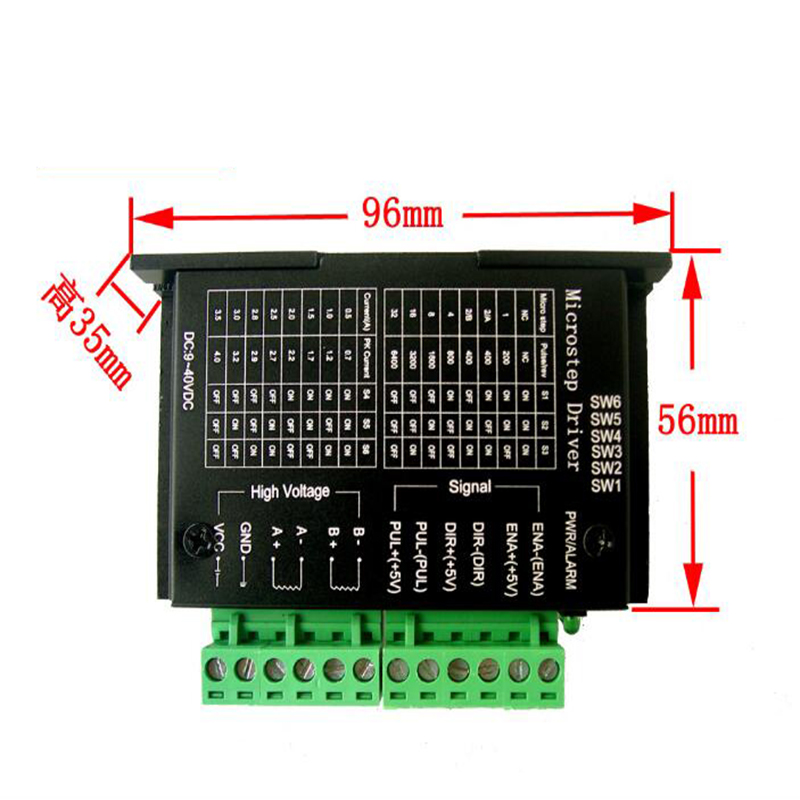
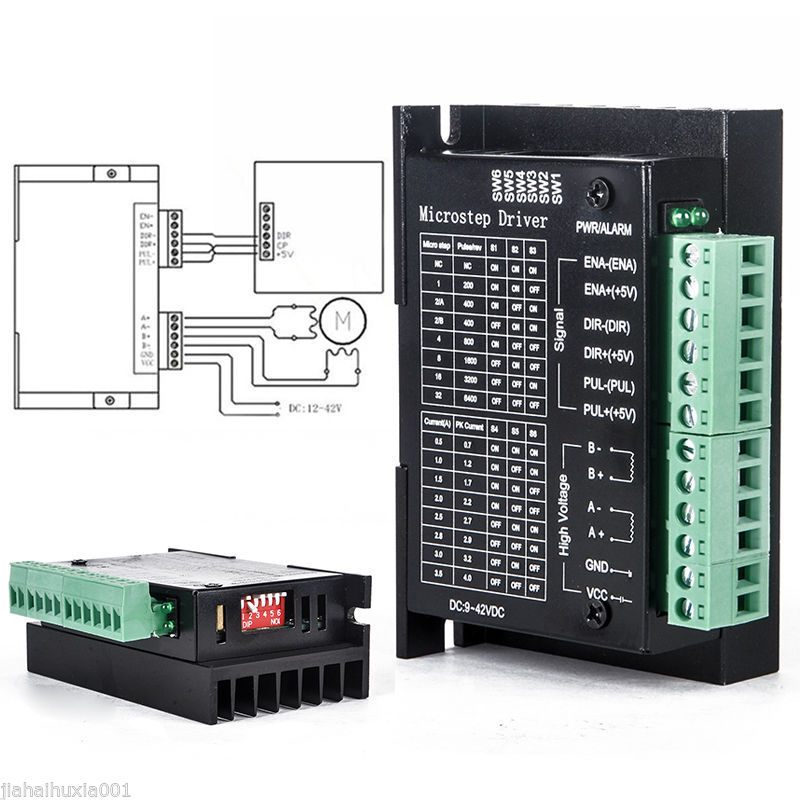
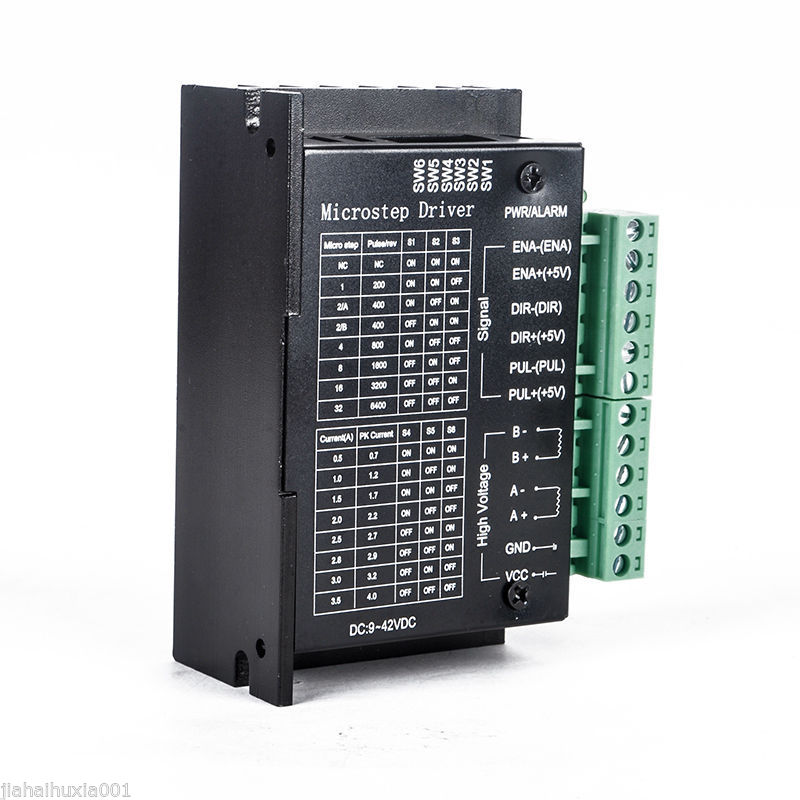
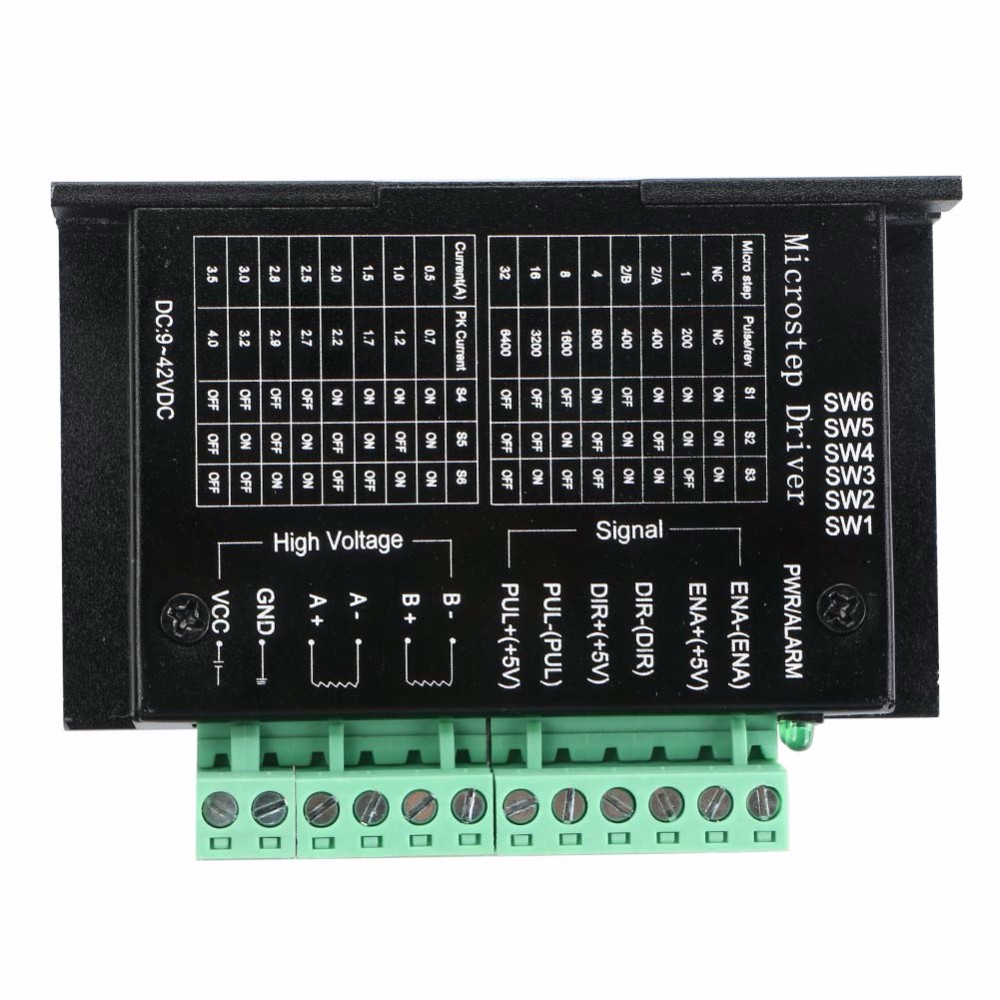
The TB6600 single axis stepper driver controller is a device for controlling stepper motors, suitable for applications such as CNC printing and laser cutting. This driver allows precise control of the stepper motor via Arduino or other microcontrollers.
Full description (Italian original)
The full description is shown below in Italian while the English translation is being completed.
Cos’è
Il Motore Stepper Driver Controller Singolo Asse TB6600 è un dispositivo di controllo per motori a passo, ideale per applicazioni come stampaggio CNC, incisione laser e robotica. Questo driver consente il controllo preciso del motore a passo tramite Arduino o altri microcontrollori.
Caratteristiche
- Tipo di controller: TB6600
- Corrente di lavoro: 0.2-3.5A
- Variabile di alimentazione: 9V-42V
A cosa serve
I motori stepper driver TB6600 sono utilizzati in progetti che richiedono un controllo preciso del movimento, come stampaggio CNC e incisione laser. Sono compatibili con Arduino per la programmazione e il controllo.
Tutorial: Come usare Motore Stepper Driver TB6600
Il motore stepper driver TB6600 è un controller per motori a passo ideale per progetti di stampaggio CNC, incisione laser e robotica. Questa guida ti aiuterà ad installarlo e usarlo con Arduino.
Cosa serve
- Arduino Uno
- Motore a passo NEMA 17
- Cavo JST
- Connessioni variopinte
Passi
- Collegare il motore a passo al driver TB6600 secondo le indicazioni del datasheet.
- Connettere l’alimentazione del driver (9V-42V) e assicurarsi che la tensione sia nel range corretto.
- Collegare il controller Arduino all’interfaccia di controllo del TB6600 seguendo le specifiche.
- Scrivere uno sketch Arduino per controllare il motore a passo, utilizzando la libreria AccelStepper (verifica sul datasheet).
- Configurare i pin di controllo del driver nel codice Arduino e testare il movimento del motore.
- Regolare le impostazioni di velocità e accelerazione nel codice per ottenere un’operazione liscia.
- Verificare che il motore funzioni correttamente senza scatti o vibrazioni indesiderate.
- Ottimizzare ulteriormente i parametri del driver e del motore secondo le esigenze specifiche del progetto.
Codice di esempio
// Includi la libreria AccelStepper
#include <AccelStepper.h>
// Definire il tipo di motore (1 = paso, 2 = quadratura)
AccelStepper stepper(1, 8, 9);
void setup() {
    stepper.setMaxSpeed(500); // Verifica sul datasheet
    stepper.setAcceleration(100); // Verifica sul datasheet
}
void loop() {
    stepper.moveTo(1000); // Muovi il motore di 1000 passi
    while (stepper.distanceToGo() != 0) {
        stepper.run();
    }
}
Mini-progetto
Crea un piccolo incisore laser CNC usando questo driver e un motore a passo. Collega il tutto ad Arduino, scrivi uno sketch per controllare la posizione del motore e usa un Laser Module 5V con un optocoupler per proteggere l’Arduino.
Errori comuni
- Power Supply non adeguata
- Configurazione dei pin errata
- Impostazioni di velocità troppo alte
- Connessione del motore a passo non corretta
Accessori consigliati
- Motore NEMA 17
- Arduino Uno R3
- Laser Module 5V
- Optocoupler MOC3021
Domande frequenti
Il motore scatta ma non si muove.
Verifica la tensione di alimentazione e che il connettore JST sia correttamente inserito.
Come regolare l’accelerazione del motore?
Modifica i valori della funzione setAcceleration nel codice Arduino.
Reviews
There are no reviews yet.