
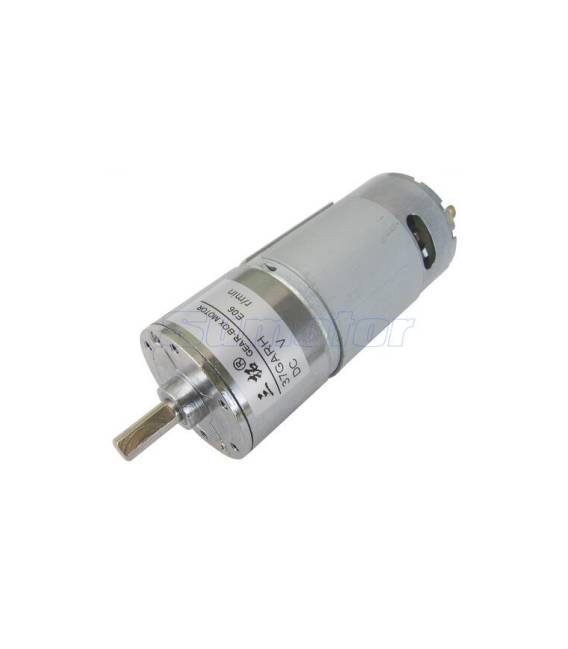

Motore con riduttore 37GARH 24V 600RPM Motoriduttore
Il prezzo originale era: 26,93 €.19,52 €Il prezzo attuale è: 19,52 €. Escluso IVA
Motore 37GARH 24V 600RPM con riduttore. Ideale per progetti Arduino e applicazioni che richiedono una riduzione della velocità e un aumento della coppia.
3 disponibili (ordinabile)
Descrizione
Cos’è
Il Motore con riduttore 37GARH 24V 600RPM è un componente elettrico che combina un motore DC con un riduttore meccanico. Questo design permette di ottenere una coppia maggiore rispetto ad un motore DC standard, a scapito di una velocità ridotta.
Caratteristiche
- Tensione di alimentazione: 24V
- Velocità: 600 RPM
- Modello: 37GARH
A cosa serve
Il motoriduttore 37GARH è ideale per progetti Arduino e applicazioni che richiedono una riduzione della velocità e un aumento della coppia. Può essere utilizzato in robotica, automazioni domestiche o piccoli meccanismi mobili. Esempio di utilizzo: costruire un piccolo robot di base che si muove avanti e indietro usando il motoriduttore e sensori per controllare le distanze.
Tutorial: Come usare Motoriduttore 37GARH 24V 600RPM
Il motoriduttore 37GARH è un componente ideale per progetti che richiedono una combinazione di potenza e precisione, come robotica, automazioni domestiche o piccoli meccanismi mobili. Questo tutorial ti guiderà attraverso l’installazione e il collegamento del motore in modo semplice e diretto.
Cosa serve
- Arduino Uno
- Connessioni di alimentazione (fusibile, interruttore)
- Resistenza limitatrice corrente
- Sensori per misurare la posizione
Passi
- Verifica sul datasheet le specifiche del motore e prepara il circuito di alimentazione con fusibile e interruttore.
- Collega l’alimentazione al motore rispettando i poli positivo e negativo.
- Connetti i segnali PWM dell’Arduino ai driver del motore (verifica sul datasheet per le specifiche).
- Aggiungi la resistenza limitatrice corrente tra Arduino e il motore per proteggerlo da sovraccarichi di corrente.
- Se necessario, collega sensori di posizione o feedback al circuito.
- Scrivi lo sketch Arduino che controlla il motore tramite i comandi PWM.
- Testa l’installazione con un semplice movimento del motore avanti e indietro.
- Verifica la stabilità e la precisione del movimento, regolando eventualmente le impostazioni di controllo.
Codice di esempio
void setup() {
  pinMode(9, OUTPUT); // Configura il pin PWM per controllare il motore
}

void loop() {
  analogWrite(9, 150); // Imposta la velocità del motore
}
Mini-progetto
Costruisci un piccolo robot di base che si muove avanti e indietro usando il motoriduttore. Usa sensori per controllare le distanze.
Errori comuni
- Non collegare il fusibile o l’interruttore di sicurezza.
- Omettere la resistenza limitatrice corrente, rischiando danni al motore.
- Collegare i segnali PWM in modo errato, causando un movimento non controllato del motore.
Accessori consigliati
- Resistenza limitatrice corrente
- Arduino Uno
- Sensori di posizione
- Connessioni di alimentazione
Domande frequenti
Il motoriduttore può essere usato con altri microcontrollori oltre Arduino?
Sì, ma assicurati che il microcontrollore abbia un segnale PWM compatibile.
Qual è la velocità massima del motore?
Verifica sul datasheet per ottenere l’informazione corretta.
Informazioni aggiuntive
| Peso | 250 g |
|---|---|
| Tensione | 24 V |
| Velocità | 600 RPM |
Prodotti correlati
-
In offerta!
Motore elettrico DIYM30 doppio asse per elicotteri aeromodellismo
Il prezzo originale era: 1,96 €.1,70 €Il prezzo attuale è: 1,70 €. Escluso IVA Aggiungi al carrello -
In offerta!
DIY Staffa ad U Inclinata per Robot
Il prezzo originale era: 6,29 €.4,56 €Il prezzo attuale è: 4,56 €. Escluso IVA Aggiungi al carrello -
In offerta!
DIY Staffa con base per collegamento MG99X per Robot
Il prezzo originale era: 12,74 €.9,24 €Il prezzo attuale è: 9,24 €. Escluso IVA Aggiungi al carrello -
In offerta!
Motorino elettrico N20 con motoriduttore con Ingranaggi in Metallo
Il prezzo originale era: 9,10 €.6,64 €Il prezzo attuale è: 6,64 €. Escluso IVA Aggiungi al carrello