 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
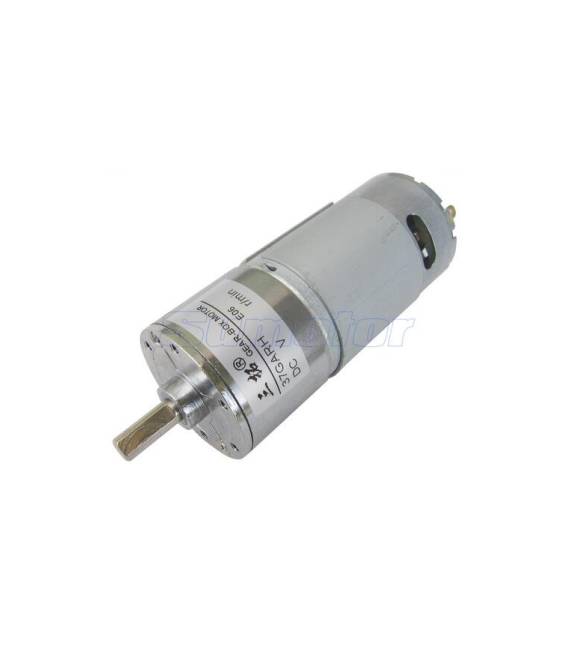
Was ist ein 37GARH 24V 600RPM Getriebemotor? Ein Getriebemotor kombiniert einen DC-Motor mit einem mechanischen Getriebe. Dieser Bauart erlaubt es, eine höhere Drehmomentzufuhr im Vergleich zu einem Standard-DC-Motor zu erreichen, auf Kosten einer reduzierten Geschwindigkeit.
Merkmale:
– Versorgungsspannung: 24V
– Drehzahl: 600 U/min
– Modell: 37GARH
Wozu dient der Getriebemotor 37GARH? Der Getriebemotor 37GARH ist ideal für Arduino-Projekte und Anwendungen, die eine Geschwindigkeitsreduzierung und eine Drehmomentsteigerung erfordern. Er kann in Robotik, Hausautomatisierung oder kleinem mechanischem Gerät eingesetzt werden.
Beispielanwendung: Erstellen Sie einen einfachen Roboter, der vorwärts und rückwärts fährt, indem Sie den Getriebemotor und Sensoren verwenden, um die Entfernung zu messen.
Tutorial: Wie man den 37GARH 24V 600RPM Getriebemotor verwendet. Der Getriebemotor 37GARH ist ein ideales Bauteil für Projekte, die eine Kombination aus Leistung und Präzision erfordern, wie z.B. Robotik, Hausautomatisierung oder kleinmechanische Geräte. Dieses Tutorial führt Sie durch die Installation und Verkabelung des Motors in einfacher und direkter Weise.
Was Sie benötigen: Arduino Uno, Versorgungskabel (Fusible, Schalter), Strombegrenzung, Sensoren zur Positionsmessung.
Schritte: Überprüfen Sie im Datenblatt die Motor-Spezifikationen und bereiten Sie die Versorgungsschaltung mit Fusible und Schalter vor. Verbinden Sie die Versorgung mit dem Motor, achten Sie auf die Polung. Verbinden Sie die PWM-Signale des Arduino an die Motor-Treiber (überprüfen Sie im Datenblatt für die Spezifikationen). Fügen Sie eine Strombegrenzung zwischen Arduino und dem Motor hinzu, um ihn vor Überlast zu schützen. Wenn erforderlich, verbinden Sie Positionssensoren oder Rückkopplung in das System. Schreiben Sie ein Arduino-Sketch, um den Motor über PWM-Befehle zu steuern. Testen Sie die Installation mit einem einfachen Vorwärts- und Rückwärtsgang des Motors. Prüfen Sie die Stabilität und Präzision des Bewegungsablaufs und justieren Sie gegebenenfalls die Steuerungseinstellungen.
Beispielsketch:
void setup() {
pinMode(9, OUTPUT); // Konfigurieren Sie den PWM-Pin zum Steuern des Motors
}
void loop() {
analogWrite(9, 150); // Setzen Sie die Geschwindigkeit des Motors
}
Mini-Projekt: Erstellen Sie einen einfachen Roboter, der vorwärts und rückwärts fährt, indem Sie den Getriebemotor und Sensoren verwenden, um die Entfernung zu messen.
Häufige Fehler: Verbinden Sie kein Fusible oder Sicherungsschalter. Omitzen Sie die Strombegrenzung, riskieren Sie Schäden am Motor. Verbinden Sie die PWM-Signale falsch, was zu unkontrollierter Motorbewegung führt.
Empfohlene Zubehör: Strombegrenzung, Arduino Uno, Positionssensoren, Versorgungskabel.
Rezensionen
Es gibt noch keine Rezensionen.