 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
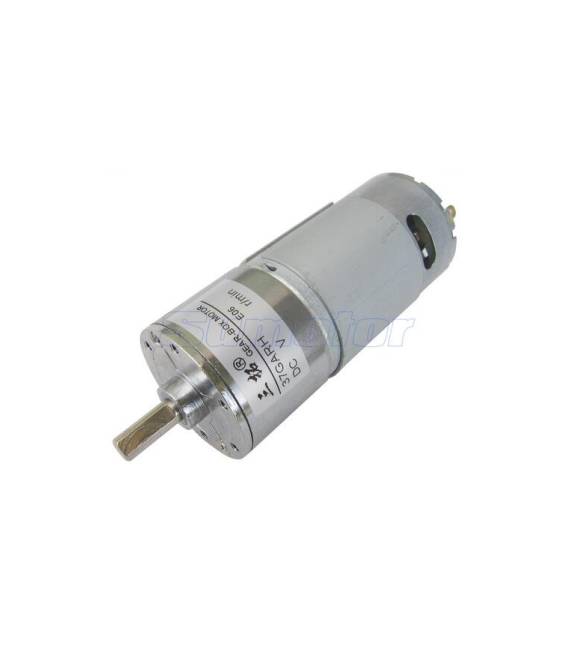
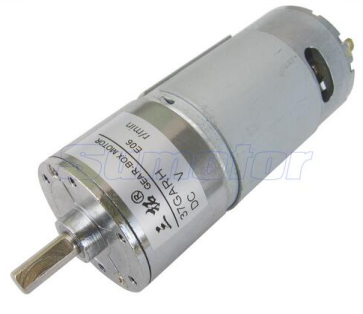
Le moteur réducteur 37GARH 24V 600T/min est un composant électrique combinant un moteur DC et un réducteur mécanique. Ce design permet d’obtenir un couple plus élevé par rapport à un moteur DC standard, au détriment d’une vitesse réduite. Caractéristiques Tension d’alimentation : 24V Vitesse : 600T/min Modèle : 37GARH À quoi sert-il ? Le moteur réducteur 37GARH est idéal pour les projets Arduino et les applications nécessitant une réduction de vitesse et une augmentation du couple. Il peut être utilisé en robotique, en automatisation domestique ou dans de petits mécanismes mobiles. Exemple d’utilisation : construire un petit robot de base qui se déplace en avant et en arrière en utilisant le moteur réducteur et des capteurs pour contrôler les distances. Tutoriel : Comment utiliser le moteur réducteur 37GARH 24V 600T/min Le moteur réducteur 37GARH est un composant idéal pour les projets nécessitant une combinaison de puissance et de précision, tels que la robotique, l’automatisation domestique ou de petits mécanismes mobiles. Ce tutoriel vous guide à travers l’installation et le câblage du moteur de manière simple et directe. Ce qu’il vous faut Arduino Uno Connexions d’alimentation (fuseau, interrupteur) Résistance de limitation de courant Capteurs pour mesurer la position Étapes Vérifiez le datasheet pour les spécifications du moteur et préparez le circuit d’alimentation avec un fusible et un interrupteur. Câblez l’alimentation au moteur en respectant les bornes positives et négatives. Câblez les signaux PWM de l’Arduino aux drivers du moteur (vérifiez le datasheet pour les spécifications). Ajoutez la résistance de limitation de courant entre l’Arduino et le moteur pour le protéger des surcharges de courant. Si nécessaire, câblez des capteurs de position ou de retour d’information au circuit. Écrivez le sketch Arduino qui contrôle le moteur via les commandes PWM. Testez l’installation avec un simple mouvement du moteur en avant et en arrière. Vérifiez la stabilité et la précision du mouvement, ajustez les paramètres de contrôle si nécessaire. Exemple de code void setup() { pinMode(9, OUTPUT); // Configurez le pin PWM pour contrôler le moteur } void loop() { analogWrite(9, 150); // Définissez la vitesse du moteur } Mini-projet Construisez un petit robot de base qui se déplace en avant et en arrière en utilisant le moteur réducteur. Utilisez des capteurs pour contrôler les distances. Erreurs courantes Ne pas câbler le fusible ou l’interrupteur de sécurité. Omettre la résistance de limitation de courant, risquant de causer des dommages au moteur. Câbler les signaux PWM de manière incorrecte, entraînant un mouvement non contrôlé du moteur. Accessoires recommandés Résistance de limitation de courant Arduino Uno Capteurs de position Connexions d’alimentation Questions fréquentes Le moteur réducteur peut-il être utilisé avec d’autres microcontrôleurs que l’Arduino ? Oui, mais assurez-vous que le microcontrôleur a un signal PWM compatible. Quelle est la vitesse maximale du moteur ? Vérifiez le datasheet pour obtenir l’information correcte.
Avis
Il n’y a pas encore d’avis.