 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
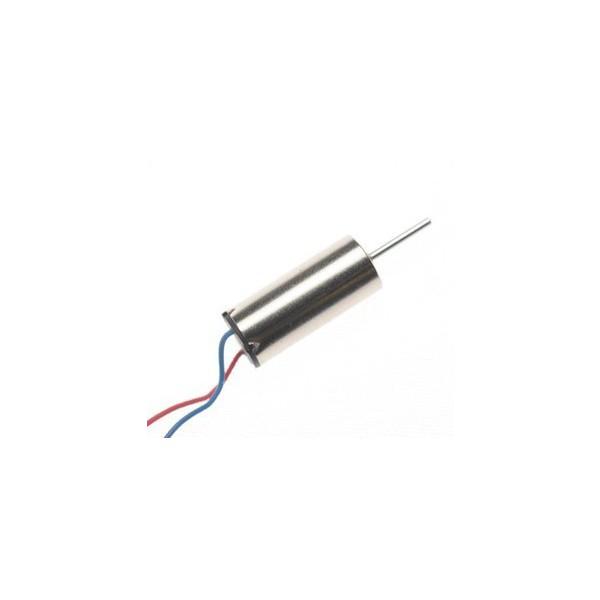
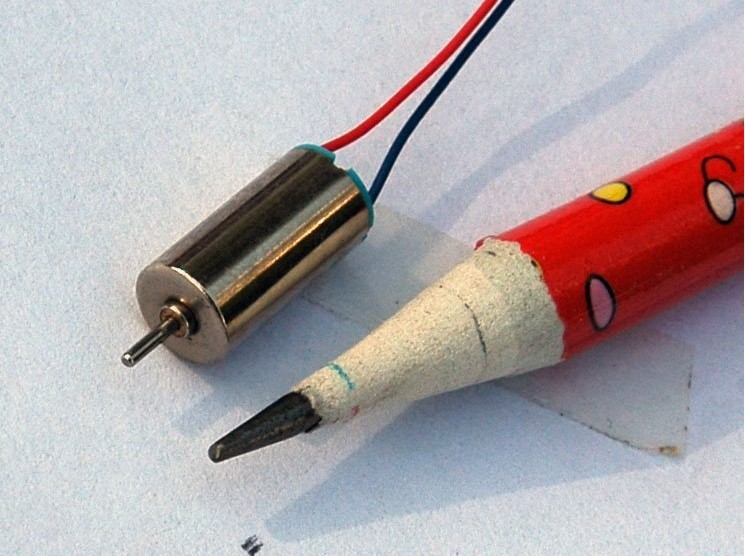
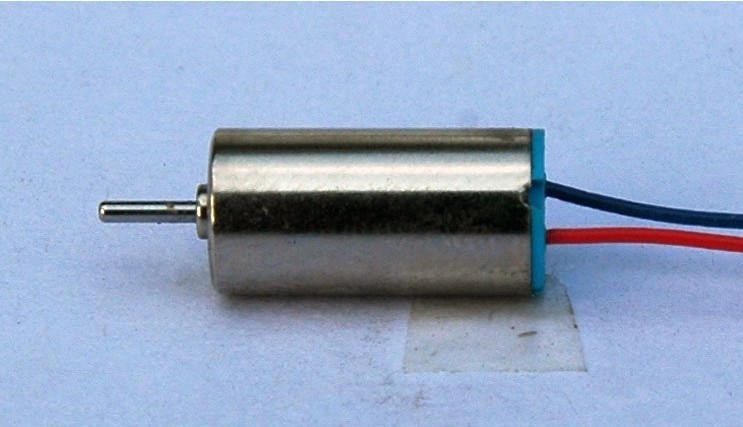
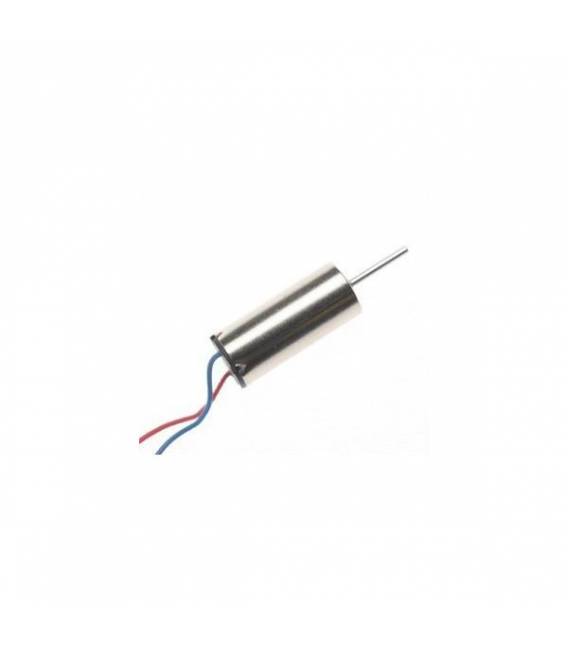
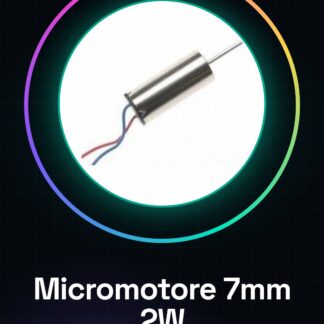
Características técnicas – Micromotor para helicóptero de Ø 7 mm (más de 2 W)
Tipo: Micromotor DC sin núcleo (sin hierro) para aplicaciones aeromodelísticas.
Aplicación típica: Helicópteros RC, microdrones, pequeños robots voladores.
Características generales:
- Diámetro: 7 mm (longitud típica 16–20 mm, sin el eje)
- Peso: ~1,5–2 g
- Eje: diámetro 0,8–1,0 mm, longitud 3–5 mm
- Tensión de alimentación: 3,7 V nominal (LiPo 1S)
- Potencia: > 2 W (pico 2,5–3 W)
- Velocidad: 45 000–55 000 RPM a vacío (3,7 V)
- Corriente a vacío: 0,2–0,3 A
- Corriente a plena carga: 0,8–1,2 A
- Duración típica: 5–15 horas de uso continuo a plena carga (motor a alta velocidad)
Ventajas:
- Extremadamente ligero y compacto
- Respuesta rápida gracias al rotor sin hierro
- Alta potencia en relación al peso
Desventajas:
- Consumo elevado → requiere una batería capaz de proporcionar picos de corriente
- Fricción rápida debido a la alta velocidad
- No adecuado para funcionamiento prolongado al máximo régimen sin refrigeración
Uso con Arduino
Un motor DC de este tipo no puede ser conectado directamente a Arduino porque:
- La corriente requerida supera la que los pines de Arduino pueden proporcionar.
- Es necesario un control PWM (modulación de amplitud de impulso) a través de un driver o MOSFET.
Componentes necesarios
- Arduino Uno / Nano / Pro Mini
- Controlador para motores DC:
- Opción económica: módulo MOSFET IRLZ44N o similar (lógica TTL)
- Opción modular: controlador L9110S, DRV8833, o TB6612FNG
- Batería: batería LiPo 1S 3,7 V con al menos 500–800 mAh, capaz de entregar ≥ 1,5 A continuos
- Diodo de protección (flyback) 1N5819 o similar
- Condensador de 100 µF cerca del motor para reducir ruido
Conexión eléctrica (ejemplo con MOSFET IRLZ44N)
[Arduino Pin PWM D9] → Gate MOSFET
[Drain MOSFET] → Polo negativo motore
[Source MOSFET] → GND comune Arduino + batteria
[Polo positivo motore] → +3,7 V batteria
[Diodo 1N5819] in parallelo al motore (catodo su +, anodo su -)
Ejemplo de código Arduino (control de velocidad PWM)
// Pin di controllo del motore
const int motorPin = 9; // Pin PWM

void setup() {
  pinMode(motorPin, OUTPUT);
}

void loop() {
  // Accende il motore gradualmente
  for (int speed = 0; speed <= 255; speed++) {
    analogWrite(motorPin, speed);
    delay(10); // Rampa lenta
  }

  delay(2000); // Motore al massimo per 2 secondi

  // Spegnimento graduale
  for (int speed = 255; speed >= 0; speed--) {
    analogWrite(motorPin, speed);
    delay(10);
  }

  delay(2000); // Pausa
}
Ejemplos de uso
- Helicóptero RC de micro tamaño fai-da-te → control del rotor principal con PWM para variar la empuje.
- Ventilador de enfriamiento miniaturizado → control de velocidad basado en la temperatura.
- Experimentos de aerodinámica → pruebas de palas y rotores en laboratorio.
- Mini hovercraft → dos motores de 7 mm para empuje y dirección.
Consejos prácticos
- Usa siempre alimentación separada para el motor y Arduino (pero con GND común).
- Evita girar el motor en vacío durante períodos largos a plena potencia: puede sobrecalentarse.
- Instala un condensador de 100 nF directamente en los terminales del motor para reducir los disturbios RF.
- Si deseas un control más preciso de la velocidad, considera controladores con retroalimentación y sensores de revoluciones.
Tutorial: Cómo usar el micromotor para helicópteros
Este micromotor es ideal para proyectos de vuelo ligero y para quienes quieren agregar movimiento a pequeñas construcciones. Se utiliza para pilotar pequeños helicópteros y drones.
Qué necesitas
- Micromotor para helicópteros ARD00125
- Arduino o microcontrolador compatible
- Condensador de desacople
- Cable de alimentación
Pasos
- 1. Verifica la tensión de alimentación: consulta el datasheet.
- 2. Conecta el condensador de desacople entre la masa y la línea de alimentación.
- 3. Conecta el cable de alimentación al pin VCC del microcontrolador.
- 4. Conecta el micromotor al pin de salida del microcontrolador.
- 5. Carga el código Arduino proporcionado.
- 6. Verifica los conectores para asegurarte de no tener contactos metálicos.
- 7. Prueba el micromotor con un programa básico.
- 8. Instala el micromotor en un helicóptero o proyecto de vuelo.
Código de ejemplo
```
#include <AccelStepper.h>

AccelStepper stepper(AccelStepper::FULL_STEP, 2);

void setup() {
  stepper.setSpeed(1000);
  stepper.moveTo(1000);
}

void loop() {
  stepper.runToPosition();
}
```
Miniproyecto
Construye un helicóptero ligero y conecta el micromotor a su sistema de control para pilotarlo.
Errores comunes
- No utilices tensiones superiores a las especificadas en el datasheet.
- Verifica que el condensador de desacople esté correctamente instalado.
- Asegúrate de que los conectores estén firmes y no causen cortocircuitos.
- Establece la velocidad del motor de manera adecuada para tu proyecto.
Accesorios recomendados
- Microcontrolador Arduino
- Condensador de decalibración
- Cable de alimentación
- Helicóptero ligero
Preguntas frecuentes
¿Cuáles son los requisitos mínimos para la alimentación?
Consulta el datasheet.
¿Puedo usar este micromotor en proyectos no aéreos?
Sí, pero comprueba la compatibilidad en el datasheet.
¿Cuánto tiempo dura la carga del condensador?
El condensador proporciona estabilidad de voltaje, no tiene una función de carga.
¿Puedo usar este motor con un microcontrolador no Arduino?
Sí, pero verifica la compatibilidad en el datasheet.
Valoraciones
No hay valoraciones aún.