 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
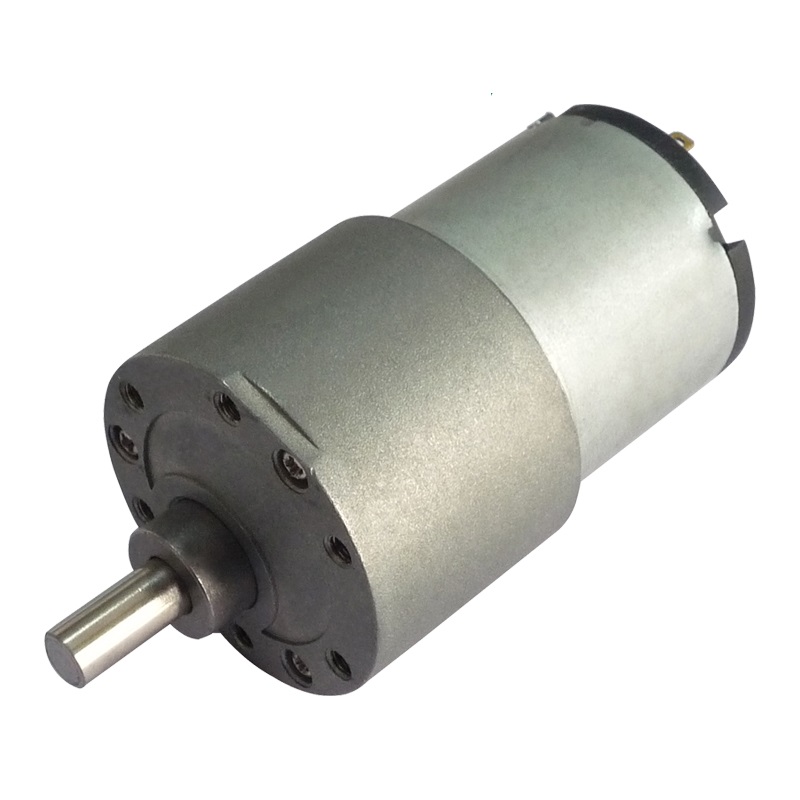
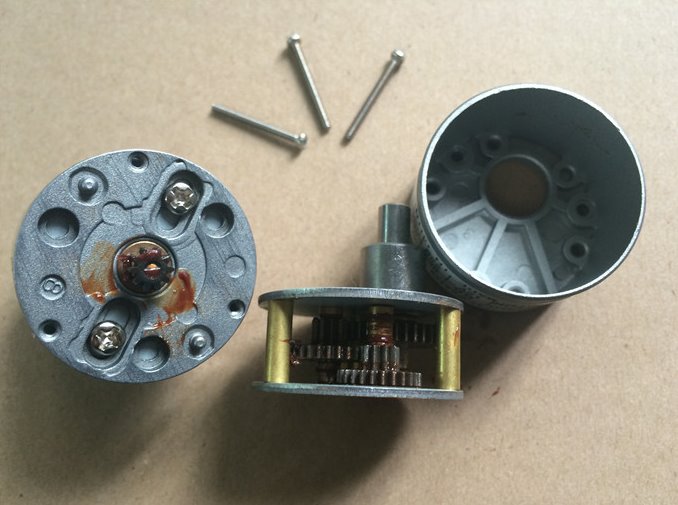
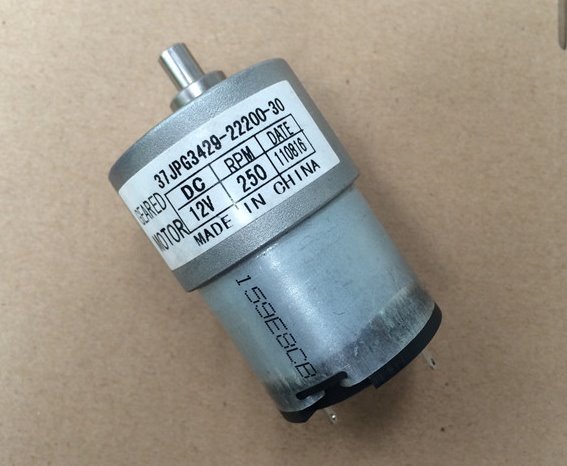
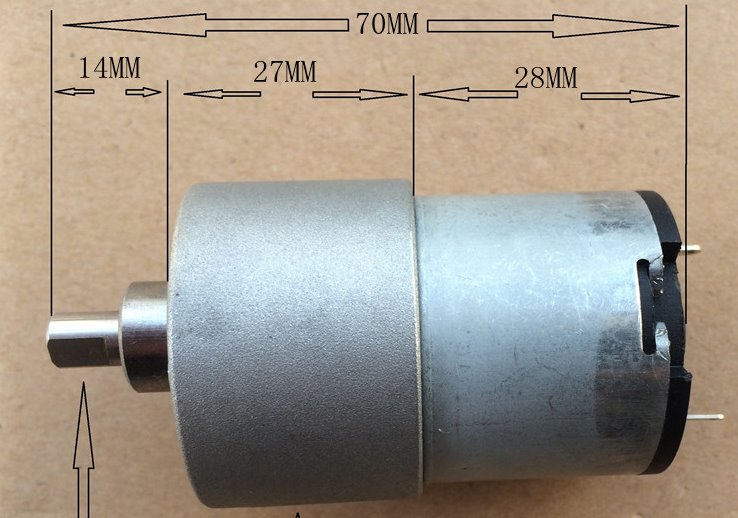
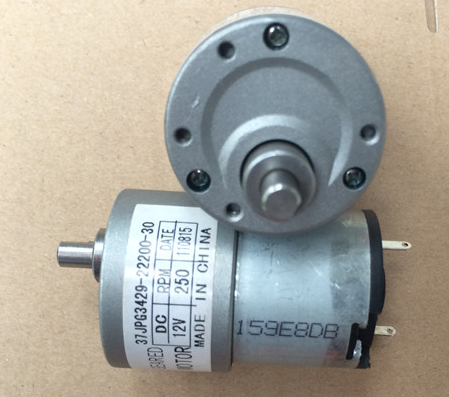
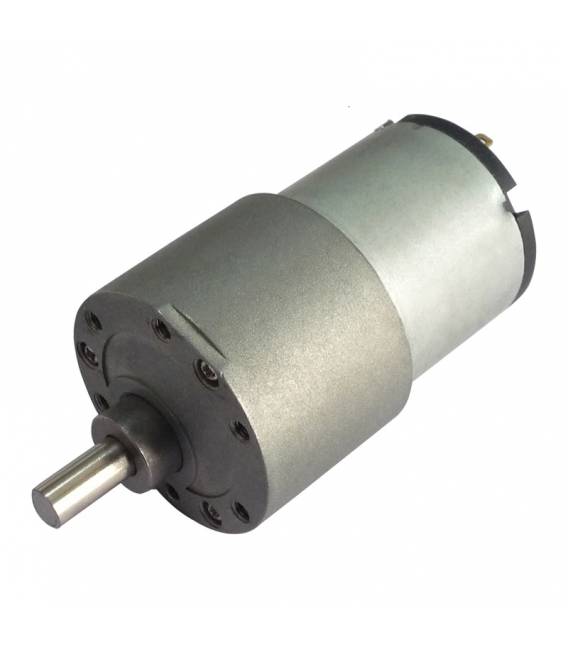
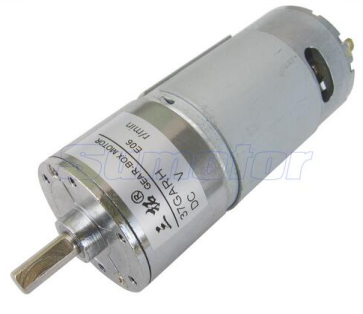
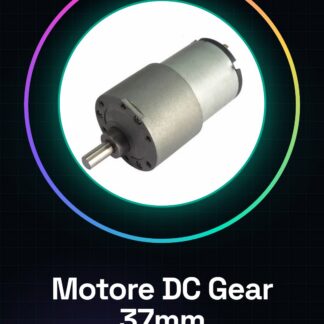
El Motor DC Gear 37mm es un motor de corriente continua con engranajes que permite una mayor fuerza de tracción en comparación con los motores sin engranajes. Este tipo de motor es ideal para aplicaciones en las que se requiere un movimiento controlado y ajustable con precisión.
Características
- Diámetro del motor: 37mm
- Compatible con Arduino
Para qué sirve
Los Motores DC Gear se utilizan en proyectos de ingeniería y prototipos que requieren movimiento en espacios pequeños, como automatizaciones domésticas o robóticas. Es adecuado tanto para principiantes como para quienes buscan un motor robusto y versátil.
Tutorial: Cómo usar Motor DC Gear 37mm
Este motor DC Gear 37mm es ideal para proyectos de movimiento en espacios pequeños, como automatizaciones domésticas o robóticas. Adecuado tanto para principiantes como para quienes buscan un motor robusto.
Qué necesitas
- Motores DC Gear 37mm
- Arduino
- Cable de alimentación
- Resistor (opcional)
Pasos
- 1. Instala el motor en tu proyecto, asegurándote de que los dientes de la rueda engranada estén alineados con los dientes del motor.
- 2. Conecta el cable de alimentación al motor, verifica en el datasheet para la polaridad correcta.
- 3. Conecta el motor al Arduino utilizando los pines adecuados (A0-A4 para los motores DC).
- 4. Escribe el código básico para controlar el motor: `int motorPin = A0; void setup() { pinMode(motorPin, OUTPUT); } void loop() { digitalWrite(motorPin, HIGH); delay(1000); digitalWrite(motorPin, LOW); delay(1000); }`
- 5. Agrega un resistor de protección entre el motor y el pin si es necesario.
- 6. Carga el código en el Arduino.
- 7. Verifica que el motor se mueva correctamente.
- 8. Prueba la funcionalidad del motor con diferentes niveles de potencia.
Código de ejemplo
int motorPin = A0; void setup() { pinMode(motorPin, OUTPUT); } void loop() { digitalWrite(motorPin, HIGH); delay(1000); digitalWrite(motorPin, LOW); delay(1000); }Miniproyecto
Crea un pequeño carrito robot utilizando el motor DC gear 37mm como motor de tracción. Agrega un soporte y dos ruedas para permitir el movimiento. En 30 minutos puedes montar el motor, conectarlo al Arduino y controlar su funcionamiento.
Errores comunes
- Conectar el cable de alimentación al revés puede causar daños al motor.
- Omitir el resistor puede causar sobrecarga del pin.
- No utilices pines no dedicados para los motores.
- Omitir el delay entre los comandos de inicio y parada puede causar sobrecarga.
Accesorios recomendados
- Arduino
- Cable de alimentación
- Resistor (para protección del pin)
Preguntas frecuentes
¿Cuáles pines del Arduino puedo utilizar para el motor?
Puedes utilizar cualquier pin, pero los pines A0-A4 suelen estar dedicados para motores DC.
¿El motor funciona con baterías?
Verifica en el datasheet para la tensión de alimentación correcta.
¿Puedo utilizar este motor para proyectos a largo plazo?
Sí, pero asegúrate de proporcionar una alimentación y protección adecuadas.
Valoraciones
No hay valoraciones aún.