 DE
 IT Italiano
 EN English
 ES Español
 FR Français
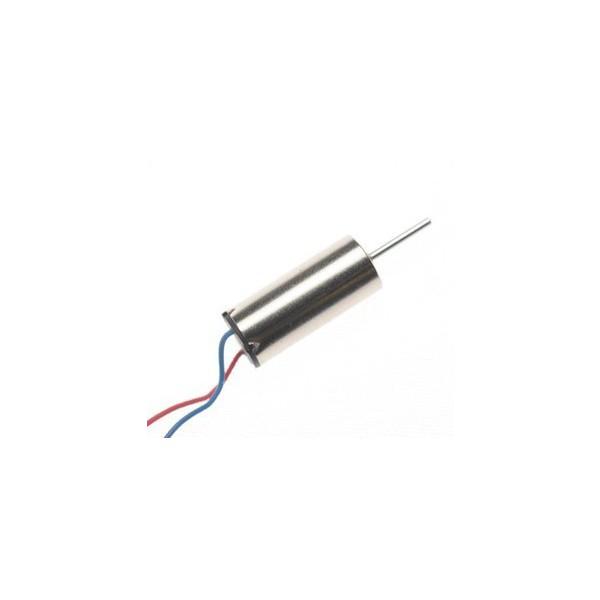
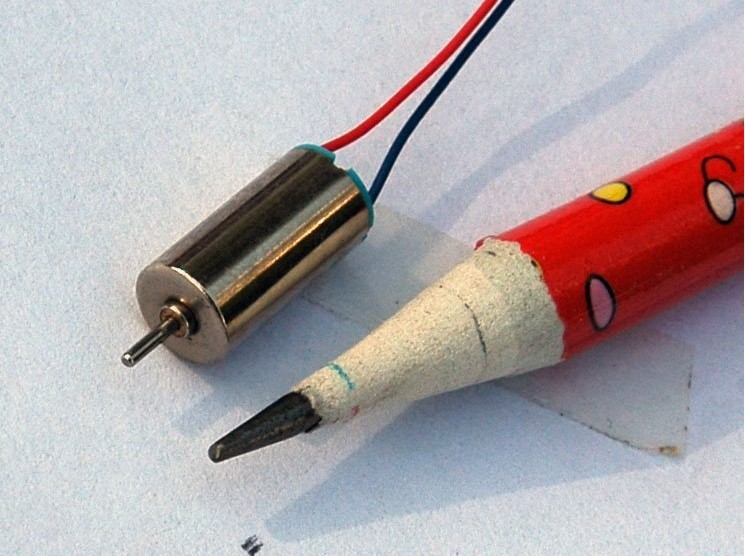
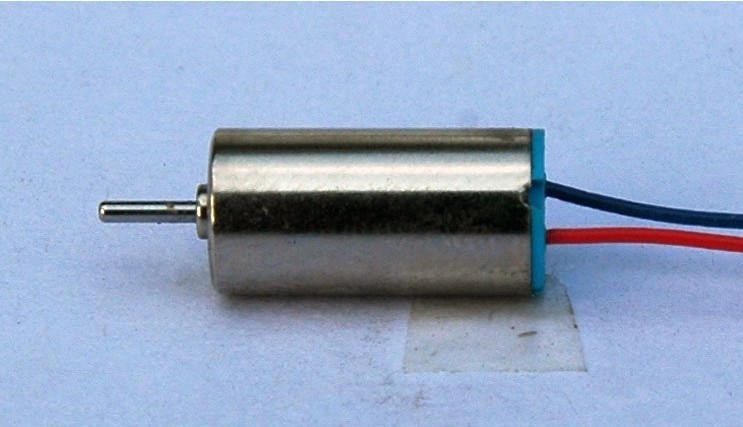
Beschreibung
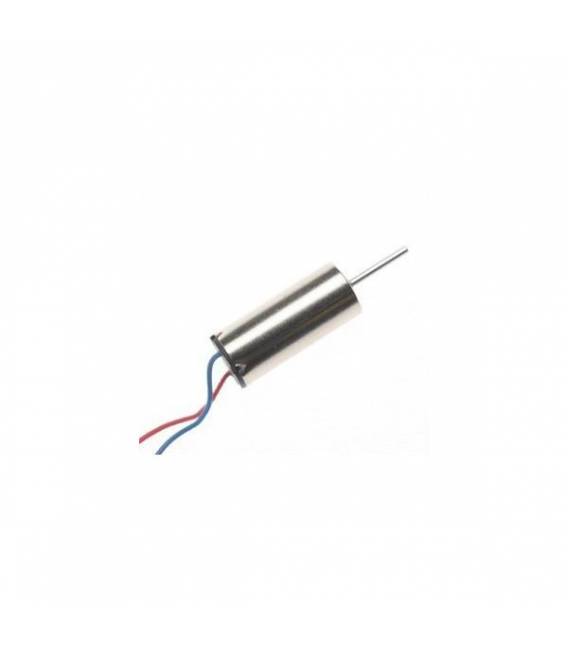
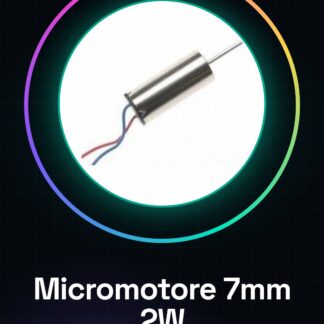
Technische Beschreibung – Hubschrauber-Mikromotor Ø 7 mm (> 2 W). Typ: DC-Kernlos-Mikromotor für aeromodellistische Anwendungen. Typische Anwendung: RC-Hubschrauber, Mikrodrohnen, kleine fliegende Roboter. Allgemeine Eigenschaften: Durchmesser: 7 mm (Typische Länge: 16–20 mm, ohne Achse) Gewicht: ~1,5–2 g Achse: Durchmesser 0,8–1,0 mm, Länge 3–5 mm Betriebsspannung: 3,7 V (LiPo 1S) Leistung: > 2 W (Spike 2,5–3 W) Drehzahl: 45.000–55.000 U/min leerlaufend (3,7 V) Leerlaufstrom: 0,2–0,3 A Belastungsstrom: 0,8–1,2 A Typische Betriebsdauer: 5–15 Stunden kontinuierlicher Betrieb (Hochdrehzahl-Motor) Vorteile: Extrem leicht und kompakt Schnelle Reaktion dank kernenlosen Rotor Hochleistung im Verhältnis zum Gewicht Nachteile: Hoher Stromverbrauch → Batterie mit hoher Spikestromfähigkeit erforderlich Schnelle Verschleiß aufgrund der hohen Drehzahl Nicht geeignet für längeres Betrieb bei maximaler Belastung ohne Kühlung Nutzung mit Arduino Ein Motor dieser Art kann nicht direkt an Arduino angeschlossen werden, da: Der Strombedarf übersteigt den, den die Pins von Arduino liefern können. Eine PWM-Steuerung (Pulsweitenmodulation) durch einen Treiber oder MOSFET ist erforderlich. Notwendige Komponenten Arduino Uno / Nano / Pro Mini Treiber für DC-Motoren: Wirtschaftliche Option: MOSFET-Modul IRLZ44N oder Ähnliches (TTL-Logik) Modulare Option: Treiber L9110S, DRV8833, oder TB6612FNG Batterie: LiPo 1S 3,7 V mit mindestens 500–800 mAh, fähig ≥ 1,5 A kontinuierlich Schutzdioden (Flyback) 1N5819 oder Ähnliches Kondensator von 100 µF nahe am Motor zur Störungsminderung Elektrische Verbindung (Beispiel mit MOSFET IRLZ44N) [Arduino-Pin PWM D9] → Gate MOSFET [Drain MOSFET] → Negativpol des Motors [Source MOSFET] → GND gemeinsam mit Arduino + Batterie [Positivpol des Motors] → +3,7 V Batterie [Dioden 1N5819] parallel zum Motor (Kathode auf +, Anode auf -) Beispielcode Arduino (PWM-Geschwindigkeitssteuerung) // Pin für Motorsteuerung const int motorPin = 9; // PWM-Pin void setup() { pinMode(motorPin, OUTPUT); } void loop() { // Graduale Ansteuerung des Motors for (int speed = 0; speed = 0; speed–) { analogWrite(motorPin, speed); delay(10); } delay(2000); // Pause } Anwendungsbeispiele Selbstgebauter RC-Hubschrauber → PWM-Steuerelement für Hauptrotor zur Steuerung der Tragkraft. Miniaturisierte Kühlventilator → Geschwindigkeitssteuerung basierend auf Temperatur. Aerodynamische Experimente → Test von Flügeln und Rotoren im Labor. Mini-Hovercraft → Zwei 7 mm-Motoren für Antrieb und Steuerung. Praktische Tipps Verwende immer getrennte Stromversorgung für den Motor und Arduino (mit gemeinsamer GND). Vermeide langen Leerlaufbetrieb des Motors bei maximaler Leistung: Kann überhitzen. Installiere einen Kondensator von 100 nF direkt an den Terminals des Motors, um RF-Störungen zu reduzieren. Für eine feinere Geschwindigkeitssteuerung erwäge Treiber mit Rückführungsfeedback und Drehzahl-Sensoren. Tutorium: Wie man den Hubschrauber-Mikromotor verwendet Dieser Mikromotor ist ideal für leichte Flugprojekte und für die Hinzufügung von Bewegung zu kleinen Konstruktionen. Es dient zur Steuerung kleiner Hubschrauber und Drohnen.
Rezensionen
Es gibt noch keine Rezensionen.