 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
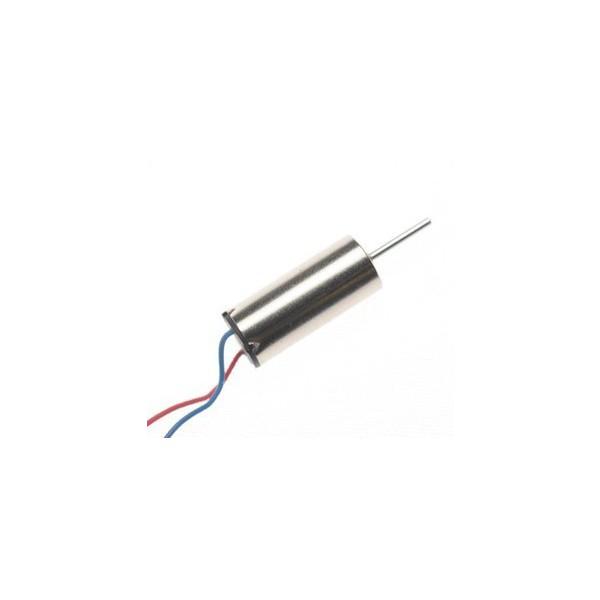
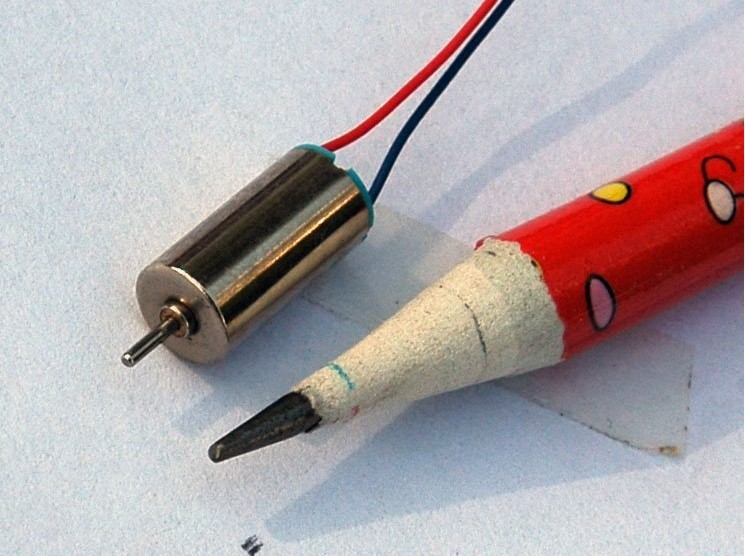
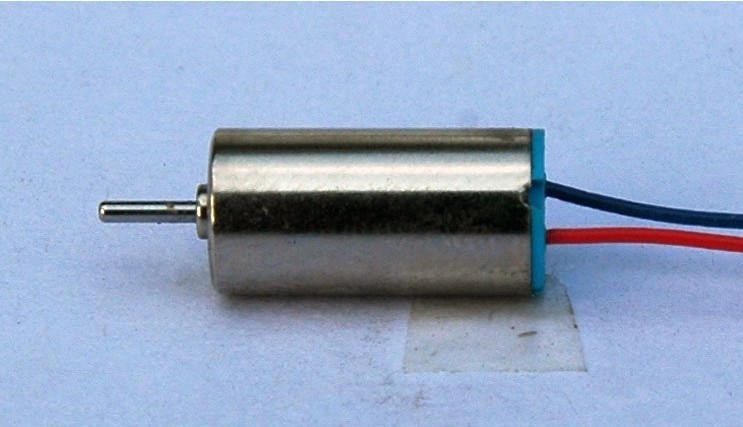
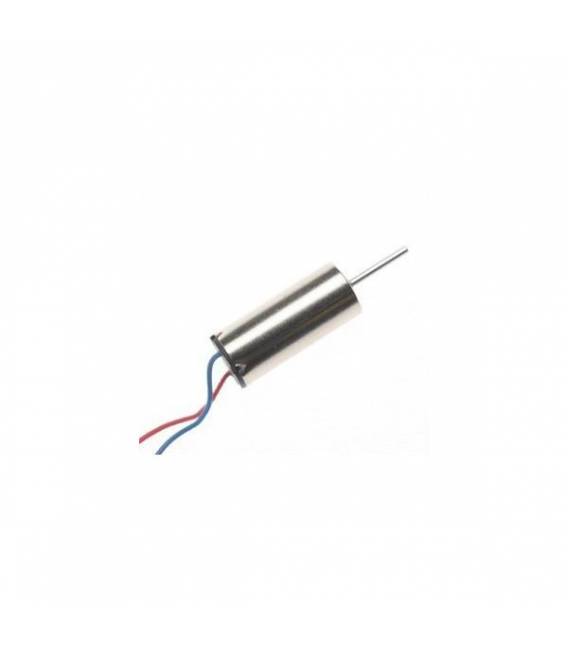
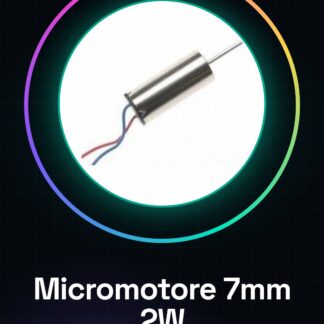
Caractéristiques techniques – Moteur miniature pour hélicoptère Ø 7 mm (> 2 W) Type : Moteur DC sans noyau (sans fer) pour applications modèles réduits. Utilisation typique : Hélicoptères RC, micro drones, petits robots volants. Caractéristiques générales : Diamètre : 7 mm (longueur typique 16–20 mm, sans arbre) Poids : ~1,5–2 g Arbre : diamètre 0,8–1,0 mm, longueur 3–5 mm Tension d’alimentation : 3,7 V nominal (LiPo 1S) Puissance : > 2 W (pic 2,5–3 W) Vitesse : 45 000–55 000 tr/min à vide (3,7 V) Courant à vide : 0,2–0,3 A Courant sous charge : 0,8–1,2 A Durée typique : 5–15 heures d’utilisation continue sous charge (moteur à haute vitesse) Avantages : Très léger et compact Réponse rapide grâce au rotor sans fer Puissance élevée par rapport au poids Inconvénients : Forte consommation → batterie capable de fournir des pics de courant Usure rapide à cause de la haute vitesse Non adapté pour un fonctionnement prolongé au régime maximal sans refroidissement Utilisation avec Arduino Un moteur DC de ce type ne peut pas être connecté directement à Arduino car : La courant requis dépasse ce que les broches d’Arduino peuvent fournir. Une gestion PWM (modulation de largeur d’impulsion) est nécessaire via un contrôleur ou MOSFET. Composants nécessaires Arduino Uno / Nano / Pro Mini Contrôleur de moteur DC : Option économique : module MOSFET IRLZ44N ou similaire (logique TTL) Option modulaire : contrôleur L9110S, DRV8833, ou TB6612FNG Batterie : LiPo 1S 3,7 V avec au moins 500–800 mAh, capable de fournir ≥ 1,5 A continu Diodo de protection (flyback) 1N5819 ou similaire Condensateur de 100 µF près du moteur pour réduire les perturbations Connexion électrique (exemple avec MOSFET IRLZ44N) [Arduino Pin PWM D9] → Gate MOSFET [Drain MOSFET] → Pol nég moteur [Source MOSFET] → GND commun Arduino + batterie [Pol pos moteur] → +3,7 V batterie [Diodo 1N5819] en parallèle du moteur (cathode sur +, anode sur -) Exemple de code Arduino (contrôle de vitesse PWM) // Pin de contrôle du moteur const int motorPin = 9; // Pin PWM void setup() { pinMode(motorPin, OUTPUT); } void loop() { // Allume le moteur progressivement for (int speed = 0; speed = 0; speed–) { analogWrite(motorPin, speed); delay(10); } delay(2000); // Pause } Exemples d’utilisation Micro-hélicoptère RC fait maison → contrôle du rotor principal avec PWM pour varier la poussée. Ventilateur de refroidissement miniaturisé → contrôle de la vitesse en fonction de la température. Expériences d’aérodynamique → tests d’aubes et de rotors en laboratoire. Mini hovercraft → deux moteurs de 7 mm pour la poussée et la direction. Conseils pratiques Utilisez toujours une alimentation séparée pour le moteur et l’Arduino (mais avec GND commun). Évitez de faire tourner le moteur à vide pendant de longues périodes à pleine puissance : il peut surchauffer. Installez un condensateur de 100 nF directement sur les bornes du moteur pour réduire les perturbations RF. Si vous souhaitez un contrôle plus fin de la vitesse, envisagez des contrôleur avec retour d’information et capteurs de tours. Tutoriel : Comment utiliser le Moteur miniature pour hélicoptère Ce moteur miniature est idéal pour des projets de vol légers et pour ceux qui souhaitent ajouter du mouvement à de petites constructions. Il est utilisé pour piloter de petits hélicoptères et drones. Que faut-il ? Moteur miniature pour hélicoptère ARD00125 Arduino ou microcontrôleur compatible Condensateur de décalage Câble d’alimentation Étapes 1. Vérifiez la tension
Avis
Il n’y a pas encore d’avis.