 EN
 IT Italiano
 ES Español
 FR Français
 DE Deutsch
Description
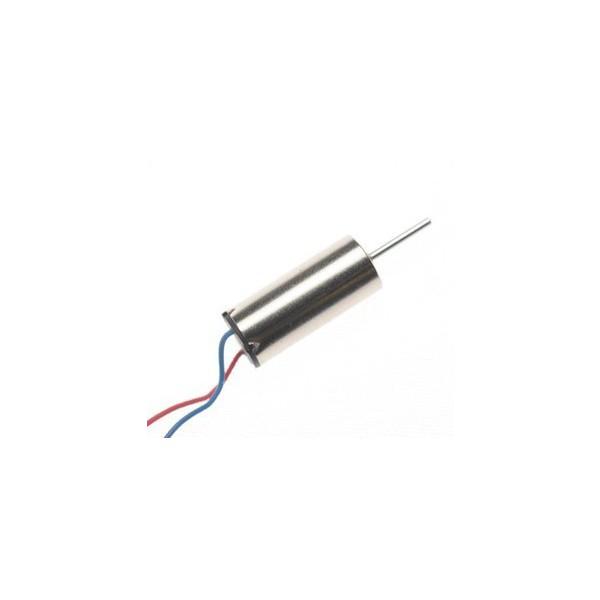
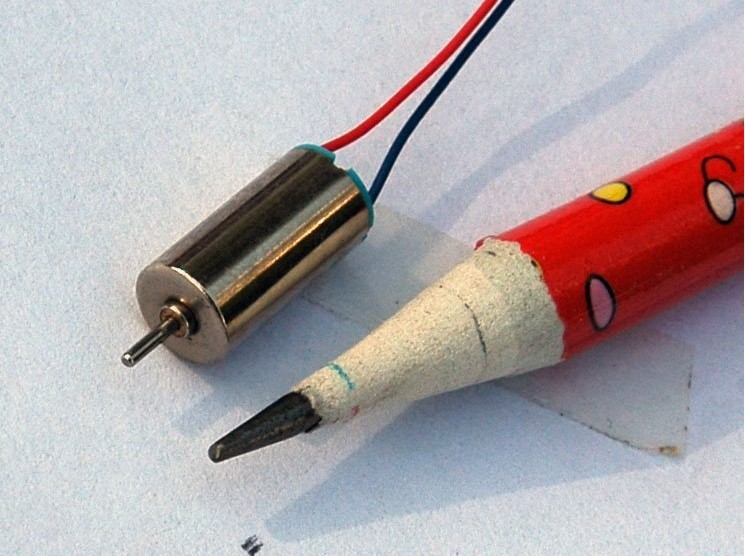
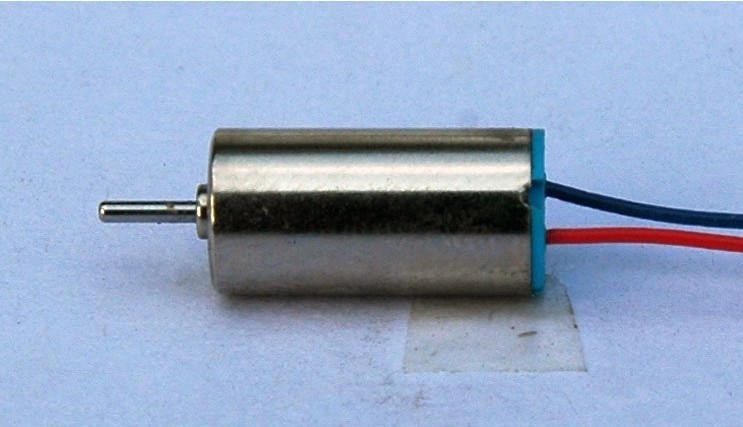
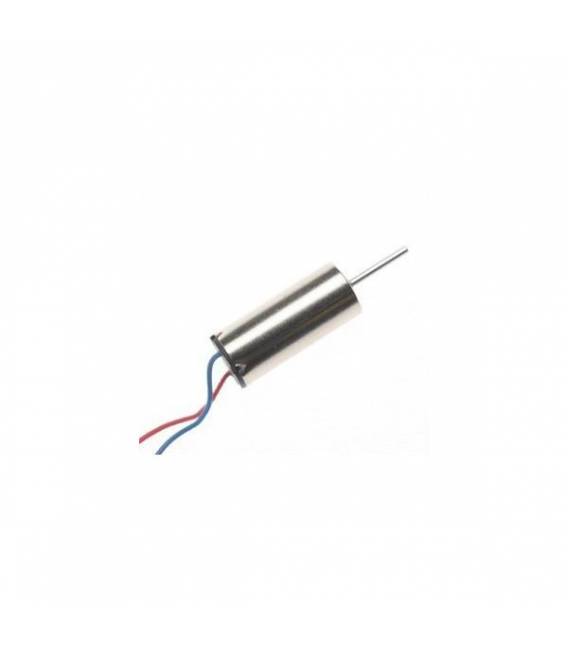
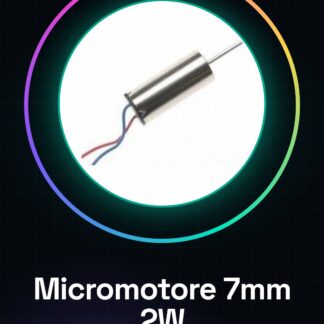
Technical description – Micro helicopter motor with 7mm diameter (>2W). Coreless DC motor for aeromodelling applications. Typical application: RC helicopters, micro drones, small flying robots. General characteristics: Diameter: 7mm (typical length 16-20mm, excluding shaft) Weight: ~1.5-2g Shaft: diameter 0.8-1.0mm, length 3-5mm Supply voltage: 3.7V nominal (LiPo 1S) Power: >2W (peak 2.5-3W) Speed: 45,000-55,000 RPM at no load (3.7V) No-load current: 0.2-0.3A Full-load current: 0.8-1.2A Typical runtime: 5-15 hours of continuous use at full load (high-speed motor) Advantages: Extremely lightweight and compact Fast response due to coreless rotor High power-to-weight ratio Disadvantages: High power consumption → requires a battery capable of delivering peak current Rapid wear due to high speed Not suitable for prolonged operation at maximum speed without cooling Use with Arduino A DC motor of this type cannot be directly connected to Arduino because: The required current exceeds that which Arduino pins can provide. PWM (Pulse Width Modulation) management via a driver or MOSFET is necessary. Required components: Arduino Uno / Nano / Pro Mini DC motor driver: Economical option: MOSFET module IRLZ44N or similar (TTL logic) Modular option: driver L9110S, DRV8833, or TB6612FNG LiPo 1S 3.7V battery with at least 500-800mAh, capable of delivering ≥1.5A continuously Flyback diode 1N5819 or similar Capacitor 100µF near the motor to reduce interference Electrical connection (example with IRLZ44N MOSFET) [Arduino PWM Pin D9] → MOSFET gate [MOSFET drain] → Motor negative pole [MOSFET source] → Common ground Arduino + battery [Motor positive pole] → +3.7V battery [Flyback diode 1N5819] in parallel with motor (cathode on +, anode on -) Example Arduino code (PWM speed control) // Motor control pin const int motorPin = 9; // PWM pin void setup() { pinMode(motorPin, OUTPUT); } void loop() { // Gradually turn on the motor for (int speed = 0; speed = 0; speed–) { analogWrite(motorPin, speed); delay(10); } delay(2000); // Pause } Example usage: DIY micro-RC helicopter → control of the main rotor with PWM
Full description (Italian original)
The full description is shown below in Italian while the English translation is being completed.
Descrizione tecnica – Micromotore per elicottero Ø 7 mm (> 2 W)
Tipologia: Micromotore DC coreless (senza ferro) per applicazioni aeromodellistiche.
Applicazione tipica: Elicotteri RC, micro droni, piccoli robot volanti.
Caratteristiche generali:
- Diametro: 7 mm (lunghezza tipica 16–20 mm, escluso albero)
- Peso: ~1,5–2 g
- Albero: diametro 0,8–1,0 mm, lunghezza 3–5 mm
- Tensione di alimentazione: 3,7 V nominale (LiPo 1S)
- Potenza: > 2 W (picco 2,5–3 W)
- Velocità: 45 000–55 000 RPM a vuoto (3,7 V)
- Corrente a vuoto: 0,2–0,3 A
- Corrente a pieno carico: 0,8–1,2 A
- Durata tipica: 5–15 ore di uso continuo a pieno carico (motore ad alta velocità)
Vantaggi:
- Estremamente leggero e compatto
- Risposta rapida grazie al rotore senza ferro
- Alta potenza in rapporto al peso
Svantaggi:
- Consumo elevato → serve batteria capace di fornire picchi di corrente
- Usura rapida a causa dell’alta velocità
- Non adatto per funzionamento prolungato al massimo regime senza raffreddamento
Utilizzo con Arduino
Un motore DC di questo tipo non può essere collegato direttamente ad Arduino perché:
- La corrente richiesta supera quella che i pin di Arduino possono fornire.
- È necessaria una gestione PWM (modulazione di larghezza di impulso) tramite un driver o MOSFET.
Componenti necessari
- Arduino Uno / Nano / Pro Mini
- Driver per motori DC:
- Opzione economica: modulo MOSFET IRLZ44N o simile (logica TTL)
- Opzione modulare: driver L9110S, DRV8833, o TB6612FNG
- Batteria: LiPo 1S 3,7 V con almeno 500–800 mAh, capace di erogare ≥ 1,5 A continui
- Diodo di protezione (flyback) 1N5819 o simile
- Condensatore da 100 µF vicino al motore per ridurre disturbi
Collegamento elettrico (esempio con MOSFET IRLZ44N)
[Arduino Pin PWM D9] → Gate MOSFET
[Drain MOSFET] → Polo negativo motore
[Source MOSFET] → GND comune Arduino + batteria
[Polo positivo motore] → +3,7 V batteria
[Diodo 1N5819] in parallelo al motore (catodo su +, anodo su -)
Esempio di codice Arduino (controllo velocità PWM)
// Pin di controllo del motore
const int motorPin = 9; // Pin PWM

void setup() {
  pinMode(motorPin, OUTPUT);
}

void loop() {
  // Accende il motore gradualmente
  for (int speed = 0; speed <= 255; speed++) {
    analogWrite(motorPin, speed);
    delay(10); // Rampa lenta
  }

  delay(2000); // Motore al massimo per 2 secondi

  // Spegnimento graduale
  for (int speed = 255; speed >= 0; speed--) {
    analogWrite(motorPin, speed);
    delay(10);
  }

  delay(2000); // Pausa
}
Examples di utilizzo
- Micro-elicottero RC fai-da-te → controllo del rotore principale con PWM per variare la spinta.
- Ventola di raffreddamento miniaturizzata → controllo della velocità in base alla temperatura.
- Esperimenti di aerodinamica → test di pale e rotori in laboratorio.
- Mini hovercraft → due motori da 7 mm per spinta e direzione.
Consigli pratici
- Usa sempre alimentazione separata per il motore e Arduino (ma con GND comune).
- Evita di far girare il motore a vuoto per lunghi periodi a piena potenza: può surriscaldarsi.
- Installa un condensatore da 100 nF direttamente sui terminali del motore per ridurre disturbi RF.
- Se vuoi un controllo più fine della velocità, considera driver con feedback e sensori di giri.
Tutorial: Come usare il Micromotore per elicottero
Questo micromotore è ideale per progetti di volo leggeri e per chi vuole aggiungere movimento a piccole costruzioni. Serve per pilotare piccoli elicotteri e drone.
Cosa serve
- Micromotore per elicottero ARD00125
- Arduino o microcontrollore compatibile
- Condensatore di decalibro
- Cavo di alimentazione
Passi
- 1. Controlla la tensione di alimentazione: verifica sul datasheet.
- 2. Collega il condensatore di decalibro tra la massa e la linea di alimentazione.
- 3. Collega il cavo di alimentazione al pin VCC del microcontrollore.
- 4. Collega il micromotore al pin di uscita del microcontrollore.
- 5. Carica il codice Arduino fornito.
- 6. Controlla i connettori per assicurarti di non avere contatti metallici.
- 7. Testa il micromotore con un programma di base.
- 8. Installa il micromotore su un elicottero o progetto di volo.
Codice di esempio
```
#include <AccelStepper.h>

AccelStepper stepper(AccelStepper::FULL_STEP, 2);

void setup() {
  stepper.setSpeed(1000);
  stepper.moveTo(1000);
}

void loop() {
  stepper.runToPosition();
}
```
Mini-progetto
Costruisci un elicottero leggero e collega il micromotore al suo sistema di controllo per pilotarlo.
Errori comuni
- Non utilizzare tensioni superiori a quelle specificate sul datasheet.
- Verifica che il condensatore di decalibro sia correttamente installato.
- Assicurati che i connettori siano saldi e non causino cortocircuiti.
- Impostare la velocità del motore in modo appropriato per il tuo progetto.
Accessori consigliati
- Microcontrollore Arduino
- Condensatore di decalibro
- Cavo di alimentazione
- Elicottero leggero
Domande frequenti
Quali sono i requisiti minimi per l’alimentazione?
Verifica sul datasheet.
Posso utilizzare questo micromotore per progetti non aerea?
Sì, ma controlla la compatibilità sul datasheet.
Quanto tempo dura la carica del condensatore?
Il condensatore fornisce stabilità di tensione, non ha una funzione di carica.
Posso utilizzare questo motore con un microcontrollore non Arduino?
Sì, ma verifica la compatibilità sul datasheet.
Reviews
There are no reviews yet.