 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
1. Descripción técnica – Motor eléctrico de imanes permanentes 370
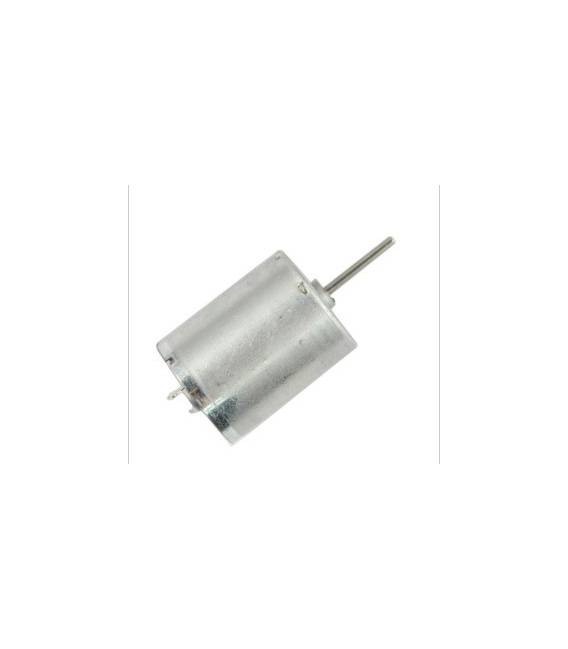
El motor 370 es un motor de corriente continua (DC motor) de dimensiones compactas, muy utilizado en proyectos de robótica, modelismo y mecanismos automatizados.
Es conocido por su gran par respecto a sus dimensiones y por su velocidad alta a tensiones relativamente bajas.
Características típicas (pueden variar según el fabricante):
- Tipo: Motor DC de escobillas con imanes permanentes
- Dimensiones: Longitud del cuerpo ~30–32 mm, diámetro ~24–28 mm (sin eje)
- Alimentación: 6 V – 12 V DC
- Velocidad en vacío:
- ~11.000 – 14.000 RPM @ 6 V
- ~18.000 – 22.000 RPM @ 12 V
- Par: Alta para un motor de estas dimensiones (hasta 50–70 g·cm a 12 V bajo carga)
- Consumo:
- En vacío: 0,3–0,6 A
- Bajo carga: 1–2 A
- Pico de arranque: hasta 3–5 A
- Eje: Diámetro 2 mm, longitud ~10–12 mm
- Aplicaciones típicas: Robots móviles, ventiladores, bombas miniaturizadas, engranajes, modelos RC.
💡 Nota: Sin engranajes de reducción, el motor gira muy rápido pero con par útil reducido; para aplicaciones que requieren más fuerza y menos velocidad, se recomienda usarlo con engranajes de reducción.
2. Conecta el motor a Arduino
⚠️ Importante: No conectes nunca el motor directamente a los pines de Arduino — el consumo de corriente es demasiado alto y dañaría la placa. Se necesita un driver para motores.
Componentes necesarios:
- Arduino Uno/Nano/Mega
- Motores DC 370
- Driver de motor (por ejemplo, L298N, L293D o mejor un MOSFET driver tipo BTS7960 para corrientes más altas)
- Fuente de alimentación externa 6–12 V (baterías Li-ion, paquete NiMH o adaptador DC)
- Cables jumper
Esquema de conexión con L298N
Motore 370 → Uscite OUT1 e OUT2 del modulo L298N
Alimentazione motore (Vcc) → 6–12 V esterna
GND del modulo → GND alimentazione esterna e GND Arduino collegati insieme
IN1, IN2 (del L298N) → Pin digitali Arduino (es. D8 e D9)
EN1 (Enable) → Pin PWM Arduino (es. D5)
3. Programar Arduino para controlar el motor
Ejemplo de código para adelante, atrás y velocidad variable:
// Pin collegati al driver L298N
int IN1 = 8;   // Direzione 1
int IN2 = 9;   // Direzione 2
int ENA = 5;   // PWM per velocità

void setup() {
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
  pinMode(ENA, OUTPUT);
}

// Funzione per muovere il motore
void muoviMotore(int velocita, bool avanti) {
  if (avanti) {
    digitalWrite(IN1, HIGH);
    digitalWrite(IN2, LOW);
  } else {
    digitalWrite(IN1, LOW);
    digitalWrite(IN2, HIGH);
  }
  analogWrite(ENA, velocita); // 0–255
}

void loop() {
  // Avanti a velocità media
  muoviMotore(150, true);
  delay(2000);

  // Stop
  muoviMotore(0, true);
  delay(1000);

  // Indietro a velocità massima
  muoviMotore(255, false);
  delay(2000);

  // Stop
  muoviMotore(0, false);
  delay(1000);
}
4. Sugerencias de uso
- Usa diodos de protección (flyback) si el driver no los tiene integrados, para proteger el Arduino de los picos de voltaje.
- Para el control preciso de la velocidad, puedes usar un encoder óptico o magnético montado en el eje.
- Si el motor se usa en cargas pesadas, prevé ventilación o disipador.
- Si se necesita más par y menos velocidad, usa un reductor.
5. Ejemplos prácticos de proyectos
- Robot sobre ruedas con regulación de velocidad
- Mini taladro de banco
- Ventilador regulable
- Bomba para líquidos
- Sistema de apertura/ cierre automático (invernaderos, ventanas, etc.)
Tutorial: Cómo usar el Motor 370
Este motor DC de imanes permanentes es ideal para proyectos que requieren una gran par y alta velocidad. Útil para principiantes y makers intermedios.
Qué necesitas
- Motores 370
- Regulador de tensión 6V-12V
- Resistencia de protección (opcional)
- Cordones de protección (opcional)
Pasos
- 1. Verifica la tensión de tu fuente de alimentación. El motor funciona entre 6V-12V.
- 2. Conecta el motor a tu fuente de alimentación utilizando los cables de alimentación.
- 3. Si es necesario, conecta una resistencia de protección entre el motor y la fuente de alimentación para proteger el motor.
- 4. Conecta el motor a tu circuito electrónico o a un driver de motor.
- 5. Si tienes un driver de motor, verifica la tensión de alimentación y los pines de entrada.
- 6. Carga el siguiente código en Arduino para controlar el motor: `void setup() { pinMode(9, OUTPUT); // Cambia el pin si es necesario } void loop() { digitalWrite(9, HIGH); delay(1000); digitalWrite(9, LOW); delay(1000); }`
- 7. Conecta la fuente de alimentación y verifica que el motor funcione correctamente.
- 8. Regula la velocidad del motor variando la tensión de la fuente de alimentación.
Código de ejemplo
void setup() { pinMode(9, OUTPUT); } void loop() { digitalWrite(9, HIGH); delay(1000); digitalWrite(9, LOW); delay(1000); }Miniproyecto
Construye un robot simple que se mueve hacia adelante y atrás. Usa un motor 370 para el movimiento y un sensor ultrasonico para evitar obstáculos.
Errores comunes
- Establecer la tensión de la fuente de alimentación fuera de los límites del motor.
- Conectar el motor directamente a una alimentación de tensión elevada sin resistencia de protección.
- Omitir el uso de un motor driver.
- No verificar la compatibilidad de los pines con el motor driver.
Accesorios recomendados
- Motores driver
- Regulador de tensión
- Sensor ultrasonico
- Cordones de protección
Preguntas frecuentes
¿El motor funciona a 5V?
Verifica en el datasheet. El motor funciona en 6V-12V.
¿Puedo usar un regulador de tensión de 5V?
Verifica en el datasheet. El motor requiere 6V-12V.
¿Cuánto tiempo puede funcionar el motor sin interrupciones?
El motor puede funcionar durante horas, pero verifica la temperatura. Si supera los 60°C, reduce la tensión.
Valoraciones
No hay valoraciones aún.