 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
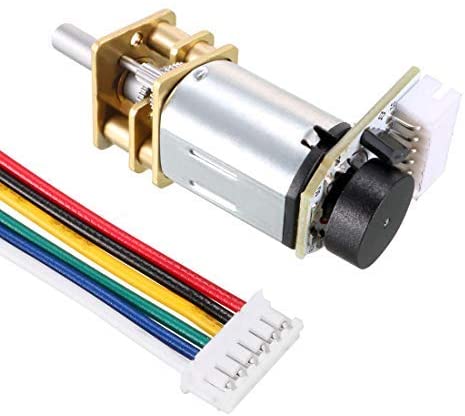
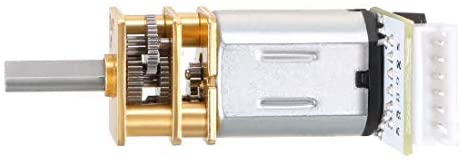
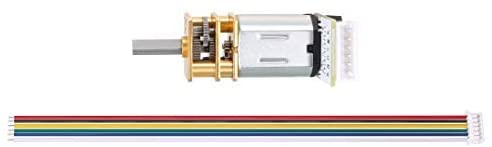
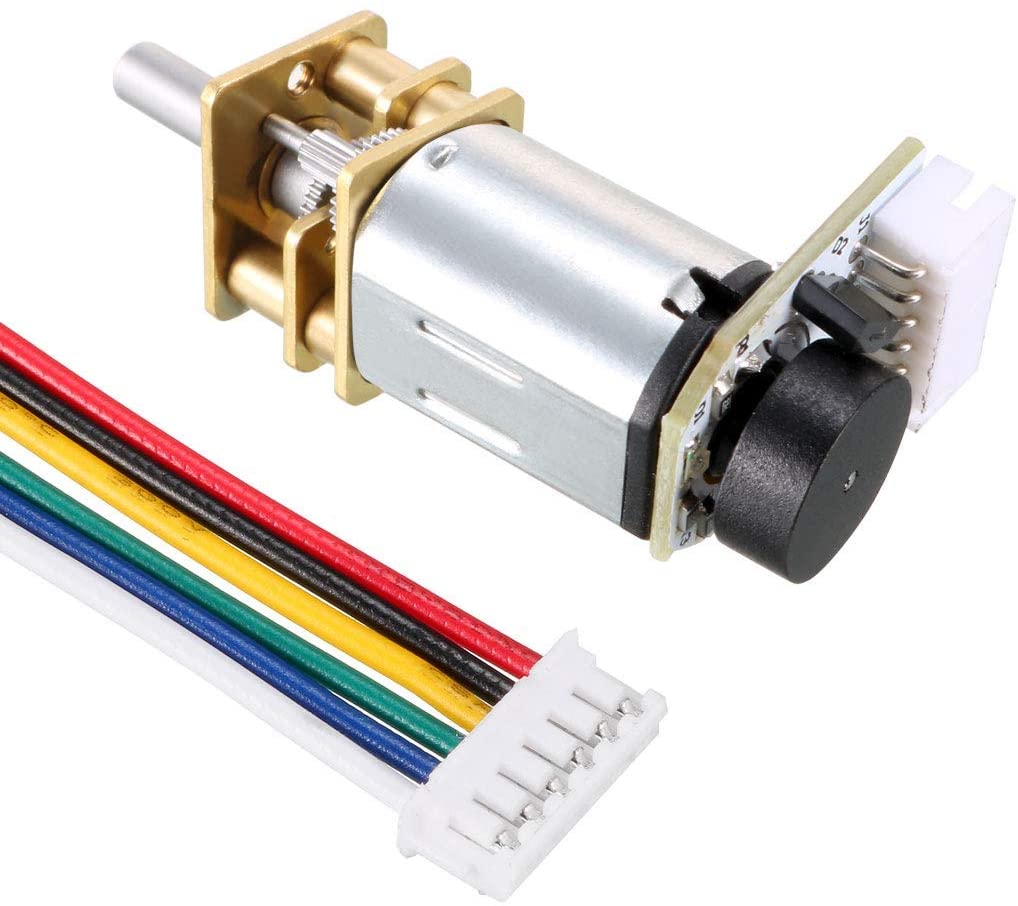
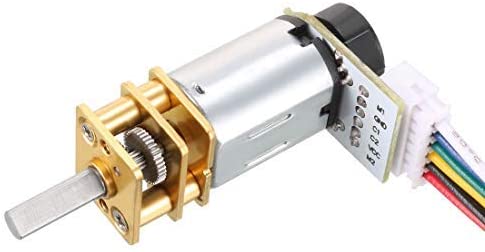
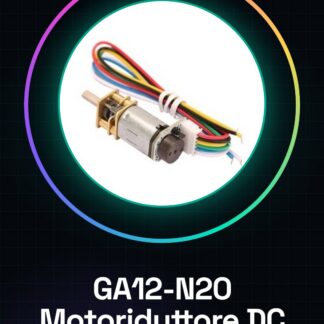
El GA12-N20 Motor Reductor DC es un componente electrónico diseñado para aplicaciones de robótica y mecatrónica que requieren un control preciso de la velocidad. Con el encoder Hall integrado, el GA12-N20 permite medir la velocidad del motor de manera precisa.
Características
- Medición de velocidad con encoder Hall
- Alimentación: 3V, 6V, 9V
- Velocidad de rotación: 15 vueltas/min, 30 vueltas/min, 50 vueltas/min, 60 vueltas/min
Para qué sirve
El GA12-N20 es ideal para proyectos de robótica que requieren un control preciso de la velocidad, como la construcción de pequeños robots sobre una base de Lego. Es compatible con Arduino y puede ser utilizado con ESP32 o ESP8266 para la implementación de funciones de control avanzado.
Tutorial: Cómo usar GA12-N20 Motor Reductor DC con Encoder Hall
El GA12-N20 Motor Reductor DC es un componente ideal para proyectos de robótica y mecatrónica que requieren un control preciso de la velocidad. Este tutorial te guiará a través de la instalación y configuración del encoder Hall para medir la velocidad del motor.
Qué necesitas
- Arduino Uno
- Cable USB
- Conexiones de prueba
- LCD o monitor serial para visualizar los datos
- Resistencias pull-up
- Sensores Hall
Pasos
- Conectar el motor GA12-N20 al circuito de prueba con los cables adecuados.
- Verificar la tensión de alimentación del motor (3V, 6V, 9V) y asegurarse de que cumpla con las especificaciones del datasheet.
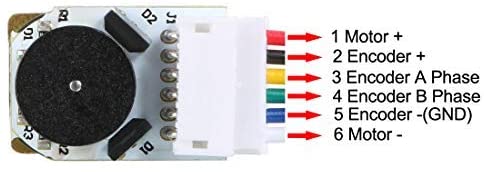
- Conectar los pines de salida del encoder Hall al microcontrolador Arduino.
- Instalar la biblioteca TimerOne en Arduino.
- Escribir un sketch Arduino para leer las señales del encoder Hall.
- Calibrar el conteo de revoluciones del motor con el conteo del encoder.
- Prueba la velocidad del motor en diferentes niveles de alimentación.
- Visualiza los datos de velocidad en el monitor serial o en un display LCD.
Código de ejemplo
void setup() {
  Serial.begin(9600);
  Timer1.initialize(1000); // Imposta il timer per un'aggiornamento ogni secondo
}

void loop() {
  // Leggi i segnali dell'encoder Hall e calcola la velocità del motore
  // Visualizza i dati di velocità sul monitor seriale
}
Miniproyecto
Construye un pequeño robot sobre una base de Lego que use el GA12-N20 para moverse. Usa el sensor Hall para medir la velocidad del motor y regular la velocidad del robot.
Errores comunes
- No verificar la tensión de alimentación correcta para el motor.
- No instalar la biblioteca TimerOne para Arduino.
- No calibrar correctamente el conteo de giros del motor.
- No probar la velocidad del motor en diferentes niveles de alimentación.
Accesorios recomendados
- Arduino Uno
- LCD 16×2
- Resistencias pull-up 10kΩ
- Conexiones de cabeza
- Sensores Hall
Preguntas frecuentes
¿Cuáles tensiones de alimentación son soportadas por el GA12-N20?
Consulta el datasheet.
¿Cómo puedo calibrar el conteo de giros del motor?
Utiliza un contador de giros o un software dedicado para medir el número de pulsos del codificador por cada giro.
¿Cuáles bibliotecas debo instalar para leer las señales del encoder Hall?
Instalar la biblioteca TimerOne en Arduino.
Valoraciones
No hay valoraciones aún.