 DE
 IT Italiano
 EN English
 ES Español
 FR Français
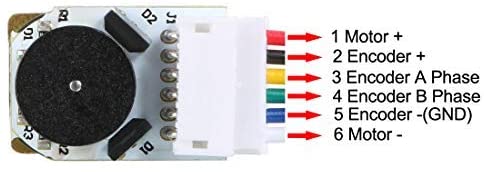
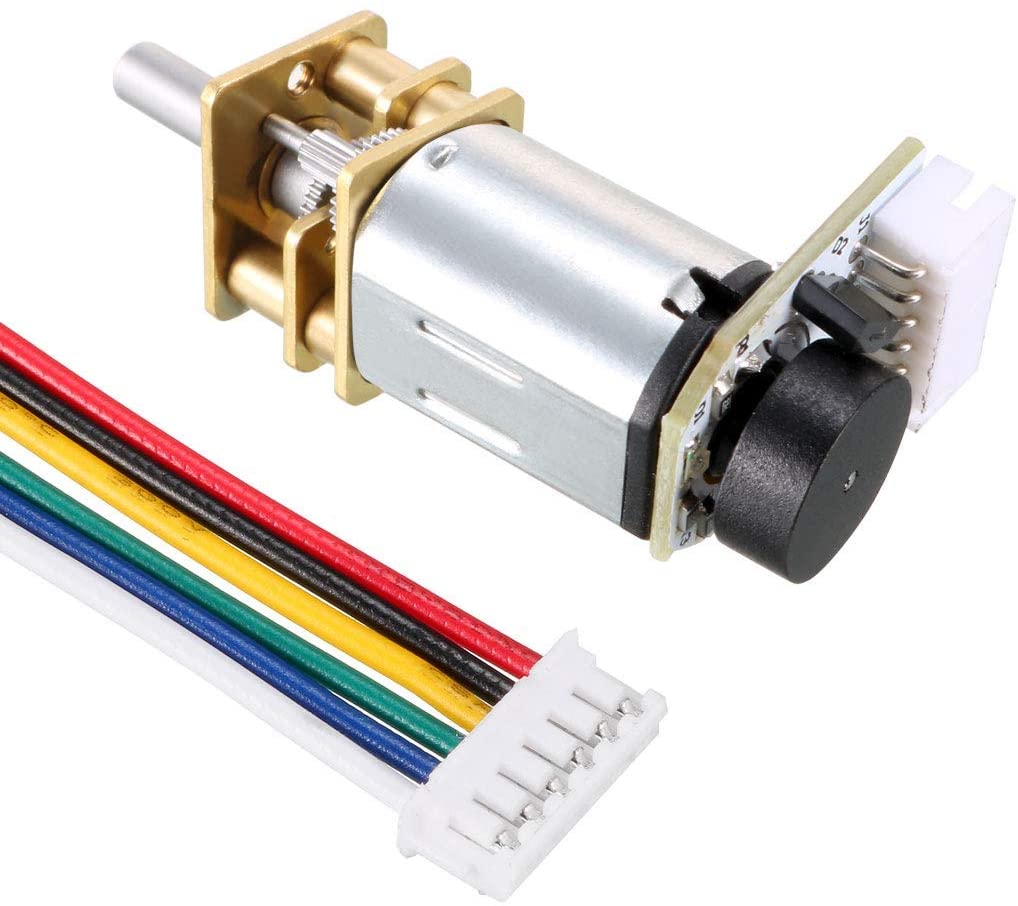
Beschreibung
Was ist das
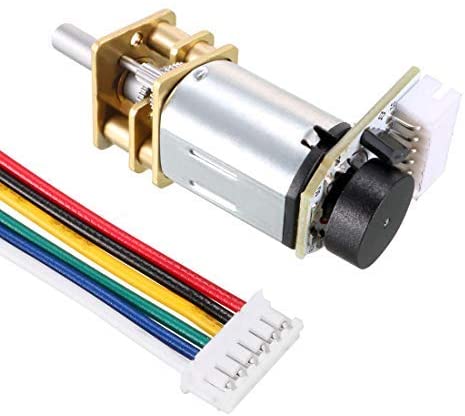
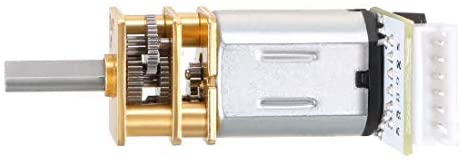
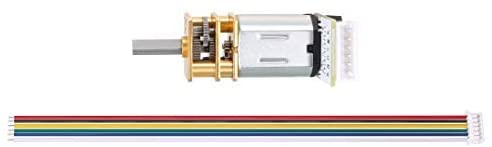
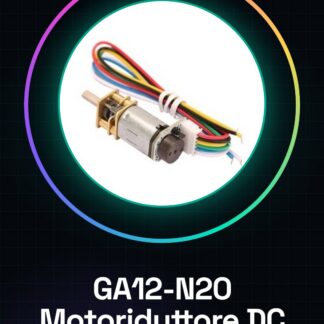
Der GA12-N20 DC-Gangreducer ist ein elektronisches Bauteil, das für Anwendungen in der Robotik und Mechatronik entwickelt wurde, die eine präzise Geschwindigkeitssteuerung erfordern. Mit dem integrierten Hall-Encoder ermöglicht das GA12-N20 eine präzise Messung der Motorgeschwindigkeit.
Eigenschaften
- Geschwindigkeitsmessung mit Hall-Encoder
- Betriebsspannung: 3V, 6V, 9V
- Drehzahl: 15 U/min, 30 U/min, 50 U/min, 60 U/min
Wofür es dient
Das GA12-N20 ist ideal für Robotik-Projekte, die eine präzise Geschwindigkeitssteuerung erfordern, wie z.B. die Herstellung kleiner Lego-Roboter. Es ist mit Arduino kompatibel und kann mit ESP32 oder ESP8266 für die Implementierung erweiterter Steuerfunktionen verwendet werden.
Tutorial: Wie man den GA12-N20 DC-Gangreducer mit Hall-Encoder verwendet
Der GA12-N20 DC-Gerät ist ein ideales Komponententeil für robotik- und mechatronik-basierte Projekte, die eine präzise Geschwindigkeitssteuerung erfordern. Dieses Tutorial führt dich durch die Installation und Konfiguration des Hall-Encoders, um die Geschwindigkeit des Motors zu messen.
Was du brauchst
- Arduino Uno
- USB-Kabel
- Kopfverbindungen
- LCD oder serieller Monitor zum Anzeigen der Daten
- Pull-up-Widerst.
- Hall-Sensoren
Schritte
- Verbinden Sie den GA12-N20-Motor mit dem Testkreis mithilfe der geeigneten Kabel.
- Überprüfen Sie die Betriebsspannung des Motors (3V, 6V, 9V) und stellen Sie sicher, dass sie den Spezifikationen des Datenblatts entspricht.
- Verbinden Sie die Ausgabeeingänge des Hall-Encoders mit dem Arduino-Mikrocontroller.
- Installieren Sie die TimerOne-Bibliothek auf Arduino.
- Schreiben Sie ein Arduino-Sketch, um die Signale des Hall-Encoders zu lesen.
- Kalibrieren Sie die Drehzahl des Motors mit dem Encoder-Zähler.
- Testen Sie die Geschwindigkeit des Motors bei verschiedenen Eingangsniveaus.
- Visualisieren Sie die Geschwindigkeitsdaten im seriellen Monitor oder auf einem LCD-Display.
Beispielcode
void setup() {
  Serial.begin(9600);
  Timer1.initialize(1000); // Imposta il timer per un'aggiornamento ogni secondo
}

void loop() {
  // Leggi i segnali dell'encoder Hall e calcola la velocità del motore
  // Visualizza i dati di velocità sul monitor seriale
}
Mini-Projekt
Bauen Sie einen kleinen Roboter auf einer Lego-Basis, der den GA12-N20 Motor verwendet, um sich zu bewegen. Verwenden Sie den Hall-Wandler, um die Geschwindigkeit des Motors zu messen und die Geschwindigkeit des Roboters zu regulieren.
Häufige Fehler
- Überprüfen Sie nicht die korrekte Versorgungsspannung für den Motor.
- Installieren Sie nicht die TimerOne-Bibliothek für Arduino.
- Kalibrieren Sie den Zähler nicht korrekt für die Anzahl der Motorumdrehungen.
- Testen Sie nicht die Geschwindigkeit des Motors bei verschiedenen Eingangsniveaus.
Empfohlenes Zubehör
- Arduino Uno
- LCD 16×2
- Widerst 10kΩ Pull-up
- Kopfverbindungen
- Hall-Fühler
Häufige Fragen
Welche Versorgungsspannungen werden vom GA12-N20 unterstützt?
Überprüfen Sie im Datenblatt.
Wie kann ich den Zähler für die Anzahl der Motorumdrehungen kalibrieren?
Verwenden Sie einen Umdrehungszähler oder ein spezielles Softwareprogramm, um die Anzahl der Impulse des Encoders pro Umdrehung zu messen.
Welche Bibliotheken muss ich installieren, um die Signale des Hall-Wandlers zu lesen?
Installieren Sie die TimerOne-Bibliothek für Arduino.
Rezensionen
Es gibt noch keine Rezensionen.