 IT
 EN English
 ES Español
 FR Français
 DE Deutsch
Descrizione
Cos’è
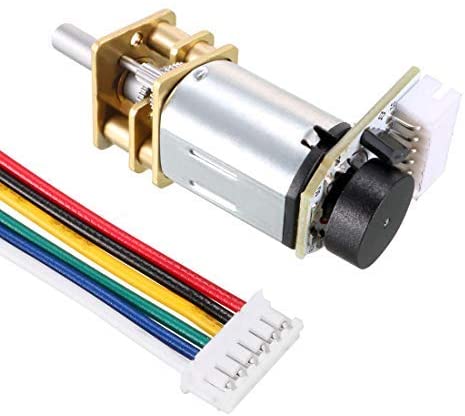
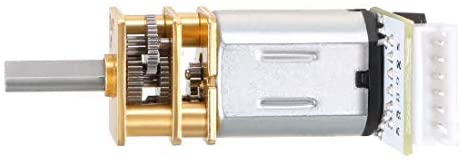
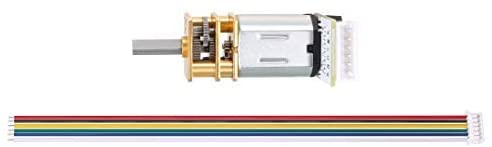
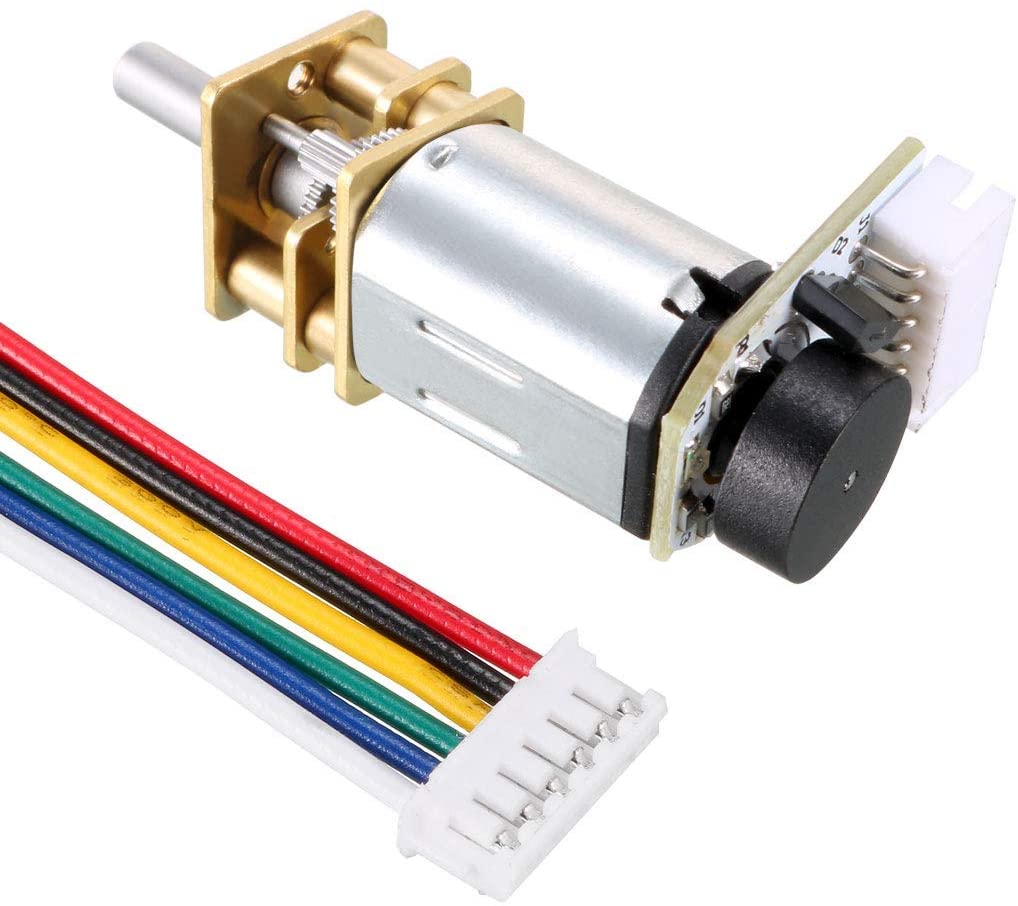
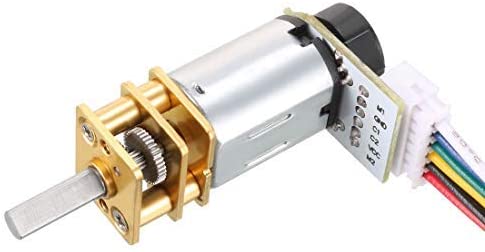
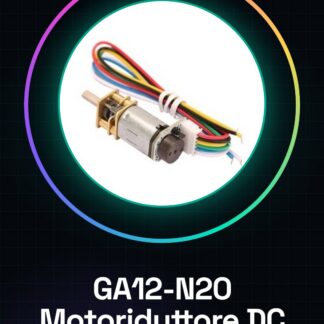
Il GA12-N20 Motoriduttore DC è un componente elettronico progettato per applicazioni di robotica e meccatronica che richiedono un controllo accurato della velocità. Con l’encoder Hall integrato, il GA12-N20 consente di misurare la velocità del motore in modo preciso.
Caratteristiche
- Misurazione della velocità con encoder Hall
- Alimentazione: 3V, 6V, 9V
- Velocità di rotazione: 15 giri/min, 30 giri/min, 50 giri/min, 60 giri/min
A cosa serve
Il GA12-N20 è ideale per progetti di robotica che richiedono un controllo preciso della velocità, come la costruzione di piccoli robot su una base di Lego. È compatibile con Arduino e può essere utilizzato con ESP32 o ESP8266 per l’implementazione di funzionalità di controllo avanzato.
Tutorial: Come usare GA12-N20 Motoriduttore DC con Encoder Hall
Il GA12-N20 Motoriduttore DC è un componente ideale per progetti di robotica e meccatronica che richiedono un controllo preciso della velocità. Questo tutorial ti guiderà attraverso l’installazione e la configurazione dell’encoder Hall per misurare la velocità del motore.
Cosa serve
- Arduino Uno
- Cavo USB
- Connessioni di testa
- LCD o monitor seriale per visualizzare i dati
- Resistenze pull-up
- Sensori Hall
Passi
- Collegare il motore GA12-N20 al circuito di test con i cavi appropriati.
- Verifica la tensione di alimentazione del motore (3V, 6V, 9V) e assicurati che sia conforme alle specifiche del datasheet.
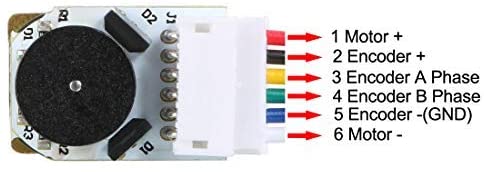
- Collegare i pin di uscita dell’encoder Hall al microcontrollore Arduino.
- Installare la libreria TimerOne su Arduino.
- Scrivere uno sketch Arduino per leggere i segnali dell’encoder Hall.
- Calibrare il conteggio dei giri del motore con il conteggio dell’encoder.
- Testare la velocità del motore a diversi livelli di alimentazione.
- Visualizzare i dati di velocità sul monitor seriale o su un display LCD.
Codice di esempio
void setup() {
  Serial.begin(9600);
  Timer1.initialize(1000); // Imposta il timer per un'aggiornamento ogni secondo
}

void loop() {
  // Leggi i segnali dell'encoder Hall e calcola la velocità del motore
  // Visualizza i dati di velocità sul monitor seriale
}
Mini-progetto
Costruisci un piccolo robot su una base di Lego che usa il GA12-N20 per muoversi. Usa l’encoder Hall per misurare la velocità del motore e regolare la velocità del robot.
Errori comuni
- Non verificare la tensione di alimentazione corretta per il motore.
- Non installare la libreria TimerOne per Arduino.
- Non calibrare correttamente il conteggio dei giri del motore.
- Non testare la velocità del motore a diversi livelli di alimentazione.
Accessori consigliati
- Arduino Uno
- LCD 16×2
- Resistenze pull-up 10kΩ
- Connessioni di testa
- Sensori Hall
Domande frequenti
Quali tensioni di alimentazione sono supportate dal GA12-N20?
Verifica sul datasheet.
Come posso calibrare il conteggio dei giri del motore?
Utilizza un contatore di giri o un software dedicato per misurare il numero di impulsi dell’encoder per ogni giro.
Quali librerie devo installare per leggere i segnali dell’encoder Hall?
Installare la libreria TimerOne su Arduino.
Recensioni
Ancora non ci sono recensioni.