 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
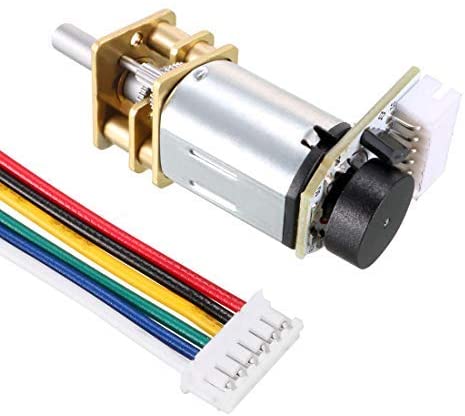
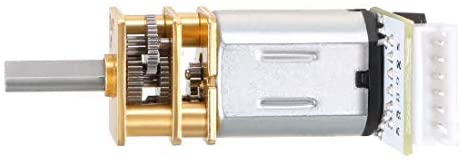
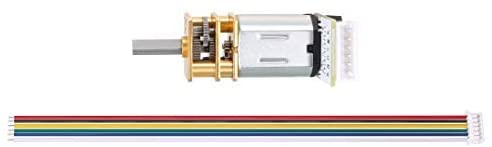
Description
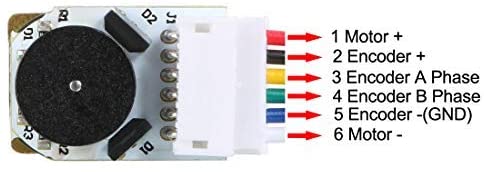
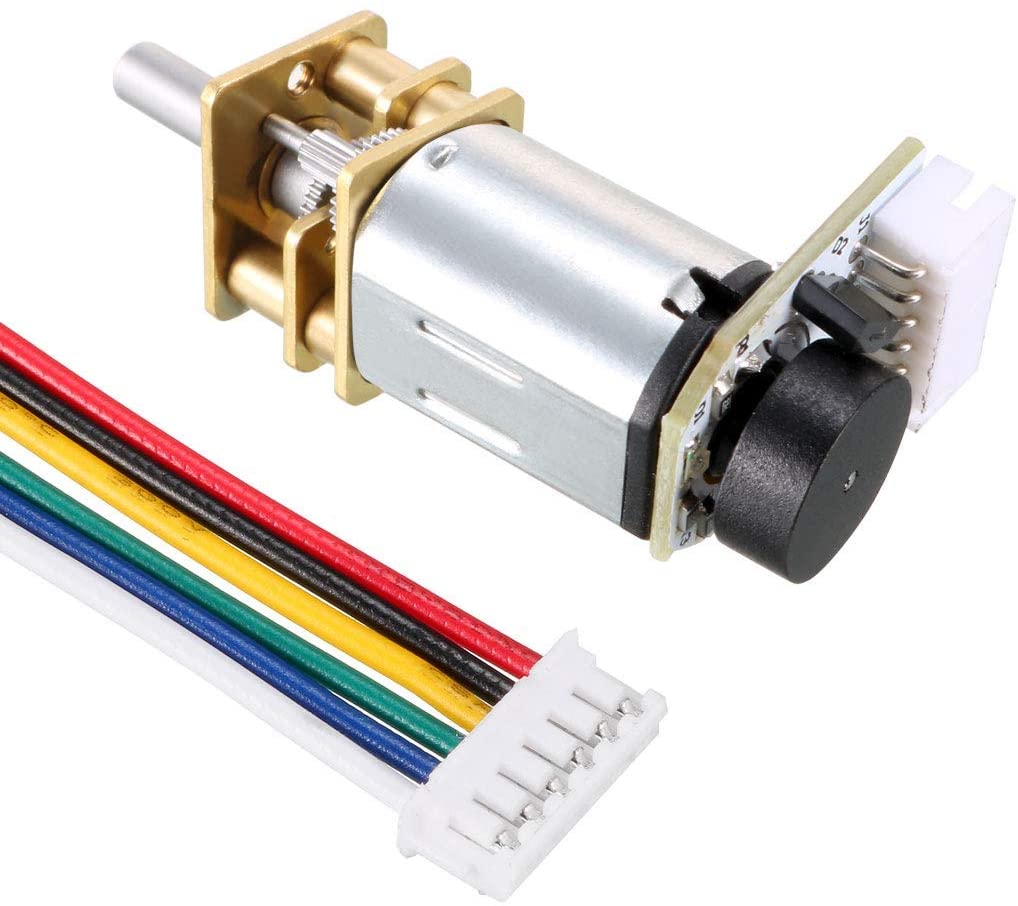
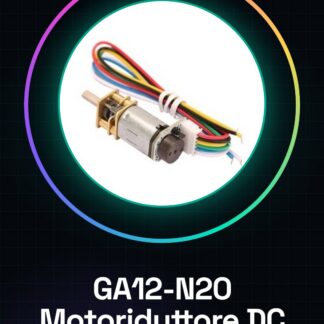
Cos’è Le GA12-N20 Réducteur de vitesse DC est un composant électronique conçu pour des applications de robotique et de mécatronique nécessitant un contrôle précis de la vitesse. Avec l’encodeur Hall intégré, le GA12-N20 permet de mesurer la vitesse du moteur de manière précise. Caractéristiques Mesure de vitesse avec encodeur Hall Alimentation : 3V, 6V, 9V Vitesse de rotation : 15 tours/min, 30 tours/min, 50 tours/min, 60 tours/min A quoi sert-il Le GA12-N20 est idéal pour des projets de robotique nécessitant un contrôle précis de la vitesse, tels que la construction de petits robots sur une base de Lego. Il est compatible avec Arduino et peut être utilisé avec ESP32 ou ESP8266 pour l’implémentation de fonctionnalités de contrôle avancées. Tutoriel : Comment utiliser le GA12-N20 Réducteur de vitesse DC avec Encodeur Hall Le GA12-N20 Réducteur de vitesse DC est un composant idéal pour des projets de robotique et de mécatronique nécessitant un contrôle précis de la vitesse. Ce tutoriel vous guide à travers l’installation et la configuration de l’encodeur Hall pour mesurer la vitesse du moteur. Ce qu’il vous faut Arduino Uno Câble USB Connexion tête LCD ou moniteur série pour afficher les données Résistances pull-up Capteurs Hall Étapes Connecter le moteur GA12-N20 au circuit de test avec les câbles appropriés. Vérifier la tension d’alimentation du moteur (3V, 6V, 9V) et vous assurer qu’elle est conforme aux spécifications du datasheet. Connecter les broches de sortie de l’encodeur Hall au microcontrôleur Arduino. Installer la bibliothèque TimerOne sur Arduino. Écrire un sketch Arduino pour lire les signaux de l’encodeur Hall. Calibrer le comptage des tours du moteur avec le comptage de l’encodeur. Tester la vitesse du moteur à différents niveaux d’alimentation. Afficher les données de vitesse sur le moniteur série ou sur un afficheur LCD. Exemple de code void setup() { Serial.begin(9600); Timer1.initialize(1000); // Définir le timer pour une mise à jour toutes les secondes } void loop() { // Lire les signaux de l’encodeur Hall et calculer la vitesse du moteur // Afficher les données de vitesse sur le moniteur série } Mini-projet Construire un petit robot sur une base de Lego qui utilise le GA12-N20 pour se déplacer. Utiliser l’encodeur Hall pour mesurer la vitesse du moteur et régler la vitesse du robot. Erreurs courantes Ne pas vérifier la tension d’alimentation correcte pour le moteur. Ne pas installer la bibliothèque TimerOne pour Arduino. Ne pas calibrer correctement le comptage des tours du moteur. Ne pas tester la vitesse du moteur à différents niveaux d’alimentation. Accessoires recommandés Arduino Uno LCD 16×2 Résistances pull-up 10kΩ Connexion tête Capteurs Hall Questions fréquentes Quelles tensions d’alimentation sont supportées par le GA12-N20? Vérifiez le datasheet. Comment puis-je calibrer le comptage des tours du moteur? Utilisez un compteur de tours ou un logiciel dédié pour mesurer le nombre d’impulsions de l’encodeur par tour. Quelles bibliothèques dois-je installer pour lire les signaux de l’encodeur Hall? Installez la bibliothèque TimerOne sur Arduino.
Avis
Il n’y a pas encore d’avis.