 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
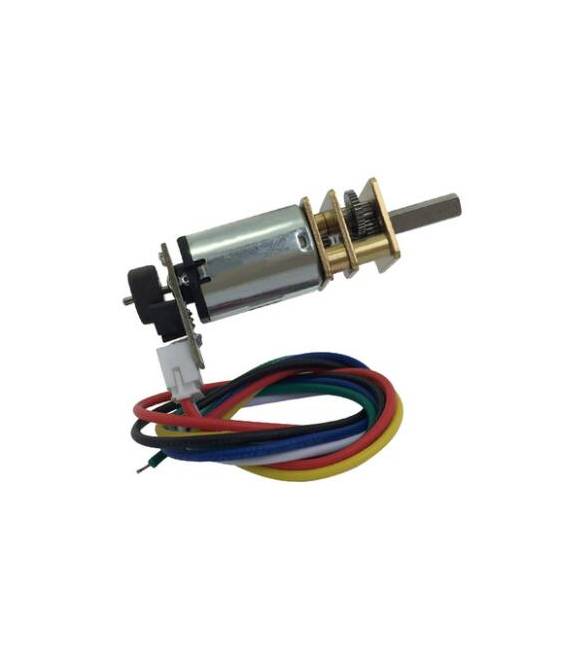
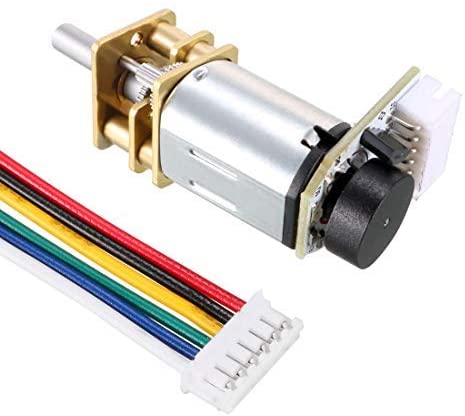
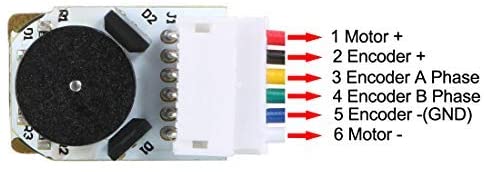
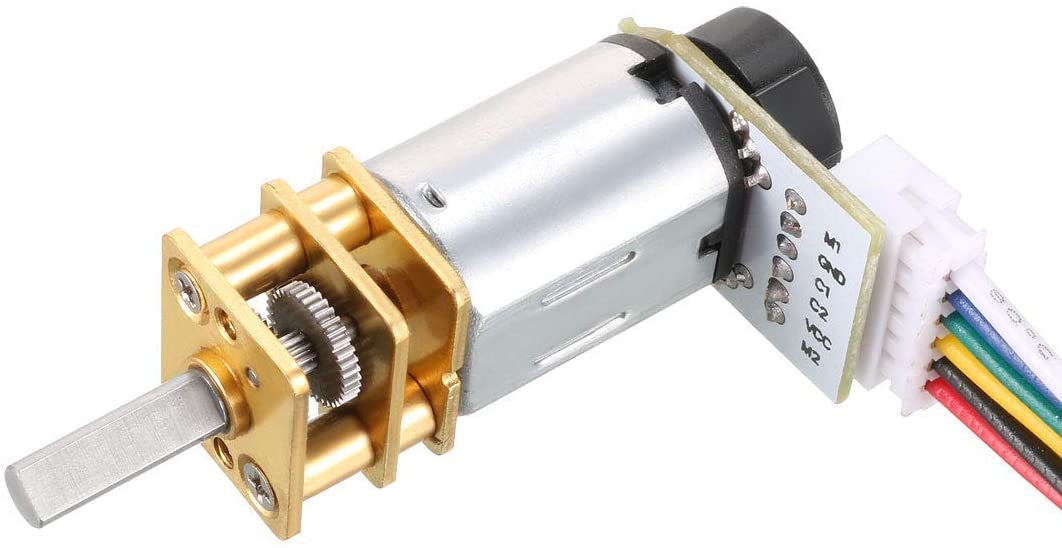
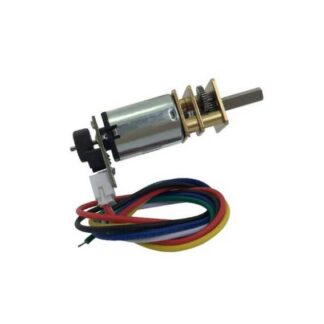
El motor reductor micro-metal con codificador 6V 150 giros/min 100:1 es un componente electrónico que combina un motor con un reductor de velocidad y un codificador. El reductor permite obtener una velocidad de rotación inferior respecto al motor, mientras que el codificador proporciona una señal digital que indica la posición y la rotación del motor.
Características
- Tensión de alimentación: 6V
- Velocidad de rotación: 150 giros/min
- Relación de reducción: 100:1
- Materiales: metal
Para qué sirve
Este motor reductor es ideal para proyectos de robótica, dispositivos de precisión y prototipos mecánicos que requieren un control preciso de la posición y la velocidad. Puede ser utilizado para accionar ruedas, brazos robóticos u otros componentes mecánicos. La compatibilidad con Arduino y ESP se verifica en el datasheet.
Tutorial: Cómo usar Motor reductor micro-metal con codificador 6V 150 giros/min 100:1
El motor reductor micro-metal con encoder es ideal para proyectos que requieren precisión y control detallado, como robótica, dispositivos de precisión y prototipos mecánicos. Es adecuado para makers principiantes e intermedios que desean explorar el control de motores.
Qué necesitas
- Arduino
- Conexiones
- Software de programación
- Baterías o fuente de alimentación
- Sensores adicionales (opcionales)
- Impresión 3D para prototipos (opcionales)
Pasos
- Conectar el motor reductor a la fuente de alimentación (6V)
- Conectar el motor reductor al Arduino usando los conectores adecuados
- Configurar el software para leer las señales del encoder
- Escribir un sketch Arduino para controlar el motor
- Probar el motor con diferentes comandos de velocidad y dirección
- Verificar que el encoder funcione correctamente
- Optimizar el sketch para mejorar la precisión
- Diseñar un prototipo mecánico para el motor
Código de ejemplo
void setup() {
  // Configura i pin del motoriduttore
}

void loop() {
  // Controlla il motore con comandi di velocità e direzione
}
Miniproyecto
Proyecto básico: Construye un pequeño robot que se mueve según los comandos del codificador. Usa el reductor de motor para guiar el robot y el codificador para controlar su posición.
Errores comunes
- Conexión incorrecta entre Arduino y el reductor de motor
- Configuraciones de software incorrectas para el codificador
- Alimentación insuficiente para el motor
- Problemas de sincronización entre el motor y el codificador
Accesorios recomendados
- Conexiones para Arduino
- Baterías o fuente de alimentación para Arduino
- Impresión 3D para prototipos
- Sensores de posición
Preguntas frecuentes
¿Cómo puedo controlar la velocidad del motor?
Modifica el sketch para ajustar los comandos de velocidad.
¿Cuál es la diferencia entre codificador y potenciómetro?
El codificador proporciona información precisa sobre la posición y la velocidad del motor, mientras que el potenciómetro ajusta la resistencia eléctrica.
Valoraciones
No hay valoraciones aún.