 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
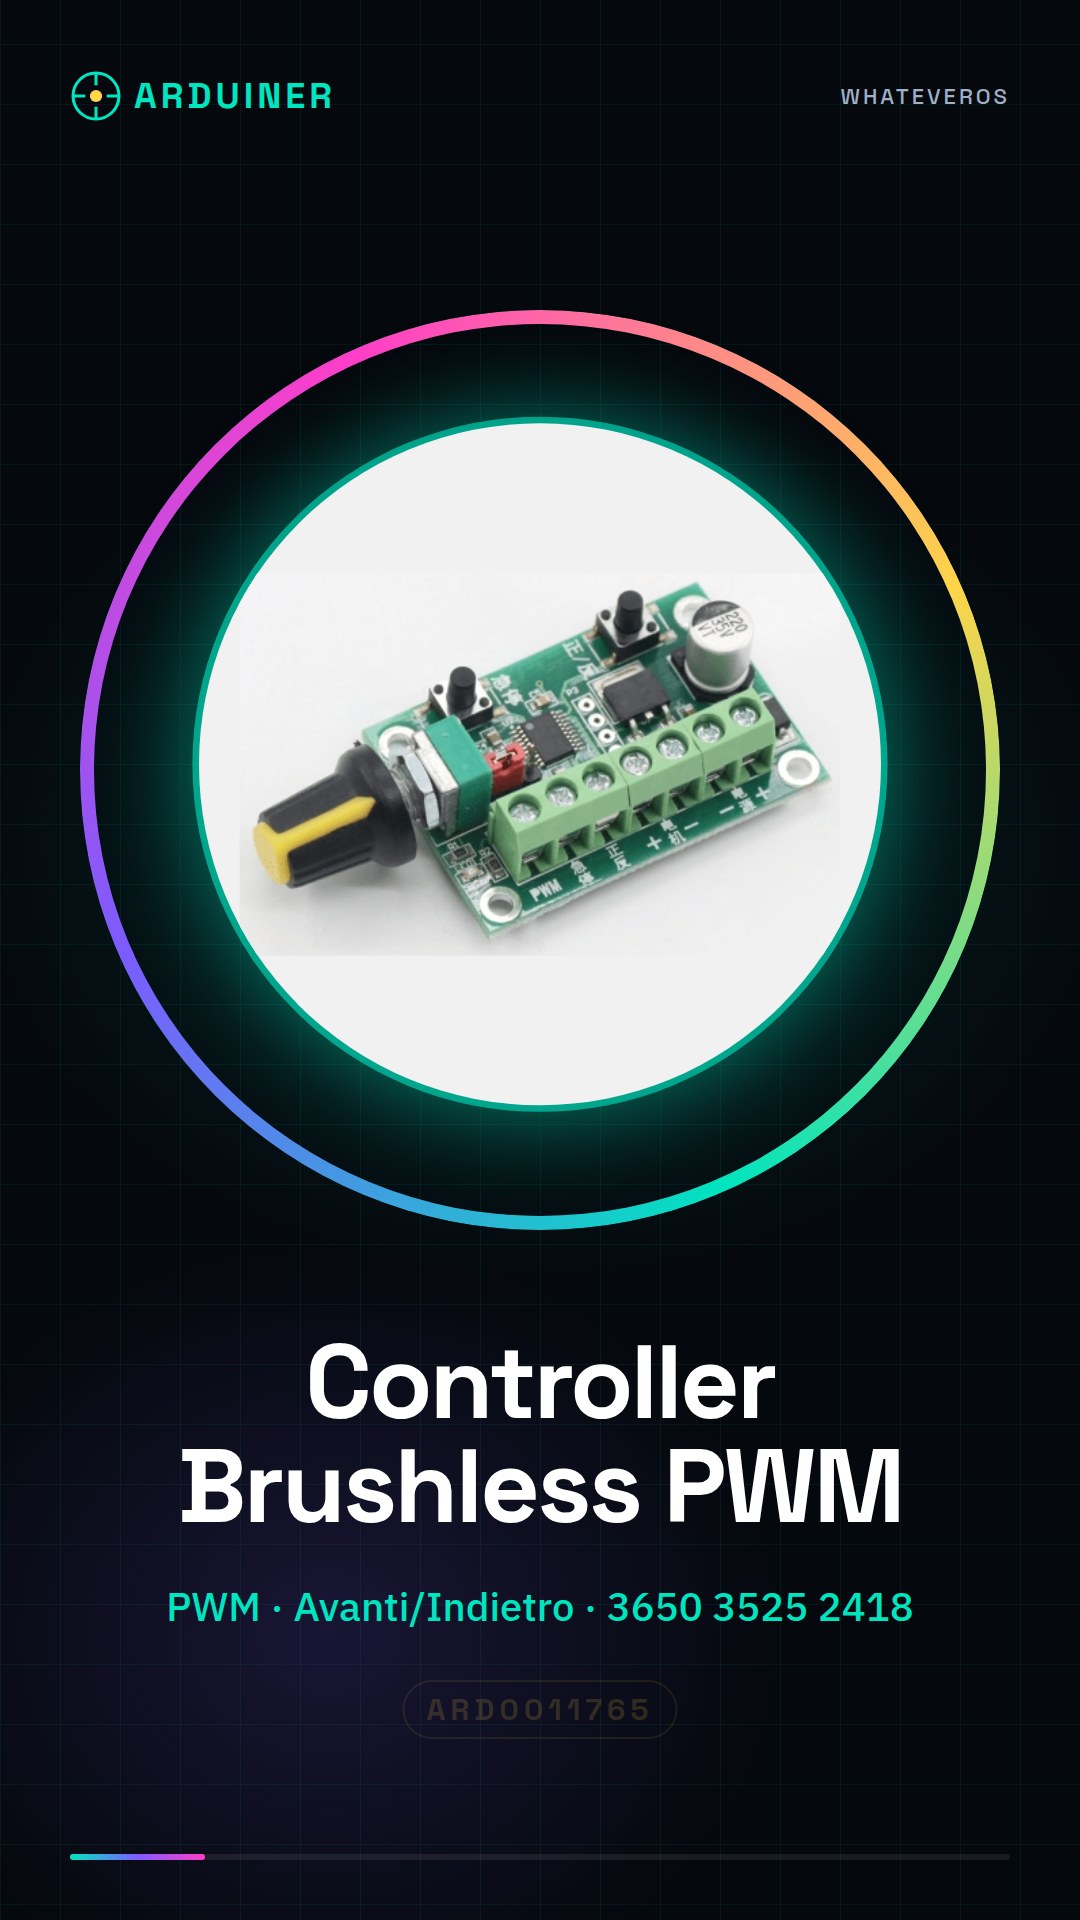
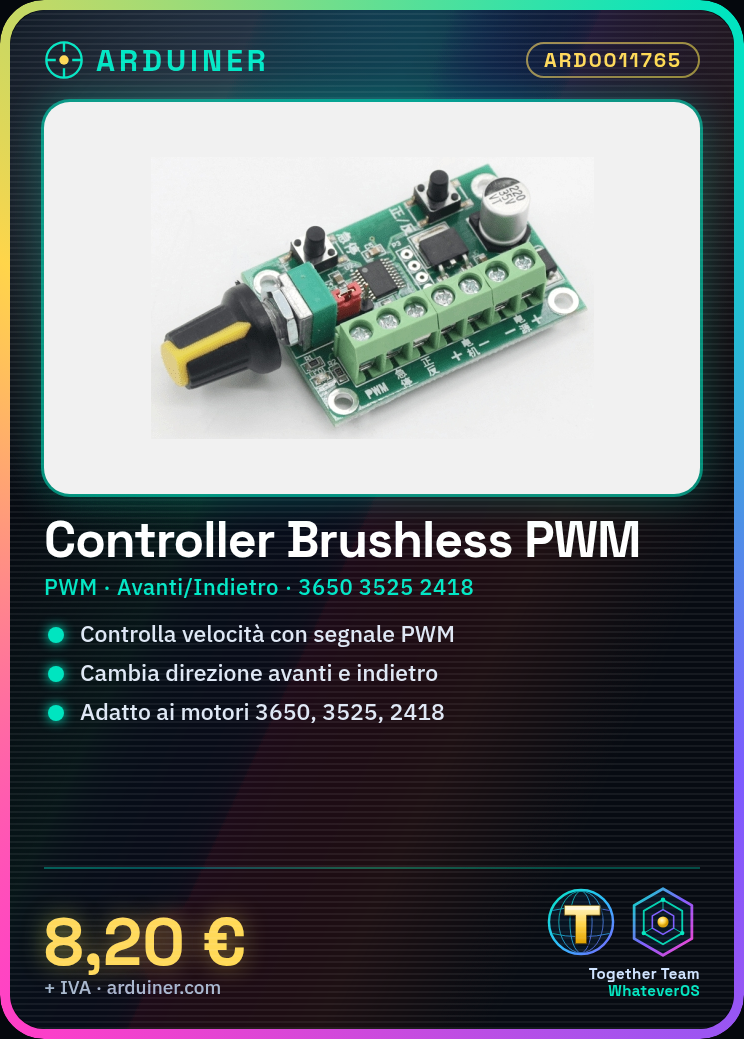
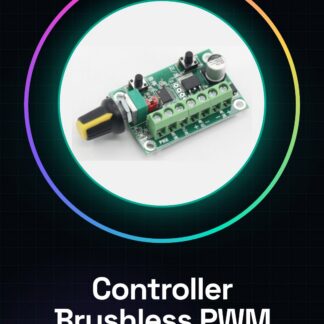
El controlador de motor sin escobillas ARD0011765 es un componente electrónico diseñado para manejar motores sin escobillas, como los tipos 3650, 3525, 2418 y 2430. Este dispositivo ofrece la posibilidad de regular el funcionamiento de los motores mediante un señal PWM (Pulse Width Modulation) y es capaz de manejar tanto la marcha hacia adelante como hacia atrás.
Características
- Manejo de motores 3650, 13525, 2418 y 2430
- Regulación PWM para el control del motor
- Marcha hacia adelante y hacia atrás
Para qué sirve
Este controlador es ideal para proyectos de robótica, modelos aéreos RC y otros sistemas que requieren la gestión de motores sin escobillas. Puedes usarlo para crear pequeños rovers guiados por Arduino en configuración diferencial.
Tutorial: Cómo usar el Controlador de Motor Sin Escobillas
El controlador de motor sin escobillas es fundamental para manejar motores sin escobillas en diversos proyectos, como aviones RC o robots. Este tutorial te guiará paso a paso en el uso de este componente.
Qué necesitas
- Arduino Uno
- Motores sin escobillas 3650/3525/2418/2430
- Batería LiPo
Pasos
- Conecta el motor sin escobillas al controlador utilizando los conectores especificados en el datasheet.
- Conecta la batería LiPo al controlador, verificando la compatibilidad de voltaje.
- Conecta el controlador de motor a una interfaz PWM del Arduino Uno.
- Descarga e instala el sketch Arduino proporcionado para controlar el motor.
- Verifica las especificaciones del datasheet para establecer los límites de corriente y potencia.
- Prueba la rotación hacia adelante y hacia atrás del motor mediante el control PWM del Arduino.
- Regula la velocidad y la dirección del motor según las necesidades de tu proyecto.
Código de ejemplo
void setup() {
  pinMode(PWM_PIN, OUTPUT);
}

void loop() {
  analogWrite(PWM_PIN, value); // 'value' da regolare per variare velocità
}
Miniproyecto
Crea un pequeño rover RC guiado a través de Arduino y el controlador de motor sin escobillas. Configura dos motores en configuración diferencial.
Errores comunes
- No verificar la compatibilidad de voltaje entre la batería y el motor.
- Establecer límites de corriente demasiado bajos, causando daño al motor o controlador.
- Omitir la conexión tierra (GND) entre Arduino, controlador y motor.
Accesorios recomendados
- Batería LiPo 3S 2200mAh
- Motores sin escobillas 3525 14Poles
- Arduino Uno R3
Preguntas frecuentes
¿Cuál es la diferencia entre los diferentes modelos de motores?
Los números representan las características del motor, verifica el datasheet para detalles específicos.
¿Puedo usar este controlador con otros tipos de motores?
Revisa el datasheet para la compatibilidad y las especificaciones de los conectores.
Valoraciones
No hay valoraciones aún.