 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
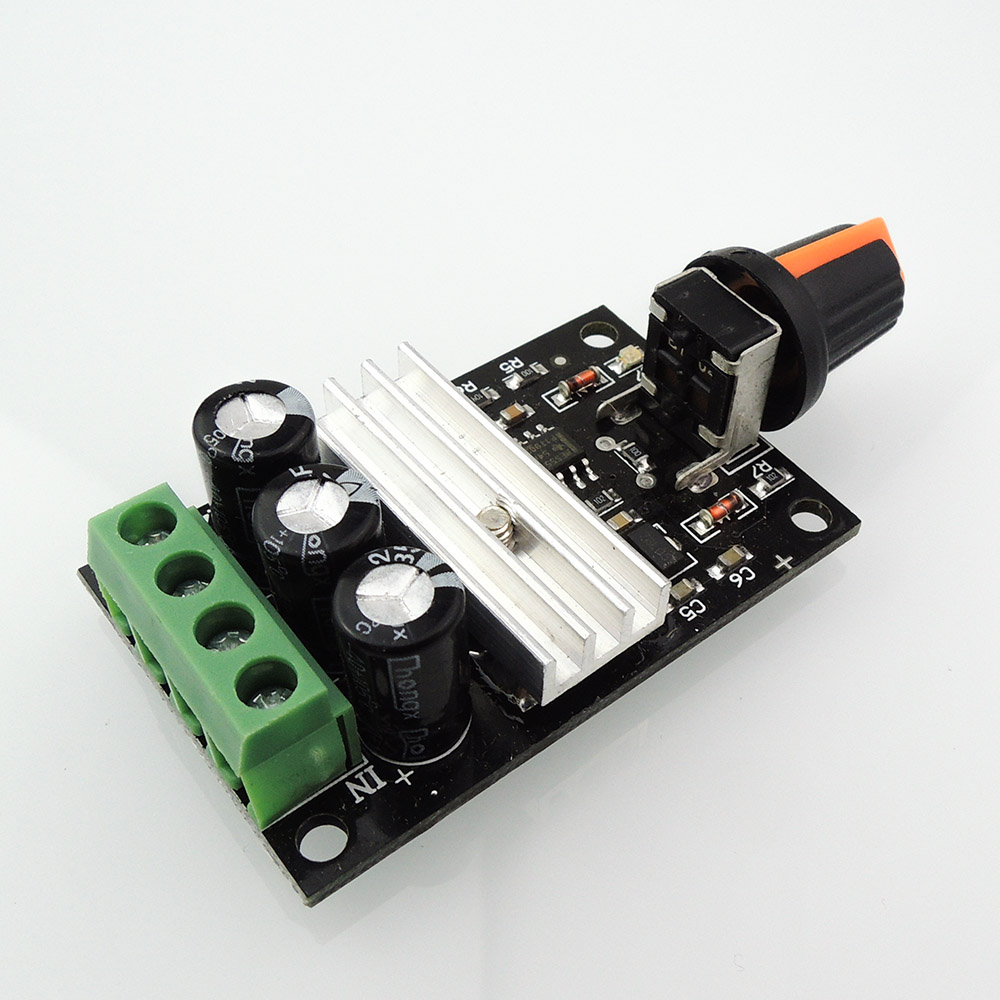
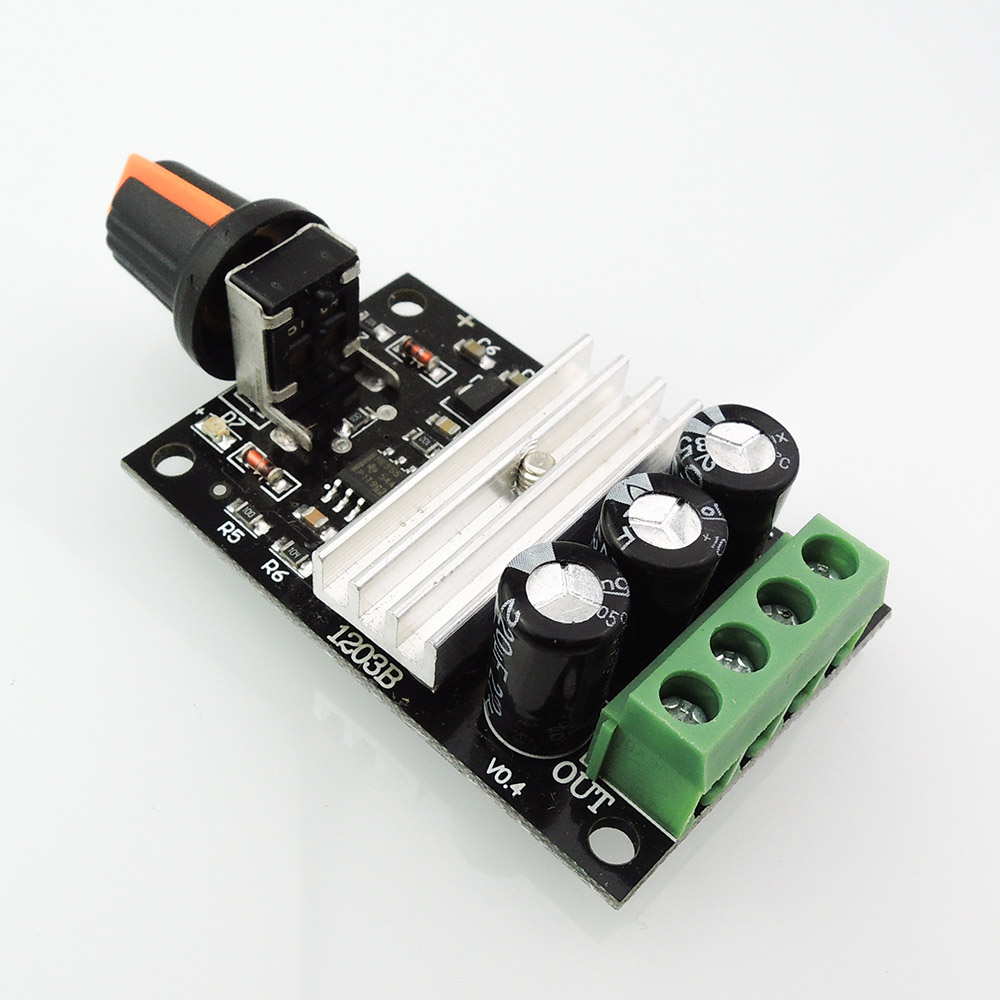
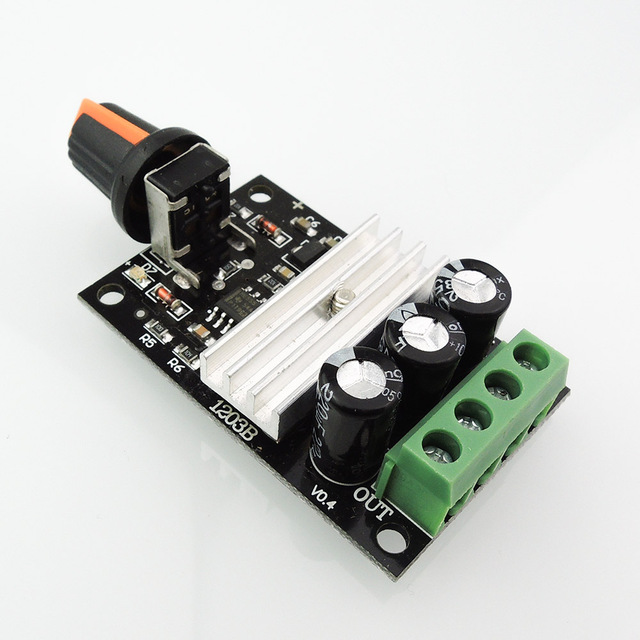
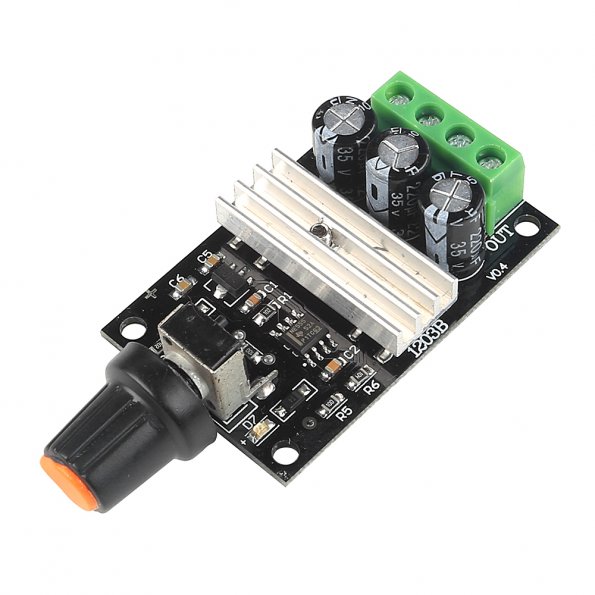
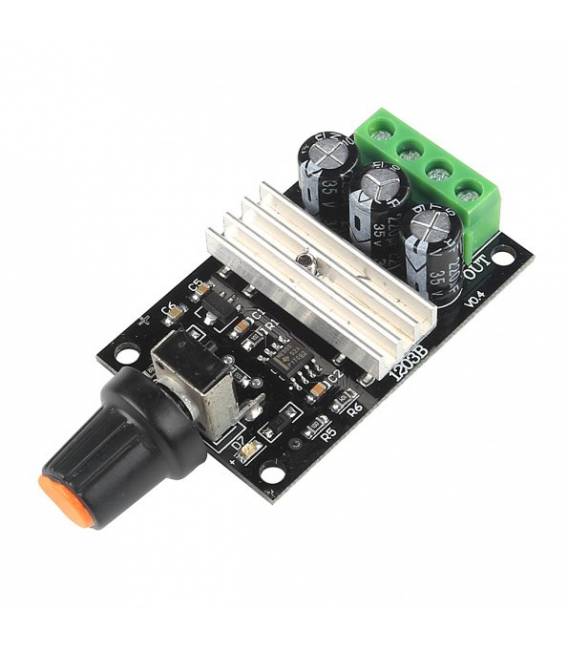
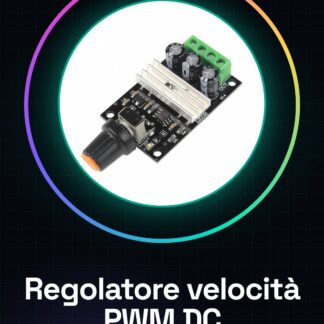
El regulador de velocidad PWM DC es un componente utilizado para controlar la potencia eléctrica proporcionada a motores DC, permitiendo regular su velocidad. Este dispositivo es esencial en proyectos que requieren un control preciso de la velocidad de los motores.
Características
- Variables de alimentación: 6V a 28V
- Corriente máxima: 3A
- Idealmente adecuado para proyectos Arduino
Para qué sirve
Este regulador PWM DC es ideal para aplicaciones como robótica, modelos radiocontrolados o cualquier otro proyecto que requiera un control preciso de la velocidad de los motores. Puede ser utilizado con Arduino para gestionar las velocidades de las ruedas en un robot terrestre.
Tutorial: Cómo usar Regulador de Velocidad de Motores PWM DC
El regulador de velocidad de motores PWM DC es un componente esencial para controlar la potencia y la velocidad de los motores DC de bajo a medio carga. Ideal para proyectos como robótica, modelos de radiocontrol o cualquier aplicación que requiera un control preciso de la velocidad.
Qué necesitas
- Arduino Uno
- Conexiones Jumper
- Motores DC (6-28V)
- Batería
Pasos
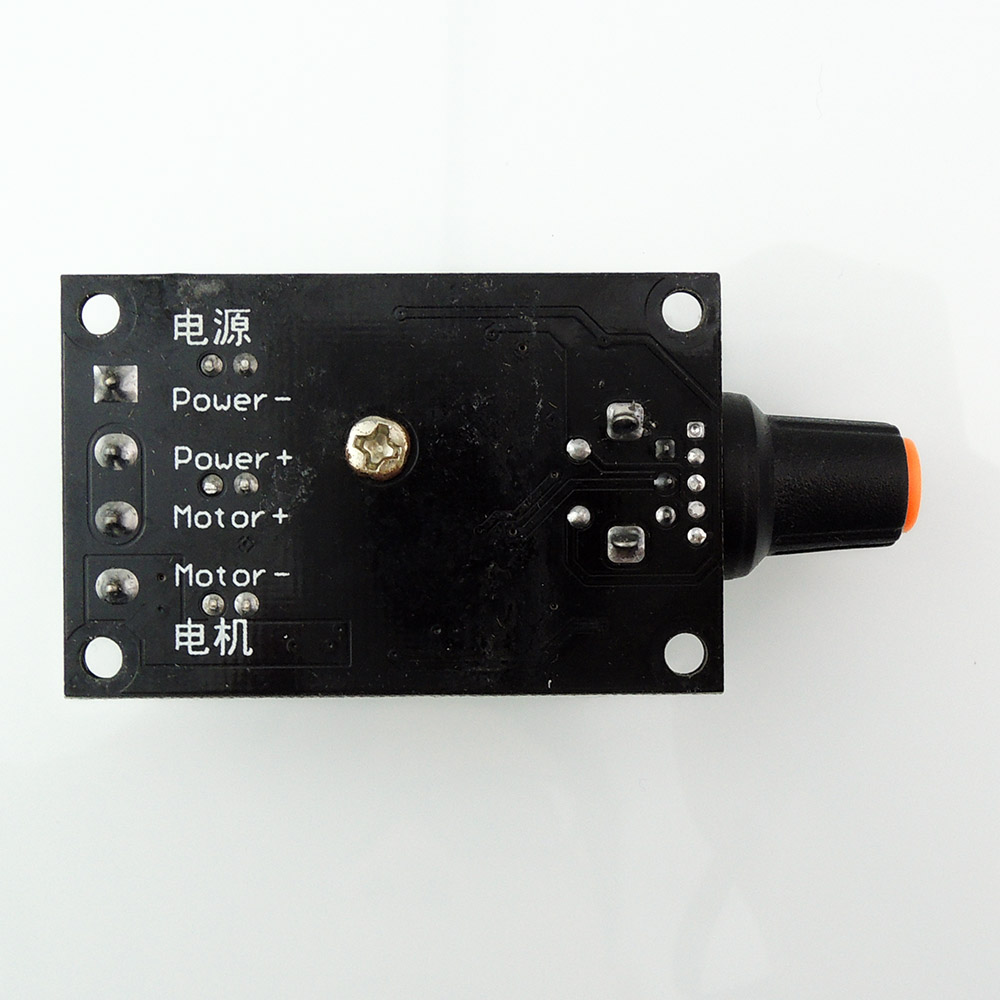
- Conectar la tensión de alimentación del motor a los pines V+ y GND en el regulador.
- Conectar el pin PWM del Arduino al pin SIGNAL del regulador.
- Verifica que la alimentación sea conforme a las especificaciones del motor (consulta el datasheet).
- Escribir un sketch Arduino para enviar una señal PWM al regulador.
- Cargar el sketch en Arduino y probar la velocidad del motor con diferentes valores de ciclo de trabajo.
- Ajustar el valor PWM en función de las necesidades del proyecto.
Código de ejemplo
void setup() {
pinMode(9, OUTPUT);
}

void loop() {
analogWrite(9, 150); // Regola la velocità del motore
}
Miniproyecto
Crea un robot de tierra simple que puede ser controlado mediante el señal PWM del Arduino. Utiliza dos motores DC y este regulador para gestionar las velocidades de las ruedas.
Errores comunes
- Utilizar una tensión de alimentación superior a la tolerancia del motor o del regulador.
- No verificar la polarización correcta de los conectores.
- Usar un ciclo de trabajo PWM demasiado alto que podría dañar el motor.
- Omitir el uso de condensadores para filtrado y estabilidad.
Accesorios recomendados
- Conexiones Jumper
- Motores DC (6-28V)
- Batería compatible con la tensión del motor
- Condensador cerámico para filtrado
Preguntas frecuentes
¿Por qué mi motor no se enciende?
Verifica que la alimentación sea correcta y que la señal PWM se envíe correctamente desde el Arduino.
¿Cómo puedo regular la velocidad del motor?
Modifica el valor de ciclo de trabajo en el comando analogWrite() para variar la velocidad del motor.
Valoraciones
No hay valoraciones aún.