 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
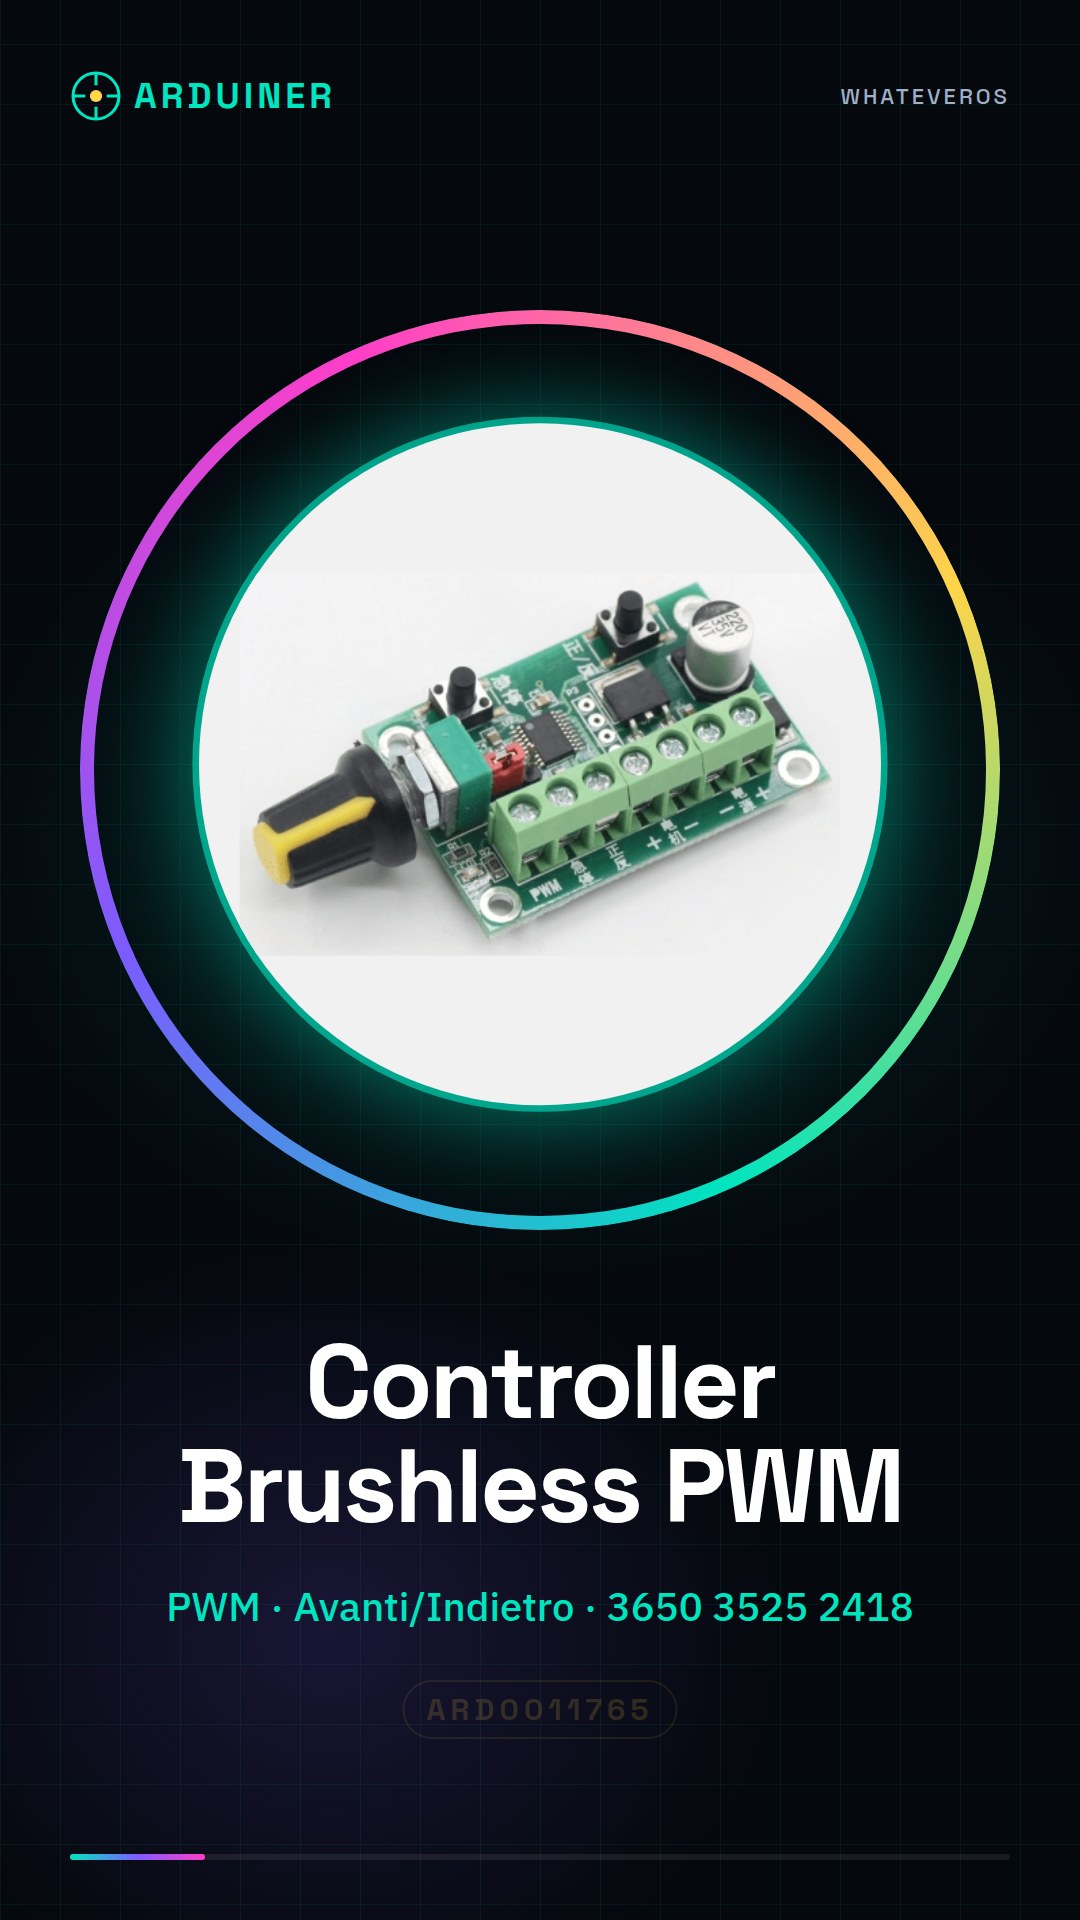
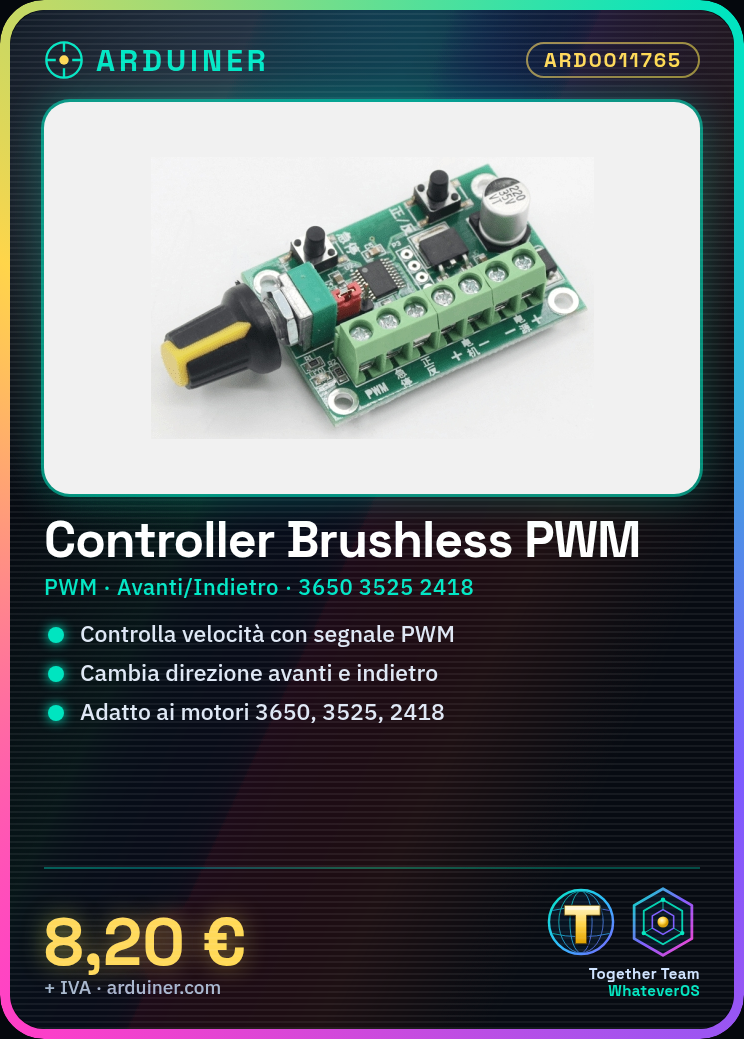
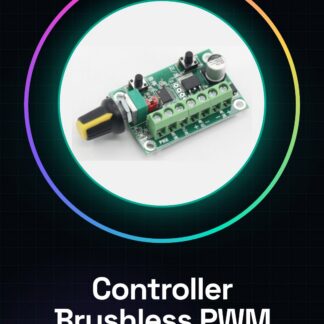
Qu’est-ce que le contrôleur de moteur sans brosse ARD0011765 ? Le contrôleur de moteur sans brosse ARD0011765 est un composant électronique conçu pour piloter des moteurs sans brosse, tels que les types 3650, 3525, 2418 et 2430. Ce dispositif permet de régler le fonctionnement des moteurs via un signal PWM (Pulse Width Modulation) et est capable de gérer à la fois la commutation avant et arrière. Caractéristiques Pilotage de moteurs 3650, 3525, 2418 et 2430 Régulation PWM pour le contrôle du moteur Commutation avant et arrière À quoi sert ce contrôleur ? Ce contrôleur est idéal pour des projets de robotique, avions RC et autres systèmes nécessitant la gestion de moteurs sans brosse. Vous pouvez l’utiliser pour créer des petits rovers pilotés par Arduino en configuration différentielle. Tutoriel : Comment utiliser le contrôleur de moteur sans brosse Le contrôleur de moteur sans brosse est essentiel pour piloter des moteurs sans brosse dans divers projets, tels que avions RC ou robots. Ce tutoriel vous guide étape par étape dans l’utilisation de ce composant. Ce qu’il vous faut Arduino Uno Moteur sans brosse 3650/3525/2418/2430 Batterie LiPo Étapes Connectez le moteur sans brosse au contrôleur en utilisant les connecteurs spécifiés dans le datasheet. Connectez la batterie LiPo au contrôleur, en vérifiant la compatibilité de tension. Connectez le contrôleur de moteur à une interface PWM de l’Arduino Uno. Téléchargez et chargez le sketch Arduino fourni pour contrôler le moteur. Vérifiez les spécifications du datasheet pour définir les limites de courant et de puissance. Testez la rotation avant et arrière du moteur via le contrôle PWM de l’Arduino. Régulez la vitesse et la direction du moteur en fonction des besoins du projet. Exemple de code void setup() { pinMode(PWM_PIN, OUTPUT); } void loop() { analogWrite(PWM_PIN, value); // ‘value’ à régler pour varier la vitesse } Mini-projet Créez un petit rover RC piloté par Arduino et le contrôleur de moteur sans brosse. Configurez deux moteurs en configuration différentielle. Erreurs communes Ne pas vérifier la compatibilité de tension entre la batterie et le moteur. Définir les limites de courant trop bas, causant des dommages au moteur ou au contrôleur. Omettre la connexion GND (Terre) entre Arduino, contrôleur et moteur. Accessoires recommandés Batterie LiPo 3S 2200mAh Moteur sans brosse 3525 14Poles Arduino Uno R3 Questions fréquentes Quelle est la différence entre les différents modèles de moteurs ? Les numéros représentent les caractéristiques du moteur, vérifiez le datasheet pour des détails spécifiques. Puis-je utiliser ce contrôleur avec d’autres types de moteurs ? Vérifiez le datasheet pour la compatibilité et les spécifications des connecteurs.
Avis
Il n’y a pas encore d’avis.