
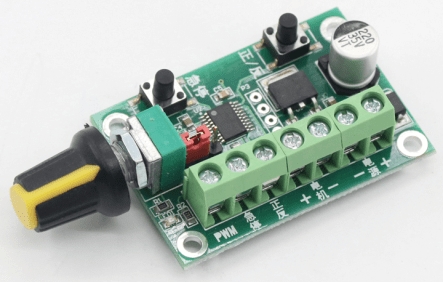
Controller motore brushless / regolatore PWM / commutazione avanti e indietro 3650 3525 2418 2430 motore
Il prezzo originale era: 11,32 €.8,20 €Il prezzo attuale è: 8,20 €. Escluso IVA
Il nostro controller motore brushless ARD0011765 è perfetto per pilotare motori 3650, 3525, 2418 e 2430. Ottimo per progetti elettronici e robotica.
1 disponibili (ordinabile)
Descrizione
Cos’è
Il controller motore brushless ARD0011765 è un componente elettronico progettato per pilotare motori senza spazzole, come quelli di tipo 3650, 3525, 2418 e 2430. Questo dispositivo offre la possibilità di regolare il funzionamento dei motori tramite un segnale PWM (Pulse Width Modulation) ed è in grado di gestire sia la commutazione avanti che indietro.
Caratteristiche
- Pilotaggio di motori 3650, 13525, 2418 e 2430
- Regolazione PWM per il controllo del motore
- Commutazione avanti e indietro
A cosa serve
Questo controller è ideale per progetti di robotica, modelli aerei RC e altri sistemi che richiedono la gestione di motori brushless. Puoi utilizzarlo per creare piccoli rover guidati tramite Arduino in configurazione differenziale.
Tutorial: Come usare Controller Motore Brushless
Il controller motore brushless è fondamentale per pilotare motori senza spazzole in vari progetti, come modelli aerei RC o robot. Questo tutorial ti guiderà passo dopo passo nell’uso di questo componente.
Cosa serve
- Arduino Uno
- Motore Brushless 3650/3525/2418/2430
- Batteria LiPo
Passi
- Collega il motore brushless al controller utilizzando i connettori specificati nel datasheet.
- Connetti la batteria LiPo al controller, verificando la compatibilità di tensione.
- Collega il controller motore a un’interfaccia PWM dell’Arduino Uno.
- Scarica e carica lo sketch Arduino fornito per controllare il motore.
- Verifica le specifiche del datasheet per impostare i limiti di corrente e potenza.
- Testa la rotazione avanti e indietro del motore tramite il controllo PWM dell’Arduino.
- Regola la velocità e la direzione del motore in base alle esigenze del progetto.
Codice di esempio
void setup() {
  pinMode(PWM_PIN, OUTPUT);
}

void loop() {
  analogWrite(PWM_PIN, value); // 'value' da regolare per variare velocità
}
Mini-progetto
Crea un piccolo rover RC guidato tramite Arduino e il controller motore brushless. Imposta due motori in configurazione differenziale.
Errori comuni
- Non verificare la compatibilità di tensione tra batteria e motore.
- Impostare i limiti corrente troppo bassi, causando danneggiamento del motore o controller.
- Omettere il collegamento terra (GND) tra Arduino, controller e motore.
Accessori consigliati
- Batteria LiPo 3S 2200mAh
- Motore Brushless 3525 14Poles
- Arduino Uno R3
Domande frequenti
Qual è la differenza tra i vari modelli di motori?
I numeri rappresentano le caratteristiche del motore, verifica sul datasheet per dettagli specifici.
Posso usare questo controller con altri tipi di motori?
Controlla il datasheet per la compatibilità e le specifiche dei connettori.
Prodotti correlati
-
In offerta!
2 Pezzi Slot Scheda SD Connettore socket per PCB
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
2 Pezzi Slot Connettori Per SD Card Per PCB
Il prezzo originale era: 2,24 €.1,72 €Il prezzo attuale è: 1,72 €. Escluso IVA Aggiungi al carrello -
In offerta!
ESP8266 ESP-05 Remote Porta Seriale WIFI Ricetrasmittente Wireless Modulo
Il prezzo originale era: 7,80 €.5,65 €Il prezzo attuale è: 5,65 €. Escluso IVA Aggiungi al carrello -
In offerta!
Modulo 5V timer temporizzatore allarme con buzzer
Il prezzo originale era: 11,11 €.8,05 €Il prezzo attuale è: 8,05 €. Escluso IVA Aggiungi al carrello