 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
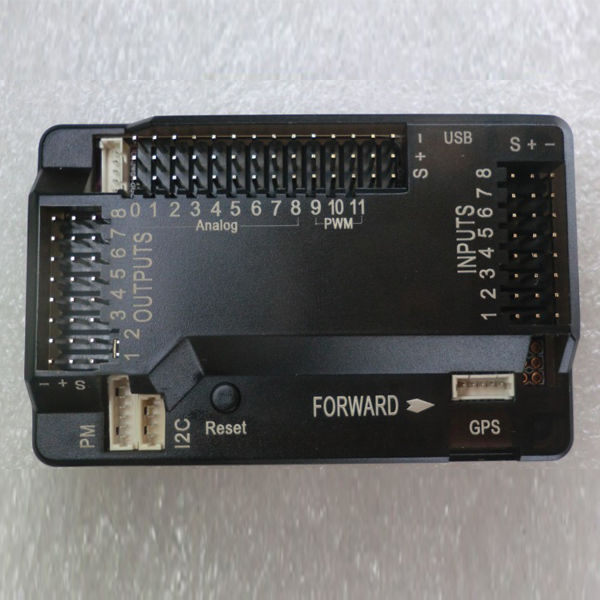
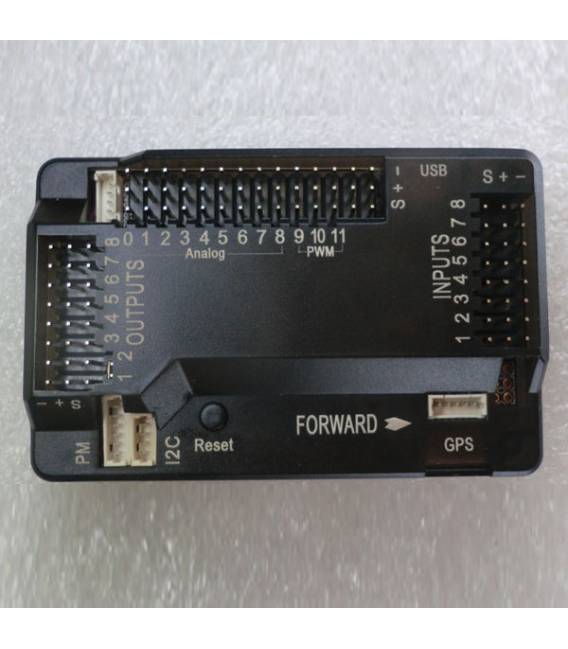
Descripción
Qué es
El ARDUPILOT MEGA APM2.52 APM Flight Controller Board es un controlador de vuelo para drones y aeromodelos. Ofrece funciones avanzadas para un control preciso y pilotaje autónomo.
Características
- Diseño especial para ARDUPILOT MEGA APM2.52 APM Flight Controller Board
- SKU: ARD002148
- Precio: 73,9 €
- Categorías: Aeromodelismo, Drones
Para qué sirve
El ARDUPILOT MEGA APM2.52 es ideal para constructores de drones que desean un sistema de vuelo estable y preciso. Puede ser utilizado para construir un drone cuádruplero autónomo en 30 minutos siguiendo las instrucciones proporcionadas.
Tutorial: Cómo usar ARDUPILOT MEGA APM2.52
El ARDUPILOT MEGA APM2.52 es un controlador de vuelo para drones y aeromodelos que ofrece funciones avanzadas como el control de roll, pitch y yaw. Ideal para constructores de drones que desean un sistema de vuelo estable y preciso.
Qué necesitas
- Arduino Mega 2560
- Sensores IMU (Inertial Measurement Unit)
- Batería LiPo
- Motores de propulsión
- Hélice
- Marco del dron
Pasos
- Verifica la compatibilidad hardware entre el APM2.52 y tu marco.
- Instalar los controladores necesarios para conectar el Arduino Mega 2560 a la computadora.
- Descargar la configuración básica del firmware APM (verifica el datasheet para las especificaciones actuales).
- Conectar físicamente el controlador de vuelo al Arduino Mega 2560 siguiendo los diagramas eléctricos proporcionados.
- Configurar el APM2.52 a través de la consola Mission Planner (descarga del sitio web oficial).
- Calibrar los sensores IMU para garantizar un vuelo estable y preciso.
- Probar el sistema de control del dron con pruebas de tierra cortas.
- Una vez verificada la eficacia del sistema, proceder al vuelo en el aire.
Miniproyecto
Construye un dron cuadricóptero autónomo en 30 minutos utilizando el controlador APM2.52 y siguiendo las instrucciones proporcionadas.
Errores comunes
- No calibrar correctamente los sensores IMU antes del vuelo.
- Usar baterías LiPo de baja calidad que pueden comprometer la seguridad del dron.
- Omitir la instalación de los controladores necesarios para conectarse al ordenador.
- No probar el sistema de control en tierra antes del vuelo.
Accesorios recomendados
- Sensores IMU compatibles
- Helices y motores de propulsión
- Marco robusto para el dron
- Batería LiPo de alta densidad energética
Preguntas frecuentes
¿Cómo puedo optimizar la estabilidad de mi dron?
Calibra cuidadosamente los sensores IMU y asegúrate de que el peso esté equilibrado en el marco.
¿Cuál es la diferencia entre APM2.52 y versiones anteriores?
La versión 2.52 incluye mejoras de seguridad y precisión, consulta el datasheet para detalles específicos.
Valoraciones
No hay valoraciones aún.