 FR
 IT Italiano
 EN English
 ES Español
 DE Deutsch
Description
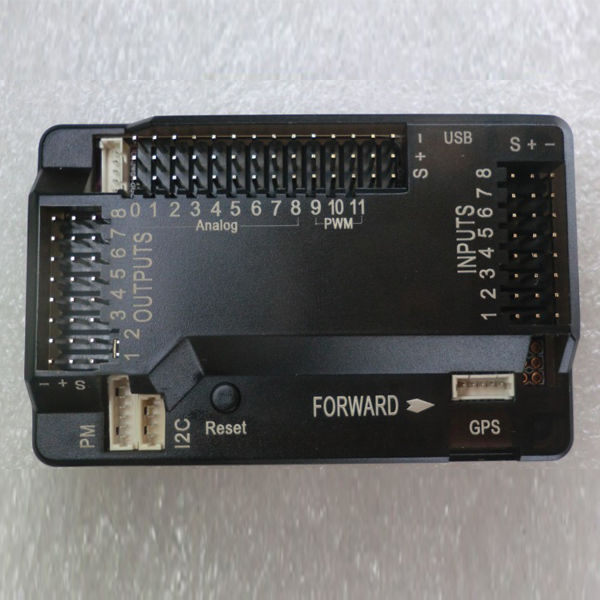
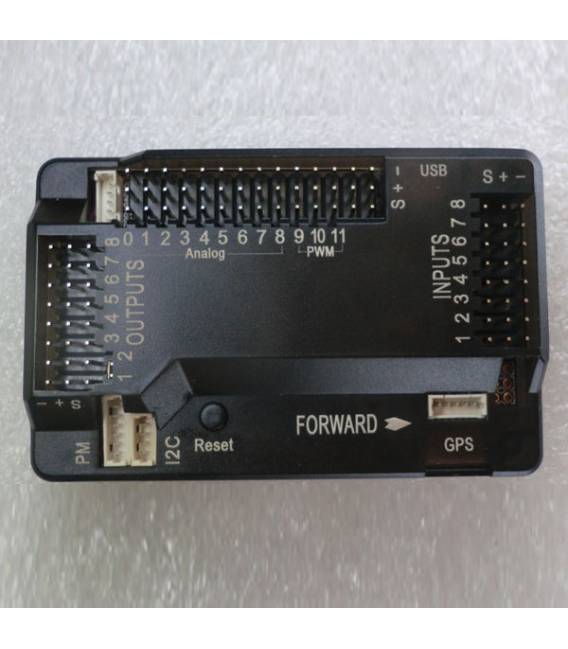
Qu’est-ce que le contrôleur de vol ARDUPILOT MEGA APM2.52 ? Le contrôleur de vol ARDUPILOT MEGA APM2.52 est conçu pour les drones et les modèles d’avion. Il offre des fonctionnalités avancées pour un pilotage précis et autonome. Caractéristiques Conçu spécialement pour le contrôleur de vol ARDUPILOT MEGA APM2.52. Référence : ARD002148 Catégories : Aéromodélisme, Drones À quoi sert-il ? Le contrôleur de vol ARDUPILOT MEGA APM2.52 est idéal pour les constructeurs de drones qui souhaitent un système de vol stable et précis. Il peut être utilisé pour construire un drone quadricoptère autonome en 30 minutes en suivant les instructions fournies. Tutoriel : Comment utiliser le contrôleur de vol ARDUPILOT MEGA APM2.52 Le contrôleur de vol ARDUPILOT MEGA APM2.52 est conçu pour les drones et les modèles d’avion et offre des fonctionnalités avancées telles que le contrôle du roulis, de la tangage et de la traction. Idéal pour les constructeurs de drones qui souhaitent un système de vol stable et précis. Ce dont vous avez besoin Arduino Mega 2560 Capteurs IMU (Unité de Mesure Inertielle) Batterie LiPo Moteur de propulsion Élément de cadre du drone Étapes Vérifiez la compatibilité matérielle entre l’APM2.52 et votre cadre. Installez les pilotes nécessaires pour connecter l’Arduino Mega 2560 à l’ordinateur. Téléchargez la configuration de base du firmware APM (consultez le datasheet pour les spécifications actuelles). Connectez physiquement le contrôleur de vol à l’Arduino Mega 2560 en suivant les diagrammes électriques fournis. Configurez l’APM2.52 via la console Mission Planner (téléchargez depuis le site officiel). Calibre les capteurs IMU pour garantir un vol stable et précis. Testez le système de contrôle du drone avec des essais de sol courts. Une fois la fiabilité du système vérifiée, procédez au vol en air. Mini-projet Construisez un drone quadricoptère autonome en 30 minutes en utilisant le contrôleur APM2.52 et en suivant les instructions fournies. Erreurs courantes Ne calibre pas correctement les capteurs IMU avant le vol. Utilisez des batteries LiPo de qualité inférieure qui peuvent compromettre la sécurité du drone. Omettez l’installation des pilotes nécessaires pour se connecter à l’ordinateur. Ne testez pas le système de contrôle sur le sol avant le vol. Accessoires recommandés Capteurs IMU compatibles Éléments de propulsion et moteurs Élément de cadre du drone robuste Batterie LiPo à haute densité énergétique Questions fréquentes Comment puis-je optimiser la stabilité de mon drone ? Calibrez soigneusement les capteurs IMU et assurez-vous que le poids est équilibré sur le cadre. Quelle est la différence entre APM2.52 et les versions précédentes ? La version 2.52 inclut des améliorations de sécurité et de précision, consultez le datasheet pour des détails spécifiques.
Avis
Il n’y a pas encore d’avis.