 DE
 IT Italiano
 EN English
 ES Español
 FR Français
Beschreibung
Was ist das
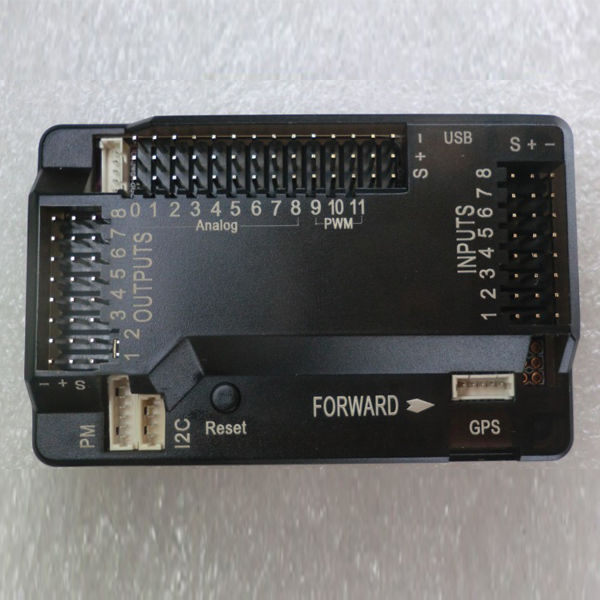
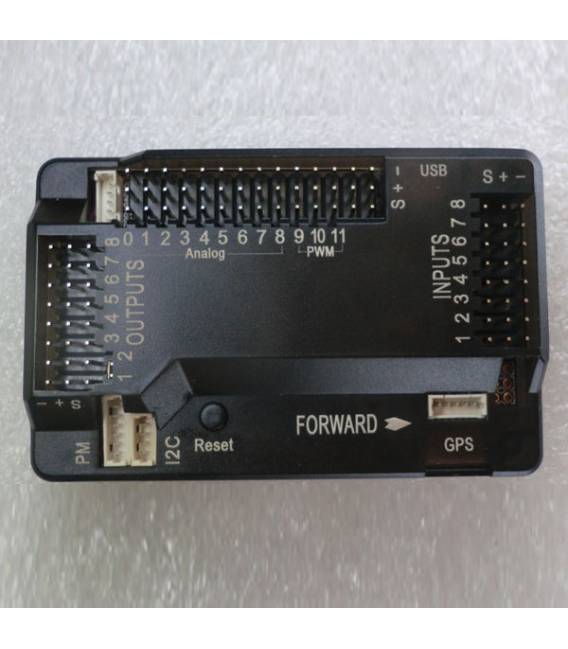
Der ARDUPILOT MEGA APM2.52 APM Flight Controller Board ist ein Flugcontroller für Drohnen und Modellflugzeuge. Er bietet erweiterte Funktionen für präzise Steuerung und autonomen Flugbetrieb.
Eigenschaften
- Spezielles Design für ARDUPILOT MEGA APM2.52 APM Flight Controller Board
- SKU: ARD002148
- Preis: 73,9 €
- Kategorien: Modellflug, Drohnen
Wofür es dient
Das ARDUPILOT MEGA APM2.52 ist ideal für Drohnenbauer, die ein stabiles und präzises Flugsystem benötigen. Es kann in 30 Minuten zum Bau eines autonomen Quadrokopters verwendet werden, indem man die bereitgestellten Anleitungen folgt.
Tutorial: Wie man ARDUPILOT MEGA APM2.52 verwendet
Das ARDUPILOT MEGA APM2.52 ist ein Flugcontroller für Drohnen und Modellflugzeuge, der erweiterte Funktionen wie Roll-, Pitch- und Yaw-Steuerung bietet. Ideal für Drohnenbauer, die ein stabiles und präzises Flugsystem benötigen.
Was du brauchst
- Arduino Mega 2560
- IMU-Sensoren (Inertial Measurement Unit)
- LiPo-Batterie
- Antriebsmotor
- Propeller
- Drone-Gehäuse
Schritte
- Überprüfen Sie die Hardware-Kompatibilität zwischen dem APM2.52 und Ihrem Gehäuse.
- Installieren Sie die notwendigen Treiber, um den Arduino Mega 2560 mit dem Computer zu verbinden.
- Laden Sie die grundlegende Firmware-Konfiguration für das APM (prüfen Sie den Datenblatt für aktuelle Spezifikationen) herunter.
- Verbinden Sie den Flugcontroller physisch mit dem Arduino Mega 2560 gemäß den elektrischen Schemata, die bereitgestellt wurden.
- Konfigurieren Sie den APM2.52 über die Mission Planner-Konsole (Download vom offiziellen Website).
- Kalibrieren Sie die IMU-Sensoren, um einen stabilen und präzisen Flug zu gewährleisten.
- Testen Sie das Flugsteuerungssystem des Drones mit kurzen Bodentests.
- Nachdem Sie die Effektivität des Systems überprüft haben, beginnen Sie mit dem Flug in der Luft.
Mini-Projekt
Bauen Sie einen autonomen Quadrokopter-Drone in 30 Minuten mit dem APM2.52-Controller und folgen Sie den bereitgestellten Anweisungen.
Häufige Fehler
- Kalibrieren Sie die IMU-Sensoren nicht korrekt vor dem Flug.
- Verwenden Sie billige LiPo-Batterien, die die Sicherheit des Drohnenfluges gefährden können.
- Überspringen Sie die Installation der notwendigen Treiber, um den Computer zu verbinden.
- Testen Sie das Steuerungssystem nicht auf dem Boden, bevor Sie fliegen.
Empfohlenes Zubehör
- Kompatible IMU-Sensoren
- Propellerschrauben und Antriebsmotoren
- Robustes Drohnen-Gerüst
- LiPo-Batterie mit hoher Energiezusammenfassung
Häufige Fragen
Wie kann ich die Stabilität meines Drohnen verbessern?
Kalibrieren Sie sorgfältig die IMU-Sensoren und stellen Sie sicher, dass das Gewicht auf dem Gerüst ausgeglichen ist.
Was ist der Unterschied zwischen APM2.52 und früheren Versionen?
Version 2.52 enthält Sicherheitsverbesserungen und erhöhte Präzision, überprüfen Sie das Datenblatt für spezifische Details.
Rezensionen
Es gibt noch keine Rezensionen.