 ES
 IT Italiano
 EN English
 FR Français
 DE Deutsch
Descripción
Qué es
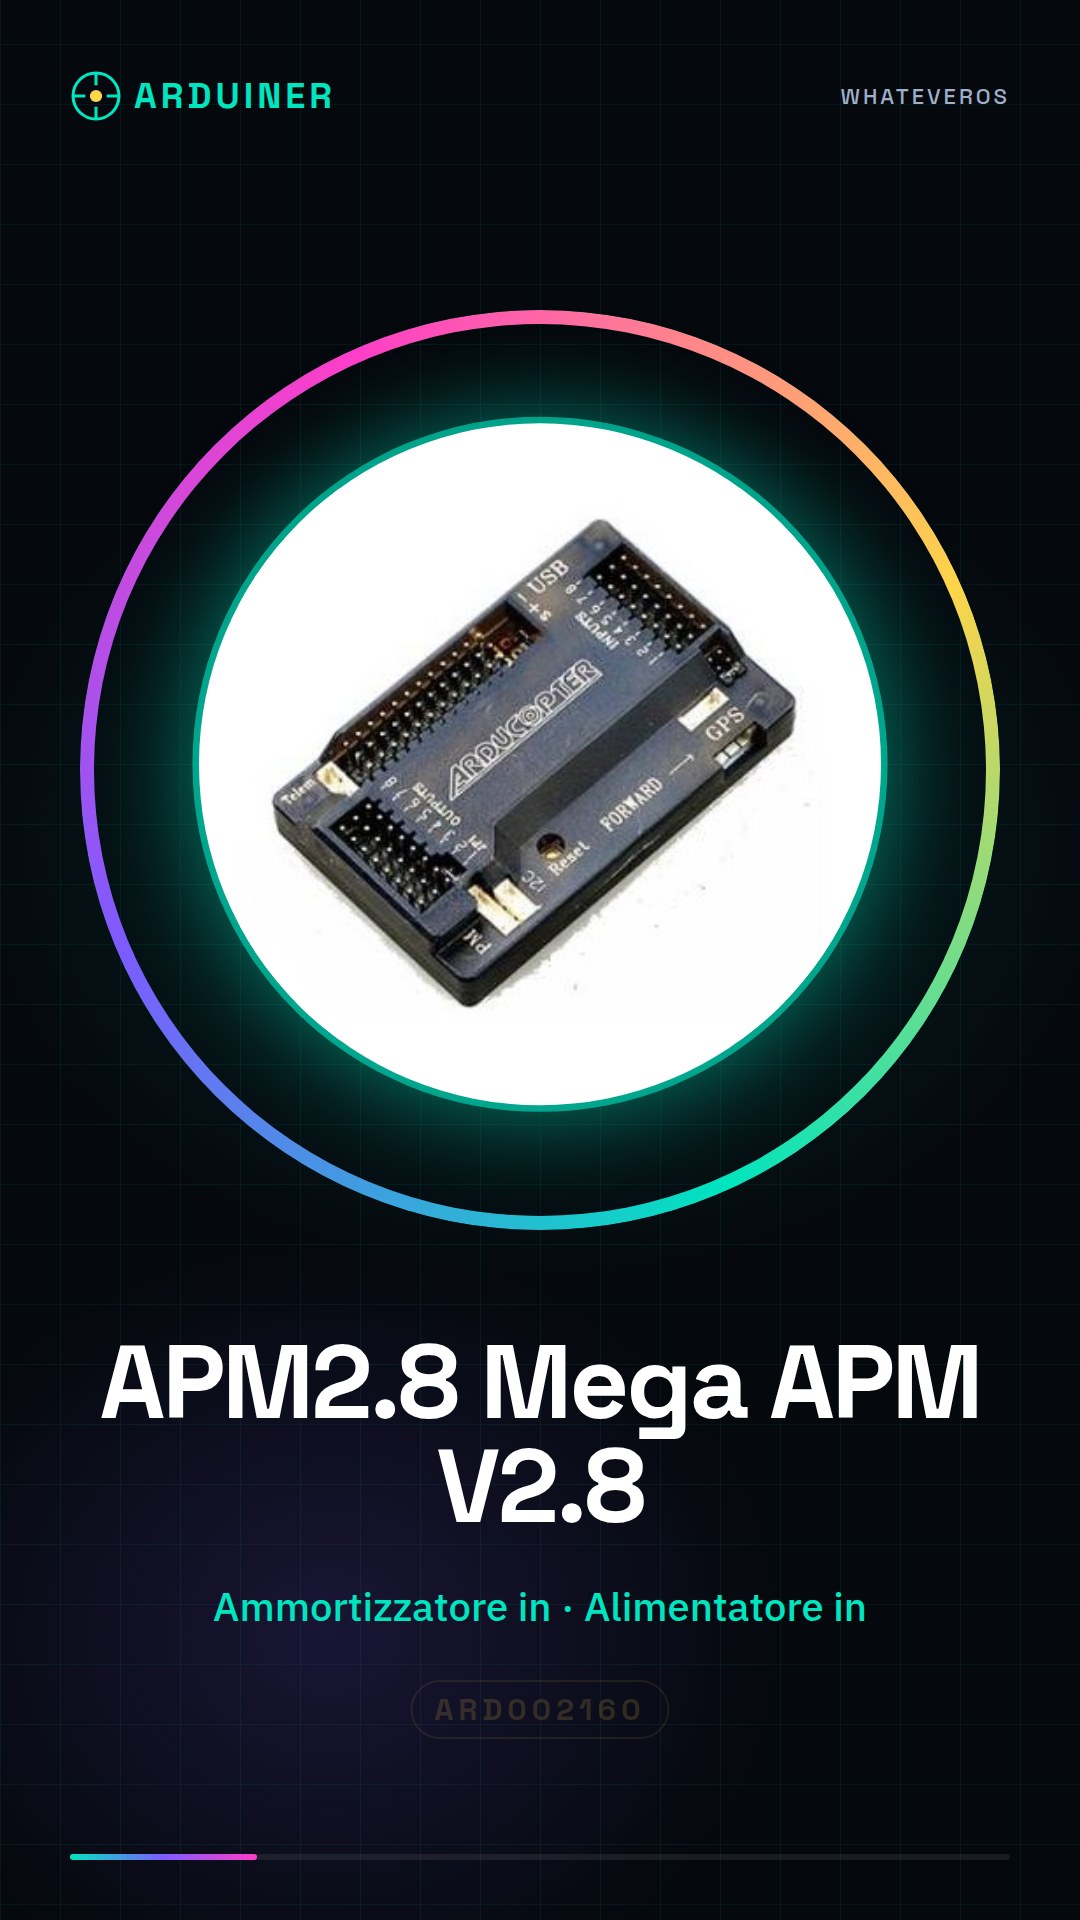
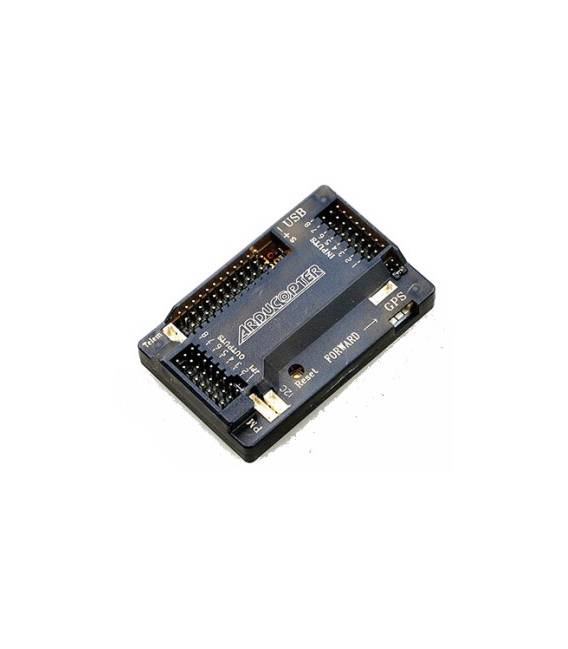
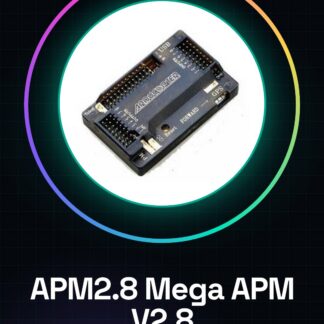
APM2.8 Mega APM V2.8 es un Controlador de Vuelo diseñado para multicopter. Incluye un amortiguador y una fuente de alimentación.
Características
- Nombre: APM2.8 Mega APM V2.8
- SKU: ARD002160
- Precio: 28.35 €
- Compatibilidad: Multicopter
- Incluye: Amortiguador, Fuente de Alimentación
Para qué sirve
El Controlador de Vuelo APM2.8 es un componente esencial para pilotos de drones y constructores de multicopter que desean controlar con precisión su creación. Puede ser utilizado para construir un multicopter quadcopter basado en APM2.8, configurarlo para el vuelo estable y probarlo.
Tutorial: Cómo usar APM2.8 Mega APM V2.8 Controlador de Vuelo
El Controlador de Vuelo APM2.8 es un componente esencial para pilotos de drones y constructores de multicopter que desean controlar con precisión su creación. Este controlador ofrece funciones avanzadas como el control de vuelo, la orientación y la estabilidad.
Qué necesitas
- Drones o multicopter
- Motores de dron
- Hélice
- Batería LiPo compatible
- Amortiguador para multicopter (incluido en el producto)
- Placas y conectores
Pasos
- Instalar el APM2.8 en tu dron, asegurándote de que esté bien fijado con los amortiguadores incluidos.
- Conectar la batería LiPo al controlador de vuelo y verificar que el sistema encienda correctamente.
- Conectar los motores del dron a los conectores especificados en el controlador, siguiendo las instrucciones del datasheet.
- Configurar el APM2.8 utilizando un software como Mission Planner o QGroundControl para establecer la configuración de vuelo deseada.
- Probar el sistema con lanzamientos de prueba pequeños y ajustar los parámetros de vuelo según tus necesidades.
- Instalar sensores adicionales como GPS, acelerómetro o giroscopio si es necesario (verifica en el datasheet para especificaciones).
- Verificar que todos los conectores estén estables y firmes antes de un vuelo real.
- Comenzar con vuelos controlados pequeños en áreas seguras y abiertas.
Miniproyecto
Construir un multicopter quadcopter basado en APM2.8, configurarlo para el vuelo estable y probarlo.
Errores comunes
- Conectar los motores de manera incorrecta causando la inestabilidad del dron.
- No verificar la instalación correcta de los sensores adicionales.
- Ignorar las instrucciones de configuración preliminar en el software de control.
- Comenzar vuelos reales sin probar el sistema en pequeñas escalas primero.
Accesorios recomendados
- Placas de aletas para multicopter ARD001234
- Batería LiPo 3S-5000mAh ARD001235
- GPS para drones ARD001236
- Kit de montaje para multicopter ARD001237
Preguntas frecuentes
¿Cuál es la diferencia entre APM2.8 y versiones anteriores?
APM2.8 ofrece mejoras en términos de precisión de los sensores, soporte para más motores y funciones adicionales como el control de vuelo autónomo.
¿Puedo usar un software alternativo al Mission Planner?
Sí, otros softwares como QGroundControl o MAVProxy son compatibles con APM2.8.
Valoraciones
No hay valoraciones aún.