
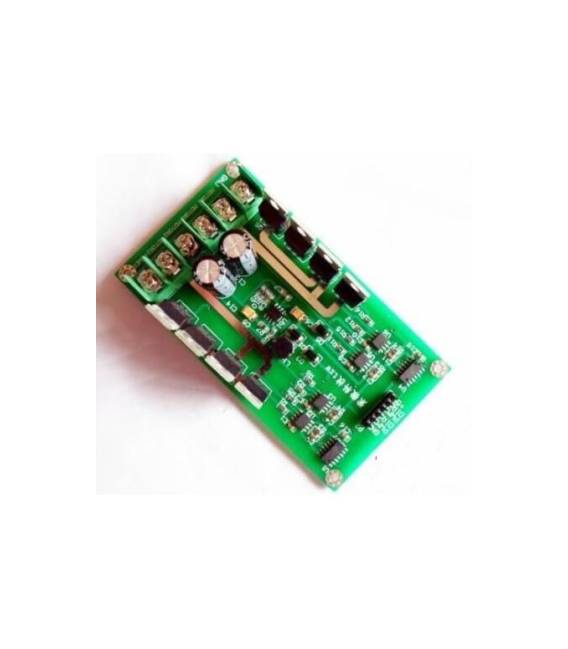

Modulo Driver Motore DC Dual H-Bridge 15A (Picco 30A) IRF3205
Il prezzo originale era: 34,18 €.24,77 €Il prezzo attuale è: 24,77 €. Escluso IVA
3-36 Il nuovo Dual 15A H-Bridge DC Motore Driver Peak 30A IRF3205 per la berlina Robot
Disponibile su ordinazione
Descrizione
Cos’è
Il Modulo Driver Motore DC Dual H-Bridge 15A (Picco 30A) IRF3205 è un circuito integrato che permette di controllare il funzionamento di due motori DC. Grazie all’architettura H-bridge, permette di invertire la direzione di rotazione dei motori e di regolare la loro velocità.
Caratteristiche
- Tensione di alimentazione: 3-36V
- Corrente di picco per canale: 30A
- Corrente continua per canale: 15A
- Tastiera di controllo: 6 pin
- Transistor interni: IRF3205
A cosa serve
Questo modulo è ideale per la costruzione di robot, veicoli elettronici e altri progetti che richiedono il controllo di motori DC. La sua compatibilità con Arduino e altri microcontrollori lo rende facile da integrare in progetti di robotica e automazione. Può essere utilizzato per creare robot che si muovono avanti e indietro, veicoli teleguidati e sistemi di controllo motori.
Tutorial: Come usare Modulo Driver Motore DC Dual H-Bridge 15A
Questo modulo è ideale per controllare motori DC in robot e progetti elettronici. Adatto a principianti e intermedi.
Cosa serve
- Arduino o microcontrollore
- Cavo di alimentazione
- Motori DC
- Resistore (opzionale)
Passi
- 1. Collega il modulo all’alimentazione (3-36V). Verifica sul datasheet la tensione massima.
- 2. Collega i motori DC ai pin OUT1 e OUT2. Verifica la polarità.
- 3. Collega il microcontrollore (es. Arduino) ai pin IN1 e IN2.
- 4. Carica il codice in Arduino.
- 5. Imposta la velocità del motore con la funzione `analogWrite` o `digitalWrite`.
- 6. Controlla la temperatura del modulo. Non superare i 60°C.
- 7. Verifica l’orientamento delle fasce del MOSFET.
- 8. Testa il motore in avanti e indietro.
Codice di esempio
```
#include <Arduino.h>

void setup() {
  pinMode(2, OUTPUT);
  pinMode(3, OUTPUT);
}

void loop() {
  digitalWrite(2, HIGH);
  digitalWrite(3, LOW);
  delay(1000);
  digitalWrite(2, LOW);
  digitalWrite(3, HIGH);
  delay(1000);
}
```
Mini-progetto
Crea un semplice robot che si muove avanti e indietro. Installa due motori DC sul modulo e controlla con un Arduino.
Errori comuni
- Collegare l’alimentazione al vincolo sbagliato.
- Ignorare la polarità dei motori.
- Omettere la verifica della temperatura.
- Non utilizzare resistori di protezione.
Accessori consigliati
- Motori DC
- Resistore di protezione
- Cavo di alimentazione
- Arduino
Domande frequenti
Il modulo supera la tensione massima?
Verifica l’alimentazione e controlla la tensione massima sul datasheet.
Come posso proteggere i MOSFET?
Utilizza resistori di protezione per limitare la corrente in ingresso.
Il modulo supera il limite di corrente?
Controlla la carica e il carico del motore. Verifica sul datasheet la corrente massima.
Prodotti correlati
-
In offerta!
S3003 Servo Motore Alta Coppia per Futaba RC Auto robo
Il prezzo originale era: 6,84 €.4,95 €Il prezzo attuale è: 4,95 €. Escluso IVA Aggiungi al carrello -
In offerta!
L298N Dual Stepper Motor Driver Scheda di Controllo Modulo 5V per Robot Smart Car
Il prezzo originale era: 6,51 €.4,05 €Il prezzo attuale è: 4,05 €. Escluso IVA Aggiungi al carrello -
In offerta!
DIY Staffa Piatta Per Robot Funzione Pianta Piede
Il prezzo originale era: 7,37 €.5,34 €Il prezzo attuale è: 5,34 €. Escluso IVA Aggiungi al carrello -
In offerta!
755 Motore Alta Velocità 6V 14V 22022 RPM
Il prezzo originale era: 16,56 €.12,00 €Il prezzo attuale è: 12,00 €. Escluso IVA Aggiungi al carrello