
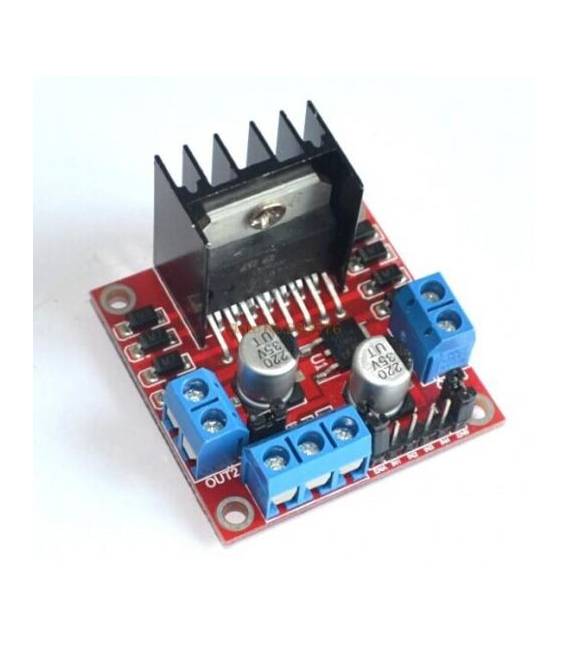
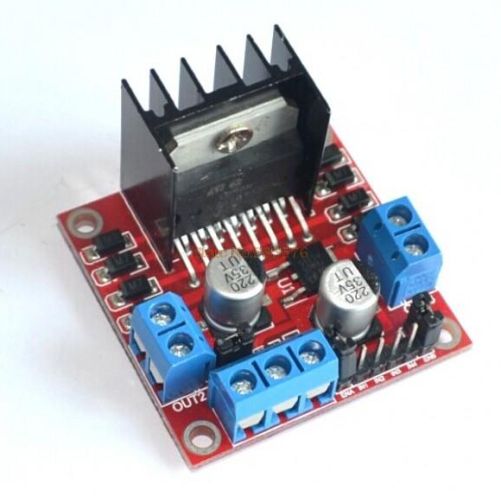
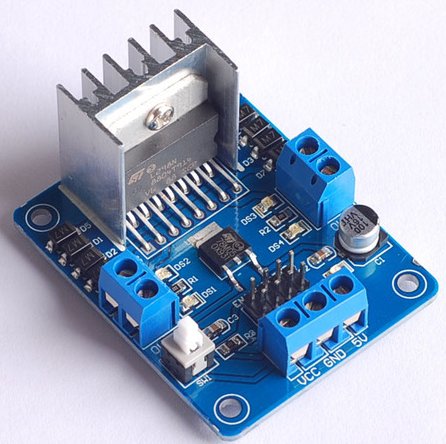
L298N Dual Stepper Motor Driver Scheda di Controllo Modulo 5V per Robot Smart Car
Il prezzo originale era: 6,51 €.4,05 €Il prezzo attuale è: 4,05 €. Escluso IVA
L298N Dual Stepper Motor Driver Scheda di Controllo Modulo 5V per Robot Smart Car
17 disponibili (ordinabile)
Descrizione
Descrizione Completa: L298N Dual Stepper Motor Driver – Modulo di Controllo 5V per Robot Smart Car
Caratteristiche Principali
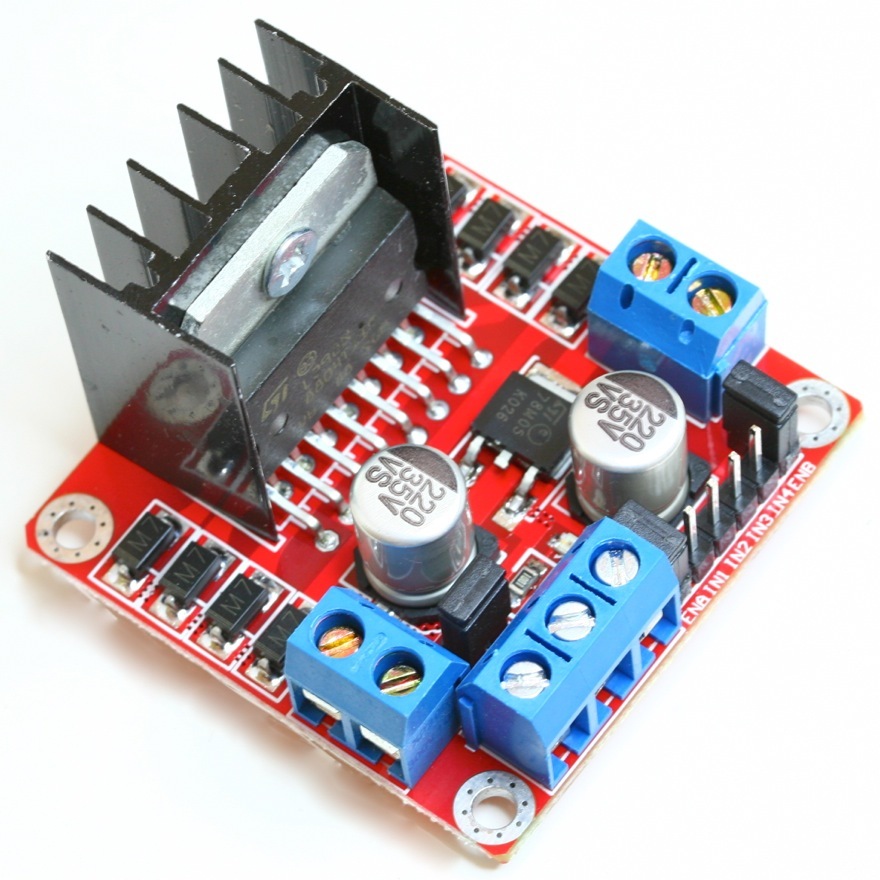
Il modulo L298N Dual H-Bridge Stepper Motor Driver è un componente elettronico progettato per il controllo di due motori DC o un motore passo-passo bipolare, utilizzando segnali digitali da una scheda microcontrollore come Arduino.
| Caratteristica | Valore |
|---|---|
| Tensione di alimentazione | 5V – 35V |
| Corrente massima | 2A per canale |
| Chip di controllo | L298N |
| Canali di uscita | 2 (A e B) |
| Controllo logico | 5V TTL |
| Protezione termica | Sì |
| Dimensioni tipiche | Circa 43 x 43 x 27 mm |
Funzionalità
- Controllo indipendente di due motori DC o un motore stepper.
- Supporta la funzione PWM per variare la velocità dei motori.
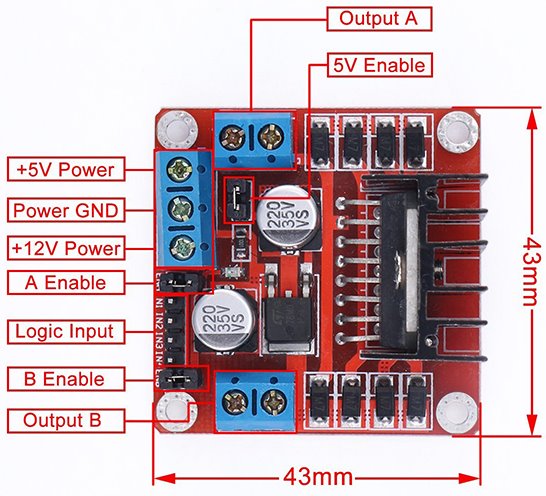
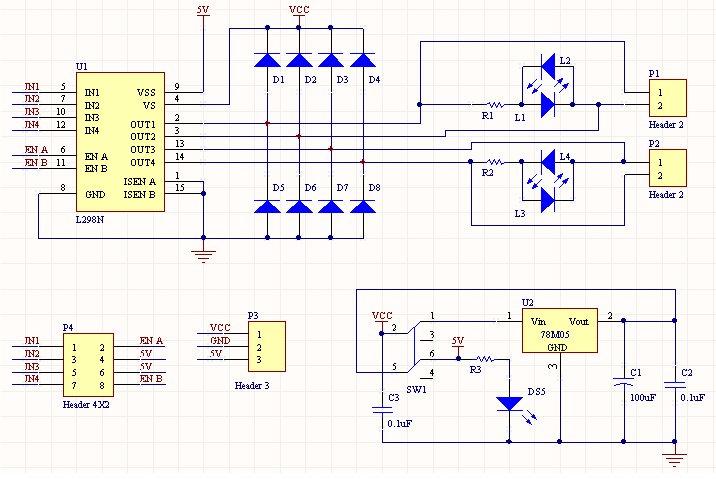
- Include un regolatore di tensione da 5V integrato (abilitabile/disabilitabile tramite jumper).
- Dispone di terminali a vite per collegamenti rapidi dei motori e dell’alimentazione.
- Dotato di dissipatore di calore per migliorare la dissipazione termica.
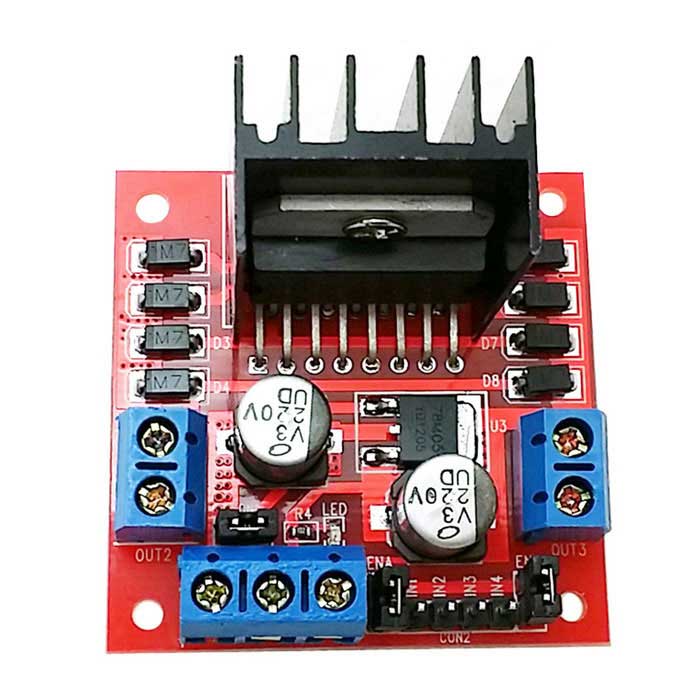
Pinout del Modulo
| Pin/Terminale | Descrizione |
|---|---|
| IN1, IN2 | Controllo del Motore A |
| IN3, IN4 | Controllo del Motore B |
| ENA | PWM per Motore A |
| ENB | PWM per Motore B |
| OUT1, OUT2 | Collegamento Motore A |
| OUT3, OUT4 | Collegamento Motore B |
| VCC | Alimentazione motori (fino a 35V) |
| GND | Massa comune |
| 5V | Uscita o ingresso logica (in base al jumper 5V enable) |
Collegamento a un Arduino UNO
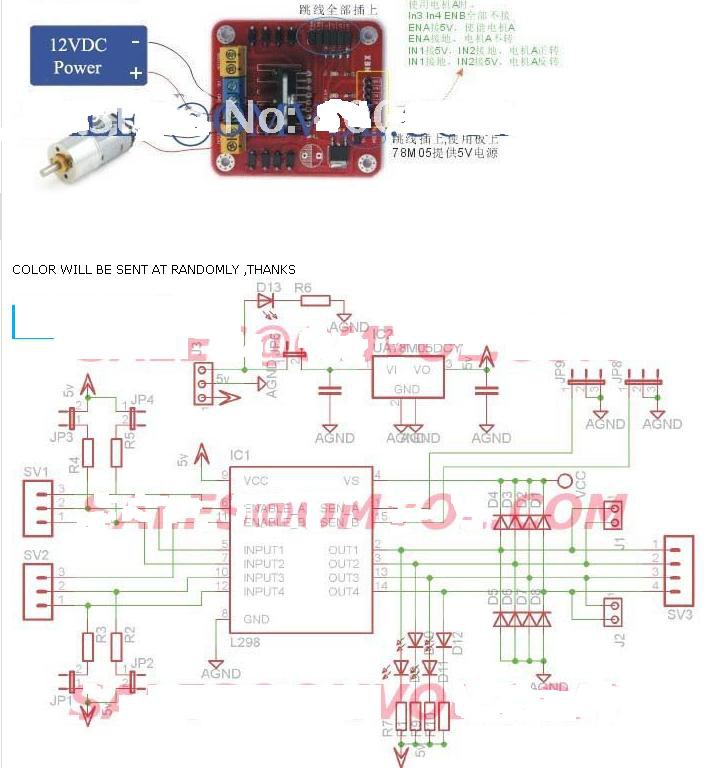
Schema di base per 1 motore DC
- OUT1 e OUT2 → motore DC
- IN1 (pin 8 Arduino) → controllo direzione 1
- IN2 (pin 9 Arduino) → controllo direzione 2
- ENA (pin 10 Arduino) → PWM (velocità)
- VCC → alimentazione 12V (ad esempio da batteria)
- GND → GND Arduino
- 5V → se necessario, abilitare jumper 5V per alimentare la logica
Esempio Codice Arduino: Controllo di un motore DC
// Pin definiti
int in1 = 8;
int in2 = 9;
int enA = 10;

void setup() {
  pinMode(in1, OUTPUT);
  pinMode(in2, OUTPUT);
  pinMode(enA, OUTPUT);
}

void loop() {
  // Ruota in una direzione
  digitalWrite(in1, HIGH);
  digitalWrite(in2, LOW);
  analogWrite(enA, 150); // Velocità: 0-255
  delay(2000);

  // Ferma il motore
  analogWrite(enA, 0);
  delay(1000);

  // Ruota nell'altra direzione
  digitalWrite(in1, LOW);
  digitalWrite(in2, HIGH);
  analogWrite(enA, 200);
  delay(2000);

  // Ferma il motore
  analogWrite(enA, 0);
  delay(1000);
}
Controllo di un motore passo-passo bipolare
Collega il motore stepper come segue:
- Filo 1 e 2 → OUT1 e OUT2
- Filo 3 e 4 → OUT3 e OUT4
- Usa IN1, IN2, IN3, IN4 per il controllo.
Esempio Codice Arduino: Motore Stepper (senza libreria)
int IN1 = 8;
int IN2 = 9;
int IN3 = 10;
int IN4 = 11;

void setup() {
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
  pinMode(IN3, OUTPUT);
  pinMode(IN4, OUTPUT);
}

void loop() {
  for (int i = 0; i < 100; i++) {
    stepForward();
  }
  delay(1000);
  for (int i = 0; i < 100; i++) {
    stepBackward();
  }
  delay(1000);
}

void stepForward() {
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);
  digitalWrite(IN3, HIGH);
  digitalWrite(IN4, LOW);
  delay(10);

  digitalWrite(IN1, LOW);
  digitalWrite(IN2, HIGH);
  digitalWrite(IN3, HIGH);
  digitalWrite(IN4, LOW);
  delay(10);

  digitalWrite(IN1, LOW);
  digitalWrite(IN2, HIGH);
  digitalWrite(IN3, LOW);
  digitalWrite(IN4, HIGH);
  delay(10);

  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);
  digitalWrite(IN3, LOW);
  digitalWrite(IN4, HIGH);
  delay(10);
}

void stepBackward() {
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);
  digitalWrite(IN3, LOW);
  digitalWrite(IN4, HIGH);
  delay(10);

  digitalWrite(IN1, LOW);
  digitalWrite(IN2, HIGH);
  digitalWrite(IN3, LOW);
  digitalWrite(IN4, HIGH);
  delay(10);

  digitalWrite(IN1, LOW);
  digitalWrite(IN2, HIGH);
  digitalWrite(IN3, HIGH);
  digitalWrite(IN4, LOW);
  delay(10);

  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);
  digitalWrite(IN3, HIGH);
  digitalWrite(IN4, LOW);
  delay(10);
}
Suggerimenti Utili
- Non alimentare i motori dalla porta 5V di Arduino: usa un’alimentazione esterna.
- Jumper 5V ENABLE: se usi alimentazione >7V, puoi lasciare il jumper per ottenere 5V per la logica dal modulo stesso.
- ENx collegati direttamente a +5V → motore sempre attivo (non consigliato se vuoi regolare la velocità).
- Puoi usare librerie come AccelStepper per un controllo più fluido dei motori stepper.
Tutorial: Come usare L298N Dual Stepper Motor Driver
L298N è un modulo di controllo per motori a passo, ideale per robot e smart car. Permette ai maker principianti e intermedi di controllare due motori a passo con Arduino.
Cosa serve
- Arduino Uno
- Cavo USB
- Motore a passo compatibile
- Pinodiodi (1x)
- Resistenze limitatrici corrente
Passi
- Collega l’Arduino e il modulo L298N tramite il cavo USB.
- Connetti i pin di controllo del modulo ai pin digitali dell’Arduino.
- Verifica la polarità dei motori a passo prima di collegarli al modulo.
- Carica lo sketch Arduino per gestire il movimento dei motori.
- Regola le resistenze limitatrici corrente in base alle specifiche del motore.
- Testa i comandi del motore (avanti, indietro, destra, sinistra).
- Implementa un sistema di feedback con sensori aggiuntivi per migliorare la precisione.
Codice di esempio
void setup() {
  pinMode(2, OUTPUT);
  pinMode(3, OUTPUT);
}

void loop() {
  digitalWrite(2, HIGH);
  delay(1000);
  digitalWrite(2, LOW);
}
Mini-progetto
Crea un robot smart car che segue una linea nera su un percorso tracciato.
Errori comuni
- Collegamento errato dei motori a passo.
- Resistenze limitatrici corrente non regolate correttamente.
- Alimentazione insufficiente al modulo L298N.
- Comandi di controllo del motore scritti in modo errato nel codice Arduino.
Accessori consigliati
- Motore a passo NEMA 17
- Sensori infrarossi per line following
- Stampa 3D per la struttura della smart car
- Batteria LiPo compatibile
Domande frequenti
Come posso controllare due motori con un solo modulo?
Ogni modulo L298N può gestire due motori a passo indipendentemente.
Qual è la tensione di alimentazione minima per il modulo?
Verifica sul datasheet del modulo L298N.
Informazioni aggiuntive
| Peso | 45 g |
|---|
Prodotti correlati
-
In offerta!
Schermo Touch NDSI Nintendo LCD parte inferiore ricambio
Il prezzo originale era: 7,68 €.5,56 €Il prezzo attuale è: 5,56 €. Escluso IVA Aggiungi al carrello -
In offerta!
Servo motore MG995 55G coppia 13KG ingranaggi in metallo Arduino
Il prezzo originale era: 10,25 €.7,79 €Il prezzo attuale è: 7,79 €. Escluso IVA Aggiungi al carrello -
In offerta!
DIY Staffa con base per collegamento MG99X per Robot
Il prezzo originale era: 12,74 €.9,24 €Il prezzo attuale è: 9,24 €. Escluso IVA Aggiungi al carrello -
In offerta!
TB6560 3A Driver Controllo / Accensione Motore Passo Passo Regolabile per CNC Singolo Asse
Il prezzo originale era: 12,16 €.8,81 €Il prezzo attuale è: 8,81 €. Escluso IVA Aggiungi al carrello