
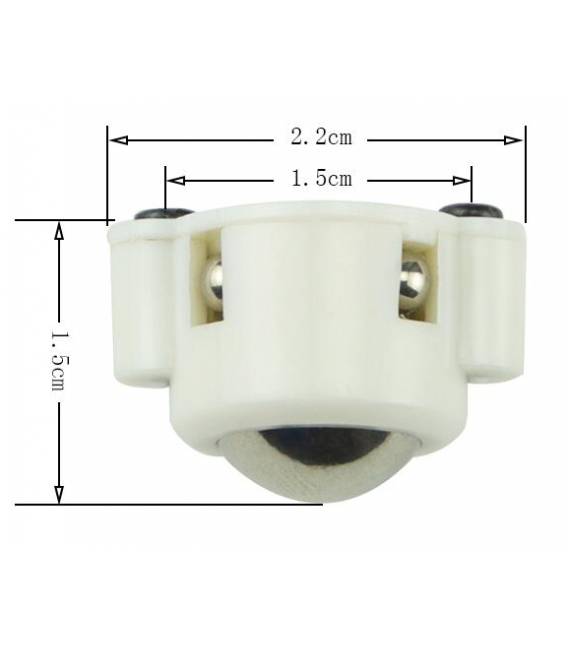

Ruota Omnidirezionale MiniQ 3PI per Smart Car con Motore N20
Il prezzo originale era: 3,12 €.2,71 €Il prezzo attuale è: 2,71 €. Escluso IVA
…
Disponibile su ordinazione
Descrizione
Cos’è
La Ruota Omnidirezionale MiniQ 3PI con motore N20 è un componente progettato per la costruzione di robot car, rover e droni. Permette al robot di muoversi in qualsiasi direzione senza dover girare.
Caratteristiche
- Nome: Ruota Omnidirezionale MiniQ 3PI
- Motore: N20
- SKU: ARD009976
- Prezzo: 2.71 €
- Categorie: Robot / Smart Car / Rover, Robot Car Aereo
A cosa serve
La Ruota Omnidirezionale MiniQ 3PI è ideale per costruire un robot car versatile e agile. Può essere utilizzata per progetti di smart car che seguono una linea nera sul pavimento, o per rover che esplorano ambienti complessi. La sua struttura omnidirezionale permette al robot di muoversi in qualsiasi direzione senza dover girare.
Tutorial: Come usare Ruota Omnidirezionale MiniQ 3PI per Smart Car
La ruota omnidirezionale MiniQ 3PI è ideale per costruire un robot car versatile e agile. Questo componente è particolarmente adatto ai progetti di smart car, rover e droni.
Cosa serve
- Arduino Uno
- Motore N20
- Driver motore L298N
- Filo connessore
- Base per il montaggio
Passi
- Verifica la compatibilità della ruota MiniQ 3PI con il tuo progetto di smart car.
- Monta la ruota MiniQ 3PI sulla base del robot utilizzando le viti fornite o un sistema alternativo di fissaggio.
- Collega il motore N20 alla ruota MiniQ 3PI seguendo le indicazioni sul datasheet del motore.
- Connetti i fili del motore N20 al driver L298N per gestire la direzione e la velocità della ruota.
- Collega il driver L298N all’Arduino Uno, assegnando i pin corretti come indicato nel datasheet del driver.
- Scrivi lo sketch Arduino che controlla il motore N20 attraverso il driver L298N.
- Testa la ruota MiniQ 3PI per verificare che si muova correttamente in tutte le direzioni.
- Ottimizza i parametri di controllo del motore e della direzione secondo le esigenze specifiche del tuo progetto.
Codice di esempio
// Esempio di sketch Arduino per controllare un motore N20 con L298N
// Verifica sul datasheet per i pin corretti.
void setup() {
pinMode(DIREZIONE1, OUTPUT);
pinMode(DIREZIONE2, OUTPUT);
}
void loop() {
digitalWrite(DIREZIONE1, HIGH);
digitalWrite(DIREZIONE2, LOW);
analogWrite(PULSANTI, 255); // Setta la velocità
}
Mini-progetto
Crea un smart car che segue una linea nera sul pavimento. Usa la ruota MiniQ 3PI per permettere al robot di muoversi in qualsiasi direzione senza dover girare.
Errori comuni
- Non verificare la compatibilità della ruota con il motore.
- Collegamento errato dei pin tra Arduino e driver L298N.
- Manca l’ottimizzazione delle velocità del motore per ottenere un movimento fluido.
- Problemi di montaggio fisico che limitano la rotazione della ruota.
Accessori consigliati
- Driver motore L298N
- Motore N20
- Arduino Uno R3
- Sensori IR per line following
Domande frequenti
Questa ruota può essere usata con altri tipi di motori?
Sì, ma verifica la compatibilità e i requisiti di potenza del motore prima dell’installazione.
Come posso controllare più ruote da un singolo Arduino?
Utilizza il driver L298N per gestire più motori con un solo Arduino.
Qual è la differenza tra questa ruota e una ruota standard?
La ruota MiniQ 3PI permette al robot di muoversi in qualsiasi direzione senza dover girare, rendendo il movimento molto più agile.
Informazioni aggiuntive
| Peso | 21 g |
|---|
Prodotti correlati
-
In offerta!
16 pezzi 8P IC Socket
Il prezzo originale era: 4,58 €.2,12 €Il prezzo attuale è: 2,12 €. Escluso IVA Aggiungi al carrello -
In offerta!
NRF24L01 Trasmettitore wireless modulo USB GFSK 1.9V-3.6V
Il prezzo originale era: 31,22 €.22,62 €Il prezzo attuale è: 22,62 €. Escluso IVA Aggiungi al carrello -
In offerta!
6 Pezzi DG350 Morsetto a vite Block 2 Posizioni 3.5mmDG350 Morsetto a vite Block 2 Posizioni 3.5mm
Il prezzo originale era: 4,59 €.2,13 €Il prezzo attuale è: 2,13 €. Escluso IVA Aggiungi al carrello -
In offerta!
8 Pezzi DG128 Morsetto a vite Block 2 Posizioni 5mm
Il prezzo originale era: 4,88 €.2,42 €Il prezzo attuale è: 2,42 €. Escluso IVA Aggiungi al carrello