
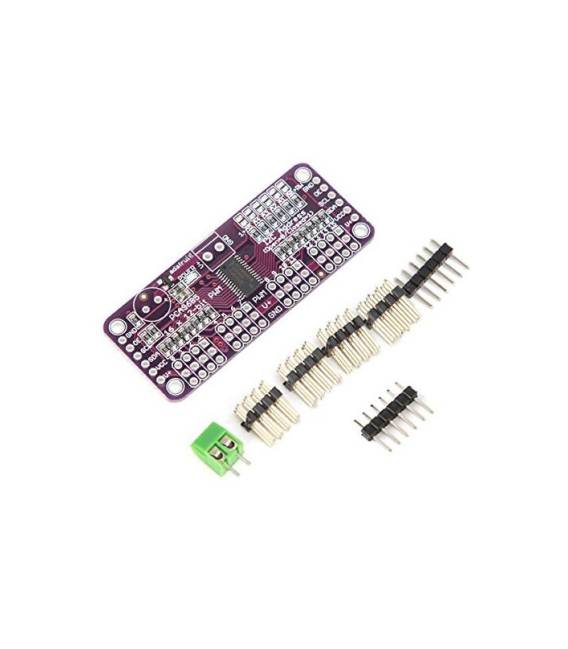

PCA9685 16 Canali PWM Servo Control Modulo 12 Bit Fm I2C
Il prezzo originale era: 12,00 €.8,70 €Il prezzo attuale è: 8,70 €. Escluso IVA
Il modulo PCA9685 16 canali permette un controllo preciso dei servomotori. Utile per progetti di elettronica e robotica.
Disponibile su ordinazione
Descrizione
Cos’è
Il modulo PCA9685 16 canali è un driver PWM I2C che permette il controllo preciso di 16 servomotori. È ideale per progetti di elettronica e robotica che richiedono un’elevata precisione di controllo.
Caratteristiche
- 16 canali PWM
- Controllo I2C
- Risoluzione 12 bit
- Alimentazione: 4.5V – 5.5V
A cosa serve
Il modulo PCA9685 è ideale per controllare servomeccanismi e altri dispositivi che richiedono un controllo PWM. Può essere utilizzato in progetti di robotica, automazione domestica e controllo di dispositivi elettronici. È compatibile con Arduino e altri microcontrollori basati su I2C.
Tutorial: Come usare PCA9685 16 Canali PWM Servo Control Modulo
Il PCA9685 è un modulo I2C con 16 canali PWM utilizzabile per controllare servomeccanismi e altri dispositivi che richiedono un controllo PWM. Ideale per progetti di elettronica e robotica.
Cosa serve
- Arduino
- Cavo I2C (SCL e SDA)
- Resistenza 1 kΩ
- Servomeccanismi
Passi
- 1. Installazione del modulo: Appoggia il modulo sul tuo circuito.
- 2. Collegamento: Collega il VCC del modulo al 5V dell’Arduino, GND al GND e SDA al pin 20 di I2C.
- 3. Collega il SCL al pin 21 di I2C.
- 4. Collega la resistenza 1 kΩ tra VCC e GND per protezione.
- 5. Inserisci il codice seguente nell’Arduino IDE.
- 6. Configura i canali PWM tramite i comandi di I2C.
- 7. Carica il codice su Arduino.
- 8. Controlla il funzionamento dei canali con un servomeccanismo.
Codice di esempio
```cpp
#include <Wire.h>
#include <Adafruit_PWMServoDriver.h>

Adafruit_PWMServoDriver pca = Adafruit_PWMServoDriver(); // I2C address 0x40

void setup() {
  Serial.begin(9600);
  pca.begin();
  pca.setPWMFreq(50); // Set frequency to 50Hz
}

void loop() {
  pca.setPWM(0, 0, 300); // Set channel 0 to 1.5ms (90 degrees)
  delay(1000);
}
```
Mini-progetto
Crea un semplice seguitoraggio di linea con 2 servomeccanismi controllati dal PCA9685.
Errori comuni
- Dimenticare di configurare la frequenza PWM.
- Collegare correttamente i pin I2C.
- Non utilizzare la resistenza di protezione.
- Non caricare il codice correttamente sull’Arduino.
Accessori consigliati
- Servomeccanismi
- Cavo I2C
- Resistenza 1 kΩ
- Arduino IDE
Domande frequenti
Come posso verificare la frequenza PWM?
Controlla il codice e assicurati che `pca.setPWMFreq(50);` sia impostato correttamente.
Qual è la frequenza di default del PWM?
La frequenza di default è 250Hz, ma puoi modificarla tramite `setPWMFreq()`.
Posso utilizzare servomeccanismi di altri modelli?
Sì, ma verifica la frequenza PWM richiesta sul datasheet.
Prodotti correlati
-
In offerta!
Adattatore per Modulo Wireless 8 Pin NRF24L01 2,4 Ghz compatibile con Arduino
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
DIY Staffa ad U Supporto per Robot in Metallo Col. Nero
Il prezzo originale era: 7,37 €.5,34 €Il prezzo attuale è: 5,34 €. Escluso IVA Aggiungi al carrello -
In offerta!
BTS7960 43A Driver Controllo Motore Ponte H Alta Potenza H-Bridge Smart Car, Robot, Rover, Arduino
Il prezzo originale era: 21,85 €.15,84 €Il prezzo attuale è: 15,84 €. Escluso IVA Aggiungi al carrello -
In offerta!
Motore Elettrico miniatura N20 Alta Velocità
Il prezzo originale era: 2,93 €.2,55 €Il prezzo attuale è: 2,55 €. Escluso IVA Aggiungi al carrello