
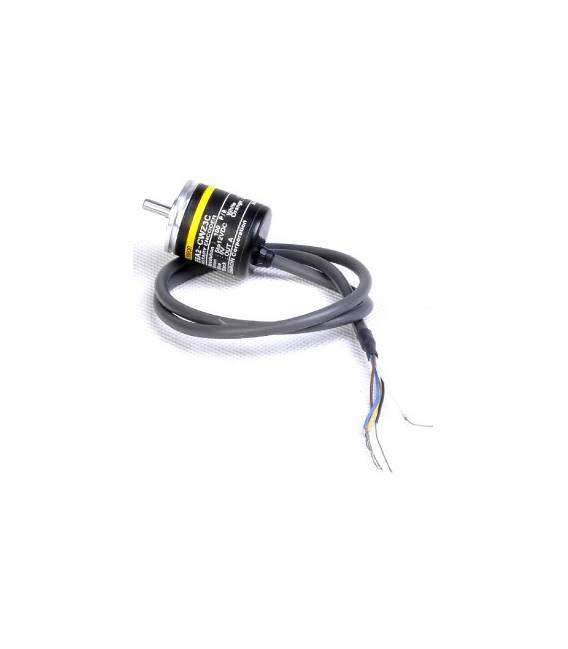


E6A2-CWZ3E Encoder rotativo 360 p / R
Il prezzo originale era: 56,20 €.40,72 €Il prezzo attuale è: 40,72 €. Escluso IVA
E6A2-CWZ3E Encoder rotativo 360 p / R
Disponibile su ordinazione
Descrizione
E6A2-CWZ3E Encoder rotativo 360 p / R
| Metodo di codifica | incrementale |
|---|---|
| Tensione di alimentazione | DC5 a 12 V (ondulazione (pp): massimo 5%) |
| Corrente assorbita | 50 mA DC Max. |
| Corrente di spunto | ca. 9A (tempo: circa 0,3 ms) |
| Risoluzione (tipo a giro singolo) | 360 P / R |
| Fasi di output | A, B e Z |
| Uscita di controllo ( Tipo di uscita) | Uscita in tensione NPN |
| Uscita di controllo (resistenza di uscita) | 2k |
| Uscita di controllo (carica corrente) | 20 mA max. |
| Uscita di controllo (tensione residua) | 0,4 V CC max. (Corrente di carico: a 20 mA max.) |
| Punto di posizione iniziale | Non attrezzato |
| Max. frequenza di risposta | 30 kHz |
| Differenza di fase sull’uscita | 90 ° -45 a +45 ° |
| Tempi di salita e discesa dell’uscita | Tempo di salita dell’uscita: 1 s max. Tempo di caduta dell’uscita: 1 s max. (Lunghezza cavo: 500 mm, corrente di dispersione: 10 mA) |
| Coppia di spunto | Temperatura ambiente: 1 mN .m max. |
| Momento di inerzia | 1 x 10 ** – 7 kg.m ** 2 max. |
| Caricamento dell’albero | Radiale: 10 N Spinta: 5 N |
| Max. rotazione consentita | 5000 r / min |
| Aspettativa di vita meccanica | 100 milioni di rotazioni min. |
| Temperatura ambiente | In funzione: da -10 a 55 Conservazione: da -25 a 80 |
| Umidità ambientale | In funzione: dal 35 all’85% di umidità relativa Conservazione: dal 35 all’85% di umidità relativa |
| 20 MOhm min. a 500 VCC tra le parti cariche e la custodia | |
| Rigidità dielettrica | 500 V CA a 50/60 Hz per 1 minuto tra le parti cariche e il caso |
| Resistenza alle vibrazioni | da 10 a 55 Hz, doppia ampiezza da 1,5 mm per 2 ore ciascuno in X, Y, e direzioni Z |
| Resistenza agli urti | 500 m / s ** 2 per 3 volte ciascuno nelle direzioni X, Y e Z |
| Grado di protezione | IEC60529: IP50 |
| Metodo di connessione | Modelli precablati (Lunghezza cavo: 0,5 m) |
| Materiale (custodia) | Lega di alluminio |
| Materiale (corpo) | Alluminio |
| Materiale (albero) | SUS420J2 |
| Materiale (molla piatta) | – |
| Materiale (staffa di montaggio) | Ferro zincato |
| Peso (sta imballato te) | ca. 35 g |
| Accessori | Manuale di istruzioni, giunto, chiave esagonale e staffa di montaggio servo |
Abbiamo disponibili la scheda tecnica di tutti i componenti, qualora non fosse presente nella scheda download del prodotto invia un messaggio dal modulo contattaci e pubblicheremo il primo possibile nel nostro sito.
Tutorial: Come usare E6A2-CWZ3E
L’encoder rotativo E6A2-CWZ3E è ideale per misurare la rotazione di un motore o di un meccanismo. Utile per progetti di tracking della velocità e per chi esplora i sensori.
Cosa serve
- Arduino o compatibile
- Cavo di alimentazione
- Resistenza 10kΩ
- Punta da soldare
Passi
- 1. Collega l’encoder al pin A0 o A1 dell’Arduino.
- 2. Attacca la resistenza 10kΩ tra GND e VCC dell’encoder.
- 3. Solda i pin GND, VCC e OUT dell’encoder ai rispettivi pin dell’Arduino.
- 4. Carica il codice Arduino fornito.
- 5. Controlla la rotazione del motore con la console seriale.
- 6. Verifica sul datasheet per ulteriori dettagli.
- 7. Prova a invertire i connettori GND e VCC per vedere l’effetto.
- 8. Verifica la corretta funzionamento con diversi giri.
Codice di esempio
```void setup() { Serial.begin(9600); pinMode(A0, INPUT); attachInterrupt(digitalPinToInterrupt(A0), count, CHANGE);}int count = 0;void loop() { if (digitalRead(A0) == HIGH) { count++; } Serial.println(count);}```Mini-progetto
Crea un carrello rotante che si muove a seconda dell’inclinazione del motore.
Errori comuni
- Non soldare i pin correttamente.
- Collegare l’encoder a un pin non appropriato.
- Omettere la resistenza di pull-up.
- Dimenticare di verificare sul datasheet.
Accessori consigliati
- Motore DC
- Trasmissione
- Supporto meccanico
Domande frequenti
Come posso verificare la corretta funzionamento dell’encoder?
Solda un connettore GND e VCC all’encoder e verifica la rotazione del motore con la console seriale.
Posso utilizzare l’encoder con un microcontroller diverso da Arduino?
Sì, l’encoder è compatibile con vari microcontrollori.
Cosa fare se l’encoder non funziona?
Verifica i collegamenti e la resistenza. Se problemi persistono, contatta il fornitore.
Prodotti correlati
-
In offerta!
Piastra Adattatore da FPC-50P-0.5mm a DIP 1mm
Il prezzo originale era: 2,24 €.1,72 €Il prezzo attuale è: 1,72 €. Escluso IVA Aggiungi al carrello -
In offerta!
Kit display analogico H025 con joystick di gioco PS2 per Arduino
Il prezzo originale era: 47,34 €.34,31 €Il prezzo attuale è: 34,31 €. Escluso IVA Aggiungi al carrello -
In offerta!
H043 il kit di apprendimento di base per Raspberry PI
Il prezzo originale era: 37,08 €.26,87 €Il prezzo attuale è: 26,87 €. Escluso IVA Aggiungi al carrello -
In offerta!
H040 Raspberry PI kit (Black Controllo Remoto)
Il prezzo originale era: 21,50 €.15,58 €Il prezzo attuale è: 15,58 €. Escluso IVA Aggiungi al carrello