
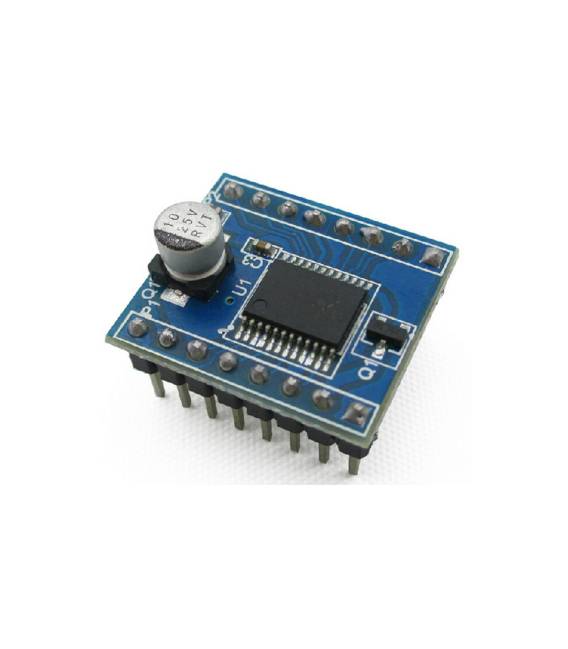

Modulo Driver controllo motori con TB6612FNG 1.2A
Il prezzo originale era: 6,84 €.4,96 €Il prezzo attuale è: 4,96 €. Escluso IVA
Il modulo driver TB6612FNG è perfetto per i progetti di elettronica e robotica, offrendo un controllo preciso dei motori con una corrente massima di 1.2A.
Disponibile su ordinazione
Descrizione
Cos’è
Il modulo driver controllo motori con TB6612FNG 1.2A è un circuito integrato che permette di controllare la direzione e la velocità di un motore DC o di un motore stepper. Il modulo è compatibile con Arduino e altre piattaforme di microcontrollori.
Caratteristiche
- Controller motore TB6612FNG
- Corrente massima di 1.2A
- Controllo di due motori DC o un motore stepper bipolare
- SKU: ARD007890
- Prezzo: 4.96 €
A cosa serve
Il modulo è ideale per progetti di elettronica e robotica come la costruzione di robot con ruote motorizzate, sistemi di controllo di movimento, o prototipi di dispositivi meccanici. La sua semplicità di utilizzo lo rende adatto sia a principianti che a maker più esperti.
Tutorial: Come usare Modulo Driver Motori TB6612FNG
Il modulo motor driver TB6612FNG è ideale per controllare due motori DC separati o un singolo motore stepper in modalità bipolare. È adatto sia a principianti che a maker più esperti.
Cosa serve
- Arduino Uno
- Cavo USB A-MicroB
- Due motori DC (verifica sul datasheet per la corrente massima)
- Connessione di alimentazione separata (5-12V, verifica sul datasheet per i limiti specifici)
Passi
- Collega il modulo TB6612FNG all’Arduino utilizzando un cavo USB.
- Alimenta il modulo con una fonte di alimentazione separata (5-12V, verifica sul datasheet).
- Connette i motori DC ai connettori OUT1 e OUT2 per Motor A, e OUT3 e OUT4 per Motor B.
- Scarica l’esempio sketch ‘TB6612FNG’ dal repository Arduino IDE o dall’elenco di esempi.
- Modifica il codice per specificare i pin digitali utilizzati per i controlli del modulo (verifica sul datasheet).
- Carica lo sketch sull’Arduino e testa la funzione dei motori.
- Regola la velocità e la direzione dei motori modificando le istruzioni nel codice Arduino.
- Verifica che il motore funzioni correttamente senza surriscaldamento.
Codice di esempio
void setup() {
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
  pinMode(STBY, OUTPUT);
}

void loop() {
  digitalWrite(STBY, HIGH); // Attiva il modulo
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);
}
Mini-progetto
Crea un modello di robot con due ruote motorizzate e controlla la direzione e la velocità dei motori utilizzando il modulo TB6612FNG. Il progetto richiede circa 30 minuti.
Errori comuni
- Collegare l’alimentazione del modulo a una tensione superiore al limite specificato nel datasheet
- Omettere di attivare il pin STBY prima dell’avvio dei motori
- Non verificare la corrente massima supportata dai motori DC connessi
Accessori consigliati
- Connettore JST-XH per alimentazione separata (SKU: ARD012345)
- Batteria portatile USB-C (SKU: ARD098765) per alimentare il modulo
- Kit di prototipo Arduino (SKU: ARD065432) per testare rapidamente i collegamenti
Domande frequenti
Il modulo può controllare due motori contemporaneamente?
Sì, il TB6612FNG è progettato per gestire due motori DC separati.
Posso utilizzare questo modulo con un motore stepper?
Sì, ma solo in modalità bipolare. Verifica la compatibilità specifica nel datasheet.
Informazioni aggiuntive
| Peso | 15 g |
|---|---|
| Corrente | 1.2A |
| Compatibilità | Arduino Uno |
Prodotti correlati
-
In offerta!
Micro servo 9g SG90 Motore per modellismo RC elicotteri aerei robotica amatoriale arduino
Il prezzo originale era: 6,46 €.4,00 €Il prezzo attuale è: 4,00 €. Escluso IVA Aggiungi al carrello -
In offerta!
Adattatore per Modulo Wireless 8 Pin NRF24L01 2,4 Ghz compatibile con Arduino
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
BTS7960 43A Driver Controllo Motore Ponte H Alta Potenza H-Bridge Smart Car, Robot, Rover, Arduino
Il prezzo originale era: 21,85 €.15,84 €Il prezzo attuale è: 15,84 €. Escluso IVA Aggiungi al carrello -
In offerta!
Modulo Scheda L293D Motor Driver Stepper Shield 4 Canali Motore Passo Passo per Arduino
Il prezzo originale era: 6,51 €.4,05 €Il prezzo attuale è: 4,05 €. Escluso IVA Aggiungi al carrello