
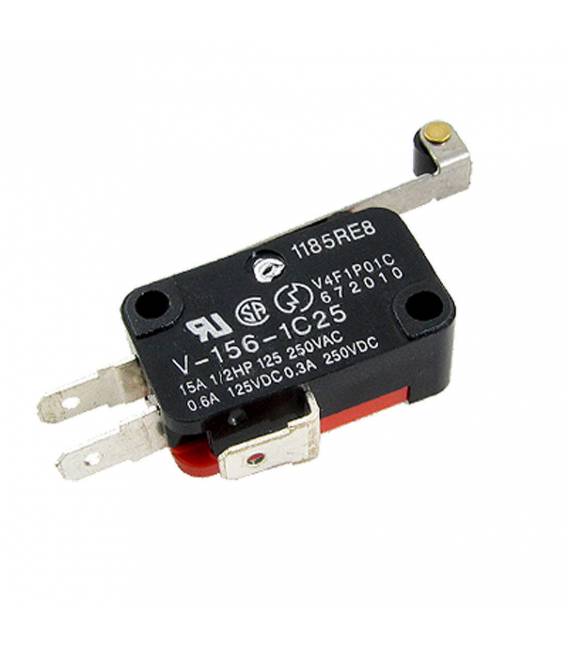


Braccio leva leva rullo con cerniera lunga Micro Limit Pulsante SPDT LOT
Il prezzo originale era: 4,57 €.2,11 €Il prezzo attuale è: 2,11 €. Escluso IVA
Lotto con leva a rullo a cerniera lunga con microinterruttore a finecorsa lungo
Disponibile su ordinazione
Descrizione
Cos’è
Il braccio leva rullo con cerniera lunga e microinterruttore SPDT è un componente meccanico utilizzato per la gestione di movimenti meccanici in progetti di detettazione di ostacoli. Questo dispositivo combina una leva a rullo con una cerniera lunga e un interruttore a finecorsa, rendendolo ideale sia per principianti che per maker più esperti.
Caratteristiche
- Lever arm with roller and long slider
- Micro limit switch SPDT
A cosa serve
Ideale per progetti di detettazione di ostacoli, porte automatiche o sensori di presenza. Può essere utilizzato in vari dispositivi come allarmi semplici che avvisano quando una porta o una finestra viene aperta.
Tutorial: Come usare Braccio Leva Rullo con Cerniera Lunga Micro Limit Pulsante SPDT LOT
Il braccio leva rullo con cerniera lunga e microinterruttore a finecorsa è un componente utile per i progetti che richiedono la gestione di movimenti meccanici. Ideale per maker principianti e intermedi, questo dispositivo può essere utilizzato in vari dispositivi come porte automatiche o sensori di presenza.
Cosa serve
- Arduino Uno
- Cavo Jumper M-M
- Motore Stepper
- Breadboard
Passi
- Installare il braccio leva rullo sul progetto desiderato.
- Collegare l’interruttore a finecorsa al microcontrollore Arduino usando i cavi jumper.
- Configurare lo sketch Arduino per leggere lo stato dell’interruttore.
- Verifica la corretta funzione del braccio leva rullo con un movimento manuale.
- Se necessario, aggiusta il posizionamento del braccio per ottimizzare l’accuratezza della lettura.
- Testare il sistema completo integrando il motore stepper e regolare la sua velocità in base alle esigenze del progetto.
Codice di esempio
void setup() {
  pinMode(interruttore, INPUT);
}

void loop() {
  if(digitalRead(interruttore) == HIGH){
    Serial.println("Interruttore premuto");
  }
}
Mini-progetto
Costruisci un sistema di allarme semplice che avvisa quando una porta o una finestra viene aperta. Usa il braccio leva rullo per attivare l’allarme.
Errori comuni
- Collegamento errato dell’interruttore a finecorsa.
- Posizionamento non corretto del braccio leva rullo rispetto al movimento desiderato.
- Ignorare la configurazione dello sketch Arduino per leggere il segnale dall’interruttore.
- Non testare adeguatamente il sistema prima di integrarlo nel progetto finale.
Accessori consigliati
- Motore Stepper NEMA 17
- Arduino Uno R3
- Breadboard Grande
- Set Cavi Jumper
Domande frequenti
Come posso verificare la compatibilità del braccio con il mio motore?
Verifica sul datasheet per garantire che le dimensioni e i connettori siano compatibili.
Qual è la tensione di funzionamento dell’interruttore a finecorsa?
Verifica sul datasheet del prodotto per ottenere questa informazione precisa.
Informazioni aggiuntive
| Peso | 14 g |
|---|
Prodotti correlati
-
In offerta!
Modulo Ultrasuoni HC-SR05 5 Pin per Arduino Trasduttore di misurazione della distanza
Il prezzo originale era: 5,98 €.3,52 €Il prezzo attuale è: 3,52 €. Escluso IVA Aggiungi al carrello -
In offerta!
Raspberry Pi GPS Module USB Port
Il prezzo originale era: 26,47 €.25,00 €Il prezzo attuale è: 25,00 €. Escluso IVA Aggiungi al carrello -
In offerta!
Sensore Prossimità Induttivo LJ12A3-4-Z/BX DC 6-36V 200mA 3 fili NPN NO 4mm
Il prezzo originale era: 6,45 €.3,99 €Il prezzo attuale è: 3,99 €. Escluso IVA Aggiungi al carrello -
In offerta!
2 Pezzi Dado a Farfalla M3 MultiUso
Il prezzo originale era: 2,24 €.1,72 €Il prezzo attuale è: 1,72 €. Escluso IVA Aggiungi al carrello