
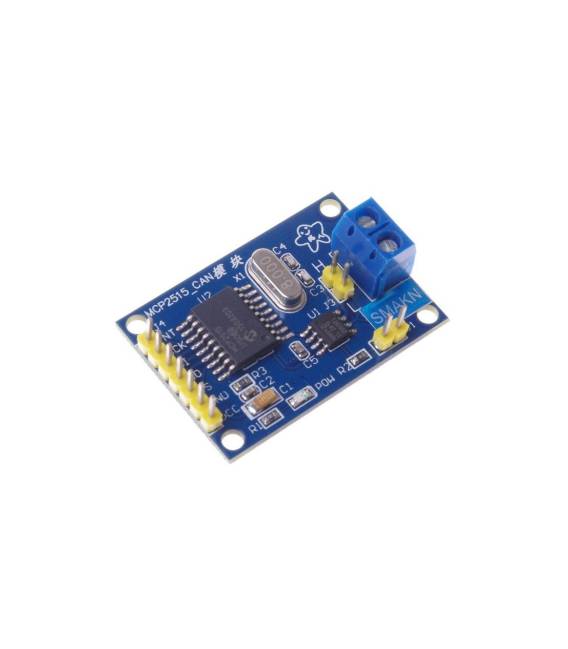

MCP2515 CAN Bus Modulo TJA1050 Ricevitore Protocollo SPI
Il prezzo originale era: 8,06 €.5,84 €Il prezzo attuale è: 5,84 €. Escluso IVA
MCP2515 CAN Bus Modulo TJA1050 Ricevitore Protocollo SPI
Disponibile su ordinazione
Descrizione
Cos’è
Il modulo MCP2515 CAN Bus include il ricevitore TJA1050 e funziona con protocollo SPI. È un componente essenziale per inviare e ricevere dati in reti CAN.
Caratteristiche
- Contiene il microcontrollore MCP2515
- Include il ricevitore TJA1050
- Protocollo di comunicazione SPI
- SKU: ARD006380
- Prezzo: 5.84 €
A cosa serve
Il modulo MCP2515 CAN Bus permette di gestire il protocollo CAN (Controller Area Network) molto utilizzato in applicazioni automobilistiche e industriali. Può essere collegato a un microcontrollore come Arduino per la gestione di reti CAN.
Tutorial: Come usare MCP2515 CAN Bus Modulo
Il modulo MCP2515 CAN Bus è un componente essenziale per chiunque desideri inviare e ricevere dati in reti CAN. Questo modulo, connesso a un microcontrollore come Arduino, permette di gestire il protocollo CAN (Controller Area Network) che è molto utilizzato nelle applicazioni automobilistiche e industriali.
Cosa serve
- Arduino Uno o compatibile
- Cavo USB per connettere l’Arduino al computer
- Breadboard
- Connessione CAN
Passi
- Collegare il modulo MCP2515 a un Arduino Uno utilizzando i pin SPI corrispondenti (MISO, MOSI, SCK, SS) e VCC/GND.
- Verifica la configurazione dei pin del modulo MCP2515 in base al datasheet per garantire che tutti i collegamenti siano corretti.
- Installa il librario CAN Bus SPI (o simile) nel tuo IDE Arduino. Puoi trovarlo su GitHub o altri repository di codice aperto.
- Carica lo sketch esempio fornito dal librario sul tuo Arduino per testare la connessione e l’invio/ricezione dei dati CAN.
- Configura il modulo MCP2515 tramite i comandi SPI specificati nel datasheet del componente.
- Verifica che le impostazioni di bitrate (bitrate) siano corrette in base alle tue esigenze di comunicazione CAN.
- Se necessario, aggiungi un circuito per la protezione ESD elettronica ai pin CAN del modulo MCP2515.
- Testa il funzionamento completo con altri dispositivi che supportano il protocollo CAN.
Codice di esempio
// Includi il librario CAN Bus SPI
#include <CAN.h>
// Configura il canale CAN e inizializza il modulo MCP2515
void setup() {
can.begin();
can.setBitrate(CAN_500KBPS);
}

void loop() {
can.sendMsgBuf((uint8_t *)
Informazioni aggiuntive
| Peso | 15 g |
|---|
Prodotti correlati
-
In offerta!
Spugna Ottone Per Ferro
Il prezzo originale era: 3,33 €.2,89 €Il prezzo attuale è: 2,89 €. Escluso IVA Aggiungi al carrello -
In offerta!
Pinzette antistatiche in plastica a punta piatta Set 7 Pezzi
Il prezzo originale era: 5,94 €.3,48 €Il prezzo attuale è: 3,48 €. Escluso IVA Aggiungi al carrello -
In offerta!
Occhiali di sicurezza trasparenti per saldatura
Il prezzo originale era: 10,57 €.6,47 €Il prezzo attuale è: 6,47 €. Escluso IVA Aggiungi al carrello -
In offerta!
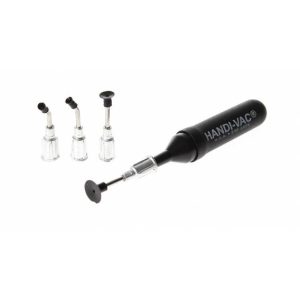
HANDI-VAC Pompetta Aspira Componenti Vacuum Ventosa Succhia IC SMD Facile uso
Il prezzo originale era: 6,03 €.3,57 €Il prezzo attuale è: 3,57 €. Escluso IVA Aggiungi al carrello