
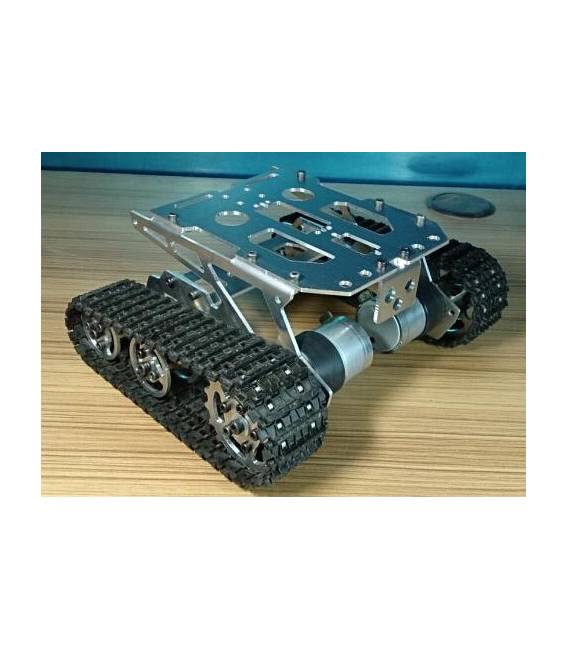

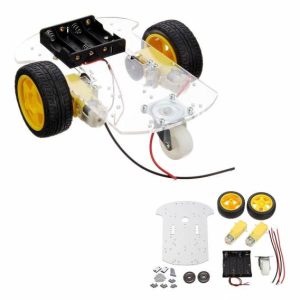
Telaio Base Rover Robot Carro in Metallo Con cinghia e Motori TK005
Il prezzo originale era: 100,16 €.72,58 €Il prezzo attuale è: 72,58 €. Escluso IVA
Telaio base carro robot in metallo completo di cinghie e motori. Perfetto per costruire rover e veicoli smart con Arduino.
Disponibile su ordinazione
Descrizione
Cos’è
Il telaio base rover robot carro in metallo con cinghie e motori TK005 è un componente fondamentale per la creazione di veicoli robotici autonomi o controllati a distanza. Questo telaio fornisce una struttura solida su cui montare componenti elettronici, sensori e sistemi di propulsione.
Caratteristiche
- Telaio in metallo robusto
- Completo di cinghie
- Inclusi motori
A cosa serve
Idea per progetti di robotica mobile, questo telaio è adatto sia a principianti che a esperti. Puoi utilizzarlo per costruire un rover che segue una linea nera su un piano bianco o per altri tipi di veicoli smart. Compatibile con Arduino Uno e moduli Motor Shield.
Tutorial: Come usare Telaio Base Rover Robot Carro in Metallo Con cinghia e Motori TK005
Il telaio base rover robot carro è un componente fondamentale per i progetti di robotica mobile. Ideale sia per principianti che per esperti, consente di creare un veicolo autonomo o controllato a distanza con motori e cinghie.
Cosa serve
- Arduino Uno
- Batteria 7.4V LiPo
- Modulo Motor Shield
- Sensori di posizione
Passi
- Verifica la compatibilità del telaio con i tuoi motori e sensori.
- Collega il modulo Motor Shield all’Arduino Uno.
- Connette i motori al modulo Motor Shield seguendo le specifiche dei motori (verifica sul datasheet).
- Installa un sistema di potenziamento per controllare la velocità dei motori se necessario.
- Collega i sensori di posizione al circuito dell’Arduino per il controllo preciso del veicolo.
- Verifica tutti i collegamenti elettrici prima di alimentare il sistema.
- Carica lo sketch Arduino che gestisce la direzione e la velocità dei motori (vedi codice).
- Prova il rover in un ambiente sicuro.
Codice di esempio
// Lo sketch base per controllare i motori
void setup() {
  // Inizializza le porte di controllo del modulo Motor Shield
}

void loop() {
  // Comandi per muovere i motori avanti e indietro
}
Mini-progetto
Crea un rover che segue una linea nera su un piano bianco. Usa il telaio, due sensori infrarossi, un Arduino Uno e un modulo Motor Shield.
Errori comuni
- Non verificare la compatibilità dei motori prima dell’installazione.
- Omettere di collegare correttamente i sensori di posizione.
- Ignorare l’importanza della stabilità del telaio durante il movimento.
- Utilizzare una batteria non adeguata per alimentare il sistema.
Accessori consigliati
- Batteria 7.4V LiPo
- Modulo Motor Shield L298N
- Sensori Infrarossi KY-032
- Kit di Connessione Jumper
Domande frequenti
Qual è la potenza massima del telaio?
Verifica sul datasheet dei motori installati.
Posso usare altri tipi di motori con questo telaio?
Sì, ma assicurati che siano compatibili e sufficientemente potenti per il tuo progetto.
Qual è la velocità massima del rover?
Dipende dalla configurazione dei motori e della batteria utilizzata.
Informazioni aggiuntive
| Peso | 350 g |
|---|---|
| Dimensioni | 25,0 × 15,0 × 8,0 cm |
Prodotti correlati
-
In offerta!
Barca fai-da-te Motore
Il prezzo originale era: 12,68 €.9,19 €Il prezzo attuale è: 9,19 €. Escluso IVA Aggiungi al carrello -
In offerta!
Estrattori a molla per circuiti integrati pinza estrazione chip zoccoli
Il prezzo originale era: 4,52 €.3,28 €Il prezzo attuale è: 3,28 €. Escluso IVA Aggiungi al carrello -
In offerta!
Smart car Telaio a due piani
Il prezzo originale era: 22,24 €.16,12 €Il prezzo attuale è: 16,12 €. Escluso IVA Aggiungi al carrello -
In offerta!
Kit Robot Macchina Smart Car 2WD + Ruota Omnidirezionale Arduino
Il prezzo originale era: 19,26 €.13,52 €Il prezzo attuale è: 13,52 €. Escluso IVA Aggiungi al carrello