
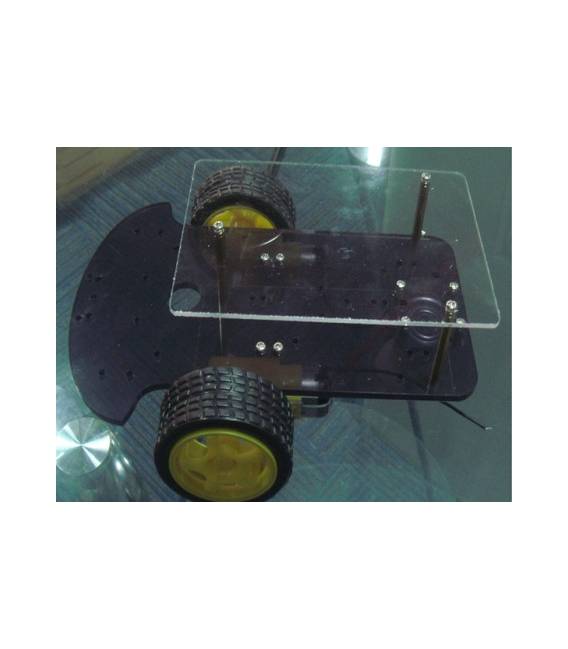

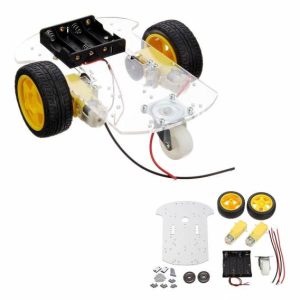
Smart car Telaio a due piani
Il prezzo originale era: 22,24 €.16,12 €Il prezzo attuale è: 16,12 €. Escluso IVA
Smart car Telaio a due piani
1 disponibili (ordinabile)
Descrizione
Cos’è
Il telaio a due piani per Smart Car è un componente fondamentale per la realizzazione di progetti robotici e veicoli intelligenti. Questo telaio offre una base solida su cui posizionare motori, sensori e altri componenti necessari alla costruzione di automobiline robotiche.
Caratteristiche
- Telaio a due piani per Smart Car
- Sviluppato per progetti di elettronica e robotica
- Idealmente adatto sia per principianti che per esperti
A cosa serve
Questo telaio è utilizzato per la costruzione di veicoli robotici come smart cars o rover. È possibile creare un modello semplice che si muove in linea retta e evita ostacoli grazie ai sensori di posizione. Il progetto richiede circa 30 minuti.
Tutorial: Come usare Smart Car Telaio a due piani
Il telaio a due piani è un componente essenziale per la costruzione di automobiline robotiche o smart cars. Ideale sia per principianti che per maker più esperti, questo telaio offre una solida struttura su cui montare i motori e gli altri componenti necessari.
Cosa serve
- Arduino Uno
- Motori DC
- Sensori di posizione
- Batteria 3.7V o equivalente
- Connettori JST
- Strisce di connessione
Passi
- Verifica che tutti i componenti elencati siano presenti e nel giusto stato di carica.
- Collega la batteria al telaio seguendo le indicazioni sul datasheet.
- Monta i motori DC ai punti designati sul telaio, assicurando un fit stretto ma non troppo.
- Connetti il modulo Arduino all’interfaccia del telaio utilizzando strisce di connessione o cavi JST.
- Collega i sensori di posizione ai motori e al circuito principale seguendo le specifiche sul datasheet.
- Verifica tutti i collegamenti per assicurarti che non ci siano cortocircuiti o connessioni errate.
- Carica lo sketch Arduino nel modulo, utilizzando il codice di esempio fornito qui sotto.
- Testa la smart car in un ambiente sicuro e controllato.
Codice di esempio
void setup() {
  Serial.begin(9600);
}

void loop() {
  // Inserire qui il codice per gestire i motori e i sensori
}
Mini-progetto
Costruisci una smart car semplice che si muova in linea retta, evitando ostacoli grazie ai sensori di posizione. Il progetto dovrebbe richiedere circa 30 minuti.
Errori comuni
- Connessioni errate o interruzioni nei collegamenti
- Batteria non adeguatamente caricata
- Motori montati in modo scorretto
Accessori consigliati
- Arduino Uno R3
- Sensori di posizione HC-SR04
- Strisce di connessione Adafruit
- Connettori JST-XH 2 poli
Domande frequenti
Come posso caricare lo sketch su Arduino?
Utilizza il software Arduino IDE per caricare il codice sul modulo.
Qual è la durata della batteria?
La durata dipende dalla capacità della batteria utilizzata. Verifica sul datasheet.
Informazioni aggiuntive
| Peso | 350 g |
|---|---|
| Dimensioni | 25,0 × 15,0 × 8,0 cm |
Prodotti correlati
-
In offerta!
Telaio Base Rover Robot in Metallo con Cinghie TK002
Il prezzo originale era: 92,88 €.67,30 €Il prezzo attuale è: 67,30 €. Escluso IVA Aggiungi al carrello -
In offerta!
Cavo RJ45 Internet – 1 Metro
Il prezzo originale era: 2,56 €.1,97 €Il prezzo attuale è: 1,97 €. Escluso IVA Aggiungi al carrello -
In offerta!
J-Head per Estrusore Ugello 0.4mm per Filamento 3.00mm Tipo Direct
Il prezzo originale era: 11,06 €.8,02 €Il prezzo attuale è: 8,02 €. Escluso IVA Aggiungi al carrello -
In offerta!
Kit Robot Macchina Smart Car 2WD + Ruota Omnidirezionale Arduino
Il prezzo originale era: 19,26 €.13,52 €Il prezzo attuale è: 13,52 €. Escluso IVA Aggiungi al carrello