
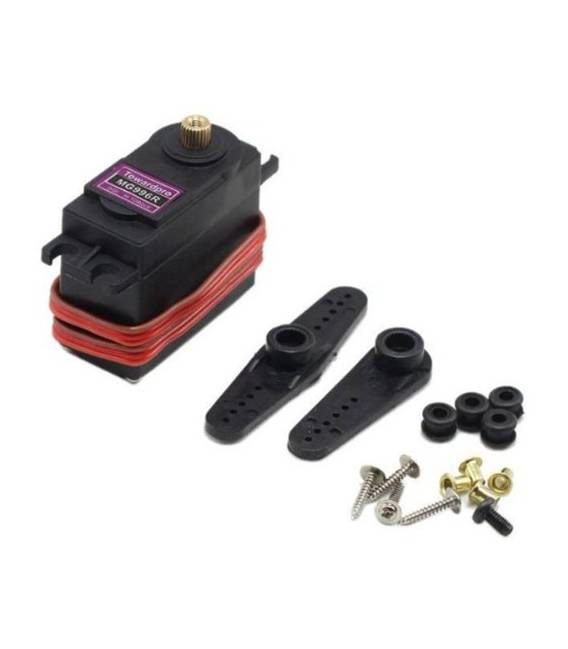


MG996R servo motore digitale con ingranaggi in metallo 58gr coppia 13Kg Arduino
Il prezzo originale era: 9,57 €.7,11 €Il prezzo attuale è: 7,11 €. Escluso IVA
MG996R servo motore digitale con ingranaggi in metallo 58gr coppia 13Kg Arduino
Disponibile su ordinazione
Descrizione
MG996R servo motore digitale con ingranaggi in metallo 58gr coppia 13Kg Arduino
Specifica:
Compatibile con la maggior parte dei connettori standard del ricevitore: Futaba, Hitec, Sanwa, GWS ecc …
Ottimo per camion, barca, auto da corsa, elicottero e aereo.
Alimentazione: tramite adattatore esterno.
Stabile e resistente agli urti. – Motore coreless – Ingranaggio metallico – Cuscinetto a doppia sfera – Lunghezza filo connettore 300 mm
Dimensioni: 40 mm x 19 mm x 43 mm
Peso: 55g
Velocit operativa: 0,17sec / 60 gradi (4,8 V senza carico)
Velocit operativa: 0,13 sec / 60 gradi (6,0 V senza carico)
Coppia di stallo: 13 kg-cm (180,5 oz-in) a 4,8 V
Coppia di stallo: 15 kg-cm (208,3 oz-in) a 6V
Tensione di funzionamento: 4,8 – 7,2 Volt
Tipo di ingranaggio: tutti gli ingranaggi in metallo
Connettore filo: Heavy Duty, 11,81 “(300mm)
Abbiamo disponibili datasheet di tutti i componenti, qualora non fosse presente nella scheda download del prodotto inviaci un messaggio dal modulo contattaci e lo pubblicheremo il prima possibile nel nostro sito.
Tutorial: Come usare MG996R
Il MG996R è un servo motore digitale robusto ideale per progetti di robotica e automazione. Utile per principianti e intermedi.
Cosa serve
- Arduino
- Cavo di alimentazione
- Resistenza da 1kΩ
- Conduttori di cavo
Passi
- 1. Installa il servo su una base stabile.
- 2. Collega il cavo di alimentazione al servo.
- 3. Collega i conduttori al servo (rosso +, blu -).
- 4. Collega la resistenza tra il pin 5V e il pin di controllo.
- 5. Carica il codice su Arduino.
- 6. Controlla il movimento del servo con il codice.
- 7. Testa l’angolo di rotazione massimo e minimo.
- 8. Regola il servomotore per il tuo progetto.
Codice di esempio
```
#include <Servo.h>

Servo myservo;
void setup() {
  myservo.attach(9);
}
void loop() {
  myservo.write(90);
  delay(1000);
  myservo.write(0);
  delay(1000);
}
```
Mini-progetto
Costruisci un semplice braccio robotico con il MG996R che muove un pezzo di legno.
Errori comuni
- Non collegare correttamente i pin.
- Omettere la resistenza.
- Non regolare correttamente il servomotore.
- Non testare il movimento prima di usare il servomotore.
Accessori consigliati
- Arduino UNO
- Conduttori di cavo
- Resistenza da 1kΩ
- Base di montaggio
Domande frequenti
Come posso regolare l’angolo di rotazione?
Verifica sul datasheet per i valori esatti, ma in genere puoi usare i valori tra 0 e 180.
Il servo funziona con batterie?
Verifica sul datasheet per la tensione di alimentazione.
Posso collegare più servomotori?
Sì, ma assicurati di avere un alimentatore adatto.
Il servomotore è resistente all’acqua?
Verifica sul datasheet per la resistenza all’umidità.
Informazioni aggiuntive
| Peso | 71 g |
|---|
Prodotti correlati
-
In offerta!
Motore elettrico DIYM30 doppio asse per elicotteri aeromodellismo
Il prezzo originale era: 1,96 €.1,70 €Il prezzo attuale è: 1,70 €. Escluso IVA Aggiungi al carrello -
In offerta!
DIY Staffa con base per collegamento MG99X per Robot
Il prezzo originale era: 12,74 €.9,24 €Il prezzo attuale è: 9,24 €. Escluso IVA Aggiungi al carrello -
In offerta!
Motore elettrico 380 Alta Velocità 18000 RPM
Il prezzo originale era: 5,47 €.3,96 €Il prezzo attuale è: 3,96 €. Escluso IVA Aggiungi al carrello -
In offerta!
L298N Dual Stepper Motor Driver Scheda di Controllo Modulo 5V per Robot Smart Car
Il prezzo originale era: 6,51 €.4,05 €Il prezzo attuale è: 4,05 €. Escluso IVA Aggiungi al carrello