
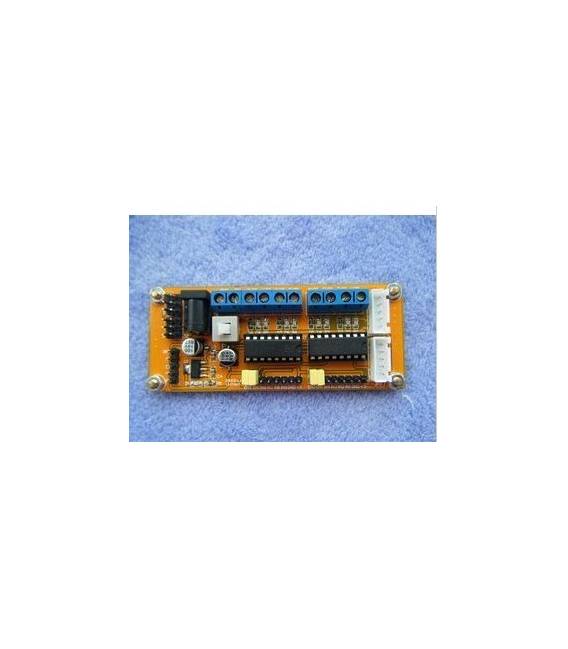

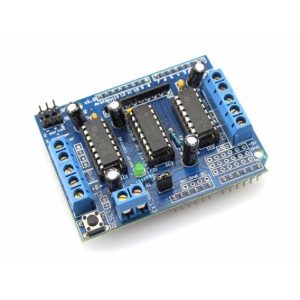
L293 Motore driver Modulo 4WD car Motore driver arduino compatibile
Il prezzo originale era: 25,38 €.18,39 €Il prezzo attuale è: 18,39 €. Escluso IVA
L293 Motore driver Modulo 4WD car Motore driver arduino compatibile
Disponibile su ordinazione
Descrizione
modulo driver motore L293 per Arduino
1 piccolo driver motore L293 chip, tensione di funzionamento 4,5-36 V, corrente di azionamento massima di 1A
2, due interfacce motore servo CC, interfaccia motore passo-passo a quattro fasi
3, elettrica ed elettronica isolamento dell’accoppiatore ottico possibile per evitare l’MCU per interferenza elettromagnetica
4, due drive H-bridge, per facilitare il raggiungimento della modulazione della larghezza di impulso (PWM)
5 i terminali facilitano il collegamento del motore CC e della potenza del motore
6, l’alimentazione separata del controllo logico motorizzato, è possibile utilizzare un controllo di sistema 3.3V o 5V
7, il chip non è una protezione da sovracorrente, l’attenzione della corrente del motore non può essere troppo grande
8, dimensioni PCB: 55×42 mm
Il modulo a quattro motori DC, con un nuovo chip L293D, processo SMT la capacità è alta, l’uso di condensatori elettrolitici in alluminio di alta qualità, la stabilità del circuito. Il motore a 3-vie a 3-16 V CC può essere pilotato direttamente e fornire interfacce di uscita 5 V (ingresso più basso 6 V), è possibile fornire l’alimentazione del sistema di circuito del microcontrollore 5 V (basso coefficiente di ondulazione), supportare il controllo ARM MCU 3,3 V, è possibile controllare facilmente la velocità e la direzione del motore DC, il motore passo-passo a 2 fasi possono essere controllati, il motore passo-passo a 4 fili a 5 fili. 4 auto, strumento essenziale per auto intelligenti.
1. Chip driver: L293D doppio chip driver motore DC H-bridge
2. Parte pilotata dell’area di alimentazione del terminale Vs: da +5 V a +16 V; prendere energia se necessario scheda, l’area di alimentazione Vs: da +6 V a +16 V
3. parte guidata della corrente di picco Io: 1A
4. La parte logica dell’intervallo di corrente operativa: 0 ~ 36mA
5. Intervallo di tensione di ingresso del segnale di controllo (IN1 IN2 IN3 IN4 IN5 IN6 IN7 IN8):
Livello basso: -0,3 V Vin 1,5 V
HIGH: 2.3V Vin Vss
6. Abilita intervallo di tensione di ingresso del segnale (EN1 EN2 EN3 EN4):
Basso livello: -0,3 Vin 1,5 V (segnale di controllo non valido)
HIGH: 2.3V Vin Vss (segnale di controllo)
7. Assorbimento massimo: 20 W (temperatura T = 75 C)
8. Temperatura di conservazione: -25 ~ +130
9. Dimensioni scheda driver: 37mm * 90mm
10. Estensione: controllo degli indicatori di direzione, la parte logica della piastra per prendere l’interfaccia di potenza.
Abbiamo disponibili la scheda tecnica di tutti i componenti, qualora non fosse presente nella scheda download del prodotto invia un messaggio dal modulo contattaci e pubblicheremo il primo possibile nel nostro sito.
Tutorial: Come usare L293 Motore Driver Modulo
Il modulo L293 è un driver di motore utilizzato per controllare motori DC in applicazioni come automobiline a quattro ruote (4WD) e robot. Questo tutorial ti guiderà attraverso i passaggi necessari per connetterlo all’Arduino e farlo funzionare.
Cosa serve
- Arduino Uno o compatibile
- Cavo USB
- Connessione di potenziometro (facoltativo)
- Motore DC
- Batteria
Passi
- Collega il modulo L293 al tuo Arduino utilizzando un cavo FTDI o USB.
- Verifica la tensione del motore e della batteria. La tensione deve essere adeguata per il motore (verifica sul datasheet).
- Collega i motori DC ai pin di output del modulo L293 come indicato nel datasheet.
- Se desideri controllare la velocità, collega un potenziometro al pin A0 dell’Arduino e al modulo L293 (verifica sul datasheet).
- Inserisci il codice Arduino fornito per controllare i motori DC.
- Scarica e installa la libreria LiquidCrystal.h se non è già presente nel tuo IDE Arduino.
- Carica lo sketch su Arduino.
- Verifica che i motori si muovano correttamente in risposta ai comandi dell’Arduino.
Codice di esempio
void setup() {
  Serial.begin(9600);
}

void loop() {
  // Codice per controllare i motori DC
}
Mini-progetto
Crea una piccola automobiline a quattro ruote guidata da un Arduino. Collega due motori al modulo L293 e utilizza un joystick o un controllo remoto per pilotarla.
Errori comuni
- Non verificare la tensione del motore prima di collegarlo.
- Collegare i pin errati del modulo L293.
- Ignorare l’uso della libreria necessaria.
- Non testare il funzionamento dei motori dopo aver caricato lo sketch.
Accessori consigliati
- Arduino Uno R3
- Motore DC 6V
- Batteria da 6V
- Joystick analogico
Domande frequenti
Come posso controllare la direzione del motore?
Utilizza i pin di output del modulo L293 per cambiare la polarità della corrente e quindi la direzione del motore.
Qual è il vantaggio dell’utilizzo del modulo L293 rispetto a un semplice transistor?
Il modulo L293 può gestire una maggiore corrente e offre protezioni aggiuntive come l’overheating e la sovraccarica.
Prodotti correlati
-
In offerta!
DIY Staffa con base per collegamento MG99X per Robot
Il prezzo originale era: 12,74 €.9,24 €Il prezzo attuale è: 9,24 €. Escluso IVA Aggiungi al carrello -
In offerta!
S3003 Servo Motore Alta Coppia per Futaba RC Auto robo
Il prezzo originale era: 6,84 €.4,95 €Il prezzo attuale è: 4,95 €. Escluso IVA Aggiungi al carrello -
In offerta!
Servo motore MG995 55G coppia 13KG ingranaggi in metallo Arduino
Il prezzo originale era: 10,25 €.7,79 €Il prezzo attuale è: 7,79 €. Escluso IVA Aggiungi al carrello -
In offerta!
Modulo Scheda L293D Motor Driver Stepper Shield 4 Canali Motore Passo Passo per Arduino
Il prezzo originale era: 6,51 €.4,05 €Il prezzo attuale è: 4,05 €. Escluso IVA Aggiungi al carrello