
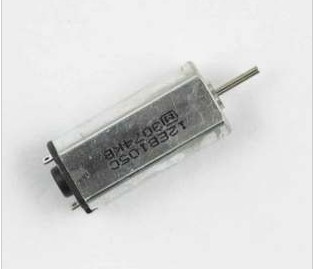
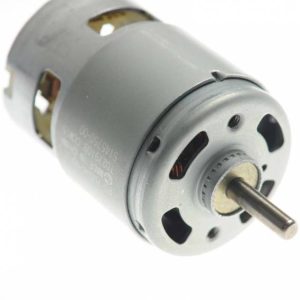
Motore K30 elettrico a magnete permanente 1.5 v – 6v
Il prezzo originale era: 2,24 €.1,72 €Il prezzo attuale è: 1,72 €. Escluso IVA
Motore K30 elettrico a magnete permanente 1.5 v – 6v
Disponibile su ordinazione
Descrizione
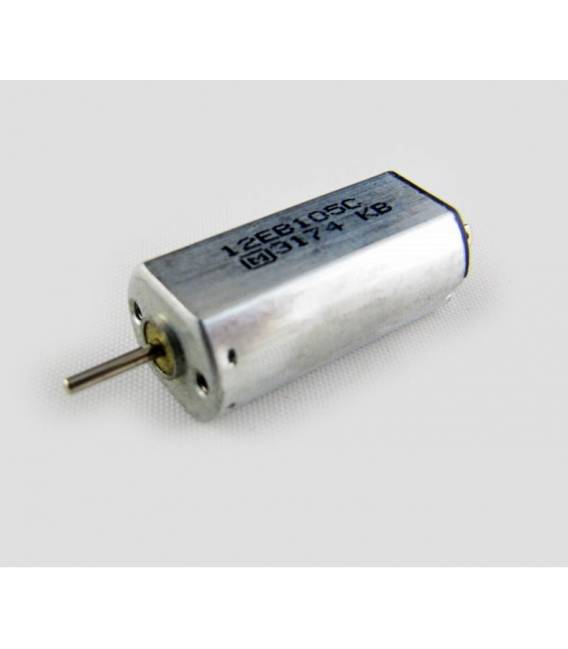
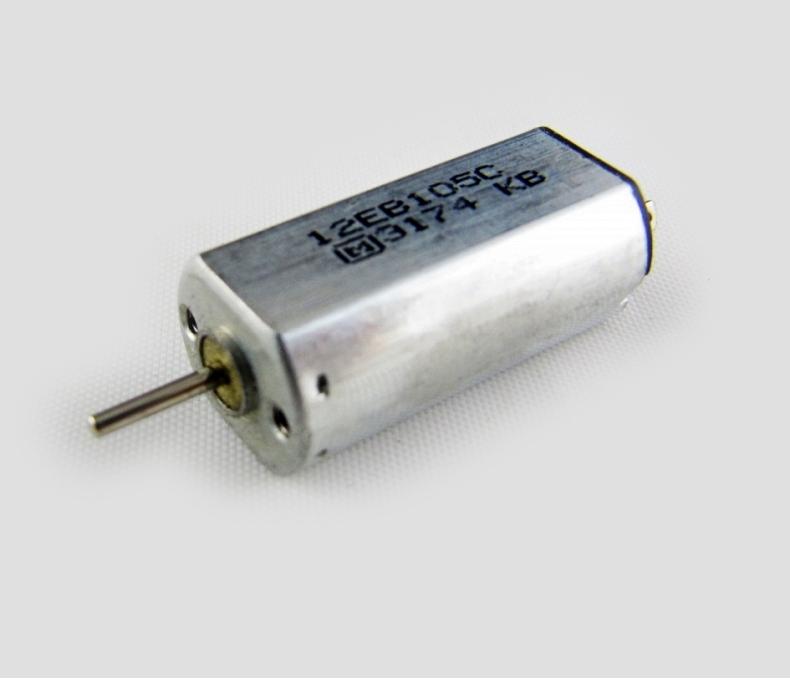
Descrizione del motore K30 (Mabuchi K30 Micro DC Motor)
- Tipo: motore DC a magneti permanenti (spazzolato)
- Tensione di funzionamento: 1,5 V – 6 V DC
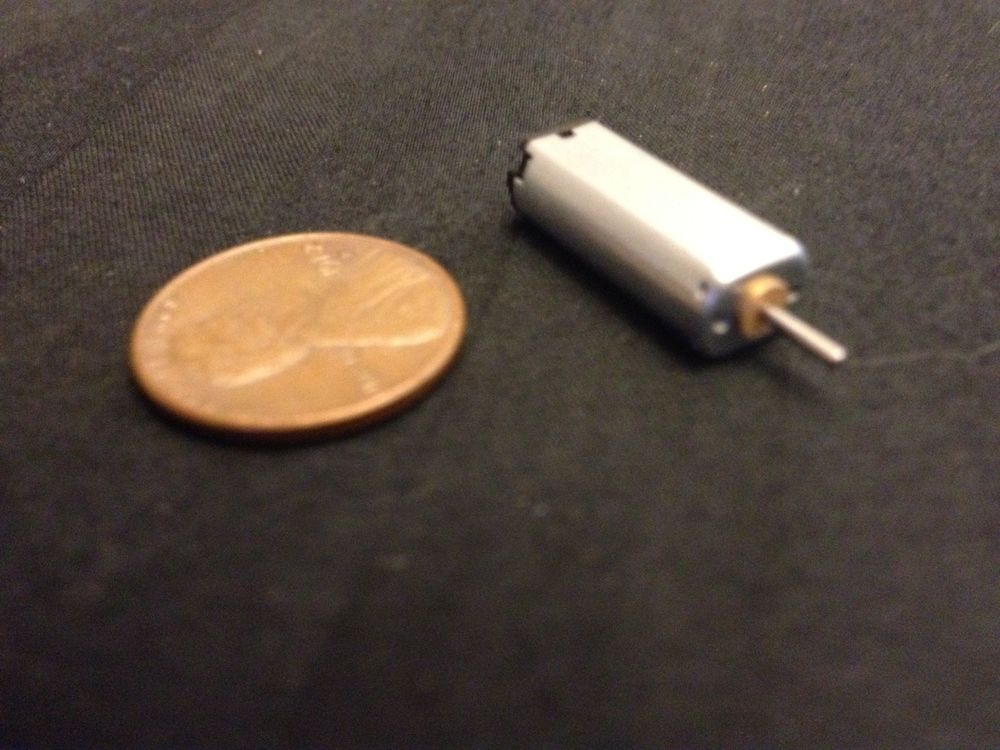
- Dimensioni: diametro circa 6 × 8 mm, lunghezza circa 20 mm (eBay UK)
- Velocità a pieno regime: fino a circa 27 000 RPM a 6 V (eBay UK)
- Costruzione: compatto, ideale per piccoli progetti hobbistici o dispositivi portatili dove serve velocità ma non grande coppia
Guida all’utilizzo con Arduino
1. Alimentazione e protezione
- Non collegare il motore direttamente ai pin di Arduino, poiché questi forniscono al massimo 20 mA, insufficiente per far girare il motore e rischioso per la scheda. (docs.sunfounder.com)
- Utilizza un transistor MOSFET (es. IRLZ44N) o un ponte H (es. L298N) per pilotarlo. Aggiungi sempre un diodo di protezione (flyback) in parallelo al motore per evitare picchi di tensione dannosi.
2. Schema di collegamento (con transistor N-channel)
[Arduino PIN digitale] → [Resistenza ~220 Ω] → Gate MOSFET
Drain MOSFET → motore → +5 V (o 6 V)
Source MOSFET → GND
Diodo flyback tra i terminali del motore (anodo su MOSFET side, catodo su alimentazione motore)
3. Esempio di programma (PWM)
const int motorPin = 9;  // PWM-capable pin

void setup() {
  pinMode(motorPin, OUTPUT);
}

void loop() {
  // Aumenta gradualmente la velocità
  for (int speed = 0; speed <= 255; speed += 5) {
    analogWrite(motorPin, speed);
    delay(20);
  }
  delay(500);

  // Mantieni velocità
  analogWrite(motorPin, 200);
  delay(2000);

  // Riduci gradualmente la velocità
  for (int speed = 200; speed >= 0; speed -= 5) {
    analogWrite(motorPin, speed);
    delay(20);
  }
  delay(500);
}
analogWrite()modula la velocità tramite PWM (da 0 a 255).- Puoi modificare pin, velocità e tempi per adattare al tuo progetto.
4. Esempi di utilizzo pratico
- Ventola per mini-robot, agitatori, pompe miniaturizzate, o come base per un mini trapano.
- Con un sensore tachimetrico (optico o magnetico) e interrupt Arduino puoi misurare i giri e realizzare un controllo in feedback (PID).
Riepilogo
| Elemento | Dettagli |
|---|---|
| Tipo di motore | DC spazzolato a magneti permanenti, 1,5–6 V, compatto |
| Protezione necessaria | MOSFET o ponte H + diodo flyback |
| Controllo velocità | PWM su pin digitale (es. D9), analogWrite() |
| Applicazioni tipiche | Robot, modellismo, mini-agitatori, sistemi di raffreddamento |
| Espansioni possibili | Tachimetria, controllo di velocità a feedback, sensori |
Ottimo — ecco esempi pratici e completi per pilotare il motore DC K30 (1.5–6 V) usando L293D e L298N con Arduino. Includo collegamenti, spiegazioni sui pin importanti, codice Arduino (velocità + direzione + frenata) e consigli pratici (alimentazione, limiti di corrente, protezioni). Metto le fonti principali alle affermazioni tecniche più importanti.
1) Note generali prima di iniziare
- Non collegare il motore direttamente ai pin di Arduino. Usa sempre un driver o un transistor e un’alimentazione esterna per il motore; Arduino non fornisce corrente sufficiente.
- Controlla la corrente assorbita dal tuo motore (corrente a regime e corrente di stallo) e scegli il driver di conseguenza (L293D è per correnti più piccole, L298N supporta correnti più alte). (Utmel, How To Mechatronics)
2) L293D — caratteristiche essenziali
- IC a 16 pin, contiene due H-bridge (può controllare 2 motori).
- Corrente continua per canale: ~600 mA (picco 1.2 A non ripetitivo).
- Ha diodi di protezione (internal clamp diodes) integrati nella versione L293D (cioè protegge dalle sovratensioni di ritorno dovute all’induttanza del motore). (STMicroelectronics, Texas Instruments)
Collegamento tipico (1 motore) — schema testuale
- Pin 1 (1,2EN) → PWM da Arduino (es. D9) oppure HIGH per abilitare continuamente.
- Pin 2 (IN1) → digitale Arduino (es. D8)
- Pin 7 (IN2) → digitale Arduino (es. D7)
- Pin 3 (OUT1) → motore terminale A
- Pin 6 (OUT2) → motore terminale B
- Pin 4,5,12,13 → GND (collegarli al GND comune)
- Pin 8 (Vcc2, alimentazione motore) → 1.5–36 V (usa alimentazione esterna adatta al K30, tipicamente 3–6 V)
- Pin 16 (Vcc1, logica) → +5 V (Arduino 5 V)
- Condensatore di disaccoppiamento vicino ai pin di alimentazione (100 µF + 0.1 µF).
- Metti a terra la GND dell’alimentatore motore con il GND di Arduino.
Nota: la L293 (senza D) non ha i diodi interni e richiede diodi esterni; il modello L293D sì. (Texas Instruments)
Codice Arduino (L293D) — avanti / indietro + PWM
// L293D example - motor on pins IN1, IN2, enable via PWM
const int enPin = 9;   // PWM pin to 1,2EN
const int in1 = 8;
const int in2 = 7;

void setup() {
  pinMode(enPin, OUTPUT);
  pinMode(in1, OUTPUT);
  pinMode(in2, OUTPUT);
}

void loop() {
  // Avanti a velocità crescente
  digitalWrite(in1, HIGH);
  digitalWrite(in2, LOW);
  for (int v = 0; v <= 255; v += 5) {
    analogWrite(enPin, v);
    delay(20);
  }
  delay(1000);

  // Frenata (short brake): portare entrambi HIGH o entrambi LOW a seconda del driver
  digitalWrite(in1, HIGH);
  digitalWrite(in2, HIGH);
  analogWrite(enPin, 0);
  delay(400);

  // Indietro
  digitalWrite(in1, LOW);
  digitalWrite(in2, HIGH);
  analogWrite(enPin, 200);
  delay(1500);

  // Stop (coast)
  digitalWrite(in1, LOW);
  digitalWrite(in2, LOW);
  analogWrite(enPin, 0);
  delay(1000);
}
- Usa l’enable come pin PWM (più semplice) o applica PWM direttamente ad un input ma attenzione alla logica del chip. (circuitdigest.com)
3) L298N — caratteristiche essenziali
- È un driver dual H-bridge discreto (più “vecchio stile”), tipico su moduli venduti con dissipatore e regolatore 5 V. Può gestire correnti maggiori (tipicamente fino ~2 A per canale nei limiti termici).
- Il chip L298N NON include i diodi di clamp interni; i moduli comunemente venduti spesso includono diodi di protezione e un regolatore 5 V sulla scheda (jumper per abilitare il 5 V uscita se la tensione motore ≤12 V). Controlla sempre il modulo che hai. (How To Mechatronics, Arduino Project Hub)
Collegamento tipico modulo L298N (1 motore)
- Vcc (Motor Vcc, spesso etichettato 12V) → alimentazione motore esterna (per K30 usare 3–6 V se modulo e motore lo permettono).
- 5V (Vss / logic) → se il modulo non fornisce alimentazione, collega al 5V Arduino; su molti moduli c’è un jumper che abilita un regolatore on-board e fornisce 5V quando la Vcc motore è 7–12V. Se fornisci >12V al motore, rimuovi il jumper (per non danneggiare il regolatore). (How To Mechatronics, Arduino Project Hub)
- ENA (Enable A) → PWM Arduino (es. D9) per motore A
- IN1, IN2 → pin digitali Arduino (direzione)
- OUT1, OUT2 → motore terminali
- GND comune → collega GND alimentazione motore e GND Arduino
Schema testuale rapido
Arduino D9 (PWM) -> ENA
Arduino D8 -> IN1
Arduino D7 -> IN2
OUT1 -> motore (+)
OUT2 -> motore (-)
Vcc_motore -> alimentatore esterno (3-12V as needed)
5V logic -> Arduino 5V (or module regulator)
Allgrounds common
Codice Arduino (L298N)
// L298N example - speed + direction using ENA as PWM
const int enA = 9;   // PWM
const int in1 = 8;
const int in2 = 7;

void setup() {
  pinMode(enA, OUTPUT);
  pinMode(in1, OUTPUT);
  pinMode(in2, OUTPUT);
}

void loop() {
  // Avanti a 70%
  digitalWrite(in1, HIGH);
  digitalWrite(in2, LOW);
  analogWrite(enA, 180); // 0..255
  delay(2000);

  // Stop (coast)
  analogWrite(enA, 0);
  delay(500);

  // Indietro a 50%
  digitalWrite(in1, LOW);
  digitalWrite(in2, HIGH);
  analogWrite(enA, 128);
  delay(2000);

  // Brake breve (short brake)
  digitalWrite(in1, HIGH);
  digitalWrite(in2, HIGH);
  analogWrite(enA, 0);
  delay(400);

  // Fine ciclo
  analogWrite(enA, 0);
  digitalWrite(in1, LOW);
  digitalWrite(in2, LOW);
  delay(1000);
}
- Se il tuo modulo L298N ha il jumper per il regolatore 5 V, leggi le istruzioni: con tensioni motore >12 V togli il jumper per non bruciare il regolatore. (How To Mechatronics)
4) Scelta L293D vs L298N — quale usare per il K30?
- Se il motore K30 assorbe <600 mA: L293D è semplice e va bene (meno ingombro, diodi interni).
- Se il motore può assorbire correnti più alte (picchi o stall >1A): preferisci L298N o driver più moderni (es. MOSFET driver o driver a ponte H basati su MOSFET come TB6612FNG, DRV8833, o un singolo MOSFET se non serve inversione). (Utmel, regentelectronics.com)
Suggerimento: per efficienza e minor dissipazione usa driver a MOSFET (TB6612, DRV8833 o ponte H basato su MOSFET) rispetto al L298N che dissipa molto calore.
5) Buone pratiche e troubleshooting rapido
- Sempre GND comune tra Arduino e alimentatore motore.
- Condensatori (100 µF o più) vicino ai terminali di alimentazione del driver per sopprimere transitori.
- Heat sink su L298N se usi correnti elevate.
- Non superare la corrente nominale: usa fusibile o limitatore di corrente se necessario.
- Misura con multimetro la corrente a regime e allo spunto; se vedi surriscaldamento o caduta di tensione, passa a driver più robusto.
- Se il PWM non sembra funzionare correttamente con L293D/L298N: prova a mettere il PWM sull’enable e non sugli input di direzione (pratica comune e più stabile). (circuitdigest.com, Arduino Forum)
6) Esempio avanzato — lettura RPM e controllo PID (concetto rapido)
- Aggiungi un sensore ottico o encoder magnetico sul motor shaft (o una ruota con fori) e conta i passaggi con un interrupt Arduino → ricava RPM.
- Applica un semplice PID per regolare PWM e mantenere la velocità desiderata sotto carico. Posso fornirti codice completo per encoder + PID se vuoi.
Fonti utili (letture rapide)
- Datasheet L293D (ST / TI) — specifica diodi interni e correnti. (STMicroelectronics, Texas Instruments)
- Tutorial L298N (HowToMechatronics, Arduino Project Hub) — spiega jumper 5V e connessioni del modulo. (How To Mechatronics, Arduino Project Hub)
- Riepiloghi e differenze L293D vs L298N (correnti e limiti). (Utmel, regentelectronics.com)
Tutorial: Come usare il Motore K30
Il Motore K30 elettrico a magnete permanente è ideale per progetti che richiedono movimento. Utile per principianti e intermedi, è perfetto per costruire semplici robot e automazioni.
Cosa serve
- Motore K30
- Arduino o microcontrollore compatibile
- Resistenza da 220 Ohm (per protezione del microcontrollore)
- Cavo di alimentazione 1.5-6V
Passi
- 1. Monta il motore su una base stabile.
- 2. Collega il cavo di alimentazione al motore (verifica sul datasheet).
- 3. Connetti una resistenza da 220 Ohm tra il pin di alimentazione del motore e GND del microcontrollore.
- 4. Collega il pin di alimentazione del motore al VCC del microcontrollore.
- 5. Collega il pin GND del motore a GND del microcontrollore.
- 6. Carica il codice sorgente in microcontrollore.
- 7. Controlla che il motore si muova quando invii un segnale.
- 8. Testa il motore in entrambe le direzioni.
Mini-progetto
Costruisci un semplice robot che si muove avanti e indietro. In 30 minuti puoi avere un progetto funzionante.
Errori comuni
- Non utilizzare un microcontrollore non compatibile.
- Non collegare correnti superiori a 6V.
- Omettere la resistenza di protezione.
- Ignorare le indicazioni sul datasheet.
Accessori consigliati
- Microcontrollore Arduino Uno
- Base di prova per motore
- Sensori di prossimità
- Batteria 3.7V
Domande frequenti
Come connettersi al microcontrollore?
Collega VCC del motore a VCC del microcontrollore e GND del motore a GND del microcontrollore.
Quali microcontrollori sono compatibili?
Microcontrollori basati su 5V come Arduino Uno o Nano.
Il motore funziona con batterie AA?
Verifica sul datasheet per la tensione di alimentazione corretta.
Il motore si blocca?
Verifica la corrente e il segnale di comando. Potrebbe essere necessario un segnale PWM.
Informazioni aggiuntive
| Peso | 15 g |
|---|
Prodotti correlati
-
In offerta!
DIY Staffa ad U Supporto per Robot in Metallo Col. Nero
Il prezzo originale era: 7,37 €.5,34 €Il prezzo attuale è: 5,34 €. Escluso IVA Aggiungi al carrello -
In offerta!
Micro servo 9g SG90 Motore per modellismo RC elicotteri aerei robotica amatoriale arduino
Il prezzo originale era: 6,46 €.4,00 €Il prezzo attuale è: 4,00 €. Escluso IVA Aggiungi al carrello -
In offerta!
Modulo Scheda L293D Motor Driver Stepper Shield 4 Canali Motore Passo Passo per Arduino
Il prezzo originale era: 6,51 €.4,05 €Il prezzo attuale è: 4,05 €. Escluso IVA Aggiungi al carrello -
In offerta!
755 Motore Alta Velocità 6V 14V 22022 RPM
Il prezzo originale era: 16,56 €.12,00 €Il prezzo attuale è: 12,00 €. Escluso IVA Aggiungi al carrello