
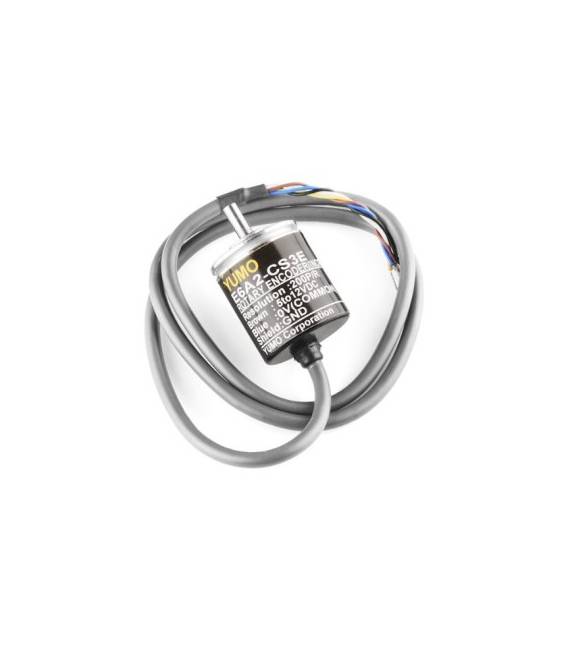

Encoder Rotativo OMRON E6A2-CS3E 200 P / R
Il prezzo originale era: 44,62 €.32,34 €Il prezzo attuale è: 32,34 €. Escluso IVA
L’encoder rotativo OMRON E6A2-CS3E 200 P/R è un sensore di posizione per robotica e stampanti 3D. Ottimo per misurare esattamente il movimento.
Disponibile su ordinazione
Descrizione
Cos’è
L’encoder rotativo OMRON E6A2-CS3E 200 P/R è un sensore di posizione che misura il movimento angolare di un asse. Emette un segnale elettrico proporzionale all’angolo di rotazione, permettendo di conoscere la posizione precisa di un componente meccanico.
Caratteristiche
- Marca: OMRON
- Modello: E6A2-CS3E
- Risoluzione: 200 P/R (pulsi per rotazione)
- Tipo: Encoder rotativo
A cosa serve
L’encoder rotativo OMRON E6A2-CS3E è ideale per applicazioni di controllo di posizione in robotica, stampanti 3D e altri dispositivi meccanici. Permette di misurare con precisione l’angolo di rotazione di un asse, consentendo di controllare il movimento di motori, la posizione di componenti o l’orientamento di sistemi. La compatibilità con Arduino e ESP32 permette di integrarlo facilmente in progetti di elettronica.
Tutorial: Come usare Encoder Rotativo OMRON E6A2-CS3E
L’encoder rotativo OMRON E6A2-CS3E è un dispositivo sensibile alla rotazione ideale per controllare la posizione, il movimento o l’angolazione in progetti di elettronica. È particolarmente utile per i maker che stanno creando dispositivi meccanici interattivi.
Cosa serve
- Arduino Uno
- Connessioni USB
- Alimentatore
Passi
- Collegare l’encoder OMRON E6A2-CS3E all’alimentatore per garantire una corretta alimentazione (verifica sul datasheet la tensione di funzionamento).
- Connettere i pin A0 e A1 dell’encoder ai pin digitali 2 e 3 del microcontrollore Arduino.
- Scaricare il codice sorgente fornito per leggere le informazioni dall’encoder.
- Compilare ed eseguire lo sketch sul microcontrollore Arduino.
- Verificare che i dati dell’encoder vengano visualizzati correttamente sul monitor seriale di Arduino.
Codice di esempio
// Includi la libreria per l'encoder
#include <Encoder.h>
// Definisci le pin utilizzate dall'encoder
const int encoderPin1 = 2;
const int encoderPin2 = 3;
// Crea un oggetto Encoder
Encoder myEnc(encoderPin1, encoderPin2);
void setup() {
  Serial.begin(9600);
}
void loop() {
  long pos = myEnc.read();
  Serial.println(pos);
}
Mini-progetto
Crea una piccola interfaccia di controllo per un motore stepper che si muove in base alla rotazione dell’encoder. Il progetto richiede circa 30 minuti.
Errori comuni
- Assicurarsi che l’alimentatore fornisca la tensione corretta (verifica sul datasheet).
- Verificare i collegamenti tra l’encoder e Arduino per evitare cortocircuiti.
- Utilizzare una libreria compatibile con il tipo di encoder utilizzato.
Accessori consigliati
- Arduino Uno
- Kit connettori variabili
- Motore Stepper
- Driver motore stepper
Domande frequenti
Come posso calibrare l’encoder per una risoluzione più precisa?
Utilizza il datasheet dell’encoder per trovare la configurazione di default e modifica i valori di lettura nel codice Arduino.
Posso usare questo encoder con altri microcontrollori oltre ad Arduino?
Sì, l’encoder è compatibile con qualsiasi microcontrollore che possa gestire gli ingressi digitali.
Informazioni aggiuntive
| Tipo | Encoder rotativo |
|---|---|
| Risoluzione | 200 P/R |
Prodotti correlati
-
In offerta!
Convertitore regolabile DC-DC step down LM2596S alimentatore 5V 12V 2A ARDUINO
Il prezzo originale era: 5,61 €.3,15 €Il prezzo attuale è: 3,15 €. Escluso IVA Aggiungi al carrello -
In offerta!
Cavo Adattatore per Batteria 9V Con Plug 2.1 x 5.5mm Maschio
Il prezzo originale era: 4,58 €.2,12 €Il prezzo attuale è: 2,12 €. Escluso IVA Aggiungi al carrello -
In offerta!
ATmega48 M48 AVR Scheda di Sviluppo
Il prezzo originale era: 20,69 €.14,99 €Il prezzo attuale è: 14,99 €. Escluso IVA Aggiungi al carrello -
In offerta!
3 slot AAA contenitore batterie
Il prezzo originale era: 2,24 €.1,72 €Il prezzo attuale è: 1,72 €. Escluso IVA Aggiungi al carrello