
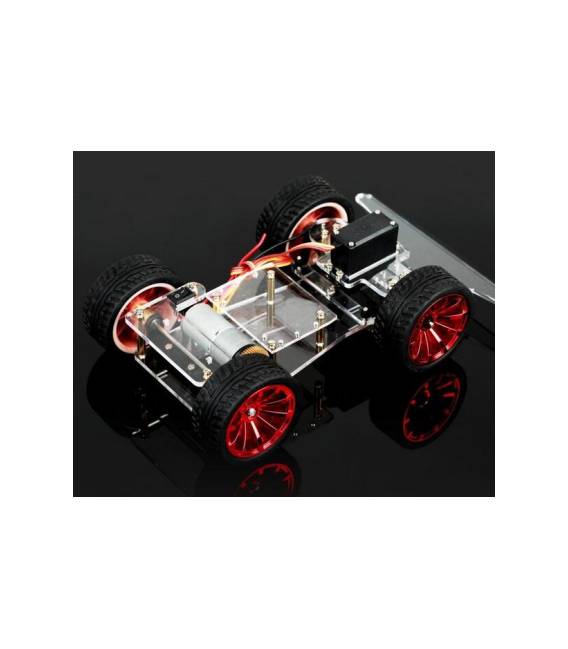

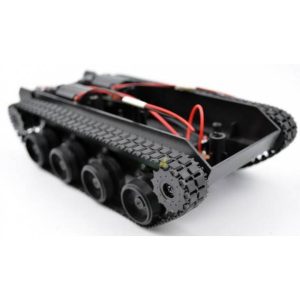
4WD Telaio Macchina con Servo Motore
Il prezzo originale era: 46,99 €.34,05 €Il prezzo attuale è: 34,05 €. Escluso IVA
4WD Telaio Macchina con Servo Motore
Disponibile su ordinazione
Descrizione
Cos’è
Il telaio 4WD con servo motore è un componente essenziale per i progetti di robotica e veicoli intelligenti. Questo telaio offre una base solida su cui poter montare sensori, motori e altri componenti necessari per realizzare un rover o un veicolo robotico.
Caratteristiche
- Telaio 4WD completo di servo motore
- Idealmente adatto per progetti Arduino
A cosa serve
Questo telaio è ideale per costruire veicoli robotici o rover che possono eseguire compiti come il movimento verso un oggetto in prossimità e l’evitamento di ostacoli utilizzando sensori di distanza. È compatibile con Arduino, permettendo ai maker di creare soluzioni personalizzate per vari tipi di applicazioni robotiche.
Tutorial: Come usare Telaio Macchina 4WD con Servo Motore
Il telaio di base 4WD con servo motore è ideale per i maker che desiderano creare un veicolo robotico o un rover. Questa struttura offre una solida base su cui poter montare sensori e altri componenti.
Cosa serve
- Arduino Uno
- Batteria LiPo 3S
- Sensori di distanza (es. HC-SR04)
- Connettori JST per batterie
- Jumpers vari
Passi
- Connettere la batteria LiPo al telaio seguendo le indicazioni sul datasheet.
- Collegare l’Arduino Uno ai connettori del telaio mediante i jumpers, verificando la corretta polarità.
- Installare il driver per il servo motore tramite Arduino IDE (verifica sul datasheet).
- Scrivere uno sketch semplice che controlli il moto dei servomotori e legga i dati dai sensori di distanza.
- Montare un sensore di distanza sul telaio in modo da poterlo testare.
- Testare la mobilità del veicolo su un pavimento piano.
- Aggiungere ulteriori componenti come una scheda WiFi o Bluetooth per il controllo remoto (verifica sul datasheet).
- Personalizzare lo sketch di base in modo da implementare funzionalità avanzate.
Codice di esempio
// Esempio di codice: controlla i servomotori e legge i dati dal sensore di distanza
#include <Servo.h>
Servo myservo;
void setup() {
  myservo.attach(9); // collegare il servo al pin 9 dell'Arduino
}
void loop() {
  myservo.write(45); // sposta il servo a 45 gradi
}
Mini-progetto
Crea un rover semplice che si muova verso un oggetto in prossimità, utilizzando i sensori di distanza per evitare ostacoli.
Errori comuni
- Non verificare la polarità dei connettori prima del collegamento.
- Omettere l’installazione corretta del driver per il servo motore.
- Ignorare la necessità di un sensore di distanza per evitare gli ostacoli.
- Sovraccaricare il telaio con troppi componenti pesanti.
Accessori consigliati
- Batteria LiPo 3S
- Sensori di distanza HC-SR04
- Connettore JST per batterie
- Jumpers vari
Domande frequenti
Come posso caricare il driver del servo motore?
Utilizza la libreria Servo inclusa in Arduino IDE.
Quali sensori di distanza posso utilizzare con questo telaio?
Raccomandiamo i sensori HC-SR04 o ULTRASONIC per il loro facile utilizzo e costi accessibili.
Informazioni aggiuntive
| Peso | 200 g |
|---|---|
| Dimensioni | 25,0 × 15,0 × 5,0 cm |
Prodotti correlati
-
In offerta!
Telaio Base Rover Robot in Metallo con Cinghie TK002
Il prezzo originale era: 92,88 €.67,30 €Il prezzo attuale è: 67,30 €. Escluso IVA Aggiungi al carrello -
In offerta!
Kit telaio fai da te Smart Car con Motore 540 + Servo Mg996R Arduino
Il prezzo originale era: 61,56 €.44,61 €Il prezzo attuale è: 44,61 €. Escluso IVA Aggiungi al carrello -
In offerta!
Serrature Elettriche LY-03 DC12V in acciaio Solenoide Serrature Elettriche per Armadietto e Cassetto
Il prezzo originale era: 10,06 €.7,60 €Il prezzo attuale è: 7,60 €. Escluso IVA Aggiungi al carrello -
In offerta!
Base Telaio Chassis Carro Armato Arduino
Il prezzo originale era: 24,71 €.17,91 €Il prezzo attuale è: 17,91 €. Escluso IVA Aggiungi al carrello